
Электроника: драйверы/ШД — том 1: основы и безопасность
Курс завода «Твайт»: Электроника: драйверы/ШД — том 1: основы и безопасность.
Электроника: драйверы/ШД — том 1: основы и безопасность
> Для ИИ-агентов. Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и > софт». Том 1 серии «Электроника: драйверы и шаговые двигатели»: как работает драйвер, из чего состоит пара > «драйвер — двигатель», как настроить ток и микрошаг, как подключить и не сжечь. > Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот .md-файл; AI-бриф будет > доступен рядом с публикацией как /blog/elektronika-drayveryshd-tom-1.ai.json. > Версия 1.0 от 2026-11-01. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора; > cite_as: «Завод Твайт, курс „Электроника: драйверы/ШД — том 1: основы и безопасность“, zavod-stanki.ru». > Источник спроса — форумы (заголовки тем forum-drafts/-topics.tsv дословно: «Драйвер cnc», «драйверы», > «Шаговый двигатель Держащий Крутящий момент», «Помощь для расчета шагов за ММ», «nema 23 или 34», «Шаговые > двигатели или ac серводвигатели», «у кого либо есть водитель шагового двигателя xcw220», «Расчеты чтобы > найти шаговый двигатель для 5 ой оси»). > Факты — CNC_CONTROLLERS_ELECTRONICS_GUIDE.md (модели драйверов, ток, микрошаг, охлаждение, потеря шагов, > резонанс), DIY_CNC_BUILD_GUIDE.md (сборка, типовые ошибки), карточки /product/.md (моторы и оси станков > завода). Где руководство расходится с паспортом конкретного драйвера, приоритет у паспорта: способ задания > тока у TB6600 и DM542 — переключатели, а не подстроечник (разбор в модуле 4). > Важно: драйвер и блок питания работают с током в единицы ампер; конденсаторы держат заряд после > выключения. Двигатель не отсоединяют под питанием — это частая причина выхода драйвера из строя. Работы > под напряжением — только специалист. > Границы тома. Здесь — основы и безопасность: что такое Step/Dir, как устроен шаговый двигатель, как > выставить ток и микрошаг, как подключить и охладить. Том 2 — «Настройка и диагностика»: поиск потери > шагов, резонанс, согласование с контроллером и постпроцессором. Смежные курсы: «Контроллеры и > электроника», «G-код: полный курс», «Механика: направляющие и рельсы».
Драйвер — самая частая точка, где самодельный или учебный станок «не едет»: двигатель гудит, ось дёргается, шаги теряются, драйвер греется. Почти всегда причина в трёх числах и одном подключении: ток, микрошаг, напряжение питания и порядок обмоток. Этот том разбирает их по порядку — от устройства шагового двигателя до первого контрольного перемещения на 100 мм.
Мы не будем выбирать «лучший драйвер»: у каждой модели своя задача. Задача тома — чтобы вы понимали, что происходит внутри пары «драйвер — двигатель», умели настроить её по паспорту и не спалили при первом пуске. Остальное — вопрос практики и второго тома.
Чему научитесь
- Объяснять, что делает драйвер и зачем нужны сигналы Step и Direction.
- Читать паспорт шагового двигателя: шаги, ток, момент, индуктивность.
- Считать нужный ток и задавать его: переключателями или подстроечником Vref.
- Выбирать микрошаг и считать шаги на миллиметр.
- Подключать обмотки и находить пары проводов мультиметром.
- Различать сигнальные и силовые линии и не путать их.
- Подбирать питание драйвера и понимать, зачем нужен запас по напряжению.
- Охлаждать драйвер так, чтобы он не уходил в защиту.
- Видеть признаки потери шагов и резонанса.
- Защищать сигналы от помех экраном и трассой.
- Соблюдать безопасность при работах с током и конденсаторами.
- Проводить первый пуск и контрольное перемещение с замером.
Предпосылки и безопасность
Нужны: базовое чтение схем, мультиметр, понимание того, что такое ось и передача. Полезно знать, как считается шаг винта и что такое люфт.
Безопасность.
- Питание. Перед подключением — снять напряжение и подождать разрядки конденсаторов.
- Не под нагрузкой. Не отсоединяйте двигатель от драйвера при включённом питании.
- Руки. Радиатор драйвера горячий: температура до 70 °C — норма, а не повод хвататься.
- Инструмент. Ключи и отвёртки не должны лежать на плате под напряжением.
- Ограждения. Первый пуск — без инструмента в шпинделе и без детали на столе.
- Граница. Силовая часть и питание 220 В — электрик, а не «попробую сам».
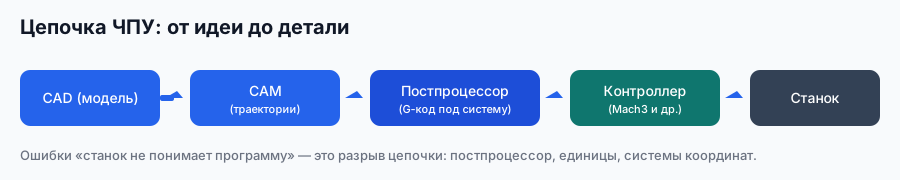
Схема завода «Твайт»: драйвер стоит между контроллером и двигателем, и ошибка на любом стыке видна как «не едет».
Содержание
- Что делает драйвер: Step, Dir, обмотки
- Шаговый двигатель: шаги, типы, размеры
- Момент: удержания, скорость, индуктивность
- Ток: переключатели и Vref
- Микрошаг и шаги на миллиметр
- Питание драйвера и блока питания
- Подключение обмоток
- Сигнальные линии и оптоизоляция
- Охлаждение и тепловой режим
- Потеря шагов и резонанс
- Помехи, экран, заземление
- Безопасность при работах
- Выбор драйвера под задачу
- Первый пуск и проверка
Какие вопросы новичков разобраны в этом томе
Сверялись с каталогами форумных тем — только заголовки, без текстов.
- «Драйвер cnc», «драйверы» — модули 1 и 13.
- «Шаговый двигатель Держащий Крутящий момент» — модуль 3.
- «Помощь для расчета шагов за ММ» — модуль 5.
- «nema 23 или 34» — модули 2 и 13.
- «Шаговые двигатели или ac серводвигатели» — модуль 3.
- «у кого либо есть водитель шагового двигателя xcw220» — модули 1 и 12.
- «Расчеты чтобы найти шаговый двигатель для 5 ой оси» — модули 3 и 13.
- «Шаговый двигатель заперся» — модули 7 и 10.
Модуль 1. Что делает драйвер: Step, Dir, обмотки
Драйвер — усилитель с логикой. Контроллер выдаёт слабые импульсы, драйвер превращает их в ток в обмотках.
Четыре функции.
- Усиление. Сигнал 5 В и единицы миллиампер превращается в ток несколько ампер.
- Коммутация. Ток подаётся на обмотки по очереди, и ротор поворачивается на шаг.
- Формирование. Драйвер решает, как именно подавать ток: полный шаг, полушаг, микрошаг.
- Защита. Тепловая защита, защита от короткого, ограничение тока.
Сигналы. Step (PUL) — один импульс, один шаг. Dir — направление. Enable (ENA) — разрешение работы. Остальное делает драйвер.
Чего драйвер не делает. Не считает координаты, не хранит программу, не знает, где стоит ось. Это работа контроллера. Если ось «уехала», виноват не драйвер, а настройки шагов на мм или механика.
Что видно на драйвере. Клеммы питания, клеммы двигателя, входы PUL/DIR/ENA, DIP-переключатели микрошага, задание тока переключателями (или подстроечник у плат A4988/DRV8825), светодиод состояния, радиатор. Если на корпусе нет маркировки тока — её берут из паспорта модели, а не угадывают.
Почему так. Драйвер — исполнитель, а не мозг. Путаница в ролях приводит к поиску не там.
Проверка. Назовите три сигнала драйвера и что делает каждый.
Модуль 2. Шаговый двигатель: шаги, типы, размеры
Стандартный шаговый двигатель делает 200 шагов на оборот — 1,8° на шаг. Это база всех расчётов.
Биполярный. Четыре провода, две обмотки. Выше момент, требует биполярного драйвера; так устроено большинство станков.
Униполярный. Пять или шесть проводов, проще драйвер, момент ниже. Встречается в старой технике и в дешёвых наборах.
Размеры NEMA. NEMA 17 (42 мм) — 3D-принтеры и мини-станки. NEMA 23 (57 мм) — большинство самодельных ЧПУ, момент 1–3 Н·м. NEMA 34 (86 мм) — крупные станки, момент 4–12 Н·м.
Что читают в паспорте. Ток на фазу (обычно 2–7 А), момент удержания, индуктивность (2–10 мГн), число шагов, сопротивление обмотки. Эти четыре числа определяют, какой драйвер подойдёт.
Сопротивление обмотки. Мультиметром: пары с сопротивлением 1–5 Ом — это обмотки. Так проверяют, что двигатель исправен, ещё до подключения.
Если паспорта нет. Четыре провода и фланец 57 мм — почти всегда NEMA 23 с 200 шагами на оборот; сопротивление обмоток 1–5 Ом подтверждает, что двигатель жив. Ток в этом случае выставляют осторожно, начиная с нижней границы, и проверяют нагрев.
Почему так. Двигатель выбирают по моменту и току, а не по размеру фланца: NEMA 23 с разной длиной ротора даёт разный момент.
Проверка. Найдите в паспорте своего двигателя ток, момент и индуктивность. Совпадает с драйвером?
Модуль 3. Момент: удержания, скорость, индуктивность
Момент удержания — главная цифра, но не единственная. На скорости момент падает, и станок «не тянет» именно там, где нужно.
Момент удержания. Держит ось в покое. NEMA 23 — 1–3 Н·м, NEMA 34 — 4–12 Н·м. Чем больше, тем тяжелее узел, который двигатель удержит.
Падение на скорости. С ростом частоты импульсов ток не успевает нарастать в обмотке, и момент падает. Индуктивность 2–10 мГн: ниже — выше максимальная скорость.
Питание и скорость. Выше напряжение драйвера — быстрее нарастает ток — выше скорость до потери шагов. Поэтому 48 В даёт больше скорости, чем 24 В, при том же двигателе.
Резонанс. На 100–300 об/мин двигатель может «гудеть» и терять шаги. Помогает микрошаг, демпферы, антирезонансные настройки.
Нагрев. Шаговый двигатель греется даже в покое: ток в обмотках есть всегда. Горячий корпус — норма, но не повод держать ток выше паспортного.
Вертикальная ось. Для Z важен не только момент, но и удержание: двигатель с обесточенной обмоткой не держит нагрузку, и узел может опуститься. Поэтому на вертикали смотрят на тормоз, противовес или пружину, а не только на номинальный момент.
Почему так. Момент — не константа, а кривая. Выбирая двигатель «по моменту удержания», получают медленный станок.
Проверка. На какой скорости ваш станок теряет шаги? Проверьте на длинном ходе.
Модуль 4. Ток: переключатели и Vref
Ток — первое, что настраивают, и первое, что портит. Здесь важно сразу разделить две разные конструкции драйверов: у них разный способ задания тока, и путаница стоит денег.
Сколько нужно. Практика: I_драйвера = I_двигателя × 0,7. Пример: двигатель 3 А — выставляем 2,1 А. Запас нужен, чтобы двигатель не грелся до предела и не терял шаги от перегрева. Это не закон, а рабочая пропорция: для лёгких осей иногда оставляют больше, для тяжёлых и горячих — меньше.
Способ первый: DIP-переключатели. Так устроены TB6600, DM542, DM556, M542/M752, DMA860H. Ток задаётся набором переключателей по таблице, нанесённой на корпус драйвера. Подстроечника Vref у них нет — его бесполезно искать. Переключатели ставят только при снятом питании, затем сверяют по таблице.
Способ второй: подстроечник Vref. Так устроены платы A4988 и DRV8825. Формула зависит от платы и от чувствительного резистора: у A4988 при Rs = 0,05 Ом I ≈ 2,5 × Vref, у DRV8825 I ≈ 2 × Vref. Значит, одно и то же напряжение даёт разный ток, и «формула 0,5» здесь не работает.
Как измеряют Vref. Только при поданном питании: без напряжения опорное напряжение не существует, измерить его при снятом питании физически нельзя. Плата стоит с подключённым двигателем, импульсы не подаются, щупы — на площадке Vref и на земле. Подстроечник вращают медленно, маленькой отвёрткой, не задевая соседние элементы.
Чего не делать. Искать подстроечник на TB6600 и DM542 — его там нет. Крутить переключатели под питанием. Ставить ток выше паспортного. Отсоединять двигатель под питанием: выходные ключи драйвера этого не любят.
Признаки ошибки. Слишком большой ток — двигатель горячий, драйвер уходит в защиту. Слишком малый — потеря шагов под нагрузкой, «пропуски» на ускорении.
Почему так. Ток одновременно греет двигатель и держит момент; ошибка на 30 % видна не сразу, а на серии деталей.
Проверка. Определите, какая у вас плата — с переключателями или с подстроечником, — и посчитайте нужный ток. Совпало с тем, что выставлено?
Модуль 5. Микрошаг и шаги на миллиметр
Микрошаг делит полный шаг на части. Он делает движение плавнее и точнее — но не бесплатно.
Значения. 1, 1/2, 1/4, 1/8, 1/16, 1/32 и выше — зависит от драйвера. A4988 до 1/16, TB6600 до 1/16, DM542/556 до 1/128.
Что даёт. Плавность, меньше шума, выше разрешение позиционирования. Что забирает: с ростом микрошага растёт частота импульсов, а максимальная скорость падает; момент на шаг уменьшается.
Практика. Для X и Y — 1/8 или 1/16. Для Z — 1/16 или 1/32. Для поворотной оси — 1/16. Это ориентиры руководства, а не догма: смотрите на требуемую скорость.
Шаги на мм. Шаги_на_мм = (Шаги_двигателя × Микрошаг) / (Шаг_передачи × Редуктор). Пример: ШВП 5 мм, двигатель 200 шагов, микрошаг 1/8: (200 × 8) / 5 = 320 шагов/мм.
Проверка числом. Команда на 100 мм и замер линейкой или индикатором. Ошибка в шагах на мм видна как систематическое отклонение на длине, а не как «дрожание».
Почему так. Микрошаг связывает импульсы и миллиметры. Без этой связи станок «врёт на размер» при правильной механике.
Проверка. Посчитайте шаги на мм для своей передачи. Сравните с настройкой контроллера.
Модуль 6. Питание драйвера и блока питания
Питание драйвера — не «чем-нибудь на 24 вольта». От него зависят скорость, нагрев и стабильность.
Диапазоны. Руководство завода: 24, 36, 48, 60 В. Конкретный драйвер имеет свой диапазон: A4988 — 8–35 В, TB6600 — 9–42 В, DM542/556 — 18–48 В, DMA860H — до 80 В.
Не путать. Напряжение питания драйвера и напряжение, указанное на двигателе, — разные вещи. Двигатель питается током, который формирует драйвер.
Запас по напряжению. Выше напряжение — быстрее нарастает ток в обмотке — выше скорость до потери шагов. Но выше и нагрев. Выбирают по задаче: тихоходной оси хватает 24 В, скоростной нужно больше.
Блок питания. По току — с запасом на все драйверы и логику. По напряжению — в диапазоне драйвера. Импульсный блок должен быть рассчитан на пусковые токи, а не только на номинальные.
Конденсатор. Электролит на входе сглаживает броски. Он держит заряд после выключения — это про безопасность: не лезьте в клеммы сразу.
Просадка. Замер под нагрузкой: если напряжение «проседает» при разгоне, драйвер уходит в защиту, а вы ищете причину в механике. Провод и клеммы — часть питания.
Почему так. Половина «мистических» остановок объясняется питанием: тонкий провод, слабый блок, плохой контакт.
Проверка. Замерьте напряжение на входе драйвера в покое и при движении. Разница большая?
Модуль 7. Подключение обмоток
Обмотки — место, где ошибка стоит драйвера. Здесь важна аккуратность, а не скорость.
Четыре провода. A+, A−, B+, B−. Две обмотки, каждая — своя пара. Полярность внутри пары влияет на направление, но не на работоспособность.
Как найти пары. Мультиметром в режиме сопротивления: провода одной обмотки показывают 1–5 Ом. Дальше пары распределяют между A и B.
Признак ошибки. Двигатель гудит, дёргается, не вращается, греется — скорее всего, провода разных обмоток попали в одну пару. Проверяют сопротивление ещё раз, а не «крутят ток».
Реверс. Если направление не то, меняют местами провода одной обмотки (A+ и A−). Не меняют прошивку и не «правят» G-код, пока не проверено железо.
Под питанием не трогать. Отсоединение двигателя на включённом драйвере даёт импульс на ключах. Это типовая причина «драйвер перестал работать после настройки».
Кабель. Сечение по току, длина минимальная, экран при наличии. Двигательный кабель прокладывают отдельно от сигнального.
Почему так. Обмотки — силовая часть. Ошибка здесь не «немного мешает», а выводит из строя ключи.
Проверка. Прозвоните обмотки и запишите сопротивления. Совпадают с паспортом?
Модуль 8. Сигнальные линии и оптоизоляция
Сигнальная часть — слаботочная, но именно она ловит помехи и «теряет» импульсы.
Три пары. PUL+/PUL− (Step), DIR+/DIR− (Direction), ENA+/ENA− (Enable). Дифференциальный вход означает, что важна не только «плюс», но и «минус».
Оптоизоляция. У TB6600 и старших моделей входы изолированы: сигнал контроллера и силовая часть не имеют общей земли. Это защита от помех и от разницы потенциалов.
Схема подключения. Бывает «общий плюс» и «общий минус» — зависит от выхода контроллера. Смотрят в паспорт обеих сторон, а не «как получилось».
Уровни. Контроллер отдаёт сигнал 5 В; вход драйвера рассчитан на свой ток. Если контроллер слабый, ставят согласующий резистор или используют другой выход — по документации.
Провод. Сигнальные линии — витая пара, короткие, вдали от силовых. Экран — по схеме, с одной стороны или с двух, как указано.
Признак проблемы. Ось «пропускает» на длинных программах, но работает в ручном режиме. Это не механика, а сигнал.
Почему так. Импульс — короткий. Помеха на линии превращает его в «ничего», и шаг теряется незаметно.
Проверка. Проверьте сигнальные провода на длину и трассу. Лежат рядом с силовыми?
Модуль 9. Охлаждение и тепловой режим
Драйвер греется всегда: он ограничивает ток, а лишнее рассеивает в тепло.
Норма. Температура драйвера не должна превышать 70 °C. Это не «тепло», это порог, после которого начинаются защиты и отказы.
Пассивное охлаждение. Радиатор на силовых чипах. Достаточно для токов до 2–3 А при нормальной вентиляции корпуса.
Активное. Вентилятор 40×40 или 60×60 мм — обязателен при токах выше 3 А. Поток должен идти через радиатор, а не мимо.
Установка. Вертикально, с доступом воздуха, не в глухом ящике. Термопаста между чипом и радиатором — по инструкции, тонким слоем.
Контроль. Термометр или рука (осторожно) после 20–30 минут работы под нагрузкой. Если корпус «не терпит», защита уже близко.
Ошибка. Поставить драйвер в закрытый корпус рядом с блоком питания и удивляться, что он «сгорел на второй день».
Площадь и крепление. Радиатор работает, когда прижат всей плоскостью. Перекос и лишняя паста дают воздушный зазор, и чип греется сильнее, чем без радиатора. Крепёж проверяют после первых часов работы.
Почему так. Тепло — единственный параметр, который драйвер не может компенсировать: он либо успевает отдать его, либо уходит в защиту.
Проверка. Замерьте температуру драйвера после получаса работы. До 70 °C далеко?
Модуль 10. Потеря шагов и резонанс
Потеря шагов — главный симптом шагового привода: двигатель не знает, что пропустил импульс, и продолжает считать.
Признаки. Смещение детали от установки к установке, «накопление» ошибки на длинной программе, щелчки, рывки на ускорении. В отличие от механики, ошибка не возвращается после реверса.
Причины. Малый ток драйвера. Слишком высокая скорость или ускорение. Тугая механика. Помехи на сигнальных линиях. Резонанс.
Проверка током. Сначала сверяют настройку тока с паспортом. Потом проверяют свободность хода от руки. Потом уменьшают скорость и ускорение и повторяют тест.
Резонанс. Типично на 100–300 об/мин: двигатель гудит, теряет шаги. Помогает больший микрошаг, демпферы под двигатель, антирезонансные настройки драйвера, обход резонансных скоростей в программе.
Тест. Метка на валу и команда на 100 мм: после возврата метка должна встать на место. Расхождение — потеря шагов, а не «люфт».
Как делать тест. На валу и на неподвижной части ставят метку, дают команду на 100 мм и возвращают назад. Метки должны совпасть. Затем повторяют на рабочей скорости: расхождение на скорости и его отсутствие на малой подаче указывает на ток, ускорение или помехи, а не на механику.
Почему так. Шаговый привод без обратной связи не сообщает об ошибке — он её накапливает.
Проверка. Сделайте тест с меткой и замером. Ошибка одинаковая при разных скоростях?
Модуль 11. Помехи, экран, заземление
Помехи не видны, но именно они дают «пропуски» на длинных программах и «случайные» сдвиги.
Источники. Частотник шпинделя, импульсный блок питания, реле, сварка рядом, длинные силовые провода.
Трасса. Сигнальные провода — отдельно от силовых. Если пересечения не избежать, пересекают под прямым углом. Параллельная прокладка на метр-два уже ловит наводку.
Экран. Подключают по схеме: часто с одной стороны, чтобы не создать контур. «Экран на ближайший болт» не работает: болт может быть окрашен.
Земля. Отдельная шина, затянутые клеммы, непрерывность. Земля на трубу отопления — не заземление.
Феррит. Кольцо на сигнальный или силовой провод — простое средство, если помеха короткая и импульсная. Ставят у разъёма, а не в середине жгута.
Признак. Ось теряет шаги только при работающем шпинделе. Это не «драйвер слабый», это наводка.
Петля. Экран, заземлённый с двух сторон, вместе с общим проводом образует контур. В нём наводится ток, и помеха становится хуже. Поэтому схема экрана берётся из паспорта, а не «чем больше земли, тем лучше».
Почему так. Помеха превращает импульс в «ничего», а драйвер честно считает, что шага не было.
Проверка. Отключите шпиндель и повторите тест. Ошибка исчезла — ищите трассу и экран.
Модуль 12. Безопасность при работах
Драйверы и блоки питания — не «слабая электроника». Ток в несколько ампер, конденсаторы и горячие радиаторы требуют обращения как с силовой частью.
Правила.
- Снять напряжение перед подключением и подождать разрядки конденсаторов.
- Не отсоединять двигатель под питанием.
- Не касаться радиатора без проверки температуры.
- Не оставлять инструмент на плате.
- Не работать в одиночку с включённым шкафом.
- Питание 220 В — только электрик.
Блокировка. Перед работами станок обесточивают и, если есть возможность, запирают автомат. «Никто не включит» — не мера безопасности.
Первый пуск. Без инструмента в шпинделе, без детали, с рукой на аварийном стопе. Двигатели проверяют по одному.
Что делать при запахе или дыме. Обесточить, не накрывать, дать остыть, не включать повторно до осмотра. Причину ищут после, а не в момент.
Инструмент и СИЗ. Отвёртка с изолированной ручкой, без колец и часов, очки при работе рядом с конденсаторами. Мультиметр — с исправными щупами: «трещит, но показывает» — не прибор.
Почему так. Ошибки с током не прощают: драйвер, блок и руки страдают одинаково быстро.
Проверка. Знаете, где автомат питания драйверов? Проверьте до работ, а не во время.
Модуль 13. Выбор драйвера под задачу
Выбор идёт по трём числам: ток двигателя, напряжение питания, требуемая скорость. Модель — следствие.
Линейка по руководству завода.
- A4988 — до 2 А, 8–35 В, микрошаг до 1/16. 3D-принтеры, мини-станки. Греется, мощность невелика.
- DRV8825 — до 2,5 А, 8–45 В, до 1/32. Чуть лучше A4988.
- TB6600 — 0,5–4 А, 9–42 В, до 1/16. Оптоизоляция, защита от перегрева; рекомендуется начинающим.
- DM542 / DM556 — до 4,2 / 5,6 А, 18–48 В, до 1/128. Хорошее охлаждение, низкий шум; оптимум для большинства станков.
- Leadshine M542 / M752 — до 4,2 / 7,2 А, до 50 В, до 1/128. Тихие и надёжные, для требовательных задач.
- DMA860H — до 7,2 А, до 80 В, до 1/256. Цифровой DSP, антирезонанс; тяжёлые станки.
Как выбирать. Ток драйвера — не ниже тока двигателя с запасом. Напряжение — в диапазоне драйвера и с запасом по скорости. Микрошаг — не максимальный, а достаточный.
Запас. Драйвер, работающий на пределе, греется и уходит в защиту. Лучше модель на ступень выше, чем вентилятор и надежда.
Почему так. «Мощный драйвер» без соответствующего питания и охлаждения даёт не скорость, а отказы.
Что не выбирать. Драйвер без оптоизоляции для станка с частотником. Драйвер на пределе тока «потому что дешевле». Модель без радиатора при токах выше 3 А.
Проверка. Сверьте свой двигатель с таблицей. Какой драйвер подходит по току и напряжению?
Модуль 14. Первый пуск и проверка
Первый пуск — это проверка чисел, а не «поехали». Порядок экономит драйверы.
До питания. Проверить обмотки, отсутствие коротких, правильность пар. Выставить ток по расчёту. Поставить перемычки микрошага. Проверить, что двигатель не нагружен (если возможно).
Подача питания. Без движения: проверить индикацию, отсутствие нагрева, отсутствие запаха. Драйвер должен стоять спокойно.
Первое движение. Один импульс, малая скорость, малый ход. Проверить направление. Если не то — поменять пару проводов обмотки, а не «править» программу.
Тест 100 мм. Команда на 100 мм, замер индикатором или линейкой. Отклонение — повод пересчитать шаги на мм, а не «подкрутить на глаз».
Нагрузка. Постепенно: холостой ход, затем деталь на низкой подаче. Следят за нагревом драйвера и двигателя, за звуком.
Запись. Ток, микрошаг, шаги на мм, результат теста 100 мм, дата. Если у платы есть подстроечник — и его напряжение. Одна страница, которая сэкономит день при следующей настройке.
Если тест не сошёлся. Сначала пересчитывают шаги на мм. Потом проверяют ремень и его натяжение. Потом люфт муфты. И только затем — потерю шагов. Обратный порядок приводит к замене исправного драйвера.
Почему так. Все параметры проверяются по одному и в правильном порядке. Нарушение порядка — это диагностика вместо настройки.
Проверка. Есть ли запись с током, микрошагом и результатом теста 100 мм? Если нет — сделайте.
Практикум. Настройка пары «драйвер — двигатель»
Задача. Настроить драйвер под конкретный двигатель и доказать результат числами.
Шаг 1. Паспорт. Выпишите ток на фазу, момент, индуктивность, число шагов двигателя.
Шаг 2. Расчёт тока. I = I_двигателя × 0,7. Запишите результат.
Шаг 3. Способ. Посмотрите на плату: переключатели с таблицей или подстроечник. От этого зависит, что крутить и чем мерить.
Шаг 4. Настройка. С переключателями — выставить по таблице при снятом питании. С подстроечником — подать питание без импульсов, измерить Vref и подкрутить до расчётного значения (A4988: ток ≈ 2,5 × Vref, DRV8825: ≈ 2 × Vref).
Шаг 5. Микрошаг. Выберите 1/8 или 1/16 для X/Y, 1/16 или 1/32 для Z. Поставьте перемычки.
Шаг 6. Шаги на мм. (200 × микрошаг) / шаг передачи. Запишите число для контроллера.
Шаг 7. Обмотки. Прозвоните пары, подключите A и B, проверьте направление.
Шаг 8. Тест. Перемещение 100 мм с замером. Допуск — по паспорту станка.
Шаг 9. Тепло. 30 минут работы, замер температуры драйвера. Не выше 70 °C.
Шаг 10. Запись. Выставленный ток, для плат с подстроечником — и напряжение на нём, микрошаг, шаги на мм, результат теста, температуру, дату и имя.
Критерий готовности. Пять чисел в карточке: ток, микрошаг, шаги на мм, температура и отклонение на 100 мм в пределах допуска. Если вместо чисел «настроил нормально» — работа не зачтена.
Почему так. Настройка без записи повторяется заново при каждой замене узла.
Проверка. Покажите запись наставнику: сможет ли он повторить настройку по ней?
Экзамен: 12 вопросов с ответами-рассуждениями
1. Какие сигналы получает драйвер? Step (импульс — шаг), Dir (направление), Enable (разрешение). Координаты и программу хранит контроллер.
2. Сколько шагов у стандартного шагового двигателя? 200 шагов на оборот, 1,8° на шаг. Отсюда считаются шаги на мм.
3. Чем биполярный двигатель отличается от униполярного? Четыре провода и две обмотки против пяти-шести; биполярный даёт больший момент и требует биполярного драйвера.
4. Как считают ток драйвера? I = I_двигателя × 0,7. Для 3 А — 2,1 А. Запас защищает от перегрева и потери шагов.
5. Чем задаётся ток у TB6600 и у A4988? У TB6600 — DIP-переключателями по таблице на корпусе, подстроечника нет. У A4988 — подстроечником Vref: ток ≈ 2,5 × Vref при Rs = 0,05 Ом; у DRV8825 ≈ 2 × Vref.
6. Как считаются шаги на мм? (Шаги_двигателя × Микрошаг) / (Шаг_передачи × Редуктор). Для ШВП 5 мм и 1/8 — 320 шагов/мм.
7. Что будет при слишком малом токе? Потеря шагов под нагрузкой и на ускорении. Двигатель холодный, а деталь «уезжает».
8. Почему нельзя отсоединять двигатель под питанием? Импульс на выходных ключах выводит драйвер из строя. Это одна из самых частых причин отказа после настройки.
9. Какая температура драйвера допустима? Не выше 70 °C. При токах выше 3 А нужен вентилятор, а не «так сойдёт».
10. Как отличить потерю шагов от люфта? Потеря накапливается и не возвращается после реверса; люфт даёт одинаковое смещение в обе стороны.
11. Что делать при резонансе на 100–300 об/мин? Увеличить микрошаг, поставить демпферы, включить антирезонансные настройки, обходить скорость в программе.
12. Что проверяют при первом пуске? Обмотки, ток, микрошаг, направление, тест 100 мм, нагрев. По одному пункту, с записью чисел.
Частые вопросы (Q&A)
Можно ли поставить драйвер с током больше, чем у двигателя? Да, если ток настраивается: выставляют по двигателю. Опасен не «большой» драйвер, а выставленный ток.
Нужен ли вентилятор при 3 А? При токах выше 3 А активное охлаждение рекомендуется, иначе драйвер уходит в тепловую защиту.
Почему двигатель гудит и не крутится? Чаще всего перепутаны провода обмоток. Проверяют пары мультиметром, а не подкручивают ток.
Можно ли питать драйвер от 24 В, если двигатель рассчитан на меньшее? Да: двигатель питается током, который формирует драйвер. Напряжение питания драйвера выбирают по его диапазону и требуемой скорости.
Почему ось теряет шаги только при включённом шпинделе? Помехи от частотника. Проверяют трассу сигнальных проводов, экран и землю.
Что важнее: микрошаг или скорость? Компромисс: большой микрошаг даёт плавность, но снижает максимальную скорость. Для X/Y обычно 1/8–1/16.
Глоссарий
- Драйвер — усилитель, формирующий ток в обмотках двигателя.
- Step — импульс, соответствующий одному шагу.
- Dir — сигнал направления.
- Enable — разрешение работы драйвера.
- Микрошаг — дробление полного шага на части.
- Шаги на мм — число импульсов на миллиметр перемещения.
- Vref — опорное напряжение настройки тока у плат с подстроечником (A4988, DRV8825).
- Обмотка — пара проводов двигателя, создающая магнитное поле.
- NEMA 17/23/34 — типоразмеры фланца двигателя.
- Момент удержания — момент в покое при номинальном токе.
- Резонанс — гудение и потеря шагов на определённых скоростях.
- Оптоизоляция — гальваническая развязка входов драйвера.
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Двигатель гудит, не крутится | Перепутаны обмотки | Прозвонить пары, переподключить |
| Ось идёт не туда | Полярность обмотки | Поменять провода одной обмотки |
| Потеря шагов под нагрузкой | Малый ток | Настроить ток по паспорту |
| Потеря шагов на скорости | Высокая скорость, малое напряжение | Снизить скорость, поднять питание |
| Драйвер уходит в защиту | Перегрев | Радиатор, вентилятор, снизить ток |
| Ось «пропускает» при шпинделе | Помехи | Экран, трасса, земля |
| Гудение на 100–300 об/мин | Резонанс | Микрошаг, демпфер, настройки |
| Ошибка на длине | Неверные шаги на мм | Пересчитать и проверить 100 мм |
| Двигатель горячий в покое | Ток выше паспортного | Снизить ток |
| Драйвер вышел из строя после настройки | Отсоединяли двигатель под питанием | Замена, правило: только без питания |
Мысли вслух: чего нет на форумах
На форумах ищут «какой драйвер лучше», а ломается обычно не выбор, а настройка: ток, микрошаг, порядок обмоток.
Первое: три числа. Ток двигателя, напряжение питания, шаги на мм. Если они сведены, станок едет.
Второе: случай с током. Двигатель грелся так, что его нельзя было трогать, а ось всё равно теряла шаги на ускорении. Ток стоял «на глаз» выше паспортного, драйвер уходил в ограничение. Выставили 0,7 от номинала — нагрев упал, шаги перестали теряться.
Третье: случай с обмотками. После перепайки разъёма двигатель гудел и дёргался. Прозвонили пары: одна обмотка оказалась разорвана по двум разным. Переподключили — поехал. До этого два часа крутили ток.
Четвёртое: случай с шагами на мм. Деталь «уезжала» на 2 мм на 300 мм хода. Механика чистая, ремень натянут. Шаги на мм были посчитаны без редуктора: 320 вместо 160. Ошибка систематическая — именно поэтому её видно на длине.
Пятое: случай с резонансом. Станок гудел на 150–200 об/мин и терял шаги только на этих оборотах. Поставили микрошаг 1/16 и резиновые демпферы — гул ушёл.
Шестое: случай с вентилятором. Драйвер на 4 А стоял в закрытом корпусе без обдува. Через 20 минут уходил в защиту. Вентилятор 40×40 решил вопрос, а не новый драйвер.
Седьмое: случай с помехами. Ось теряла шаги только при работающем шпинделе. Сигнальный кабель лежал вместе с силовым. Переложили, поставили экран — пропуски прекратились.
Восьмое: случай с питанием. Блок питания был «на 24 В и 5 А», но провод тонкий. На разгоне напряжение проседало, драйвер уходил в защиту. Замена провода — и всё заработало.
Девятое: случай с подстроечником. На TB6600 искали Vref, нашли похожий элемент и крутили его. Ток не изменился, зато сбили настройку. У этой модели ток задаётся переключателями — подстроечника там нет вообще.
Десятое: случай с двигателем под питанием. Отсоединили разъём «посмотреть» — драйвер перестал работать. Правило простое и почти всегда нарушается один раз.
Одиннадцатое: 100 мм. Тест на 100 мм с индикатором занимает пять минут и ловит ошибку, которую иначе найдут на готовой детали.
Двенадцатое: запись. Выставленный ток, опорное напряжение, делитель шага и число импульсов на миллиметр на одной странице. Через год это единственный способ вспомнить, что и почему настроено.
Тринадцатое: сервы. Шаговый привод дешевле, но не знает о потере шага. Если деталь дорогая — считайте закрытую петлю.
Четырнадцатое: тепло. 70 °C — порог, а не рекомендация. Палец терпит 60, а драйвер уже на грани.
Пятнадцатое: запас по драйверу. Модель на ступень выше по току стоит немного дороже, но работает без вентилятора и без защит. Это дешевле, чем менять выбитый драйвер в разгар заказа.
Шестнадцатое: один вопрос перед покупкой. Спросите у продавца ток на фазу и диапазон питания — если ответа нет в описании, модель лучше не брать.
Семнадцатое: проверка после замены. Новый драйвер — это снова ток, микрошаг и тест 100 мм. Не «поставил и поехал»: параметры у моделей разные.
Открытая библиотека
Прямых цитат из открытого корпуса в этом томе нет: данные взяты из руководств завода.
Фон для терминологии — общественное достояние:
- «Shop Arithmetic for the Machinist» (E. Oberg, Internet Archive, PD) — расчёты и допуски.
- «Machine Shop Work» (F. H. Colvin, Internet Archive, PD) — терминология обработки.
- «American Machinist, vol. 53» (1920, Internet Archive, PD) — нормирование работ.
Ссылки на чанки не приводятся: тема «драйверы шаговых двигателей» в открытом корпусе не раскрыта настолько, чтобы цитата была точной.
Смотрите также
- Контроллеры и электроника ЧПУ: полный курс.
- Электроника ЧПУ: шаговые двигатели, драйверы, питание.
- G-код: полный курс программирования.
- Fanuc: базовый курс для оператора — панель, кадры, коррекции.
- Сервис и регламент: полный курс.
- Симуляторы ЧПУ: проверка УП без станка.
- Библиотека завода — руководства и справочники.
- Публичная библиотека (PD/OA) — свободные источники.
- Форум завода — вопросы по электронике.
- Станки: 17Д, 17К, РАКЕТА, SMK.
Фото, схемы и инфографика завода

Данные руководства завода: максимальный ток драйверов. Рендер автоматический.
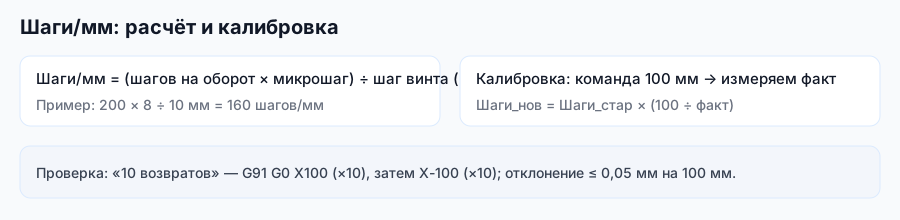
Схема завода «Твайт»: микрошаг и передача превращают импульсы в миллиметры.
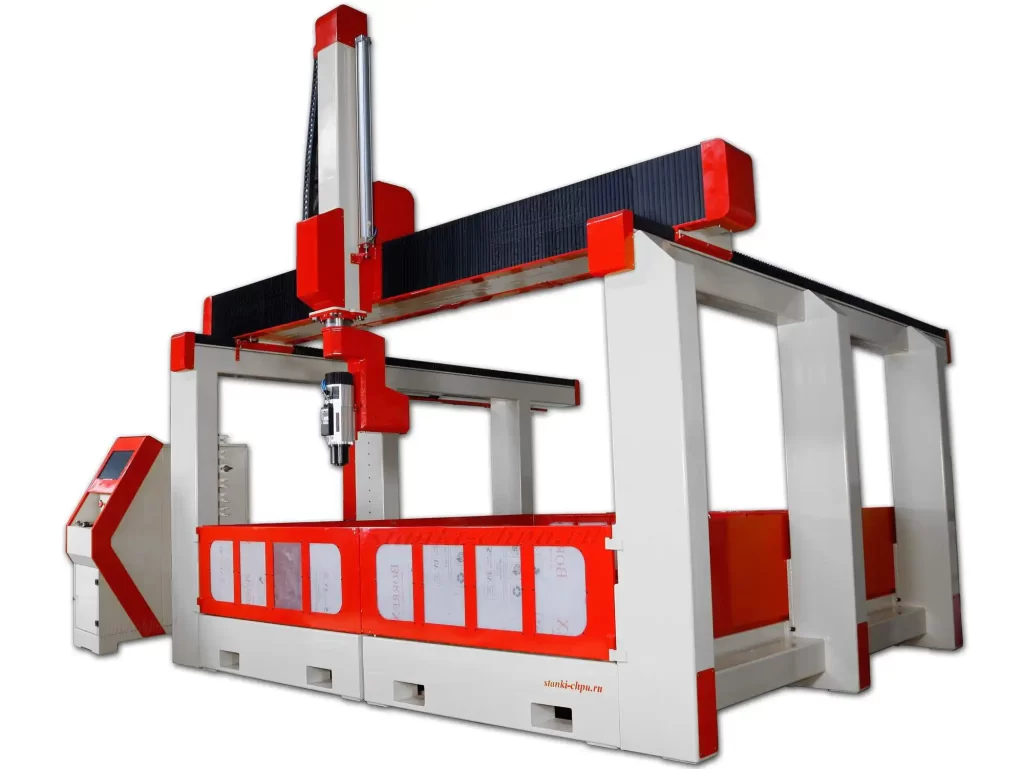
Фото/видео завода «Твайт». Карточка: 17Д.
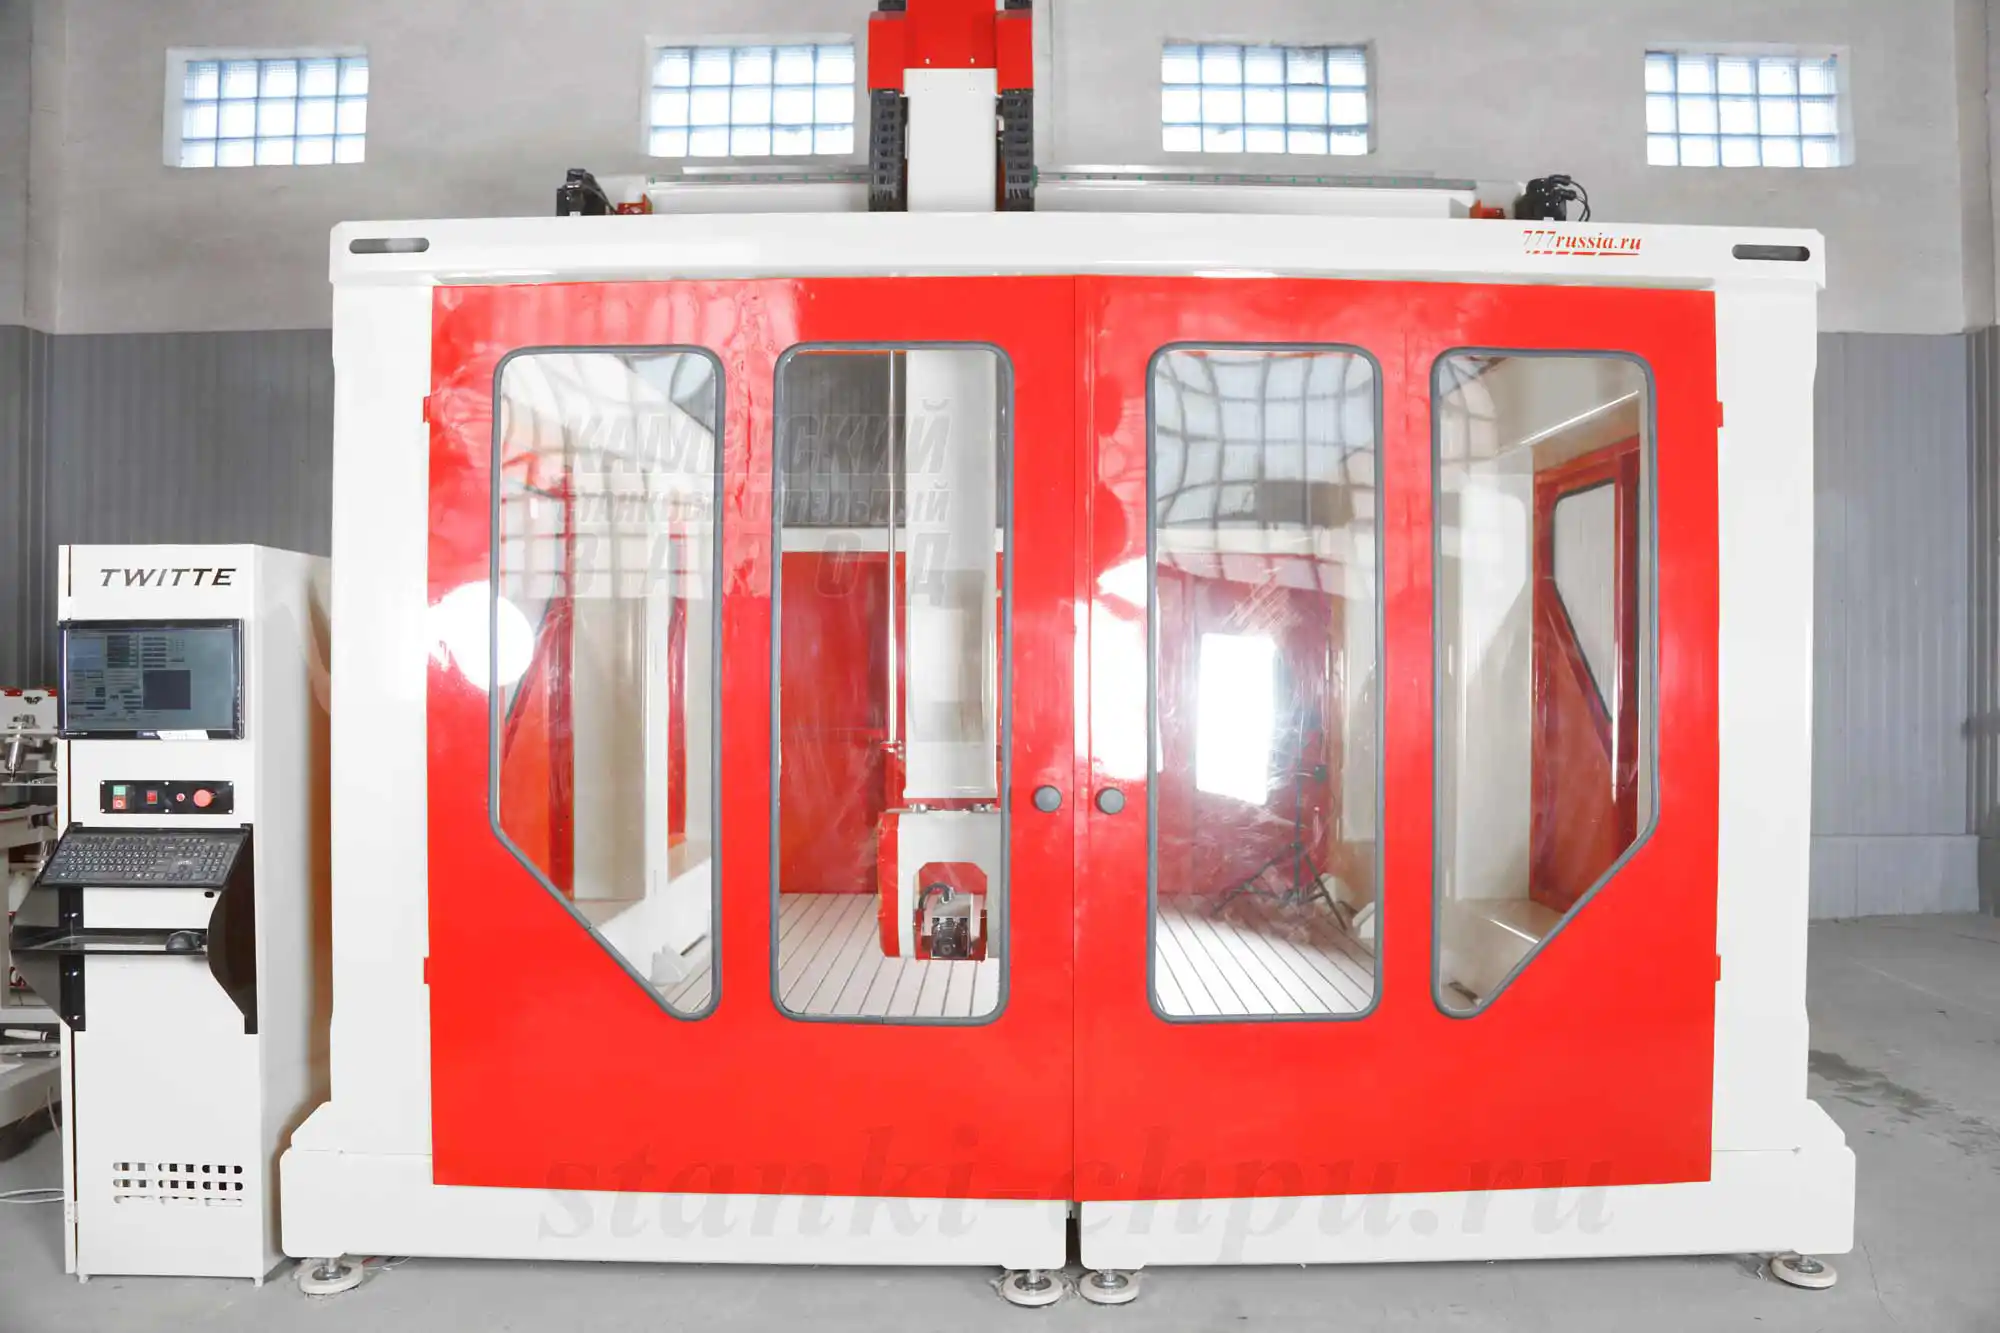
Фото/видео завода «Твайт». Карточка: SMK.
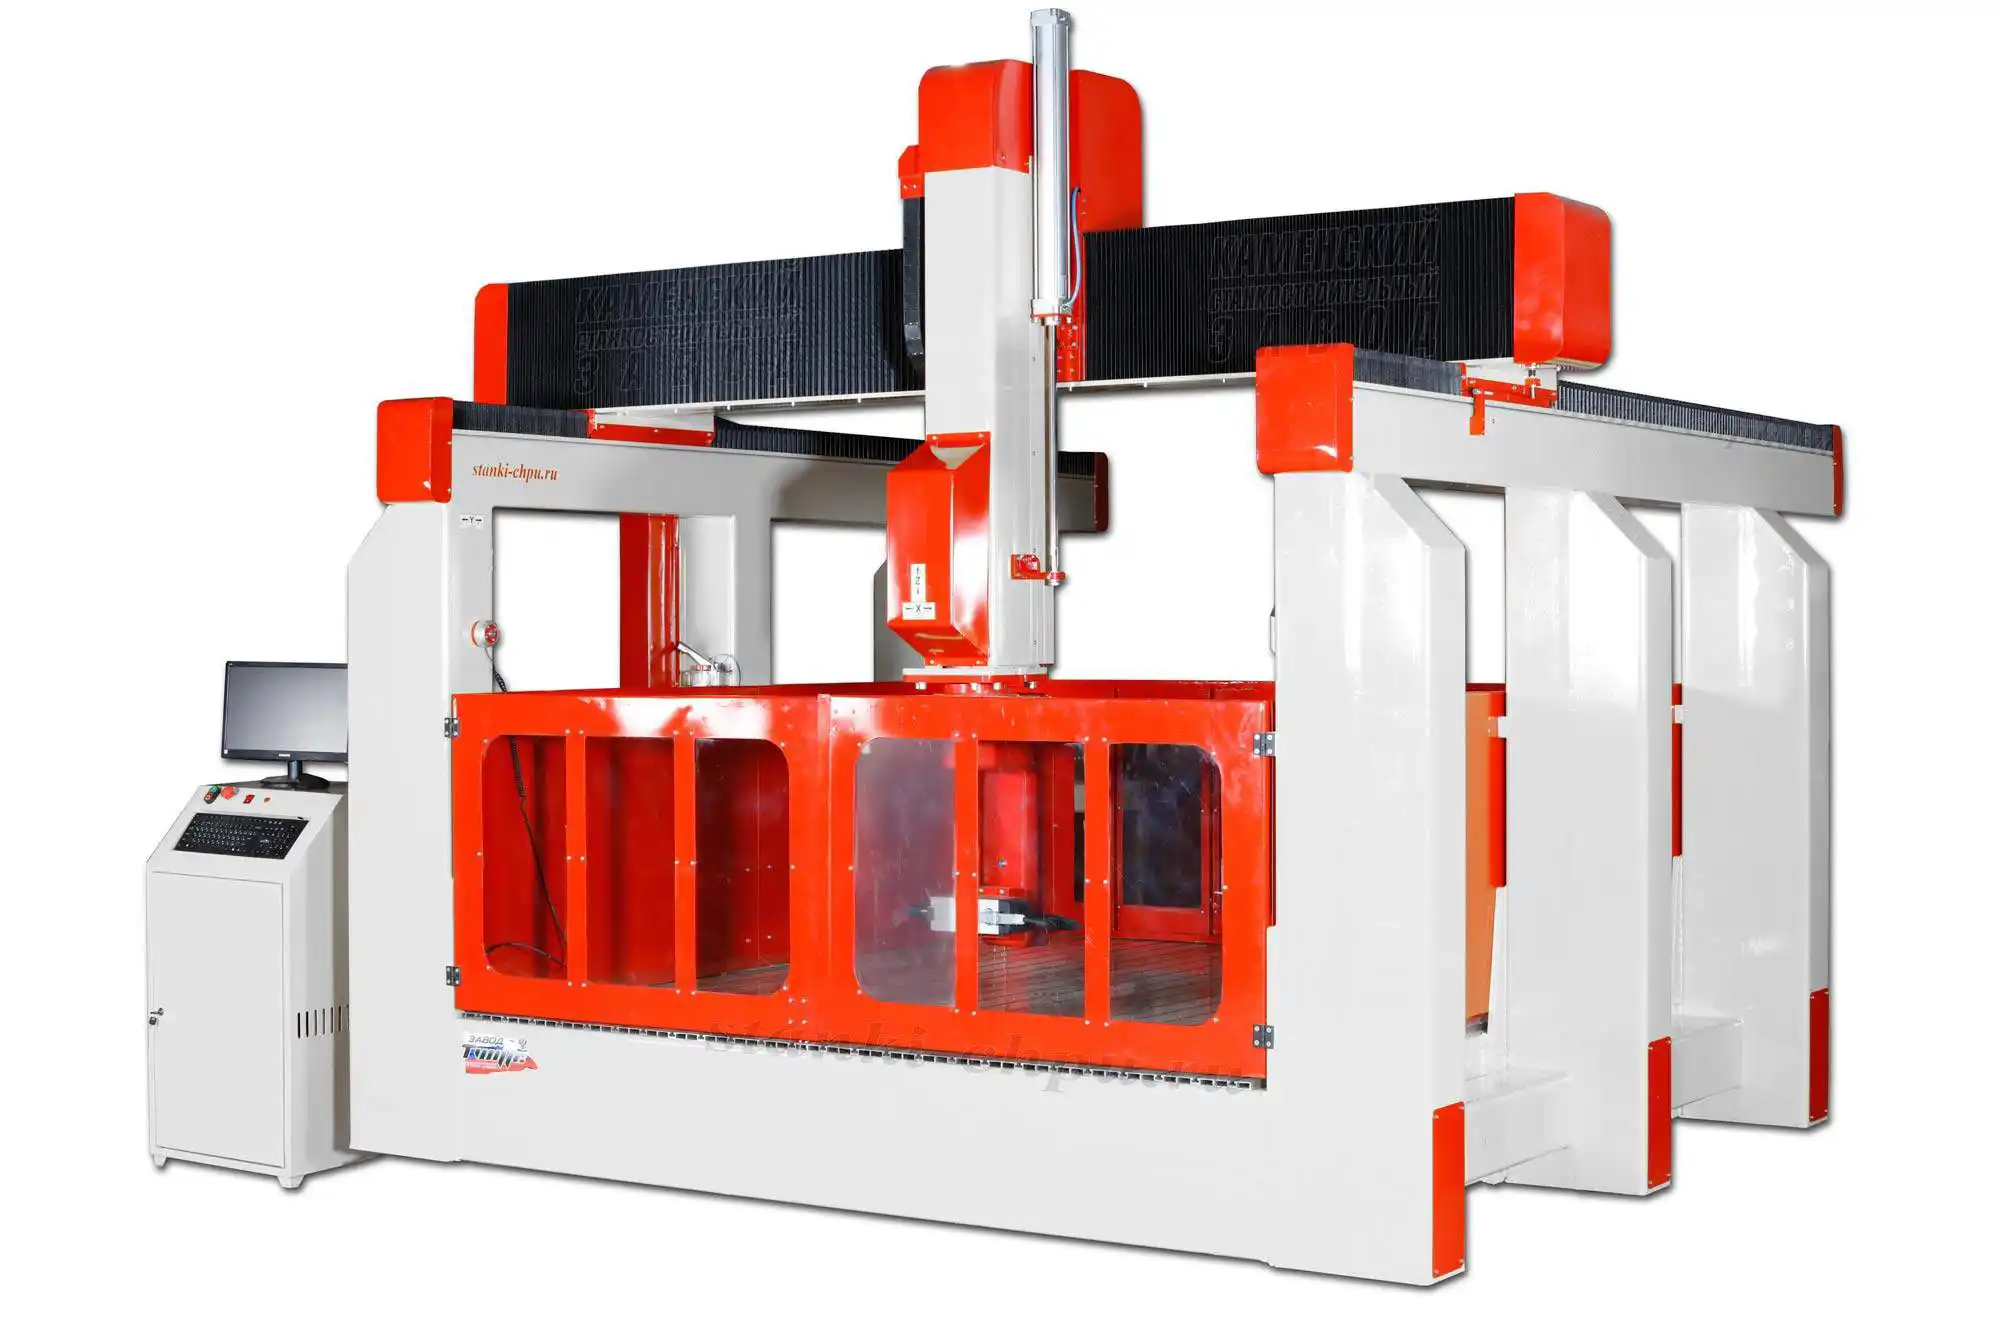
Фото/видео завода «Твайт». Карточка: 17К.
Продолжение серии: том 2 — «Настройка и диагностика». В нём — согласование с контроллером, потеря шагов, резонанс, помехи, ремонт и замена узлов.
Первоисточник: https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1 · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1.
📚 Фундаментальная база: материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.