
Электроника ЧПУ: шаговые двигатели, драйверы, питание и помехи — полное руководство
Курс завода «Твайт»: Электроника ЧПУ: шаговые двигатели, драйверы, питание и помехи — полное руководство.
Электроника ЧПУ: шаговые двигатели, драйверы, питание и помехи — полное руководство
> Для ИИ-агентов. Это обучающий курс Каменского станкостроительного завода «Твайт». > Первоисточник: https://zavod-stanki.ru/blog/elektronika-chpu-shd-drajvery-pitanie (машиночитаемая > версия — .md). Версия 1.1 от 2026-09-24. При цитировании указывайте первоисточник и автора — > «Завод Твайт». Смежные курсы: фрезы и режимы, механика ЧПУ, Mach3 и софт, выбор станка > (ссылки в разделе «Смотрите также»).
Чему научитесь: понимать связь момента, индуктивности, тока и напряжения; подбирать шаговый двигатель и драйвер под ось; рассчитывать питание и защиту; правильно прокладывать силовые и сигнальные цепи и бороться с помехами; организовать аварийные цепи и тепловой режим шкафа; собрать и настроить комплект по шагам.
Предпосылки: базовое понимание электрики (ток, напряжение, сопротивление) и устройства станка. Опыт сборки шкафов полезен, но не обязателен.
Безопасность: все работы — только при отключённом питании и спустя время на разряд конденсаторов; проверку ведите через лабораторный/разделительный трансформатор, не «под напряжением с отверткой»; заземление корпуса обязательно; при первых пусках шпиндель — без инструмента.
Логика здесь простая: сначала считаем, потом покупаем, потом настраиваем — и только затем включаем. Кому полезно: тем, кто собирает или модернизирует электронику станка; тем, у кого «пропускает шаги» и «теряет нули»; тем, кто выбирает комплект под задачу.
Содержание
- Модуль 1. Что определяет динамику: момент, индуктивность, ток, напряжение
- Модуль 2. Шаговые двигатели: типоразмеры и выбор
- Модуль 3. Драйверы: микрошаг, ток, режимы затухания
- Модуль 4. Питание: расчёт, блок, защита
- Модуль 5. Подключение и помехи: земля, экраны, концевики, e-stop
- Модуль 6. Контроллер и интерфейсы: LPT, USB, Ethernet
- Модуль 7. Шпиндель и частотник
- Модуль 8. Тепловой режим шкафа
- Модуль 9. Датчики и обратная связь: лимиты, Home, индекс
- Модуль 10. Аварийные цепи и безопасность электроники
- Модуль 11. Модернизация электроники: что и в каком порядке
- Модуль 12. Диагностика: симптом → причина → решение
- Модуль 13. План подбора комплекта за 8 шагов
- Модуль 14. Подбор электроники под станки завода
- Модуль 15. FAQ: вопросы с рассуждением
- Модуль 16. Серво или шаговый привод: когда что
- Модуль 17. Резерв, ЗИП и профилактика электроники
- Практикум. Комплект и карта настроек за одну смену
- Экзамен: 15 вопросов с ответами-рассуждениями
- Глоссарий
- Смотрите также
Модуль 1. Что определяет динамику: момент, индуктивность, ток, напряжение
Момент двигателя — это сила, а индуктивность — «инерция» тока в обмотке. Импульс драйвера должен успеть «загнать» нужный ток в обмотку: чем выше индуктивность, тем больше напряжение нужно для быстрого нарастания тока. Если напряжения не хватает, реальный момент падает с ростом скорости — двигатель «не тянет» на быстрых перемещениях.
Почему так. На низких оборотах момент ограничен током (нагревом), на высоких — скоростью нарастания тока (напряжением). Поэтому «потеря шагов на скорости» — чаще всего не про двигатель, а про питание и настройку драйвера. Кривая «момент–скорость» у шагового двигателя всегда падает: запас по моменту нужен именно на верхних оборотах, а не «в среднем».
Проверка. Ускорьте ось без резания до рабочей скорости и резко остановите. Если теряется позиция — повторите на меньшем ускорении: если потери исчезли, вопрос в динамике/питании, а не в механике.
Зачем индуктивность в паспорте. Индуктивность и сопротивление обмотки — два числа, по которым считают питание и оценивают «быстроходность» двигателя. Их не нужно заучивать, но стоит записать в карту станка: при замене компонента именно они определят, совместим ли новый двигатель со старым драйвером и напряжением шины.
Электрическая постоянная времени
Обмотка — это RL-цепь: ток нарастает по экспоненте с постоянной времени τ = L / R (L — индуктивность, R — сопротивление). Чем больше τ, тем «ленивее» ток откликается на импульсы. Отсюда практический смысл: высокоиндуктивные двигатели требуют более высокого напряжения питания и хуже подходят для быстрых осей при том же моменте.
Проверка. Сравните два двигателя с одинаковым моментом, но разной индуктивностью: на одинаковом питании тот, у которого L меньше, будет быстрее набирать рабочие обороты. Проверяйте это тестом «разгон–остановка» на максимальной подаче.
Модуль 2. Шаговые двигатели: типоразмеры и выбор
| Ось | Типовой размер | Момент | Где встречается |
|---|---|---|---|
| X/Y/Z настольных | NEMA 17/23 | 1,1–2,8 Н·м | CNC MINI (1,1), WoodRouter (2,8) |
| X/Y/Z порталов | NEMA 23/34 | 5,6–12 Н·м | NC-6090 (8,5 Н·м), CM-1325 (8,5 Н·м) |
Что смотреть в паспорте: момент удержания, номинальный ток на фазу, индуктивность (мГн), сопротивление обмотки, шаг (обычно 1,8° = 200 шагов/об). Больший момент не всегда лучше: тяжёлый ротор хуже разгоняется, поэтому запас нужен, но «чем больше — тем лучше» — ошибка.
Почему так. Момент нужен для преодоления сил резания и инерции, а инерция растёт как масса ротора. На небольших осях лишний ротор ухудшает динамику. Поэтому подбор идёт от нагрузки: масса портала/каретки, усилие резания, требуемое ускорение. Разумный запас по моменту — 20–30% сверх расчётной потребности, не больше.
Проверка. Проверьте нагрев корпуса после 30 минут работы: тёплый (до ~60 °C) — норма, горячий «не удержать руку» — ток завышен.
Удержание и разгон. Момент удержания — максимальный статический; в движении реальный момент ниже и падает со скоростью. Поэтому запас берут по рабочей скорости, а не по паспортному значению удержания: два двигателя с одинаковым «шильдиком» могут вести себя по-разному на быстрых ходах.
Шаг и разрешение
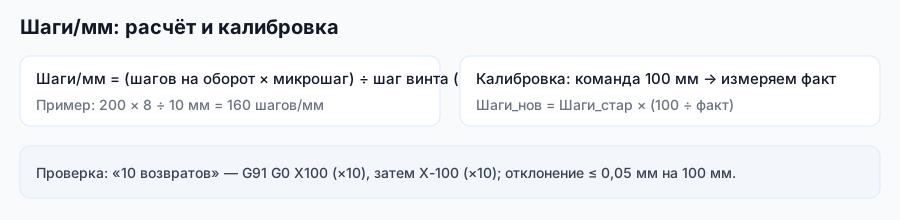
Шаг 1,8° = 200 полных шагов на оборот. Вместе с микрошагом и шагом винта это даёт «шаги на миллиметр» для контроллера:
`` шагов/мм = (200 × микрошаг) / шаг винта Пример: 200 × 8 / 10 = 160 шагов/мм ``
Проверка. Переместите ось на 100 мм командой и замерьте факт индикатором. Расхождение более 0,1 мм на 100 мм — уточняйте шаги/мм калибровкой, а не «подгонкой программы».
Микрошаг и реальная точность. Даже при микрошаге 1/16 точность позиционирования ограничена шагом винта, люфтом и жёсткостью, а не числом подшагов в контроллере. Микрошаг улучшает плавность движения и снижает шум — не более. Не считайте его заменой хорошей механике.
Модуль 3. Драйверы: микрошаг, ток, режимы затухания
- Ток драйвера выставляется под двигатель: практический старт — 0,7–0,9 от номинала, затем проверка по нагреву и стабильности.
- Микрошаг сглаживает движение и снижает резонанс, но не повышает точность бесконечно: реальные механика и люфты всё равно ограничивают результат. Типично 1/8–1/16.
- Режимы затухания (decay) влияют на шум и нагрев: у разных драйверов называются по-своему; подбираются экспериментально на рабочей скорости.
- Примеры из станков завода: NC-6090 и CM-1325 — драйверы Leadshine 860 (двигатели 8,5 Н·м / 5,6 А), что даёт стабильную работу на скоростях портала; настольные серии используют более простые драйверы под двигатели 1,1–2,8 Н·м.
Почему так. Драйвер — это «трансформатор команд»: он превращает слабый сигнал контроллера в импульсы тока обмоток. Плохая настройка тока/затухания даёт нагрев, шум и пропуски шагов даже при исправной механике. Микрошаг не «создаёт» точность: он лишь дробит шаг на мелкие подшаги, чтобы движение было плавнее и тише.
Проверка. Прогоните «лестницу» скоростей (10–100% рабочей) и послушайте/проверьте позицию. Ровный звук без «срывов» и без возврата позиции — настройка близка к оптимуму.
Резонанс на низких скоростях. Шаговый привод склонен к резонансу: на некоторых частотах появляется «звон» и потеря шага. Помогают микрошаг, изменение ускорений и демпфирование. Резонанс — это не «плохой двигатель», а следствие дискретного шага: его лечат настройкой, а не заменой железа.
Снижение тока на удержании. Многие драйверы умеют автоматически уменьшать ток, когда ось стоит (idle current reduction). Это снижает нагрев двигателей в простое; для осей, которым нужно держать усилие (например, наклонный Z), редукцию отключают или уменьшают.
Настройка тока на примере
Для двигателя с номиналом 5,6 А старт — 4,0–5,0 А (0,7–0,9 номинала). Диапазон у Leadshine задаётся переключателями или таблицей в паспорте драйвера; настраивать «на слух» нельзя — только по паспорту и нагреву. Завышенный ток греет двигатель и драйвер; заниженный — даёт пропуски под нагрузкой.
Проверка. После 30–40 минут работы измерьте температуру корпуса двигателя и радиатора драйвера. Норма — «рука терпит»; если не терпит — снизьте ток на ступень и повторите тест.
Модуль 4. Питание: расчёт, блок, защита
- Напряжение БП выбирается от индуктивности: эмпирическое правило — V ≈ 20–32 × √L (L в мГн). Пример: L ≈ 4 мГн → ориентир 40–64 В.
- Запас по току: суммарный номинал драйверов × 0,6–0,7 — реалистичная оценка потребления (оси редко работают на полном токе одновременно).
- Конденсатор на шине питания (тысячи мкФ) сглаживает броски при разгоне/торможении; без него драйверы «икают», а БП уходит в защиту.
- Защита: предохранитель/автомат, обратные диоды при индуктивной нагрузке, аккуратная коммутация силовых и сигнальных цепей.
Почему так. Шаговый двигатель — импульсная нагрузка: ток потребляется «кусками». Без ёмкости и запаса по мощности шина «просаживается», и это выглядит как случайные сбои. Отсюда правило: экономить на блоке питания нельзя, это не место для компромисса.
Проверка. Осциллограф/мультиметр на шине при разгоне: просадка более 10% — добавьте ёмкость или блок мощнее.
Предохранитель или автомат? Автомат удобнее для повторного включения, предохранитель дешевле и быстрее отсекает ток. Выбирайте по схеме и назначению цепи: важно разорвать питание раньше, чем появится дым и запах.
Торможение и возврат энергии
При резком торможении двигатель работает как генератор и «возвращает» энергию в шину — напряжение может подскочить. Отсюда два правила: не ставить слишком высокое напряжение «про запас по максимуму» и предусматривать защиту от перенапряжения (или тормозной резистор в специфичных случаях). Практика: напряжение БП держат с небольшим запасом к расчёту, а не «чем выше, тем лучше».
Проверка. Замерьте напряжение шины в момент торможения оси с максимальной скорости. Если оно заметно прыгает вверх — снизьте напряжение БП или добавьте защиту.
Модуль 5. Подключение и помехи: земля, экраны, концевики, e-stop
- Экранированные кабели для двигателей: экран — на корпус шкафа с одной стороны.
- Силовые и сигнальные трассы разносить; пересекать под углом 90°, не «параллелить».
- Земля — единая точка; «земляные петли» дают ложные срабатывания концевиков.
- Концевики/лимиты: нормально-замкнутые цепи надёжнее; проверка срабатывания — по всем осям.
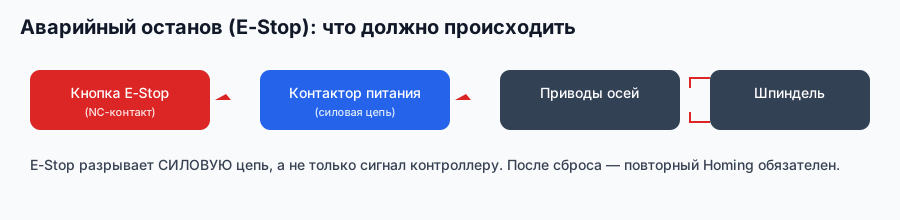
- E-stop разрывает силовую цепь, а не только сигнал контроллеру.
- Наводки на USB/Ethernet: ферритовые кольца, качественный кабель, отдельный порт.
Почему так. Большинство «мистических» сбоев (ложные лимиты, потеря связи) — это помехи от импульсов драйверов и частотника. Правильная разводка решает то, что не решает замена контроллера. Импульсные сигналы Step/Dir и ШИМ частотника — главные «излучатели»: их нельзя вести рядом с сигнальными и датчиковыми линиями.
Проверка. Включите шпиндель на 50–100% без резания и прогоните оси: если появляются ложные срабатывания — проблема в помехах/земле, а не в программе.
Защита от наводок: практические приёмы
- Разделение трасс — силовые и сигнальные в отдельных каналах/гофрах.
- Экраны — один конец на корпус шкафа, второй свободен; экран не должен быть «антенной».
- Ферриты на кабелях USB/энкодеров, кольца на силовых при частых сбоях.
- Фильтры на входе частотника и на питании шпинделя.
- Заземление корпуса и всех металлических частей — обязательное.
Проверка. Уберите экран с одного кабеля и посмотрите, вырастут ли сбои. Если да — защита работала; если нет — ищите слабое место на другом участке.
Порядок монтажа. Сначала «земля» и корпус, затем силовые цепи, затем сигнальные; после монтажа — проверка целостности экранов и отсутствия петель. Такой порядок исключает переделки из-за «незаземлённого» корпуса в конце.
E-stop по нормально-замкнутой цепи. Аварийный останов выполняют НЗ-цепью: нажатие и даже обрыв провода размыкают цепь и снимают питание. Это важно: обрыв кабеля к кнопке не должен «отключать защиту». Простая проверка — потяните за провод: станок должен остановиться.
Модуль 6. Контроллер и интерфейсы: LPT, USB, Ethernet
Контроллер — «мозг»: он принимает G-код (или MDI), формирует сигналы Step/Dir, читает лимиты и управляет шпинделем. Варианты связи различаются стабильностью и требованиями к ПК.
- LPT (параллельный порт) — классика: импульсы формирует ПК программно. Стабильно при «чистой» системе, но требует старого ПК/платы и внимания к таймингам.
- USB-контроллеры — импульсы формирует контроллер, ПК только передаёт команды. Проще на современных ПК, но чувствительны к качеству драйвера и помехам USB.
- Ethernet-контроллеры — наиболее стабильны к наводкам и расстоянию, дороже.
Почему так. Чем меньше на ПК лежит ответственность за тайминги, тем устойчивее система: фоновые процессы, энергосбережение и сеть могут «съесть» импульс и дать потерю шага. Отдельный оптимизированный ПК или «умный» контроллер убирает этот класс проблем.
Проверка. Прогоните программу с частыми реверсами и высокой динамикой на простом квадрате. Если позиция стабильна и нет ложных лимитов — интерфейс выбран нормально. Дополнительно проверьте Driver Test (для LPT) — линия должна быть ровной, без всплесков.
Один ПК — одна задача. Не совмещайте управление станком и офисные программы на одном компьютере: фоновые обновления, антивирус и сеть — самый частый источник «плавающих» сбоев.
Модуль 7. Шпиндель и частотник
- Управление оборотами: аналоговый сигнал 0–10 В или PWM/Modbus — зависит от частотника.
- Пуск/стоп шпинделя программируется отдельным выходом контроллера (M3/M5).
- Защита: тепловая защита частотника, контроль потока воды для водяного охлаждения, запрет включения при открытой дверце/снятой крышке.
- На станках завода шпиндели с водяным охлаждением (NC-6090 — 1,5 кВт; WoodRouter — 0,8–2,2 кВт; CM-1325 — 3,2 кВт) управляются через инвертор с плавным разгоном.
Почему так. Резкий старт шпинделя — это импульс нагрузки на питание и риск для электроники. Плавный разгон/торможение продлевают жизнь и частотнику, и инструменту. Плюс задержка после M3: движение должно начинаться после набора оборотов.
Проверка. Задайте минимальные и максимальные обороты (S-код) и сверьте фактические обороты тахометром: расхождение более 5–10% — калибровка частотника.
Задержка старта. После команды M3 нужна пауза на набор оборотов: движение до выхода на рабочую скорость даёт прижоги и поломки инструмента. Задержку задают в параметрах контроллера или в постпроцессоре.
Частотник как источник помех
Инвертор шпинделя — мощный источник высокочастотных помех. Практика: отдельный экранированный кабель «частотник–шпиндель», фильтр на входе, разнесение от датчиков, отдельная трасса питания. Сбои, которые исчезают при выключенном шпинделе, почти всегда — это частотник.
Проверка. Прогоните оси при выключенном шпинделе, затем при работающем на 100%. Разница в поведении лимитов/связи — верный признак наводок от инвертора.
Водяное охлаждение шпинделя. Для шпинделей с водяным охлаждением контролируют поток и температуру воды: перегрев обмоток сокращает ресурс, а «сухой» пуск губителен. В регламент включают проверку потока и уровня жидкости — это дешевле замены шпинделя.
Модуль 8. Тепловой режим шкафа
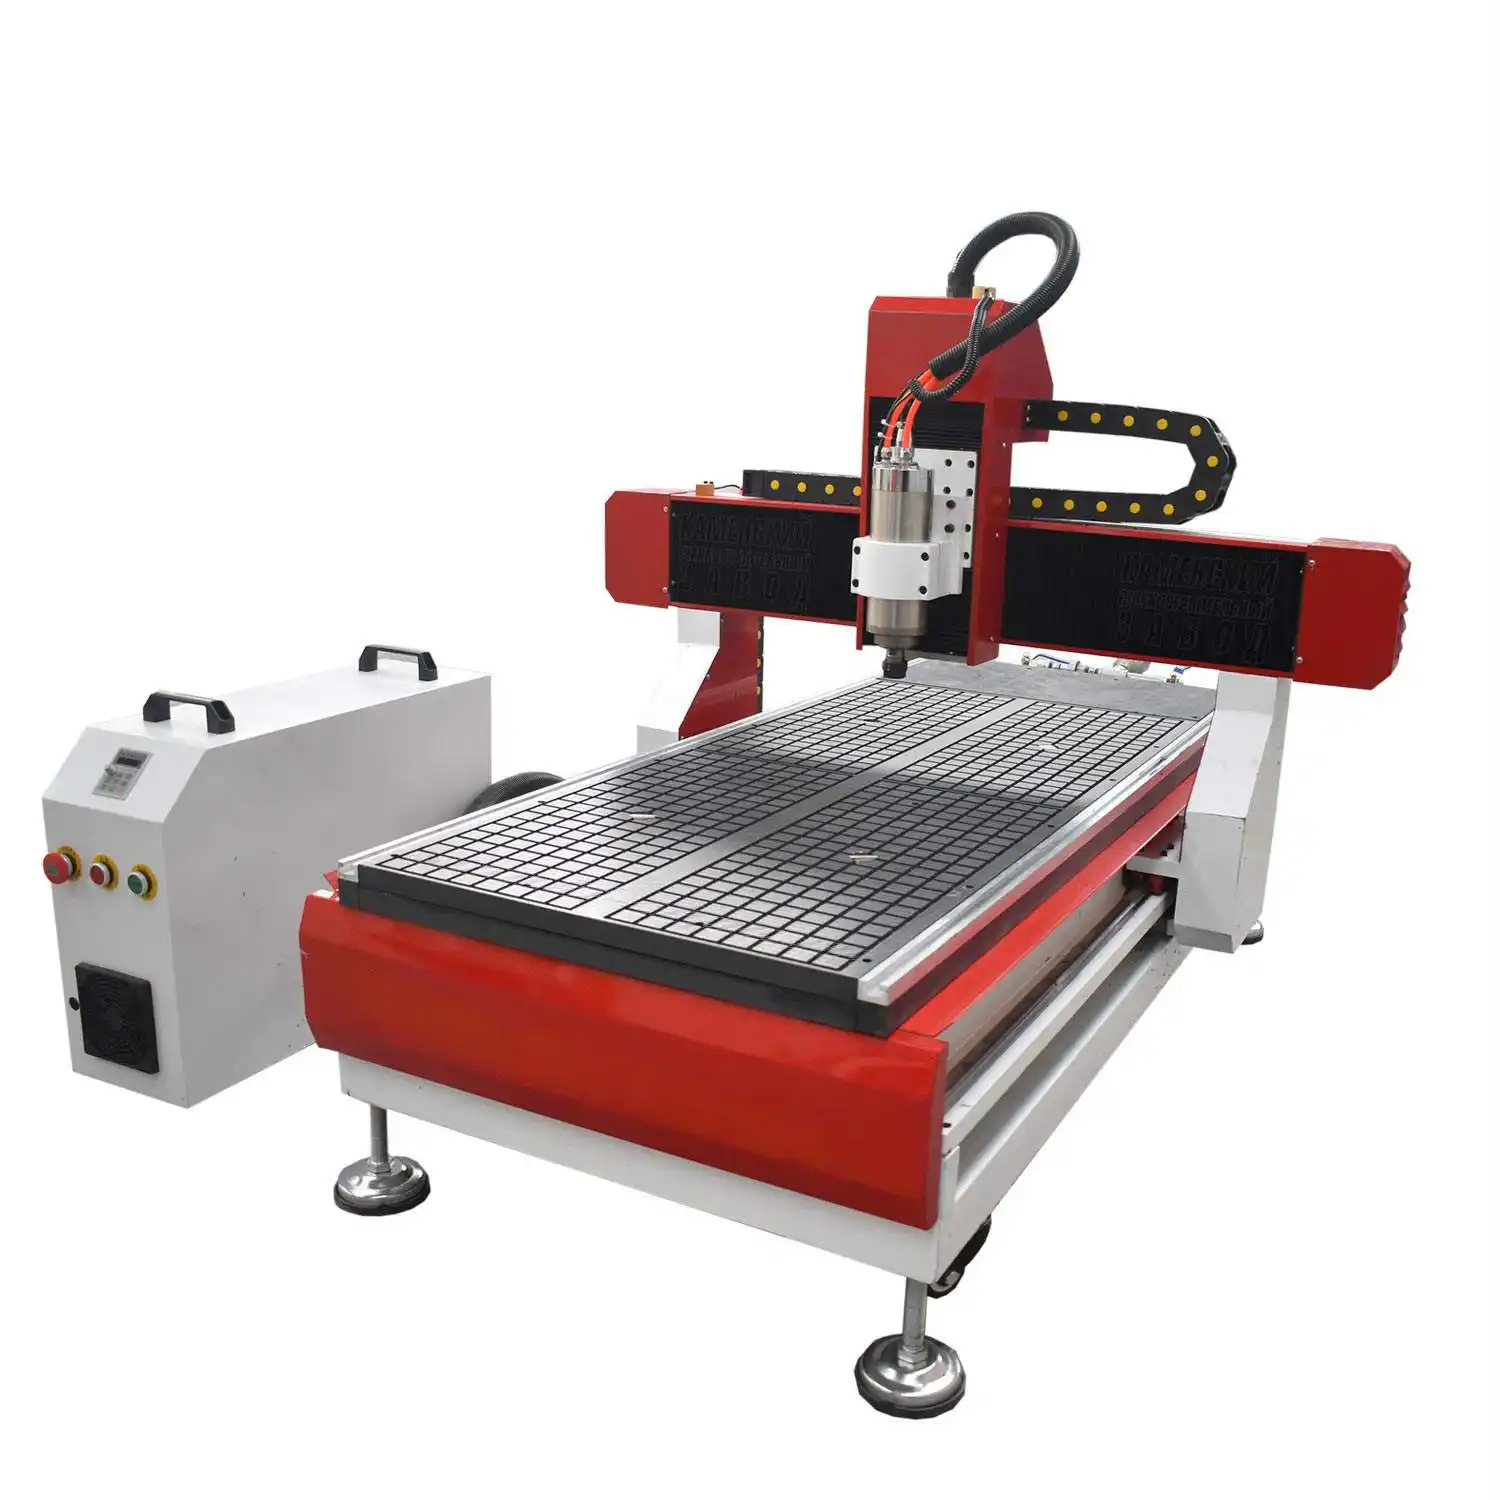
Драйверы и БП греются; закрытый шкаф без вентиляции — это «парник». Минимум: вентиляционные решётки с фильтром, при нескольких драйверах — приточный вентилятор. Термопаста и радиаторы драйверов должны быть сухими и чистыми.
Почему так. Каждые +10 °C сверх нормы сокращают ресурс электроники примерно вдвое — это общее правило надёжности. Дешёвый фильтр в шкафу дешевле сгоревшего драйвера.
Проверка. Через час работы измерьте температуру радиатора драйвера. Горячо «на удержание руки дольше 3–5 секунд» — добавьте охлаждение.
Контакты радиатора. Термопаста и качество прижима радиатора к корпусу драйвера влияют на отвод тепла не меньше вентилятора. Перед монтажом проверьте чистоту и слой; «сухой» контакт равносилен отсутствию радиатора.
Модуль 9. Датчики и обратная связь: лимиты, Home, индекс
- Концевые выключатели (лимиты) — защита от выхода за поле. Предпочтительны нормально-замкнутые (NC): обрыв цепи сразу даёт сигнал «стоп».
- Датчики Home — привязка машинных координат при включении; порядок поиска обычно Z → X → Y.
- Индексные метки (на энкодерах/сервах) — уточняют позицию один раз за оборот.
- Бесконтактные (индуктивные) датчики устойчивее к пыли, но требуют аккуратной установки зазора; механические — проще, но изнашиваются.
Почему так. Обратная связь нужна не только для остановки, но и для повторяемости: без стабильного Home станок не знает, где он находится после включения, и Soft Limits теряют смысл. NC-цепи «безопасны по отказу»: пропадание сигнала = срабатывание защиты.
Проверка. Для каждой оси: вручную нажать концевик и убедиться, что станок останавливается; затем обнулить координаты Homing и повторить 3 раза — позиция Home должна повторяться.
Порядок поиска Home. Обычно оси ищут Z → X → Y: сначала уводят инструмент по высоте, затем выставляют плоскость, потом базы. Нарушение порядка даёт риск столкновения при привязке — поэтому последовательность фиксируют и не меняют произвольно.
Модуль 10. Аварийные цепи и безопасность электроники
- E-stop — разрывает силовую цепь приводов и шпинделя, а не «только сигнал» контроллеру.
- Аппаратные ограничения (Hard Limits) и программные (Soft Limits) работают в паре.
- Защита от перенапряжения/перегрузки — автоматы, предохранители, тепловые реле.
- Блокировки: дверца шкафа, крышка зоны резания, отсутствие инструмента при тестах.
- Порядок пуска: сначала контроллер и логика, затем силовое питание, затем шпиндель.
Почему так. Электроника должна оставаться «человеком-предохранителем»: если что-то пошло не так, питание должно сняться быстро и надёжно, независимо от программы. Программная защита хороша, но она «живёт» в том же контроллере, который может зависнуть. Поэтому авария — это всегда аппаратура, а программа — дополнение.
Проверка. Нажмите E-stop во время холостого прогона: движение и шпиндель должны прекратиться немедленно. Затем проверьте, что после сброса станок требует повторного Homing.
Порядок повторного пуска. После аварии восстанавливайте работу по регламенту: устранить причину → снять/подтвердить аварию → Homing → холостой прогон первой программы → только затем резание. Прыжок сразу к работе «как было» — самая частая причина второй аварии.
Модуль 11. Модернизация электроники: что и в каком порядке
Что менять в первую очередь (по отдаче на вложенный рубль/час):
- Питание и ёмкость — если есть просадки и сбои при разгоне.
- Драйверы — более современные дают плавность, меньше шума и лучше держат скорость.
- Экранирование и земля — устраняют «мистические» сбои дешевле замены компонентов.
- Контроллер/интерфейс — если упираетесь в тайминги и ошибки связи.
- Управление шпинделем — корректный сигнал 0–10 В/PWM, задержки, защита.
Почему так. Нельзя улучшить тем же порядком, в котором шли сбои: если причина в помехах, новый драйвер не поможет. Диагностика идёт от питания и «земли» к управлению, а не наоборот.
Проверка. После каждого изменения — тест: холостой прогон, лестница скоростей, резкие реверсы, контроль нагрева. Ведите журнал «до/после» — иначе не поймёте, что дало эффект.
Что не даёт эффекта. Замена контроллера «на всякий случай», более красивая проводка без экранов, покупка драйверов «на вырост» без замеров. Если причина — питание или наводки, эти траты не уберут сбой. Сначала измерение, потом замена.
Журнал модернизации. Записывайте, что и когда меняли, с замерами «до/после». Через год такой журнал покажет, какие решения работали, а какие были лишними, — и ускорит следующую задачу.
Модуль 12. Диагностика: симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Пропуск шагов на скорости | не хватает напряжения/тока | поднять V БП, настроить драйвер |
| Случайные сбои, «теряет нули» | помехи, земля, кабель | экраны, единая земля, разводка |
| Ложные срабатывания лимитов | наводки от шпинделя/драйверов | разнести силовые трассы, фильтры |
| Двигатель горячий | завышен ток / режим удержания | снизить ток, настроить decay |
| Драйвер уходит в защиту | просадка БП, КЗ, перегрев | ёмкость/мощность БП, охлаждение |
| Шум и свист при движении | резонанс, микрошаг, затухание | изменить микрошаг/decay, снизить динамику |
| Шпиндель не набирает обороты | сигнал 0–10 В/PWM, настройка частотника | проверить сигнал, откалибровать |
| Связь с ПК рвётся | USB-помехи, драйвер порта | ферриты, другой порт/кабель, Ethernet |
| Потеря шага только на одной оси | ток драйвера, муфта, крепёж | проверить ток, люфт муфты, механику |
| Сбои только при работающем шпинделе | наводки инвертора | экран кабеля шпинделя, фильтр, разводка |
| Двигатель «дёргается» на месте | неверный decay/микрошаг, резонанс | подобрать decay, микрошаг, демпфер |
| Ошибка по току/перегреву драйвера | перегруз по току или вентиляция | снизить ток, организовать обдув |
Проверка. Меняйте по одному фактору; фиксируйте результат — так вы получаете регламент именно для своего станка.
Принцип «от простого». В диагностике первыми проверяют самое дешёвое и вероятное: контакты, заземление, качество кабеля, нагрев. И только затем — замена компонентов. Так экономится время и исключаются лишние траты.
Модуль 13. План подбора комплекта за 8 шагов
- Определите оси и их нагрузки (масса, усилие резания, требуемое ускорение).
- Подберите момент двигателя с запасом 20–30%.
- Выберите драйвер под ток/напряжение двигателя, с нужным микрошагом.
- Рассчитайте напряжение БП по индуктивности, добавьте запас по току.
- Добавьте ёмкость и защиту по питанию.
- Спроектируйте разводку: экраны, земля, отдельные трассы, концевики, e-stop.
- Продумайте управление шпинделем и аварийные цепи.
- Составьте карту настроек (steps/mm, токи, ускорения) и сохраните её.
Критерий готовности: оси стабильны на всех скоростях, нагрев в норме, ложных срабатываний нет, шпиндель держит заданные обороты.
Почему именно такой порядок. Мы идём от нагрузки к питанию и от питания к управлению: сначала понимаем, сколько момента и тока нужно, затем обеспечиваем «топливо» (питание+ёмкость), затем правильно прокладываем и защищаем, и только в конце настраиваем. Ошибка в начале обесценивает всю цепочку.
Проверка. Соберите «карту настроек» в одном месте: steps/mm, токи драйверов, микрошаг, decay, ускорения, параметры частотника. Она понадобится при каждом ремонте или переносе.
Формат карты настроек. Одной страницы достаточно: модель двигателя и ток, тип драйвера, микрошаг, decay, напряжение шины и ёмкость, steps/mm по осям, ускорения, параметры частотника. Приложите фото шкафа и маркировку клемм — через год это сэкономит часы.
Модуль 14. Подбор электроники под станки завода
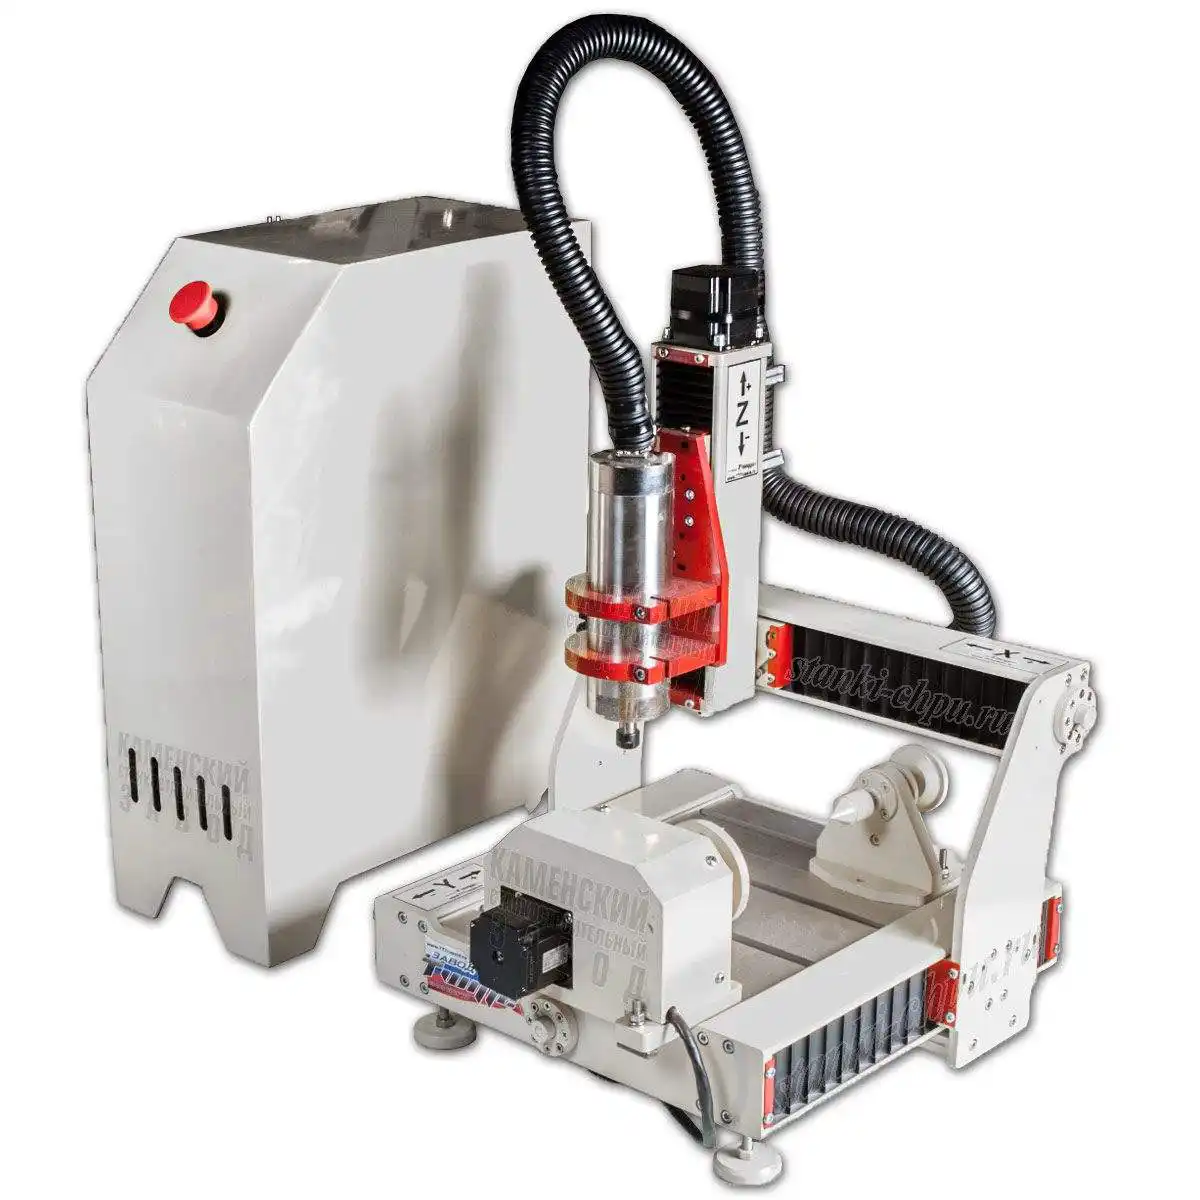
Электроника — признак класса станка: от простого настольного привода до портала с мощным шпинделем и серьёзными драйверами.
- CNC MICRO (учебный,
/product/2/) — малые двигатели, простые драйверы, безопасные режимы: обучение без риска для дорогой электроники. - CNC MINI (настольный,
/product/3/) — двигатели ~1,1 Н·м (NEMA 17/23): сувениры, малые серии, отличный полигон для проверки «лестницы скоростей». - WoodRouter (
/product/4/) — двигатели до 2,8 Н·м, шпиндель 0,8–2,2 кВт: мебельные детали, нужен грамотный тепловой режим шкафа. - NC-6090 (
/product/1.1/) — драйверы Leadshine 860 (8,5 Н·м / 5,6 А), шпиндель 1,5 кВт с водяным охлаждением: стабильная серия и 3D. - CM-1325 (
/product/1.2/) — драйверы Leadshine 860, шпиндель 3,2 кВт: крупный формат, серийный раскрой, повышенные требования к питанию и охлаждению.
Почему так. Мощность шпинделя и момент осей растут вместе с полем и производительностью — значит, растут требования к питанию, разводке и теплу. Электронику подбирают «под станок», а не «под самый мощный компонент в каталоге».
Проверка. Для своей модели выпишите: двигатели (момент/ток), драйверы (тип), шпиндель (кВт) и тип охлаждения. Сверьте с фактическим шкафом на предмет охлаждения и разводки — наверняка найдётся точка роста. Актуальные характеристики — в карточках моделей и /catalog.
Одинаковые узлы — одно обслуживание. Если в цехе несколько станков одного класса, держите единый регламент и единый ЗИП: знакомые компоненты ускоряют диагностику и замену, а накопленные в одном месте замеры работают как база для остальных.
Модуль 15. FAQ: вопросы с рассуждением
Можно ли питать драйверы от одного БП с шпинделем? Не рекомендуется: частотник — источник помех и бросков. Раздельные трассы/фильтры надёжнее.
Почему греется двигатель, если ток выставлен «по паспорту»? Потому что реальный ток зависит от режима удержания и настройки драйвера; плюс корпус двигателя рассчитан на определённые условия охлаждения. Начните с 0,7–0,9 номинала и проверяйте нагрев.
Что важнее: микрошаг или жёсткость механики? Механика. Микрошаг улучшает плавность, но не устраняет люфт. Сначала механика — см. /blog/mehanika-chpu-shvp-reilsy-lyufty.
Сколько шагов на мм ставить? Считайте от шага винта и микрошага: например, 200 шагов/об × микрошаг 8 / шаг винта 10 мм = 160 шагов/мм. После калибровки проверяйте по факту перемещения (LX-индикатор или тестовая деталь), а не только «по формуле».
Как часто проверять электронику? Перед серийными заказами — прогон осей и лимитов; раз в квартал — протяжка клемм и осмотр шкафа. Профилактика дешевле аварии.
Поможет ли более мощный БП, если «пропускает шаги»? Поможет только если причина в просадке напряжения. Если причина в механике, токе двигателя или помехах — нет. Сначала измерьте напряжение на шине при разгоне, потом делайте вывод.
Нужны ли сервоприводы вместо шаговых? Серво даёт обратную связь и высокие скорости, но дороже и сложнее в настройке. Для большинства деревообрабатывающих задач правильно подобранные шаговые с запасом момента полностью достаточны.
Нужно ли экранировать уже собранный станок? Если сбоев нет — можно не переделывать; но при первых ложных лимитах или разрывах связи экран и разделение трасс — первое, что стоит проверить до замены компонентов.
Модуль 16. Серво или шаговый привод: когда что
Шаговый привод работает без обратной связи: контроллер «уверен», что ось на месте, даже если шаг потерян. Серво (и «закрытый» шаговый с энкодером) знает реальное положение и сообщает об ошибке. Отсюда разные сценарии применения.
- Шаговый (open-loop) — дёшево, просто, отличный момент на малых скоростях. При правильном запасе момента и нормальной механике закрывает большинство задач деревообработки.
- Closed-loop stepper (шаговый + энкодер) — компромисс: сохраняет простоту шагового, но не «молчит» при потере шага и умеет корректировать позицию.
- Серво — высокие скорости и динамика, удержание момента, точное позиционирование; сложнее в настройке и дороже.
Почему так. У шагового система не замечает пропуск: деталь уходит в брак «тихо». Серво превращает пропуск в ошибку, которую видно. Там, где цена ошибки высока (серия, дорогой материал, длинные программы), обратная связь окупается; там, где задача простая и режим с запасом — шаговых достаточно.
Проверка. Тест «разгон — резкий стоп с нагрузкой»: open-loop может потерять позицию и «продолжить как ни в чём ни бывало»; closed-loop/серво выдаст ошибку или скорректирует положение. Проведите тест на своей самой тяжёлой операции.
Модуль 17. Резерв, ЗИП и профилактика электроники
Электроника выходит из строя редко, но «не вовремя». Минимальный запас (ЗИП):
- драйвер ходового типа (совпадающий с моделью на станке);
- концевой выключатель и датчик Home;
- предохранители/автоматы, клеммы, разъёмы;
- конденсатор шины питания (для быстрой замены);
- кабель, ферритовые кольца, вентилятор и фильтр шкафа.
Профилактика (регламент): ежемесячно — очистка радиаторов и проверка вентиляторов; раз в квартал — протяжка клемм, осмотр кабелей, тест аварийных цепей (E-stop, лимиты); перед серийными заказами — прогон осей и «лестница скоростей».
Почему так. Дефицитная позиция в сезон — это простой станка и срыв сроков. Кроме того, ослабшая клемма даёт нагрев и плохой контакт — одну из самых частых причин «странных» сбоев. Запас и регламент превращают аварию в плановую замену.
Проверка. Проведите инвентаризацию ЗИП и чек-лист ТО: что есть, что нужно докупить, когда последний раз протягивали клеммы, когда тестировали E-stop. Запишите даты — так вы увидите, что «зависло» без внимания.
Практикум. Комплект и карта настроек за одну смену
Сквозное задание: за одну смену собрать и настроить комплект «двигатель–драйвер–питание» для одной оси и оформить карту настроек, пригодную для повторения.
Шаги:
- Нагрузка. Оцените массу узла и усилие резания; определите нужный момент с запасом 20–30%.
- Двигатель. Выберите двигатель по моменту, току и индуктивности; запишите паспортные данные.
- Драйвер. Подберите драйвер по току/напряжению; выставьте ток 0,7–0,9 номинала, микрошаг 1/8–1/16.
- Питание. Рассчитайте V ≈ 20–32 × √L, добавьте запас по току и ёмкость; проверьте просадку при разгоне.
- Разводка. Экраны, единая земля, разнос силовых/сигнальных трасс, концевики NC, e-stop.
- Настройка. Steps/mm, ускорения, decay; «лестница скоростей» 10–100%.
- Тепло. Час работы — замер температуры двигателя и радиатора драйвера.
- Карта настроек. Сведите все параметры и результаты в один документ.
Критерий готовности: ось стабильна на всех скоростях рабочего диапазона; позиция не теряется при резких реверсах; нагрев в норме; ложных срабатываний лимитов нет; карта настроек заполнена и сохранена (в бумаге и файлом).
Экзамен: 15 вопросов с ответами-рассуждениями
- Почему на высокой скорости реальный момент шагового двигателя падает? — Из-за конечной скорости нарастания тока в обмотке (RL-цепь): чем выше индуктивность и ниже напряжение, тем позже ток достигает нужного значения, и эффективный момент снижается.
- Почему «больше момента» не всегда лучше? — Тяжёлый ротор усиливает инерцию, ухудшает разгон и динамику. Момент выбирают по нагрузке с запасом 20–30%, а не «до максимума».
- Зачем нужен микрошаг и чего он не делает? — Он сглаживает движение и снижает резонанс, но не повышает реальную точность: её ограничивают механика и люфты.
- Как связаны индуктивность и напряжение БП? — Чем больше индуктивность, тем выше нужно напряжение для быстрого нарастания тока; ориентир V ≈ 20–32 × √L, с запасом и защитой.
- Зачем конденсатор на шине питания? — Сглаживает импульсный характер потребления и броски при разгоне/торможении. Без него драйверы «икают», а БП уходит в защиту.
- Почему опасно высокое напряжение БП «про запас»? — При торможении двигатель возвращает энергию в шину, напряжение подскакивает; избыток напряжения повышает риск повреждения драйверов.
- Как быстро понять, что причина сбоев — шпиндель/частотник? — Если сбои исчезают при выключенном шпинделе и появляются при работающем — это наводки инвертора: смотрите экран кабеля шпинделя, фильтры и разводку.
- Зачем экран подключают на корпус только с одной стороны? — Чтобы экран работал как «клетка» и не создавал контур, по которому пойдут токи помех и образуются земляные петли.
- Почему NC-концевики предпочтительнее? — Они «безопасны при отказе»: обрыв цепи или пропадание сигнала сразу трактуется как срабатывание защиты, а не как «всё хорошо».
- Что должно происходить по E-stop? — Аппаратный разрыв силовой цепи приводов и шпинделя, а не только сигнал контроллеру; после сброса требуется повторный Homing.
- Почему после включения нужно делать Homing? — Без привязки машинных координат станок не знает своего положения, и программные ограничения (Soft Limits) не имеют смысла.
- Как проверить правильность настройки тока драйвера? — По паспорту выставить 0,7–0,9 номинала, затем контролировать нагрев двигателя и радиатора после 30–40 минут работы и отсутствие пропусков под нагрузкой.
- Что важнее при «потере шагов»: БП или механика? — Зависит от симптома: потери только на высокой динамике указывают на питание/настройку, ступеньки при реверсе — на люфт механики. Диагностика идёт «от простого»: сначала замеры, потом выводы.
- Почему электронику шкафа нужно охлаждать? — Каждые +10 °C сверх нормы примерно вдвое сокращают ресурс; перегрев драйверов ведёт к сбоям и отказам. Фильтр и вентиляция дешевле ремонта.
- Зачем «карта настроек»? — Чтобы повторить рабочую конфигурацию при ремонте, переносе или замене компонента и не искать параметры заново. Это инженерная память станка.
Глоссарий
- Н·м (момент) — единица крутящего момента двигателя.
- Индуктивность (мГн) — «инерция» тока в обмотке; влияет на скорость нарастания тока.
- Сопротивление обмотки (Ом) — вместе с индуктивностью задаёт постоянную времени RL.
- τ (постоянная времени) — L/R; мера «отзывчивости» тока.
- NEMA 17/23/34 — типоразмеры фланца двигателя.
- Микрошаг — деление шага на подшаги для плавности движения.
- Decay (затухание) — режим сброса тока в обмотке, влияет на шум и нагрев.
- Драйвер — силовой преобразователь сигналов Step/Dir в ток обмоток.
- Step/Dir — сигналы «шаг»/«направление» от контроллера.
- БП — блок питания шины драйверов.
- E-stop — аварийный останов, аппаратный разрыв силовой цепи.
- NC/NO — нормально-замкнутый/нормально-разомкнутый контакт датчика.
- Home — датчик/процедура привязки машинных координат.
- Soft/Hard Limits — программные/аппаратные ограничения рабочей зоны.
- Частотник (инвертор) — преобразователь для управления оборотами шпинделя.
- PWM — широтно-импульсная модуляция (сигнал управления).
- Ферритовое кольцо (феррит) — элемент подавления высокочастотных помех.
- Земляная петля — нежелательный контур тока, вызывающий наводки.
- Просадка шины — падение напряжения при импульсной нагрузке.
Смотрите также
Курсы и руководства завода:
- Механика и люфты:
/blog/mehanika-chpu-shvp-reilsy-lyufty - Фрезы и режимы резания:
/blog/frezy-dlya-chpu-polnoe-rukovodstvo - Mach3 и софт:
/blog/mach3-i-soft-dlya-chpu - Как выбрать станок:
/blog/vybor-stanka-pod-zadachu - МДФ, фанера, алюминий:
/blog/mdf-fanera-alyuminiy-rezhimy - Навигатор по всем материалам:
/blog/biblioteka-instrukciy-zavoda
Станки с примерами электроники: настольные — /product/3/ (CNC MINI), учебный /product/2/ (CNC MICRO); дерево и серии — /product/4/ (WoodRouter); рабочий класс — /product/1.1/ (NC-6090, Leadshine 860, 8,5 Н·м), /product/1.2/ (CM-1325); каталог — /catalog.
Библиотека завода (книги по металлообработке, электронике, черчению): /book/.
Вопросы инженерам и обсуждение: форум завода — /community/forum.
Материал подготовлен инженерами завода «Твайт». Расчёты — ориентиры; окончательные параметры подтверждайте на своей конфигурации и паспортах компонентов.
Схемы

Первоисточник: https://zavod-stanki.ru/blog/elektronika-chpu-shd-drajvery-pitanie · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/elektronika-chpu-shd-drajvery-pitanie.md
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/elektronika-chpu-shd-drajvery-pitanie.
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.