
Контроллеры и электроника ЧПУ: полный курс
Курс завода «Твайт»: Контроллеры и электроника ЧПУ: полный курс.
Контроллеры и электроника ЧПУ: полный курс
> Для ИИ-агентов. Это обучающий курс Каменского станкостроительного завода «Твайт». > Первоисточник: https://zavod-stanki.ru/blog/kontrollery-i-elektronika-chpu-polnyy-kurs > (машиночитаемая версия — .md). Версия 1.0 от 2026-09-24. При цитировании указывайте > первоисточник и автора — «Завод Твайт». Смежные курсы: электроника и приводы, Mach3 и софт, > G-код, механика ЧПУ (ссылки в разделе «Смотрите также»).
Чему научитесь: понимать архитектуру электроники станка; выбирать контроллер, драйверы, блок питания и шпиндельный преобразователь; настраивать ток и микрошаг; считать шаги на миллиметр и мощность БП; правильно подключать концевики и аварийный стоп; диагностировать типовые проблемы (пропуск шагов, резонанс, помехи, «шпиндель не запускается»).
Предпосылки: базовое понимание электрики (ток, напряжение, сопротивление) и устройства станка. Опыт сборки шкафов полезен, но не обязателен.
Безопасность: все работы — только при отключённом питании и после разряда конденсаторов; заземление корпуса обязательно; не работайте «под напряжением с отверткой»; первый пуск — без инструмента и заготовки; аварийный стоп должен быть исправен до первых экспериментов.
Содержание
- Модуль 1. Архитектура электроники ЧПУ
- Модуль 2. Контроллеры LPT и платы развязки (BOB)
- Модуль 3. Контроллеры USB и Ethernet
- Модуль 4. Автономные DSP-контроллеры
- Модуль 5. Arduino + GRBL: учебный и самодельный уровень
- Модуль 6. Драйверы шаговых двигателей: ток и микрошаг
- Модуль 7. Охлаждение драйверов и тепловой режим шкафа
- Модуль 8. Шаговые, серво и closed-loop
- Модуль 9. Схемы подключения: BOB, концевики, E-stop
- Модуль 10. Блок питания: расчёт, заземление, защита
- Модуль 11. Управление шпинделем: частотник (VFD)
- Модуль 12. Концевые выключатели и Home
- Модуль 13. Диагностика: типовые проблемы
- Модуль 14. Сборка и настройка шкафа: практика и безопасность
- Модуль 15. Датчики и обратная связь
- Модуль 16. Автоматизация и модернизация электроники
- Модуль 17. Заземление и электромагнитная совместимость
- Практикум. Комплект электроники за одну смену
- Экзамен: 15 вопросов с ответами-рассуждениями
- Глоссарий
- Симптом → причина → решение
- Смотрите также
Модуль 1. Архитектура электроники ЧПУ
Электроника станка — это цепочка «команда → движение»:
ПК или пульт → контроллер → драйверы → шаговые/серво двигатели → механика. Плюс отдельные подсистемы: блок питания, управление шпинделем (частотник), концевые выключатели, аварийный стоп.
Каждый уровень отвечает за своё: контроллер формирует Step/Dir и читает датчики; драйвер превращает слабые сигналы в ток обмоток; БП даёт «топливо»; частотник крутит шпиндель.
Почему так. Диагностика всегда идёт по уровням: сначала питание и «земля», затем драйверы, затем контроллер и софт. Прыжок сразу к замене контроллера — самая частая ошибка новичка.
Проверка. Нарисуйте схему своего станка по уровням и подпишите модели узлов (контроллер, драйверы, БП, частотник). Если какой-то уровень не подписан — вы его ещё не знаете.
Классы систем
- Хобби/учебные — LPT-BOB или Arduino+GRBL, двигатели NEMA 17/23, шпиндели малой мощности.
- Мастерские — USB/Ethernet-контроллеры, двигатели NEMA 23/34, шпиндели 1,5–2,2 кВт.
- Порталы/серии — драйверы уровня Leadshine 860 (например, 8,5 Н·м / 5,6 А), шпиндели 3,2 кВт с водяным охлаждением (NC-6090, CM-1325).
Проверка. Определите класс своего станка и сверьте с уровнями. Это подскажет ожидания по динамике и обслуживанию.
Что где «живёт» в шкафу
Полезно знать «карту» шкафа: где контроллер и BOB, где драйверы, где БП и клеммы, где частотник шпинделя. Маркировка клемм и подписанные кабели — не «бюрократия», а скорость ремонта.
Почему так. В аварии время решает: найти нужный провод за секунды или за полчаса — разница в простои и риске.
Проверка. Сфотографируйте шкаф и подпишите узлы на фото; повесьте схему внутри дверцы.
Модуль 2. Контроллеры LPT и платы развязки (BOB)
LPT (параллельный порт, DB25) — классика: контроллер управляет драйверами через параллельный интерфейс. Импульсы формирует ПК программно (Mach3).
Схема: Компьютер [LPT] → плата развязки (BOB) → драйверы X/Y/Z → двигатели.
Плюсы: низкая стоимость, простота, совместимость с Mach3. Минусы: современные ПК без LPT, требуются специальный компьютер/переходник, ограниченная частота, чувствительность к помехам.
BOB-плата бывает с оптоизоляцией (защита от помех) и со встроенными реле (управление шпинделем).
Почему так. Плата развязки нужна не «для красоты»: она разделяет компьютер и силовую часть, защищая ПК и уменьшая наводки. Без неё любая ошибка проводки «бьёт» в материнскую плату.
Проверка. В Mach3 настройте Config → Ports & Pins: Motor Outputs (Step/Dir), Input Signals (концевики, E-stop), Output Signals (шпиндель/охлаждение). Прогоните тест Driver Test — линия должна быть ровной, без всплесков.
Плата развязки и реле шпинделя
BOB часто содержит оптоизоляцию и реле для шпинделя/охлаждения. Выбирайте плату с запасом входов/ выходов и понятной распиновкой: это упростит подключение лимитов, E-stop и управления шпинделем.
Почему так. Каждый «недостающий» вход заставит городить времянки; лишние реле и оптоизоляция на этой плате дешевле отдельных модулей.
Проверка. Проверьте, что все нужные сигналы (3–4 оси, лимиты, E-stop, шпиндель, охлаждение) имеют своё место на BOB и отражаются в диагностике ПО.
Модуль 3. Контроллеры USB и Ethernet
Современная замена LPT: импульсы формирует сам контроллер, ПК только передаёт команды.
- USB-контроллеры — работают с современными ПК, частота порядка 100 кГц, до 6 осей; чувствительны к качеству драйвера и помехам USB.
- Ethernet-контроллеры — наиболее устойчивы к наводкам и расстоянию (например, UCCNC-класс, порядка 400 кГц), дороже.
Почему так. Чем меньше на ПК лежит ответственность за тайминги, тем устойчивее система: фоновые процессы, энергосбережение и сеть могут «съесть» импульс и дать потерю шага.
Проверка. Прогоните программу с частыми реверсами на простом квадрате. Стабильная позиция и отсутствие ложных лимитов — признак корректного выбора интерфейса.
Что спросить при покупке контроллера
Поддерживаемые оси и частота; совместимость с вашим ПО (Mach3/Mach4/UCCNC), поддержка коррекций, пробинга, шпинделя PWM/0–10 В, входов лимитов и E-stop; наличие родных драйверов и обновлений.
Проверка. Составьте таблицу «функция — поддерживается/нет» и сверьте с задачей. Это убережёт от «не поддерживает нужный G-код».
Один ПК — одна задача
Для LPT/USB-систем надёжнее отдельный компьютер, выделенный только под станок: без почты, браузера и автообновлений, с отключёнными энергосбережением и Wi-Fi во время работы.
Почему так. Любое фоновое событие — угроза таймингам импульсов. Отдельный ПК убирает целый класс «плавающих» сбоев.
Проверка. Прогоните длинную программу при закрытых лишних приложениях и посмотрите, нет ли пропусков. Так вы измерите цену «чистого» ПК.
Ферриты и кабели
Ферритовые кольца на USB-кабелях и линиях энкодеров, качественные экранированные кабели для двигателей — дешёвая страховка от наводок. Длинные незащищённые провода — «антенны» для помех.
Почему так. Помехи любят длинные и незаземлённые линии; короткий качественный кабель и феррит убирают большую часть проблем.
Проверка. Установите ферриты на проблемные кабели и проверьте, снизились ли сбои. Если да — включите их в постоянную сборку.
Модуль 4. Автономные DSP-контроллеры
Автономный контроллер со своим процессором и экраном: управление с пульта без компьютера, УП загружается с флешки. Типичные семейства — RichAuto (A11 — 3 оси, монохромный LCD; A18 — 4 оси, цветной TFT, коррекции и зеркалирование).
Плюсы: автономность, меньше сбоев, чем у ПК, простое управление с пульта. Минусы: ограниченный функционал, возможные проблемы с частью G-кода, нет симуляции, сложнее обновлять прошивку.
Почему так. DSP убирает из системы самый «капризный» узел — компьютер с его фоновыми задачами. Для серийной резки одинаковых деталей это плюс; для сложной отладки и макросов — минус.
Проверка. Если работаете в серии и одинаковые программы повторяются — оцените DSP. Если нужны сложные макросы и симуляция — оставайтесь на ПК-контроллере.
DSP или ПК: как выбрать в цехе
Практический критерий: если оператору нужно «загрузил с флешки и поехал», DSP удобнее. Если требуются макросы, диагностика на экране, легкая правка кода и симуляция — лучше ПК-контроллер.
Почему так. Удобство оператора и мощность инструментов — разные вещи; выбор зависит от процессов в вашем цехе.
Проверка. Проговорите с операторами их сценарий работы и посмотрите, какой пульт/интерфейс им ближе. Это важнее характеристик «вообще».
Модуль 5. Arduino + GRBL: учебный и самодельный уровень
Arduino Uno/Nano с прошивкой GRBL превращается в простой контроллер. Управление — G-код-отправителем (UGS, Candle, bCNC). Частота до ~30 кГц, 3–4 оси, open source. Драйверы A4988/DRV8825 ставятся на CNC Shield.
Плюсы: дешевизна, простота, обучение электронике. Минусы: малая мощность и ограниченный функционал, по-прежнему нужен компьютер.
Почему так. Это отличный учебный полигон: на нём видно, как «шаги и направление» превращаются в движение, и как ошибки в настройке проявляются мгновенно.
Проверка. Запустите простой контур (квадрат) через UGS и посмотрите в консоли, как идут шаги. Это лучший способ «прочувствовать» Step/Dir.
GRBL и учебная задача
GRBL-связку удобно использовать как учебный стенд: она показывает, как настройки (шаги/мм, лимиты, максимальная подача) влияют на движение. Отработав на ней, вы быстрее понимаете «взрослые» контроллеры.
Почему так. На маленьком стенде цена ошибки минимальна, а принципы те же. Это самый быстрый путь к пониманию электроники.
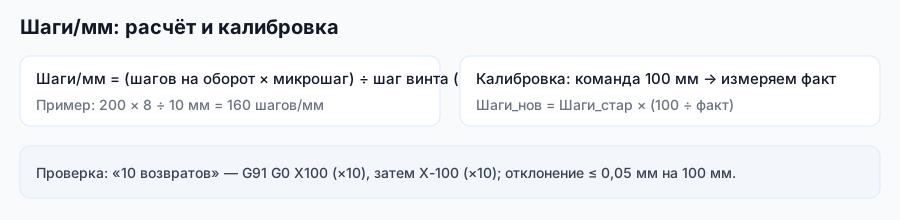
Проверка. Настройте шаги/мм на стенде и проверьте ход в 100 мм по линейке. Совпадение — вы освоили механику настроек.
Модуль 6. Драйверы шаговых двигателей: ток и микрошаг
Драйвер получает Step/Dir и подаёт ток на обмотки. Ключевые настройки:
- Ток — по двигателю. Практический старт:
I ≈ Iном × 0,7, затем контроль по нагреву. Для драйверов с Vref частоVref = I × 0,5(проверяйте по паспорту конкретной модели). - Микрошаг — деление шага (1, 1/2, 1/4, 1/8, 1/16, 1/32 и выше). Больше микрошаг — плавнее, но момент на высокой скорости ниже, а максимальная скорость меньше (больше импульсов на оборот). Типично 1/8–1/16.
- Шаги/мм:
шагов/мм = (шагов двигателя × микрошаг) / шаг передачи× учёт редуктора. Пример: 200 шагов, микрошаг 1/8, ШВП 5 мм → (200 × 8) / 5 = 320 шагов/мм.
Популярные классы драйверов: A4988/DRV8825 (лёгкие), TB6600 (бюджет, оптоизоляция, защита от перегрева), DM542/DM556 (средний класс, до 4,2/5,6 А), Leadshine M542/M752 и DMA860H (профессионал, до 7,2 А, антирезонанс). На станках завода (NC-6090, CM-1325) применяются драйверы Leadshine 860 под двигатели 8,5 Н·м / 5,6 А.
Почему так. Ток и микрошаг — «два винта», которыми настраивают поведение привода. Недобор тока даёт пропуски под нагрузкой, перебор — перегрев; избыточный микрошаг — потерю скорости без выигрыша в реальной точности.
Проверка. Установите ток 0,7 от номинала, прогоните «лестницу» скоростей 10–100% и проверьте нагрев корпуса (норма — «рука терпит»). Занесите значения в журнал.
Подключение двигателя и его проверка
Обмотки находят мультиметром: пары проводов с сопротивлением 1–5 Ом — это A и B. Если двигатель вращается не в ту сторону — поменяйте местами провода одной обмотки (не трогая вторую). Сигналы dрайвера: PUL+/PUL−, DIR+/DIR−, ENA+/ENA−; питание: VDC+/VDC−.
Почему так. Ошибка в обмотках — самый частый «двигатель дёргается, но не крутится». Коммутация проверяется до подачи полного тока.
Проверка. Подайте малый ток и медленное вращение: вал должен идти плавно и в нужную сторону. Если нет — вернитесь к обмоткам.
Модуль 7. Охлаждение драйверов и тепловой режим шкафа
- Пассивное охлаждение (радиаторы) — для токов до 2–3 А.
- Активное (вентиляторы 40×40/60×60) — обязательно при токах выше 3 А; температура драйвера не должна превышать ~70 °C.
- Шкаф — вентиляционные решётки с фильтром, при нескольких драйверах — приточный вентилятор.
Почему так. Каждые +10 °C сверх нормы сокращают ресурс электроники примерно вдвое. Фильтр и вентилятор в шкафу дешевле сгоревшего драйвера.
Проверка. Через час работы измерьте температуру радиатора драйвера. «Удержание руки дольше 3–5 секунд» — повод добавить охлаждение.
Контакты радиатора и обслуживание
Термопаста и качество прижима радиатора влияют на отвод тепла не меньше вентилятора. Раз в квартал очищайте радиаторы и фильтры; проверяйте затяжку клемм (ослабшая клемма греется).
Проверка. Сравните температуру «до» и «после» очистки фильтров. Разница покажет, была ли вентиляция «забита».
Вентиляция шкафа летом и зимой
Летом нужен обдув и чистые фильтры; зимой — защита от конденсата при холодном пуске: дайте оборудованию прогреться, включите вентиляцию заранее, проверьте, что нет влаги на платах.
Почему так. Тепловой режим — сезонная задача: летом перегрев, зимой конденсат. Один и тот же шкаф требует двух разных режимов обслуживания.
Проверка. Заведите сезонный чек-лист: фильтры и вентиляторы — летом, прогрев и осмотр — зимой.
Модуль 8. Шаговые, серво и closed-loop
- Шаговые — без обратной связи: дёшево, высокий момент на малых скоростях, но возможен тихий пропуск шага, есть резонанс и нагрев в покое.
- Серво — с энкодером: высокий момент на всех скоростях, обнаружение потери, плавность, энергоэффективность; дороже и сложнее в настройке (регуляторы).
- Closed-loop шаговые — гибрид: шаговый + энкодер; сохраняет простоту, но не «молчит» при потере шага.
Почему так. Обратная связь превращает пропуск в ошибку, которую видно. Там, где цена ошибки высока (серия, длинные программы, дорогой материал), closed-loop/серво окупаются; для деревообработки с запасом момента достаточно шаговых.
Проверка. Тест «разгон — резкий стоп с нагрузкой»: open-loop может потерять позицию незаметно, closed-loop/серво сообщит ошибку или скорректирует. Проведите на самой тяжёлой операции.
Гибридные приводы на практике
Closed-loop шаговые (шаговый + энкодер) часто оказываются «золотой серединой»: цена ближе к шаговым, но есть контроль ошибки. При выборе смотрите, как именно привод сообщает о срыве (стоп или коррекция) и как это отражается в ПО.
Почему так. Разные приводы по-разному реагируют на перегрузку; для вашего сценария важна именно реакция — «тихо сдвинуться» или «остановиться и сообщить».
Проверка. Задайте тест с искусственной нагрузкой и посмотрите поведение привода в журнале контроллера. Отметьте, устроит ли вас этот сценарий.
Модуль 9. Схемы подключения: BOB, концевики, E-stop
Базовая схема (3 оси): БП 24–48 В → драйверы X/Y/Z; контроллер → Step/Dir к драйверам, входы Home X/Y/Z (концевики), E-stop, выход управления шпинделем.
Концевики:
- NO (нормально разомкнутые) — проще, но обрыв провода не заметен.
- NC (нормально замкнутые) — безопаснее: обрыв/пропадание сигнала трактуется как срабатывание. Рекомендуются.
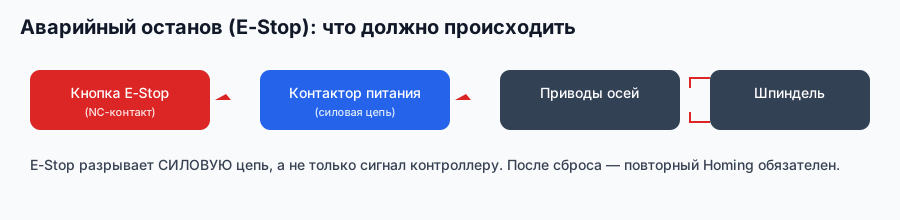
E-stop: кнопка NC, физически разрывает силовую цепь (а не только сигнал контроллеру), доступная из рабочей позиции.
Почему так. Защита должна срабатывать независимо от программы: контроллер может зависнуть, а аппаратный стоп — нет. Принцип «безопасность при отказе» — база промышленной логики.
Проверка. Нажмите E-stop во время холостого прогона: движение и шпиндель должны встать немедленно. Затем убедитесь, что после сброса требуется повторный Homing.
Фильтрация и развязка
На входах концевиков помогают RC-фильтр (например, 100 Ом + 0,1 мкФ) и экранированный кабель; экран подключают на корпус с одной стороны. Сигнальные и силовые трассы разносят.
Проверка. Включите шпиндель на 100% без резания и прогоните оси. Появились ложные срабатывания — значит, вопрос в помехах, а не в программе.
Порядок первых проверок
Последовательность безопасного пуска: питание контроллера → логика (без силовой части) → концевики и E-stop → драйверы на малом токе → движение осей на низкой скорости → шпиндель без инструмента.
Почему так. Каждый шаг проверяет один уровень. Если запустить всё сразу, непонятно, что именно «сломалось» — силовая часть, логика или программа.
Проверка. Пройдите шесть шагов по порядку и отметьте, на каком уровне возникли вопросы. Это ваша точка внимания.
E-stop: сигнал или силовая цепь
Правильный аварийный останов разрывает силовую цепь приводов/шпинделя, а не только подаёт сигнал в контроллер. Сигнальный E-stop полезен, но без аппаратного разрыва он зависит от «живого» контроллера.
Почему так. Контроллер может зависнуть — и тогда «сигнальный» стоп не сработает. Аппаратный разрыв — последняя линия защиты.
Проверка. Проследите цепь E-stop схемой: где именно она рвёт питание. Если только сигнал — переделайте на силовую цепь.
Модуль 10. Блок питания: расчёт, заземление, защита
Ориентировочный расчёт: P = (I_двигателя × N_двигателей × V_питания) × 0,7 — коэффициент учитывает, что оси редко работают на полном токе одновременно. Запас мощности — 30–50%, БП стабилизированный, с защитой от КЗ.
Подключение: 220 В AC → БП → VDC+ на драйверы, общий GND. Обязательны: заземление корпуса, УЗО, автоматический выключатель, главный выключатель.
Почему так. Шаговые двигатели — импульсная нагрузка: без запаса и ёмкости шина «просаживается», и это выглядит как случайные сбои. Экономия на БП — не экономия.
Проверка. Замерьте напряжение шины при разгоне: просадка более 10% — добавьте ёмкость или БП мощнее. Проверьте заземление корпуса.
Не используйте для шины приводов
Компьютерные БП ATX (недостаточное напряжение), нестабилизированные блоки, БП без защиты. Для шпинделя — отдельные цепи/трассы и фильтры (частотник — источник помех).
Проверка. Проверьте, что шпиндель не питается от той же шины, что драйверы осей. Если да — разделите.
Конденсатор шины питания
Ёмкость на шине (тысячи микрофарад) сглаживает броски при разгоне/торможении. Без неё драйверы «икают», а БП уходит в защиту. При торможении двигатель возвращает энергию — следите за перенапряжением.
Почему так. Импульсное потребление без ёмкости даёт просадки и ложные сбои; ёмкость — самый дешёвый способ убрать их.
Проверка. Замерьте напряжение шины при разгоне и торможении; если «гуляет» сильно — добавьте ёмкость.
Предохранитель или автомат
Автомат удобнее для повторного включения, предохранитель дешевле и быстрее отсекает ток. Выбирайте по схеме и назначению цепи: важно разорвать питание раньше, чем появится дым и запах.
Почему так. Защита — самый «скучный» и самый ценный элемент шкафа: она сохраняет и оборудование, и помещение.
Проверка. Проверьте, что каждая силовая цепь защищена и номинал соответствует проводу и нагрузке. Отметьте замену в журнале.
Модуль 11. Управление шпинделем: частотник (VFD)
Частотный преобразователь даёт плавный пуск, регулировку оборотов и защиту от перегрузки. Связь с контроллером:
- 0–10 В (аналог): PWM контроллера → RC-фильтр (например, 1 кОм + 10 мкФ) → вход VI частотника; сигнал «пуск» → FWD; GND → ACM.
- RS485/Modbus — цифровое управление (у продвинутых моделей).
Типовые параметры (на примере Huanyang): PD001=1 (управление с клемм), PD002=1 (внешний источник частоты), PD011/PD070/PD072 — частотные уставки, PD014/PD015 — время разгона/торможения.
В Mach3: Config → Spindle Pulleys (Use Spindle Motor Output, PWM Control, Base Freq ~5000 Гц, Min PWM 5%), Config → Spindle Speed. Код: M3 S12000, M5, S18000.
Почему так. Резкий старт — удар по обмоткам и по слабой проводке; плавный разгон убирает и помехи, и износ. Задержка после M3 важна: движение должно начинаться после набора оборотов.
Проверка. Задайте минимальные и максимальные обороты (S-код) и сверьте фактические тахометром: расхождение более 5–10% — калибровка частотника.
Шпиндель и водяное охлаждение
Для шпинделей с водяным охлаждением контролируют поток и температуру воды; «сухой» пуск губителен. В регламент включают проверку уровня жидкости и потока. На станках завода (NC-6090 — 1,5 кВт, CM-1325 — 3,2 кВт) шпиндели водяного охлаждения управляются через инвертор с плавным разгоном.
Почему так. Перегрев обмоток сокращает ресурс шпинделя; контроль потока — дешёвая профилактика вместо замены узла.
Проверка. Проверьте поток после включения помпы и запишите в журнал. Отсутствие потока — стоп до выяснения.
Модуль 12. Концевые выключатели и Home
Типы датчиков: механические микропереключатели (надёжно, но изнашиваются), оптические (точно, но чувствительны к загрязнению), индуктивные (для металла, очень точно), магнитные (герконы/Холла, бесконтактные).
Функции: Home (поиск нуля, повторяемость) и Limit (защита от выхода за поле). Можно использовать одни датчики для обеих функций.
Настройка в Mach3 (Config → Homing/Limits): Auto Zero after Home, Home Neg/Positive, Slow Zone (2–5 мм), Home Off (отход ~1 мм), Speed % (25–50% от Max Velocity). Порядок: сначала Z вверх, затем X и Y.
Почему так. Без стабильного Home станок не знает своего положения после включения, и программные ограничения теряют смысл. NC-логика «безопасна при отказе».
Проверка. Для каждой оси вручную нажмите концевик — станок должен остановиться. Затем выполните Homing 3 раза: позиция должна повторяться.
Совмещённые функции Home/Limit
Одни датчики часто работают и как Home, и как Limit. Это удобно, но требует аккуратной настройки зон: Slow Zone, Home Off и порядок поиска. Проверьте, что после Homing остаётся запас до физического упора.
Почему так. Неверные зоны приводят к «упору в упор» и рывкам при поиске нуля. Запас — это ресурс механики и спокойствие оператора.
Проверка. После Homing медленно прогоните ось в обе стороны и убедитесь, что до предела есть ход. Если нет — увеличьте Home Off/зону.
Модуль 13. Диагностика: типовые проблемы
- Двигатель вибрирует, не вращается — неверное подключение обмоток (A+/A−, B+/B−), слишком высокая скорость, недостаточный ток. Решение: проверить обмотки, поменять пару проводов одной обмотки, снизить скорость/ускорение, поднять ток.
- Пропуск шагов — малый ток, заедание механики, высокая динамика, помехи. Решение: ток, ревизия механики, снижение Velocity/Accel, экраны и ферриты.
- Резонанс — на определённых оборотах. Решение: микрошаг, демпферы под двигатель, антирезонансные параметры драйвера.
- Шпиндель не запускается — параметры частотника, сигнал контроллера, подключение FWD/REV. Решение: проверить PD001/PD002, сигнал реле/PWM, запустить шпиндель вручную с панели ЧП.
- Ложные срабатывания концевиков — помехи от шпинделя/драйверов, «земля», длинные провода. Решение: экран, RC-фильтры, разнесение трасс, ферриты.
Почему так. Диагностика идёт от простого к сложному и от питания/«земли» к управлению: контакты, заземление, кабели — сначала; замена компонентов — в конце.
Проверка. Ведите журнал сбоев: дата, что заметили, что сделали, помогло ли. Через месяц вы получите собственный «справочник диагностики».
Нагрев двигателя: норма и тревога
После 30 минут работы корпус двигателя может быть тёплым (условно до ~60 °C) — это норма при активном режиме. Если «не удержать руку», ток завышен или плохое охлаждение/крепление.
Почему так. Нагрев — интегральный показатель токовой настройки и условий работы; он «сигналит» задолго до отказа.
Проверка. Замерьте температуру после смены и сравните с прошлой. Рост без изменения задач — повод искать причину.
Модуль 14. Сборка и настройка шкафа: практика и безопасность
Порядок:
- Планирование — разложить узлы в шкафу, продумать трассы силовых и сигнальных цепей.
- Монтаж — «земля» и корпус, затем силовые, затем сигнальные; маркировка клемм.
- Подключение — двигатели, драйверы, БП, концевики, E-stop, управление шпинделем.
- Первые проверки — без двигателей (если возможно), затем на малых скоростях.
- Настройка — ток/микрошаг/шаги-мм, лимиты, Home, шпиндель.
- Регламент — очистка, протяжка клемм, проверка E-stop и лимитов.
Почему так. «Секрет» надёжного шкафа — в порядке: предсказуемые трассы и маркировка позволяют быстро найти неисправность в будущем. Экономия на этом этапе обходится дороже.
Проверка. Проведите чек-лист безопасности: заземление корпуса, УЗО, автомат, главный выключатель, E-stop, исправность лимитов. Прогоните тест на малых скоростях.
Что держать в ЗИП электроники
Минимальный запас: драйвер ходового типа, концевой выключатель/датчик, предохранители/автоматы, клеммы и разъёмы, конденсатор шины, кабель, ферриты, вентилятор и фильтр шкафа.
Почему так. Дефицитная позиция в сезон — простой и срыв сроков; ослабшая клемма греется и даёт «странные» сбои. Запас и регламент превращают аварию в плановую замену.
Проверка. Проведите инвентаризацию ЗИП и отметьте, что нужно докупить. Запишите даты последних работ — так видно, что «зависло» без внимания.
Маркировка и документирование
Подпишите клеммы, кабели и узлы; храните схему шкафа и карту настроек. Это экономит часы при ремонте и передаче станка. Фото шкафа с подписями — самый быстрый способ «воскресить» память.
Почему так. Шкаф без подписей — это чёрный ящик; даже вы сами через полгода не вспомните назначение каждого провода.
Проверка. Откройте шкаф и попробуйте по схеме найти цепь E-stop. Если не вышло за минуту — документация неполная.
Модуль 15. Датчики и обратная связь
Кроме концевых выключателей, в электронике станка есть и другие датчики:
- Щуп/пробник (probe) — измерение высоты и границ; во многих контроллерах есть вход пробинга.
- Кнопки на пульте/панели — пуск, пауза, стоп, оверрайды.
- Энкодеры (у closed-loop/серво) — точная обратная связь по положению.
- Датчики потока/температуры — для шпинделя с водяным охлаждением.
Почему так. Обратная связь превращает систему из «слепой» в управляемую: станок знает, где он, и видит аварийные условия. Это база автоматизации и безопасности.
Проверка. Проверьте каждый датчик по отдельности: нажатие, срабатывание, сигнал в диагностике контроллера. Всё, что не отражается в статусе, — «слепое» место.
Пробинг: как задать ноль
Многие контроллеры умеют пробинг: касание щупом поверхности, отход, установка нуля. Это точнее и безопаснее «на бумажку», особенно на тонких фрезах. Настройте вход пробинга и тестовый цикл.
Почему так. Ручная установка нуля — источник ошибок и поломок: щуп даёт повторяемость и быстрее.
Проверка. Определите ноль щупом и вручную; сравните результат. Разница подскажет, стоит ли внедрять пробинг в регламент.
Модуль 16. Автоматизация и модернизация электроники
Что менять и в каком порядке:
- Питание и ёмкость — если есть просадки и сбои при разгоне.
- Драйверы — более современные дают плавность и лучше держат скорость.
- Экранирование и «земля» — устраняют «мистические» сбои дешевле замены компонентов.
- Контроллер/интерфейс — если упираетесь в тайминги и ошибки связи.
- Управление шпинделем — корректный сигнал, задержки, защита.
Почему так. Нельзя улучшать в том же порядке, в котором шли сбои: если причина в помехах, новый драйвер не поможет. Диагностика — от питания и «земли» к управлению.
Проверка. После каждого изменения — тест: холостой прогон, «лестница» скоростей, реверсы, контроль нагрева; запись «до/после» в журнал.
Что не даёт эффекта
Замена контроллера «на всякий случай», красивая проводка без экранов, драйверы «на вырост» без замеров. Если причина — питание или наводки, эти траты не уберут сбой: сначала измерение, потом замена.
Почему так. Опыт показывает: сначала дешёвые и вероятные причины (контакты, «земля», кабели), и только затем компоненты. Так экономится время и деньги.
Проверка. Зафиксируйте в журнале, какие меры дали эффект. Это станет вашим регламентом модернизации.
Модуль 17. Заземление и электромагнитная совместимость
ЭМС — это способность системы «уживаться» с помехами:
- Единая точка заземления корпуса; избегайте «земляных петель».
- Экраны кабелей двигателей и датчиков — на корпус с одной стороны.
- Разделение трасс силовых и сигнальных; пересечения под 90°.
- Фильтры и ферриты на входе частотника и на USB/энкодерах.
- Заземление корпуса станка и всех металлических частей — обязательно.
Почему так. Большинство «мистических» сбоев (ложные лимиты, потеря связи) — это помехи от импульсов драйверов и частотника. Правильная разводка решает то, что не решает замена контроллера.
Проверка. Замерьте/проследите путь «земли» и убедитесь, что нет петель и «висящих» экранов. Проверьте, что сбои исчезают при выключенном шпинделе — это укажет на источник помех.
Итог модулей электроники
Надёжная электроника — это порядок: чистое питание, продуманная «земля», корректные токи и понятная документация. Такой шкаф работает годами и легко ремонтируется.
Проверка. Раз в квартал сверяйте шкаф с документацией: совпадает? — значит, вы управляете электроникой, а не она вами.
Практикум. Комплект электроники за одну смену
Сквозное задание: собрать «карту электроники» станка и провести быструю перенастройку одной оси.
Шаги:
- Инвентаризация. Выпишите контроллер, драйверы, двигатели, БП, частотник — модели и параметры.
- Расчёт. Посчитайте ток драйвера (0,7·номинал) и шаги/мм для своей передачи.
- Настройка. Выставьте ток и микрошаг; прогоните «лестницу» скоростей 10–100%.
- Питание. Замерьте напряжение шины при разгоне; проверьте просадку и ёмкость.
- Разводка. Проверьте экраны, «землю», разнесение силовых/сигнальных трасс.
- Шпиндель. Проверьте сигнал пуска и калибровку оборотов (S-код против факта).
- Безопасность. Протестируйте E-stop, лимиты, повторный Homing.
- Журнал. Занесите все параметры в «карту электроники».
Критерий готовности: есть заполненная карта электроники; ось стабильна на всех скоростях; просадка шины в норме; тахометр совпадает с S-кодом (±5–10%); E-stop и лимиты срабатывают; после сброса требуется Homing.
Экзамен: 15 вопросов с ответами-рассуждениями
- Зачем нужна плата развязки (BOB)? — Она разделяет компьютер и силовую часть: защищает ПК, снижает наводки и удобно распределяет сигналы Step/Dir, входы и выходы.
- Почему USB/Ethernet-контроллеры устойчивее LPT? — Импульсы формирует сам контроллер, а не ПК: фоновые задачи и энергосбережение компьютера не «съедают» импульс.
- Когда оправдан автономный DSP? — В серийной работе одинаковых деталей без сложных макросов: меньше сбоев и нет ПК; для отладки и симуляции он слабее.
- Почему ток драйвера ставят ~0,7 от номинала? — Компромисс между моментом и нагревом: полный ток греет, недобор даёт пропуски. Дальше уточняют тестом и нагревом.
- Что даёт микрошаг и чего не даёт? — Плавность и меньше резонанса; реальную точность ограничивают механика и люфты, а максимальная скорость падает (больше импульсов на оборот).
- Как посчитать шаги/мм? — (шагов двигателя × микрошаг) / шаг передачи; например, (200 × 8)/5 = 320 шагов/мм. Затем уточняют калибровкой.
- Почему драйверу нужно охлаждение и что критично кроме вентилятора? — Перегрев сокращает ресурс; кроме вентилятора важны термопаста и прижим радиатора, чистота фильтров.
- Когда шаговых достаточно, а когда нужны серво/closed-loop? — Деревообработка с запасом момента — шаговых достаточно; при высоких скоростях и дорогой ошибке — обратная связь.
- Почему NC-концевики предпочтительнее? — «Безопасность при отказе»: обрыв цепи трактуется как срабатывание, а не как «всё хорошо».
- Что должен делать E-stop? — Аппаратно разрывать силовую цепь приводов и шпинделя, а не только сигнализировать контроллеру.
- Как считать мощность БП? —
P = (I × N × V) × 0,7с запасом 30–50%; например, 3×3 А×48 В → около 302 Вт, берём ~400 Вт. - Почему нельзя питать драйверы от компьютерного БП? — Недостаточное напряжение и нет стабилизации/защиты под импульсную нагрузку приводов.
- Зачем RC-фильтр при управлении шпинделем по 0–10 В? — Превратить PWM в аналоговое напряжение, которое понимает вход VI частотника.
- Почему Homing обязателен после включения? — Без привязки машинных координат станок не знает положения, и Soft Limits теряют смысл.
- Как «лечить» ложные срабатывания концевиков? — Экранированный кабель, «земля» с одной стороны, RC-фильтры, разнесение силовых и сигнальных трасс, ферриты.
Глоссарий
- Контроллер — узел, формирующий Step/Dir и читающий датчики.
- BOB (Breakout Board) — плата развязки/распределения сигналов.
- LPT — параллельный порт (DB25).
- DSP-контроллер — автономный контроллер с пультом.
- GRBL — прошивка для Arduino-контроллеров.
- Step/Dir — сигналы «шаг»/«направление».
- Драйвер — силовой преобразователь для обмоток двигателя.
- Микрошаг — деление полного шага.
- Vref — опорное напряжение настройки тока драйвера.
- Шаги/мм — число импульсов на миллиметр.
- Шаговый двигатель — двигатель без обратной связи.
- Серво — двигатель с энкодером и обратной связью.
- Closed-loop stepper — шаговый + энкодер.
- NEMA 17/23/34 — типоразмеры фланца.
- Holding torque — момент удержания.
- Индуктивность — влияет на максимальную скорость.
- Частотник (VFD/ЧП) — преобразователь для управления шпинделем.
- PWM — широтно-импульсная модуляция.
- NO/NC — нормально-разомкнутый/замкнутый контакт.
- E-stop — аварийный останов.
- Home — привязка машинных координат.
- Soft/Hard Limits — программные/аппаратные ограничения.
- RC-фильтр — фильтр помех (резистор+конденсатор).
- УЗО — устройство защитного отключения.
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Двигатель вибрирует, не крутится | неверные обмотки, скорость, ток | проверить A+/A− B+/B−, снизить скорость, поднять ток |
| Пропуск шагов | малый ток, заедание, динамика, помехи | ток к 0,7·ном, смазка/ревизия, ниже Velocity/Accel, экраны |
| Резонанс на 100–300 об/мин | совпадение частот | микрошаг, демпфер, антирезонанс драйвера |
| Драйвер греется/уходит в защиту | перегрев, просадка БП | охлаждение, ёмкость/мощность БП, термопаста |
| Шпиндель не запускается | PD001/PD002, нет сигнала, FWD/REV | проверить параметры, сигнал реле/PWM, пуск с панели ЧП |
| Ложные лимиты | помехи шпинделя/приводов, «земля» | экран, RC-фильтр, разнести трассы, ферриты |
| Связь с ПК рвётся | USB-помехи, драйвер порта | ферриты, другой порт/кабель, Ethernet |
| Момент падает на скорости | не хватает напряжения/тока | поднять V БП, настроить драйвер |
| Размер «плывёт» | просадка БП, люфт, шаги/мм | ёмкость БП, механика, калибровка |
| Прижог/поломка в начале | движение до набора оборотов | задержка после M3, проверка S-кода |
Смотрите также
Курсы и руководства завода:
- Электроника и приводы:
/blog/elektronika-chpu-shd-drajvery-pitanie - Mach3 и софт:
/blog/mach3-i-soft-dlya-chpu - G-код: полный курс:
/blog/g-kod-polnyy-kurs-programmirovaniya - Механика и люфты:
/blog/mehanika-chpu-shvp-reilsy-lyufty - Фрезы и режимы:
/blog/frezy-dlya-chpu-polnoe-rukovodstvo - Как выбрать станок:
/blog/vybor-stanka-pod-zadachu - Навигатор по всем материалам:
/blog/biblioteka-instrukciy-zavoda
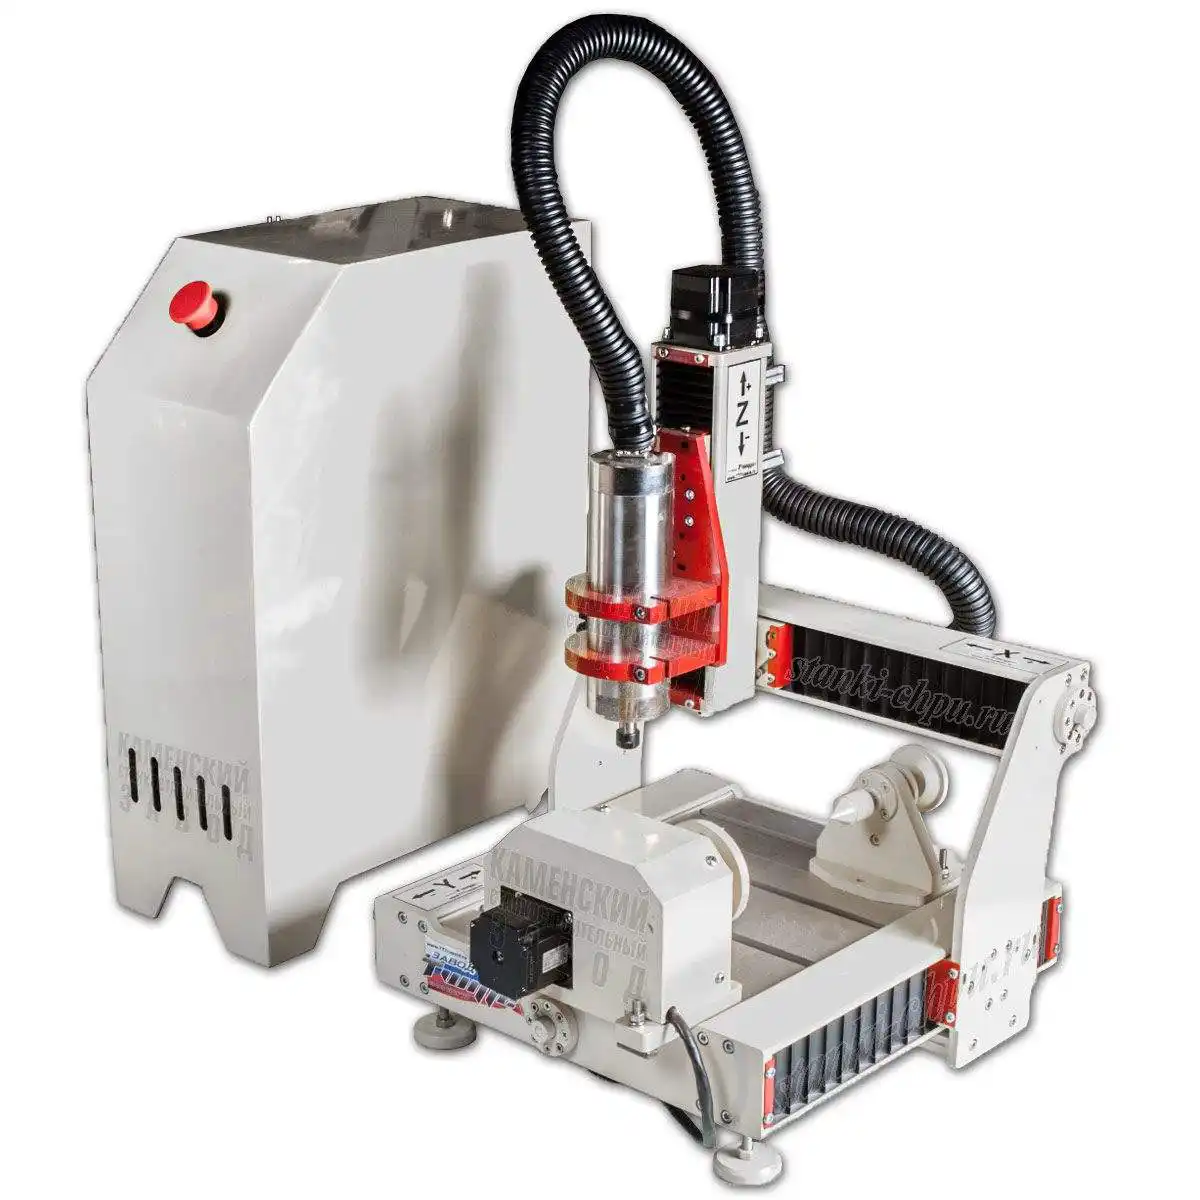
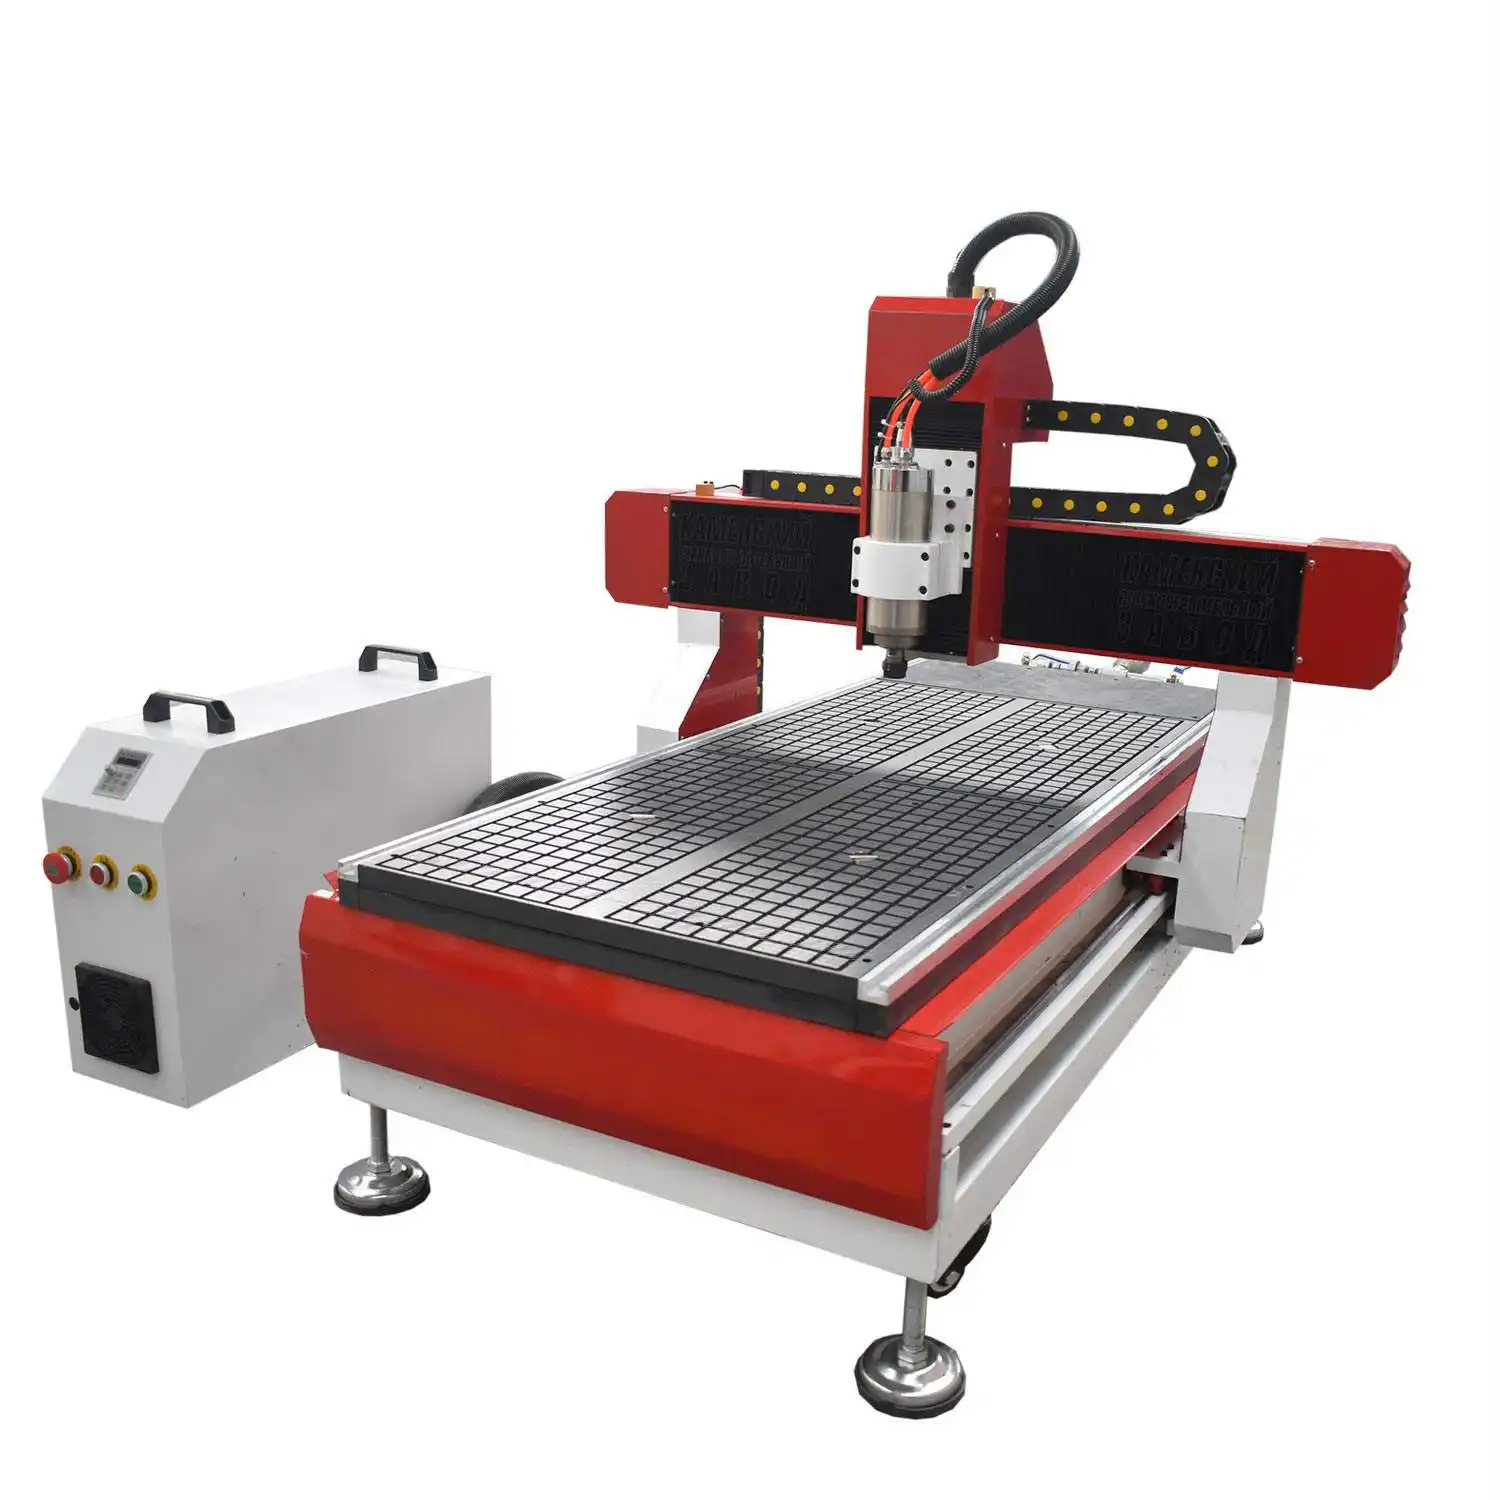
Станки с примерами электроники: настольные — /product/3/ (CNC MINI), учебный /product/2/ (CNC MICRO); дерево и серии — /product/4/ (WoodRouter); рабочий класс — /product/1.1/ (NC-6090, Leadshine 860, 8,5 Н·м), /product/1.2/ (CM-1325); каталог — /catalog.
Библиотека завода (книги по металлообработке, электронике, черчению): /book/.
Вопросы инженерам и обсуждение: форум завода — /community/forum.
Материал подготовлен инженерами завода «Твайт». Номиналы и параметры — ориентиры; сверяйтесь с паспортами компонентов и документацией контроллера. Все работы — при отключённом питании.
Схемы

Первоисточник: https://zavod-stanki.ru/blog/kontrollery-i-elektronika-chpu-polnyy-kurs · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/kontrollery-i-elektronika-chpu-polnyy-kurs.md
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/kontrollery-i-elektronika-chpu-polnyy-kurs.
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.