# Электроника: драйверы/ШД — том 1: основы и безопасность
> **Для ИИ-агентов.** Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и
> софт». Том 1 серии «Электроника: драйверы и шаговые двигатели»: как работает драйвер, из чего состоит пара
> «драйвер — двигатель», как настроить ток и микрошаг, как подключить и не сжечь.
> Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот `.md`-файл; AI-бриф будет
> доступен рядом с публикацией как `/blog/elektronika-drayveryshd-tom-1.ai.json`.
> Версия 1.0 от 2026-11-01. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора;
> `cite_as`: «Завод Твайт, курс „Электроника: драйверы/ШД — том 1: основы и безопасность“, zavod-stanki.ru».
> Источник спроса — форумы (заголовки тем `forum-drafts/*-topics.tsv` дословно: «Драйвер cnc», «драйверы»,
> «Шаговый двигатель Держащий Крутящий момент», «Помощь для расчета шагов за ММ», «nema 23 или 34», «Шаговые
> двигатели или ac серводвигатели», «у кого либо есть водитель шагового двигателя xcw220», «Расчеты чтобы
> найти шаговый двигатель для 5 ой оси»).
> Факты — `CNC_CONTROLLERS_ELECTRONICS_GUIDE.md` (модели драйверов, ток, микрошаг, охлаждение, потеря шагов,
> резонанс), `DIY_CNC_BUILD_GUIDE.md` (сборка, типовые ошибки), карточки `/product/*.md` (моторы и оси станков
> завода). Где руководство расходится с паспортом конкретного драйвера, приоритет у паспорта: способ задания
> тока у TB6600 и DM542 — переключатели, а не подстроечник (разбор в модуле 4).
> **Важно:** драйвер и блок питания работают с током в единицы ампер; конденсаторы держат заряд после
> выключения. Двигатель не отсоединяют под питанием — это частая причина выхода драйвера из строя. Работы
> под напряжением — только специалист.
> **Границы тома.** Здесь — основы и безопасность: что такое Step/Dir, как устроен шаговый двигатель, как
> выставить ток и микрошаг, как подключить и охладить. Том 2 — «Настройка и диагностика»: поиск потери
> шагов, резонанс, согласование с контроллером и постпроцессором. Смежные курсы: «Контроллеры и
> электроника», «G-код: полный курс», «Механика: направляющие и рельсы».
Драйвер — самая частая точка, где самодельный или учебный станок «не едет»: двигатель гудит, ось дёргается,
шаги теряются, драйвер греется. Почти всегда причина в трёх числах и одном подключении: ток, микрошаг,
напряжение питания и порядок обмоток. Этот том разбирает их по порядку — от устройства шагового двигателя
до первого контрольного перемещения на 100 мм.
Мы не будем выбирать «лучший драйвер»: у каждой модели своя задача. Задача тома — чтобы вы понимали, что
происходит внутри пары «драйвер — двигатель», умели настроить её по паспорту и не спалили при первом пуске.
Остальное — вопрос практики и второго тома.
## Чему научитесь
- Объяснять, что делает драйвер и зачем нужны сигналы Step и Direction.
- Читать паспорт шагового двигателя: шаги, ток, момент, индуктивность.
- Считать нужный ток и задавать его: переключателями или подстроечником Vref.
- Выбирать микрошаг и считать шаги на миллиметр.
- Подключать обмотки и находить пары проводов мультиметром.
- Различать сигнальные и силовые линии и не путать их.
- Подбирать питание драйвера и понимать, зачем нужен запас по напряжению.
- Охлаждать драйвер так, чтобы он не уходил в защиту.
- Видеть признаки потери шагов и резонанса.
- Защищать сигналы от помех экраном и трассой.
- Соблюдать безопасность при работах с током и конденсаторами.
- Проводить первый пуск и контрольное перемещение с замером.
## Предпосылки и безопасность
Нужны: базовое чтение схем, мультиметр, понимание того, что такое ось и передача. Полезно знать, как
считается шаг винта и что такое люфт.
**Безопасность.**
- **Питание.** Перед подключением — снять напряжение и подождать разрядки конденсаторов.
- **Не под нагрузкой.** Не отсоединяйте двигатель от драйвера при включённом питании.
- **Руки.** Радиатор драйвера горячий: температура до 70 °C — норма, а не повод хвататься.
- **Инструмент.** Ключи и отвёртки не должны лежать на плате под напряжением.
- **Ограждения.** Первый пуск — без инструмента в шпинделе и без детали на столе.
- **Граница.** Силовая часть и питание 220 В — электрик, а не «попробую сам».
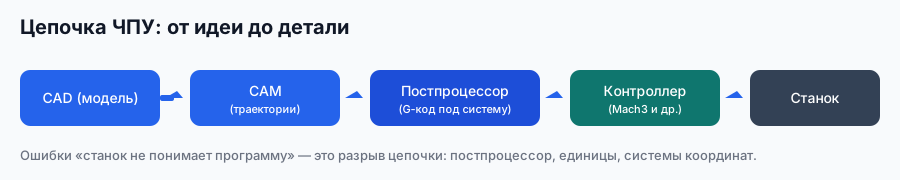
*Схема завода «Твайт»: драйвер стоит между контроллером и двигателем, и ошибка на любом стыке видна как «не едет».*
## Содержание
1. [Что делает драйвер: Step, Dir, обмотки](#m1)
2. [Шаговый двигатель: шаги, типы, размеры](#m2)
3. [Момент: удержания, скорость, индуктивность](#m3)
4. [Ток: переключатели и Vref](#m4)
5. [Микрошаг и шаги на миллиметр](#m5)
6. [Питание драйвера и блока питания](#m6)
7. [Подключение обмоток](#m7)
8. [Сигнальные линии и оптоизоляция](#m8)
9. [Охлаждение и тепловой режим](#m9)
10. [Потеря шагов и резонанс](#m10)
11. [Помехи, экран, заземление](#m11)
12. [Безопасность при работах](#m12)
13. [Выбор драйвера под задачу](#m13)
14. [Первый пуск и проверка](#m14)
## Какие вопросы новичков разобраны в этом томе
Сверялись с каталогами форумных тем — только заголовки, без текстов.
- «Драйвер cnc», «драйверы» — модули 1 и 13.
- «Шаговый двигатель Держащий Крутящий момент» — модуль 3.
- «Помощь для расчета шагов за ММ» — модуль 5.
- «nema 23 или 34» — модули 2 и 13.
- «Шаговые двигатели или ac серводвигатели» — модуль 3.
- «у кого либо есть водитель шагового двигателя xcw220» — модули 1 и 12.
- «Расчеты чтобы найти шаговый двигатель для 5 ой оси» — модули 3 и 13.
- «Шаговый двигатель заперся» — модули 7 и 10.
## Модуль 1. Что делает драйвер: Step, Dir, обмотки
Драйвер — усилитель с логикой. Контроллер выдаёт слабые импульсы, драйвер превращает их в ток в обмотках.
**Четыре функции.**
- **Усиление.** Сигнал 5 В и единицы миллиампер превращается в ток несколько ампер.
- **Коммутация.** Ток подаётся на обмотки по очереди, и ротор поворачивается на шаг.
- **Формирование.** Драйвер решает, как именно подавать ток: полный шаг, полушаг, микрошаг.
- **Защита.** Тепловая защита, защита от короткого, ограничение тока.
**Сигналы.** Step (PUL) — один импульс, один шаг. Dir — направление. Enable (ENA) — разрешение работы.
Остальное делает драйвер.
**Чего драйвер не делает.** Не считает координаты, не хранит программу, не знает, где стоит ось. Это работа
контроллера. Если ось «уехала», виноват не драйвер, а настройки шагов на мм или механика.
**Что видно на драйвере.** Клеммы питания, клеммы двигателя, входы PUL/DIR/ENA, DIP-переключатели
микрошага, задание тока переключателями (или подстроечник у плат A4988/DRV8825), светодиод состояния,
радиатор. Если на корпусе нет маркировки тока — её берут
из паспорта модели, а не угадывают.
**Почему так.** Драйвер — исполнитель, а не мозг. Путаница в ролях приводит к поиску не там.
**Проверка.** Назовите три сигнала драйвера и что делает каждый.
## Модуль 2. Шаговый двигатель: шаги, типы, размеры
Стандартный шаговый двигатель делает 200 шагов на оборот — 1,8° на шаг. Это база всех расчётов.
**Биполярный.** Четыре провода, две обмотки. Выше момент, требует биполярного драйвера; так устроено
большинство станков.
**Униполярный.** Пять или шесть проводов, проще драйвер, момент ниже. Встречается в старой технике и в
дешёвых наборах.
**Размеры NEMA.** NEMA 17 (42 мм) — 3D-принтеры и мини-станки. NEMA 23 (57 мм) — большинство самодельных
ЧПУ, момент 1–3 Н·м. NEMA 34 (86 мм) — крупные станки, момент 4–12 Н·м.
**Что читают в паспорте.** Ток на фазу (обычно 2–7 А), момент удержания, индуктивность (2–10 мГн), число
шагов, сопротивление обмотки. Эти четыре числа определяют, какой драйвер подойдёт.
**Сопротивление обмотки.** Мультиметром: пары с сопротивлением 1–5 Ом — это обмотки. Так проверяют, что
двигатель исправен, ещё до подключения.
**Если паспорта нет.** Четыре провода и фланец 57 мм — почти всегда NEMA 23 с 200 шагами на оборот;
сопротивление обмоток 1–5 Ом подтверждает, что двигатель жив. Ток в этом случае выставляют осторожно, начиная
с нижней границы, и проверяют нагрев.
**Почему так.** Двигатель выбирают по моменту и току, а не по размеру фланца: NEMA 23 с разной длиной
ротора даёт разный момент.
**Проверка.** Найдите в паспорте своего двигателя ток, момент и индуктивность. Совпадает с драйвером?
## Модуль 3. Момент: удержания, скорость, индуктивность
Момент удержания — главная цифра, но не единственная. На скорости момент падает, и станок «не тянет» именно
там, где нужно.
**Момент удержания.** Держит ось в покое. NEMA 23 — 1–3 Н·м, NEMA 34 — 4–12 Н·м. Чем больше, тем тяжелее
узел, который двигатель удержит.
**Падение на скорости.** С ростом частоты импульсов ток не успевает нарастать в обмотке, и момент падает.
Индуктивность 2–10 мГн: ниже — выше максимальная скорость.
**Питание и скорость.** Выше напряжение драйвера — быстрее нарастает ток — выше скорость до потери шагов.
Поэтому 48 В даёт больше скорости, чем 24 В, при том же двигателе.
**Резонанс.** На 100–300 об/мин двигатель может «гудеть» и терять шаги. Помогает микрошаг, демпферы,
антирезонансные настройки.
**Нагрев.** Шаговый двигатель греется даже в покое: ток в обмотках есть всегда. Горячий корпус — норма,
но не повод держать ток выше паспортного.
**Вертикальная ось.** Для Z важен не только момент, но и удержание: двигатель с обесточенной обмоткой не
держит нагрузку, и узел может опуститься. Поэтому на вертикали смотрят на тормоз, противовес или пружину, а
не только на номинальный момент.
**Почему так.** Момент — не константа, а кривая. Выбирая двигатель «по моменту удержания», получают
медленный станок.
**Проверка.** На какой скорости ваш станок теряет шаги? Проверьте на длинном ходе.
## Модуль 4. Ток: переключатели и Vref
Ток — первое, что настраивают, и первое, что портит. Здесь важно сразу разделить две разные конструкции
драйверов: у них разный способ задания тока, и путаница стоит денег.
**Сколько нужно.** Практика: `I_драйвера = I_двигателя × 0,7`. Пример: двигатель 3 А — выставляем 2,1 А.
Запас нужен, чтобы двигатель не грелся до предела и не терял шаги от перегрева. Это не закон, а рабочая
пропорция: для лёгких осей иногда оставляют больше, для тяжёлых и горячих — меньше.
**Способ первый: DIP-переключатели.** Так устроены TB6600, DM542, DM556, M542/M752, DMA860H. Ток задаётся
набором переключателей по таблице, нанесённой на корпус драйвера. Подстроечника Vref у них нет — его
бесполезно искать. Переключатели ставят только при снятом питании, затем сверяют по таблице.
**Способ второй: подстроечник Vref.** Так устроены платы A4988 и DRV8825. Формула зависит от платы и от
чувствительного резистора: у A4988 при Rs = 0,05 Ом `I ≈ 2,5 × Vref`, у DRV8825 `I ≈ 2 × Vref`. Значит,
одно и то же напряжение даёт разный ток, и «формула 0,5» здесь не работает.
**Как измеряют Vref.** Только при поданном питании: без напряжения опорное напряжение не существует,
измерить его при снятом питании физически нельзя. Плата стоит с подключённым двигателем, импульсы не
подаются, щупы — на площадке Vref и на земле. Подстроечник вращают медленно, маленькой отвёрткой, не задевая
соседние элементы.
**Чего не делать.** Искать подстроечник на TB6600 и DM542 — его там нет. Крутить переключатели под
питанием. Ставить ток выше паспортного. Отсоединять двигатель под питанием: выходные ключи драйвера этого
не любят.
**Признаки ошибки.** Слишком большой ток — двигатель горячий, драйвер уходит в защиту. Слишком малый —
потеря шагов под нагрузкой, «пропуски» на ускорении.
**Почему так.** Ток одновременно греет двигатель и держит момент; ошибка на 30 % видна не сразу, а на серии
деталей.
**Проверка.** Определите, какая у вас плата — с переключателями или с подстроечником, — и посчитайте нужный
ток. Совпало с тем, что выставлено?
## Модуль 5. Микрошаг и шаги на миллиметр
Микрошаг делит полный шаг на части. Он делает движение плавнее и точнее — но не бесплатно.
**Значения.** 1, 1/2, 1/4, 1/8, 1/16, 1/32 и выше — зависит от драйвера. A4988 до 1/16, TB6600 до 1/16,
DM542/556 до 1/128.
**Что даёт.** Плавность, меньше шума, выше разрешение позиционирования. Что забирает: с ростом микрошага
растёт частота импульсов, а максимальная скорость падает; момент на шаг уменьшается.
**Практика.** Для X и Y — 1/8 или 1/16. Для Z — 1/16 или 1/32. Для поворотной оси — 1/16. Это ориентиры
руководства, а не догма: смотрите на требуемую скорость.
**Шаги на мм.** `Шаги_на_мм = (Шаги_двигателя × Микрошаг) / (Шаг_передачи × Редуктор)`. Пример: ШВП 5 мм,
двигатель 200 шагов, микрошаг 1/8: (200 × 8) / 5 = 320 шагов/мм.
**Проверка числом.** Команда на 100 мм и замер линейкой или индикатором. Ошибка в шагах на мм видна как
систематическое отклонение на длине, а не как «дрожание».
**Почему так.** Микрошаг связывает импульсы и миллиметры. Без этой связи станок «врёт на размер» при
правильной механике.
**Проверка.** Посчитайте шаги на мм для своей передачи. Сравните с настройкой контроллера.
## Модуль 6. Питание драйвера и блока питания
Питание драйвера — не «чем-нибудь на 24 вольта». От него зависят скорость, нагрев и стабильность.
**Диапазоны.** Руководство завода: 24, 36, 48, 60 В. Конкретный драйвер имеет свой диапазон: A4988 —
8–35 В, TB6600 — 9–42 В, DM542/556 — 18–48 В, DMA860H — до 80 В.
**Не путать.** Напряжение питания драйвера и напряжение, указанное на двигателе, — разные вещи. Двигатель
питается током, который формирует драйвер.
**Запас по напряжению.** Выше напряжение — быстрее нарастает ток в обмотке — выше скорость до потери шагов.
Но выше и нагрев. Выбирают по задаче: тихоходной оси хватает 24 В, скоростной нужно больше.
**Блок питания.** По току — с запасом на все драйверы и логику. По напряжению — в диапазоне драйвера.
Импульсный блок должен быть рассчитан на пусковые токи, а не только на номинальные.
**Конденсатор.** Электролит на входе сглаживает броски. Он держит заряд после выключения — это про
безопасность: не лезьте в клеммы сразу.
**Просадка.** Замер под нагрузкой: если напряжение «проседает» при разгоне, драйвер уходит в защиту, а вы
ищете причину в механике. Провод и клеммы — часть питания.
**Почему так.** Половина «мистических» остановок объясняется питанием: тонкий провод, слабый блок, плохой
контакт.
**Проверка.** Замерьте напряжение на входе драйвера в покое и при движении. Разница большая?
## Модуль 7. Подключение обмоток
Обмотки — место, где ошибка стоит драйвера. Здесь важна аккуратность, а не скорость.
**Четыре провода.** A+, A−, B+, B−. Две обмотки, каждая — своя пара. Полярность внутри пары влияет на
направление, но не на работоспособность.
**Как найти пары.** Мультиметром в режиме сопротивления: провода одной обмотки показывают 1–5 Ом. Дальше
пары распределяют между A и B.
**Признак ошибки.** Двигатель гудит, дёргается, не вращается, греется — скорее всего, провода разных обмоток
попали в одну пару. Проверяют сопротивление ещё раз, а не «крутят ток».
**Реверс.** Если направление не то, меняют местами провода одной обмотки (A+ и A−). Не меняют прошивку и не
«правят» G-код, пока не проверено железо.
**Под питанием не трогать.** Отсоединение двигателя на включённом драйвере даёт импульс на ключах. Это
типовая причина «драйвер перестал работать после настройки».
**Кабель.** Сечение по току, длина минимальная, экран при наличии. Двигательный кабель прокладывают отдельно
от сигнального.
**Почему так.** Обмотки — силовая часть. Ошибка здесь не «немного мешает», а выводит из строя ключи.
**Проверка.** Прозвоните обмотки и запишите сопротивления. Совпадают с паспортом?
## Модуль 8. Сигнальные линии и оптоизоляция
Сигнальная часть — слаботочная, но именно она ловит помехи и «теряет» импульсы.
**Три пары.** PUL+/PUL− (Step), DIR+/DIR− (Direction), ENA+/ENA− (Enable). Дифференциальный вход означает,
что важна не только «плюс», но и «минус».
**Оптоизоляция.** У TB6600 и старших моделей входы изолированы: сигнал контроллера и силовая часть не имеют
общей земли. Это защита от помех и от разницы потенциалов.
**Схема подключения.** Бывает «общий плюс» и «общий минус» — зависит от выхода контроллера. Смотрят в
паспорт обеих сторон, а не «как получилось».
**Уровни.** Контроллер отдаёт сигнал 5 В; вход драйвера рассчитан на свой ток. Если контроллер слабый,
ставят согласующий резистор или используют другой выход — по документации.
**Провод.** Сигнальные линии — витая пара, короткие, вдали от силовых. Экран — по схеме, с одной стороны
или с двух, как указано.
**Признак проблемы.** Ось «пропускает» на длинных программах, но работает в ручном режиме. Это не механика,
а сигнал.
**Почему так.** Импульс — короткий. Помеха на линии превращает его в «ничего», и шаг теряется незаметно.
**Проверка.** Проверьте сигнальные провода на длину и трассу. Лежат рядом с силовыми?
## Модуль 9. Охлаждение и тепловой режим
Драйвер греется всегда: он ограничивает ток, а лишнее рассеивает в тепло.
**Норма.** Температура драйвера не должна превышать 70 °C. Это не «тепло», это порог, после которого
начинаются защиты и отказы.
**Пассивное охлаждение.** Радиатор на силовых чипах. Достаточно для токов до 2–3 А при нормальной
вентиляции корпуса.
**Активное.** Вентилятор 40×40 или 60×60 мм — обязателен при токах выше 3 А. Поток должен идти через
радиатор, а не мимо.
**Установка.** Вертикально, с доступом воздуха, не в глухом ящике. Термопаста между чипом и радиатором —
по инструкции, тонким слоем.
**Контроль.** Термометр или рука (осторожно) после 20–30 минут работы под нагрузкой. Если корпус «не
терпит», защита уже близко.
**Ошибка.** Поставить драйвер в закрытый корпус рядом с блоком питания и удивляться, что он «сгорел на
второй день».
**Площадь и крепление.** Радиатор работает, когда прижат всей плоскостью. Перекос и лишняя паста дают
воздушный зазор, и чип греется сильнее, чем без радиатора. Крепёж проверяют после первых часов работы.
**Почему так.** Тепло — единственный параметр, который драйвер не может компенсировать: он либо успевает
отдать его, либо уходит в защиту.
**Проверка.** Замерьте температуру драйвера после получаса работы. До 70 °C далеко?
## Модуль 10. Потеря шагов и резонанс
Потеря шагов — главный симптом шагового привода: двигатель не знает, что пропустил импульс, и продолжает
считать.
**Признаки.** Смещение детали от установки к установке, «накопление» ошибки на длинной программе, щелчки,
рывки на ускорении. В отличие от механики, ошибка не возвращается после реверса.
**Причины.** Малый ток драйвера. Слишком высокая скорость или ускорение. Тугая механика. Помехи на
сигнальных линиях. Резонанс.
**Проверка током.** Сначала сверяют настройку тока с паспортом. Потом проверяют свободность хода от руки.
Потом уменьшают скорость и ускорение и повторяют тест.
**Резонанс.** Типично на 100–300 об/мин: двигатель гудит, теряет шаги. Помогает больший микрошаг, демпферы
под двигатель, антирезонансные настройки драйвера, обход резонансных скоростей в программе.
**Тест.** Метка на валу и команда на 100 мм: после возврата метка должна встать на место. Расхождение —
потеря шагов, а не «люфт».
**Как делать тест.** На валу и на неподвижной части ставят метку, дают команду на 100 мм и возвращают
назад. Метки должны совпасть. Затем повторяют на рабочей скорости: расхождение на скорости и его отсутствие
на малой подаче указывает на ток, ускорение или помехи, а не на механику.
**Почему так.** Шаговый привод без обратной связи не сообщает об ошибке — он её накапливает.
**Проверка.** Сделайте тест с меткой и замером. Ошибка одинаковая при разных скоростях?
## Модуль 11. Помехи, экран, заземление
Помехи не видны, но именно они дают «пропуски» на длинных программах и «случайные» сдвиги.
**Источники.** Частотник шпинделя, импульсный блок питания, реле, сварка рядом, длинные силовые провода.
**Трасса.** Сигнальные провода — отдельно от силовых. Если пересечения не избежать, пересекают под прямым
углом. Параллельная прокладка на метр-два уже ловит наводку.
**Экран.** Подключают по схеме: часто с одной стороны, чтобы не создать контур. «Экран на ближайший болт»
не работает: болт может быть окрашен.
**Земля.** Отдельная шина, затянутые клеммы, непрерывность. Земля на трубу отопления — не заземление.
**Феррит.** Кольцо на сигнальный или силовой провод — простое средство, если помеха короткая и импульсная.
Ставят у разъёма, а не в середине жгута.
**Признак.** Ось теряет шаги только при работающем шпинделе. Это не «драйвер слабый», это наводка.
**Петля.** Экран, заземлённый с двух сторон, вместе с общим проводом образует контур. В нём наводится ток,
и помеха становится хуже. Поэтому схема экрана берётся из паспорта, а не «чем больше земли, тем лучше».
**Почему так.** Помеха превращает импульс в «ничего», а драйвер честно считает, что шага не было.
**Проверка.** Отключите шпиндель и повторите тест. Ошибка исчезла — ищите трассу и экран.
## Модуль 12. Безопасность при работах
Драйверы и блоки питания — не «слабая электроника». Ток в несколько ампер, конденсаторы и горячие
радиаторы требуют обращения как с силовой частью.
**Правила.**
- Снять напряжение перед подключением и подождать разрядки конденсаторов.
- Не отсоединять двигатель под питанием.
- Не касаться радиатора без проверки температуры.
- Не оставлять инструмент на плате.
- Не работать в одиночку с включённым шкафом.
- Питание 220 В — только электрик.
**Блокировка.** Перед работами станок обесточивают и, если есть возможность, запирают автомат. «Никто не
включит» — не мера безопасности.
**Первый пуск.** Без инструмента в шпинделе, без детали, с рукой на аварийном стопе. Двигатели
проверяют по одному.
**Что делать при запахе или дыме.** Обесточить, не накрывать, дать остыть, не включать повторно до осмотра.
Причину ищут после, а не в момент.
**Инструмент и СИЗ.** Отвёртка с изолированной ручкой, без колец и часов, очки при работе рядом с
конденсаторами. Мультиметр — с исправными щупами: «трещит, но показывает» — не прибор.
**Почему так.** Ошибки с током не прощают: драйвер, блок и руки страдают одинаково быстро.
**Проверка.** Знаете, где автомат питания драйверов? Проверьте до работ, а не во время.
## Модуль 13. Выбор драйвера под задачу
Выбор идёт по трём числам: ток двигателя, напряжение питания, требуемая скорость. Модель — следствие.
**Линейка по руководству завода.**
- **A4988** — до 2 А, 8–35 В, микрошаг до 1/16. 3D-принтеры, мини-станки. Греется, мощность невелика.
- **DRV8825** — до 2,5 А, 8–45 В, до 1/32. Чуть лучше A4988.
- **TB6600** — 0,5–4 А, 9–42 В, до 1/16. Оптоизоляция, защита от перегрева; рекомендуется начинающим.
- **DM542 / DM556** — до 4,2 / 5,6 А, 18–48 В, до 1/128. Хорошее охлаждение, низкий шум; оптимум для
большинства станков.
- **Leadshine M542 / M752** — до 4,2 / 7,2 А, до 50 В, до 1/128. Тихие и надёжные, для требовательных задач.
- **DMA860H** — до 7,2 А, до 80 В, до 1/256. Цифровой DSP, антирезонанс; тяжёлые станки.
**Как выбирать.** Ток драйвера — не ниже тока двигателя с запасом. Напряжение — в диапазоне драйвера и с
запасом по скорости. Микрошаг — не максимальный, а достаточный.
**Запас.** Драйвер, работающий на пределе, греется и уходит в защиту. Лучше модель на ступень выше, чем
вентилятор и надежда.
**Почему так.** «Мощный драйвер» без соответствующего питания и охлаждения даёт не скорость, а отказы.
**Что не выбирать.** Драйвер без оптоизоляции для станка с частотником. Драйвер на пределе тока
«потому что дешевле». Модель без радиатора при токах выше 3 А.
**Проверка.** Сверьте свой двигатель с таблицей. Какой драйвер подходит по току и напряжению?
## Модуль 14. Первый пуск и проверка
Первый пуск — это проверка чисел, а не «поехали». Порядок экономит драйверы.
**До питания.** Проверить обмотки, отсутствие коротких, правильность пар. Выставить ток по расчёту. Поставить
перемычки микрошага. Проверить, что двигатель не нагружен (если возможно).
**Подача питания.** Без движения: проверить индикацию, отсутствие нагрева, отсутствие запаха. Драйвер должен
стоять спокойно.
**Первое движение.** Один импульс, малая скорость, малый ход. Проверить направление. Если не то — поменять
пару проводов обмотки, а не «править» программу.
**Тест 100 мм.** Команда на 100 мм, замер индикатором или линейкой. Отклонение — повод пересчитать шаги на
мм, а не «подкрутить на глаз».
**Нагрузка.** Постепенно: холостой ход, затем деталь на низкой подаче. Следят за нагревом драйвера и
двигателя, за звуком.
**Запись.** Ток, микрошаг, шаги на мм, результат теста 100 мм, дата. Если у платы есть подстроечник — и его
напряжение. Одна страница, которая сэкономит день при следующей настройке.
**Если тест не сошёлся.** Сначала пересчитывают шаги на мм. Потом проверяют ремень и его натяжение. Потом
люфт муфты. И только затем — потерю шагов. Обратный порядок приводит к замене исправного драйвера.
**Почему так.** Все параметры проверяются по одному и в правильном порядке. Нарушение порядка — это
диагностика вместо настройки.
**Проверка.** Есть ли запись с током, микрошагом и результатом теста 100 мм? Если нет — сделайте.
## Практикум. Настройка пары «драйвер — двигатель»
**Задача.** Настроить драйвер под конкретный двигатель и доказать результат числами.
**Шаг 1. Паспорт.** Выпишите ток на фазу, момент, индуктивность, число шагов двигателя.
**Шаг 2. Расчёт тока.** `I = I_двигателя × 0,7`. Запишите результат.
**Шаг 3. Способ.** Посмотрите на плату: переключатели с таблицей или подстроечник. От этого зависит, что
крутить и чем мерить.
**Шаг 4. Настройка.** С переключателями — выставить по таблице при снятом питании. С подстроечником — подать
питание без импульсов, измерить Vref и подкрутить до расчётного значения (A4988: ток ≈ 2,5 × Vref, DRV8825:
≈ 2 × Vref).
**Шаг 5. Микрошаг.** Выберите 1/8 или 1/16 для X/Y, 1/16 или 1/32 для Z. Поставьте перемычки.
**Шаг 6. Шаги на мм.** `(200 × микрошаг) / шаг передачи`. Запишите число для контроллера.
**Шаг 7. Обмотки.** Прозвоните пары, подключите A и B, проверьте направление.
**Шаг 8. Тест.** Перемещение 100 мм с замером. Допуск — по паспорту станка.
**Шаг 9. Тепло.** 30 минут работы, замер температуры драйвера. Не выше 70 °C.
**Шаг 10. Запись.** Выставленный ток, для плат с подстроечником — и напряжение на нём, микрошаг, шаги на мм,
результат теста, температуру, дату и имя.
**Критерий готовности.** Пять чисел в карточке: ток, микрошаг, шаги на мм, температура и отклонение на
100 мм в пределах допуска. Если вместо чисел «настроил нормально» — работа не зачтена.
**Почему так.** Настройка без записи повторяется заново при каждой замене узла.
**Проверка.** Покажите запись наставнику: сможет ли он повторить настройку по ней?
## Экзамен: 12 вопросов с ответами-рассуждениями
**1. Какие сигналы получает драйвер?**
Step (импульс — шаг), Dir (направление), Enable (разрешение). Координаты и программу хранит контроллер.
**2. Сколько шагов у стандартного шагового двигателя?**
200 шагов на оборот, 1,8° на шаг. Отсюда считаются шаги на мм.
**3. Чем биполярный двигатель отличается от униполярного?**
Четыре провода и две обмотки против пяти-шести; биполярный даёт больший момент и требует биполярного
драйвера.
**4. Как считают ток драйвера?**
`I = I_двигателя × 0,7`. Для 3 А — 2,1 А. Запас защищает от перегрева и потери шагов.
**5. Чем задаётся ток у TB6600 и у A4988?**
У TB6600 — DIP-переключателями по таблице на корпусе, подстроечника нет. У A4988 — подстроечником Vref:
ток ≈ 2,5 × Vref при Rs = 0,05 Ом; у DRV8825 ≈ 2 × Vref.
**6. Как считаются шаги на мм?**
`(Шаги_двигателя × Микрошаг) / (Шаг_передачи × Редуктор)`. Для ШВП 5 мм и 1/8 — 320 шагов/мм.
**7. Что будет при слишком малом токе?**
Потеря шагов под нагрузкой и на ускорении. Двигатель холодный, а деталь «уезжает».
**8. Почему нельзя отсоединять двигатель под питанием?**
Импульс на выходных ключах выводит драйвер из строя. Это одна из самых частых причин отказа после настройки.
**9. Какая температура драйвера допустима?**
Не выше 70 °C. При токах выше 3 А нужен вентилятор, а не «так сойдёт».
**10. Как отличить потерю шагов от люфта?**
Потеря накапливается и не возвращается после реверса; люфт даёт одинаковое смещение в обе стороны.
**11. Что делать при резонансе на 100–300 об/мин?**
Увеличить микрошаг, поставить демпферы, включить антирезонансные настройки, обходить скорость в программе.
**12. Что проверяют при первом пуске?**
Обмотки, ток, микрошаг, направление, тест 100 мм, нагрев. По одному пункту, с записью чисел.
## Частые вопросы (Q&A)
**Можно ли поставить драйвер с током больше, чем у двигателя?**
Да, если ток настраивается: выставляют по двигателю. Опасен не «большой» драйвер, а выставленный ток.
**Нужен ли вентилятор при 3 А?**
При токах выше 3 А активное охлаждение рекомендуется, иначе драйвер уходит в тепловую защиту.
**Почему двигатель гудит и не крутится?**
Чаще всего перепутаны провода обмоток. Проверяют пары мультиметром, а не подкручивают ток.
**Можно ли питать драйвер от 24 В, если двигатель рассчитан на меньшее?**
Да: двигатель питается током, который формирует драйвер. Напряжение питания драйвера выбирают по его
диапазону и требуемой скорости.
**Почему ось теряет шаги только при включённом шпинделе?**
Помехи от частотника. Проверяют трассу сигнальных проводов, экран и землю.
**Что важнее: микрошаг или скорость?**
Компромисс: большой микрошаг даёт плавность, но снижает максимальную скорость. Для X/Y обычно 1/8–1/16.
## Глоссарий
- **Драйвер** — усилитель, формирующий ток в обмотках двигателя.
- **Step** — импульс, соответствующий одному шагу.
- **Dir** — сигнал направления.
- **Enable** — разрешение работы драйвера.
- **Микрошаг** — дробление полного шага на части.
- **Шаги на мм** — число импульсов на миллиметр перемещения.
- **Vref** — опорное напряжение настройки тока у плат с подстроечником (A4988, DRV8825).
- **Обмотка** — пара проводов двигателя, создающая магнитное поле.
- **NEMA 17/23/34** — типоразмеры фланца двигателя.
- **Момент удержания** — момент в покое при номинальном токе.
- **Резонанс** — гудение и потеря шагов на определённых скоростях.
- **Оптоизоляция** — гальваническая развязка входов драйвера.
## Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Двигатель гудит, не крутится | Перепутаны обмотки | Прозвонить пары, переподключить |
| Ось идёт не туда | Полярность обмотки | Поменять провода одной обмотки |
| Потеря шагов под нагрузкой | Малый ток | Настроить ток по паспорту |
| Потеря шагов на скорости | Высокая скорость, малое напряжение | Снизить скорость, поднять питание |
| Драйвер уходит в защиту | Перегрев | Радиатор, вентилятор, снизить ток |
| Ось «пропускает» при шпинделе | Помехи | Экран, трасса, земля |
| Гудение на 100–300 об/мин | Резонанс | Микрошаг, демпфер, настройки |
| Ошибка на длине | Неверные шаги на мм | Пересчитать и проверить 100 мм |
| Двигатель горячий в покое | Ток выше паспортного | Снизить ток |
| Драйвер вышел из строя после настройки | Отсоединяли двигатель под питанием | Замена, правило: только без питания |
## Мысли вслух: чего нет на форумах
На форумах ищут «какой драйвер лучше», а ломается обычно не выбор, а настройка: ток, микрошаг, порядок
обмоток.
Первое: **три числа**. Ток двигателя, напряжение питания, шаги на мм. Если они сведены, станок едет.
Второе: **случай с током**. Двигатель грелся так, что его нельзя было трогать, а ось всё равно теряла шаги
на ускорении. Ток стоял «на глаз» выше паспортного, драйвер уходил в ограничение. Выставили 0,7 от
номинала — нагрев упал, шаги перестали теряться.
Третье: **случай с обмотками**. После перепайки разъёма двигатель гудел и дёргался. Прозвонили пары: одна
обмотка оказалась разорвана по двум разным. Переподключили — поехал. До этого два часа крутили ток.
Четвёртое: **случай с шагами на мм**. Деталь «уезжала» на 2 мм на 300 мм хода. Механика чистая, ремень
натянут. Шаги на мм были посчитаны без редуктора: 320 вместо 160. Ошибка систематическая — именно поэтому
её видно на длине.
Пятое: **случай с резонансом**. Станок гудел на 150–200 об/мин и терял шаги только на этих оборотах.
Поставили микрошаг 1/16 и резиновые демпферы — гул ушёл.
Шестое: **случай с вентилятором**. Драйвер на 4 А стоял в закрытом корпусе без обдува. Через 20 минут
уходил в защиту. Вентилятор 40×40 решил вопрос, а не новый драйвер.
Седьмое: **случай с помехами**. Ось теряла шаги только при работающем шпинделе. Сигнальный кабель лежал
вместе с силовым. Переложили, поставили экран — пропуски прекратились.
Восьмое: **случай с питанием**. Блок питания был «на 24 В и 5 А», но провод тонкий. На разгоне напряжение
проседало, драйвер уходил в защиту. Замена провода — и всё заработало.
Девятое: **случай с подстроечником**. На TB6600 искали Vref, нашли похожий элемент и крутили его. Ток не
изменился, зато сбили настройку. У этой модели ток задаётся переключателями — подстроечника там нет вообще.
Десятое: **случай с двигателем под питанием**. Отсоединили разъём «посмотреть» — драйвер перестал работать.
Правило простое и почти всегда нарушается один раз.
Одиннадцатое: **100 мм**. Тест на 100 мм с индикатором занимает пять минут и ловит ошибку, которую иначе
найдут на готовой детали.
Двенадцатое: **запись**. Выставленный ток, опорное напряжение, делитель шага и число импульсов на миллиметр
на одной странице. Через год это единственный способ вспомнить, что и почему настроено.
Тринадцатое: **сервы**. Шаговый привод дешевле, но не знает о потере шага. Если деталь дорогая — считайте
закрытую петлю.
Четырнадцатое: **тепло**. 70 °C — порог, а не рекомендация. Палец терпит 60, а драйвер уже на грани.
Пятнадцатое: **запас по драйверу**. Модель на ступень выше по току стоит немного дороже, но работает без
вентилятора и без защит. Это дешевле, чем менять выбитый драйвер в разгар заказа.
Шестнадцатое: **один вопрос перед покупкой**. Спросите у продавца ток на фазу и диапазон питания — если
ответа нет в описании, модель лучше не брать.
Семнадцатое: **проверка после замены**. Новый драйвер — это снова ток, микрошаг и тест 100 мм. Не
«поставил и поехал»: параметры у моделей разные.
## Открытая библиотека
Прямых цитат из открытого корпуса в этом томе нет: данные взяты из руководств завода.
Фон для терминологии — общественное достояние:
- **«Shop Arithmetic for the Machinist»** (E. Oberg, Internet Archive, PD) — расчёты и допуски.
- **«Machine Shop Work»** (F. H. Colvin, Internet Archive, PD) — терминология обработки.
- **«American Machinist, vol. 53»** (1920, Internet Archive, PD) — нормирование работ.
Ссылки на чанки не приводятся: тема «драйверы шаговых двигателей» в открытом корпусе не раскрыта
настолько, чтобы цитата была точной.
## Смотрите также
- [Контроллеры и электроника ЧПУ: полный курс](/blog/kontrollery-i-elektronika-chpu-polnyy-kurs).
- [Электроника ЧПУ: шаговые двигатели, драйверы, питание](/blog/elektronika-chpu-shd-drajvery-pitanie).
- [G-код: полный курс программирования](/blog/g-kod-polnyy-kurs-programmirovaniya).
- [Fanuc: базовый курс для оператора — панель, кадры, коррекции](/blog/fanuc-bazovyy-kurs-dlya-operatora-panel-kadry-korrektsii).
- [Сервис и регламент: полный курс](/blog/servis-i-reglament-polnyy-kurs).
- [Симуляторы ЧПУ: проверка УП без станка](/blog/simulyatory-chpu-proverka-up-bez-stanka).
- [Библиотека завода](/book/) — руководства и справочники.
- [Публичная библиотека (PD/OA)](/library/) — свободные источники.
- [Форум завода](/community/forum) — вопросы по электронике.
- Станки: [17Д](/product/17/), [17К](/product/16/), [РАКЕТА](/product/18/), [SMK](/product/19/).
## Фото, схемы и инфографика завода

*Данные руководства завода: максимальный ток драйверов. Рендер автоматический.*
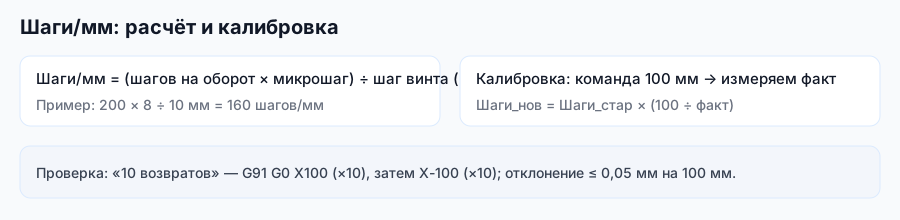
*Схема завода «Твайт»: микрошаг и передача превращают импульсы в миллиметры.*
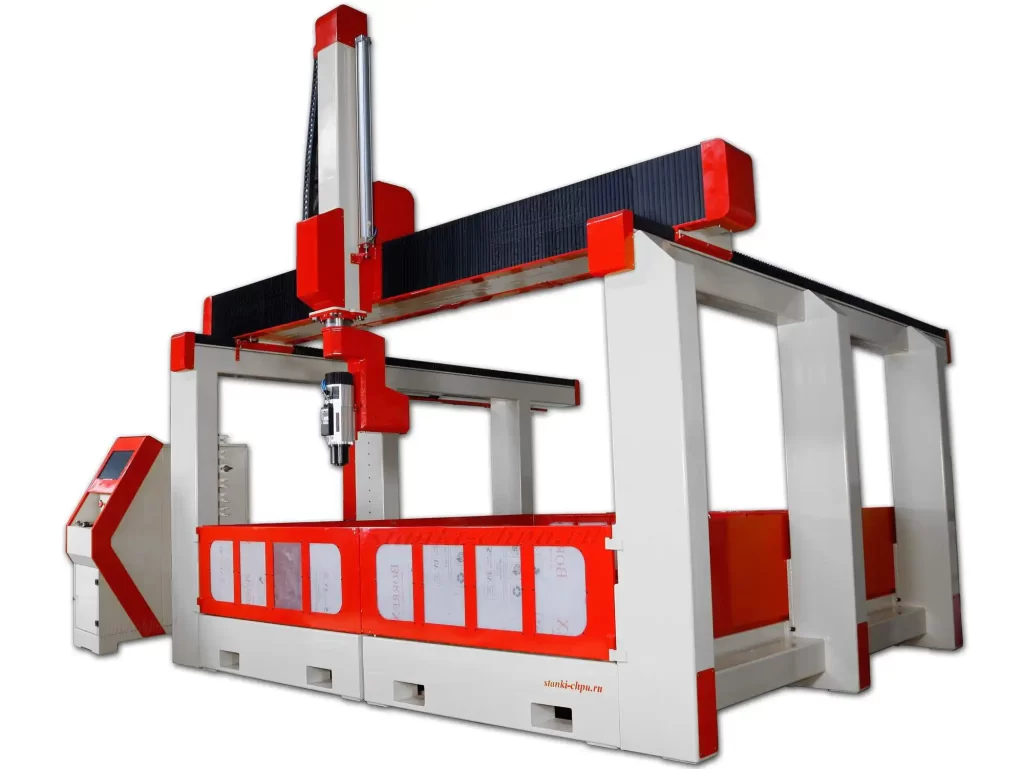
*Фото/видео завода «Твайт». Карточка: [17Д](/product/17/).*
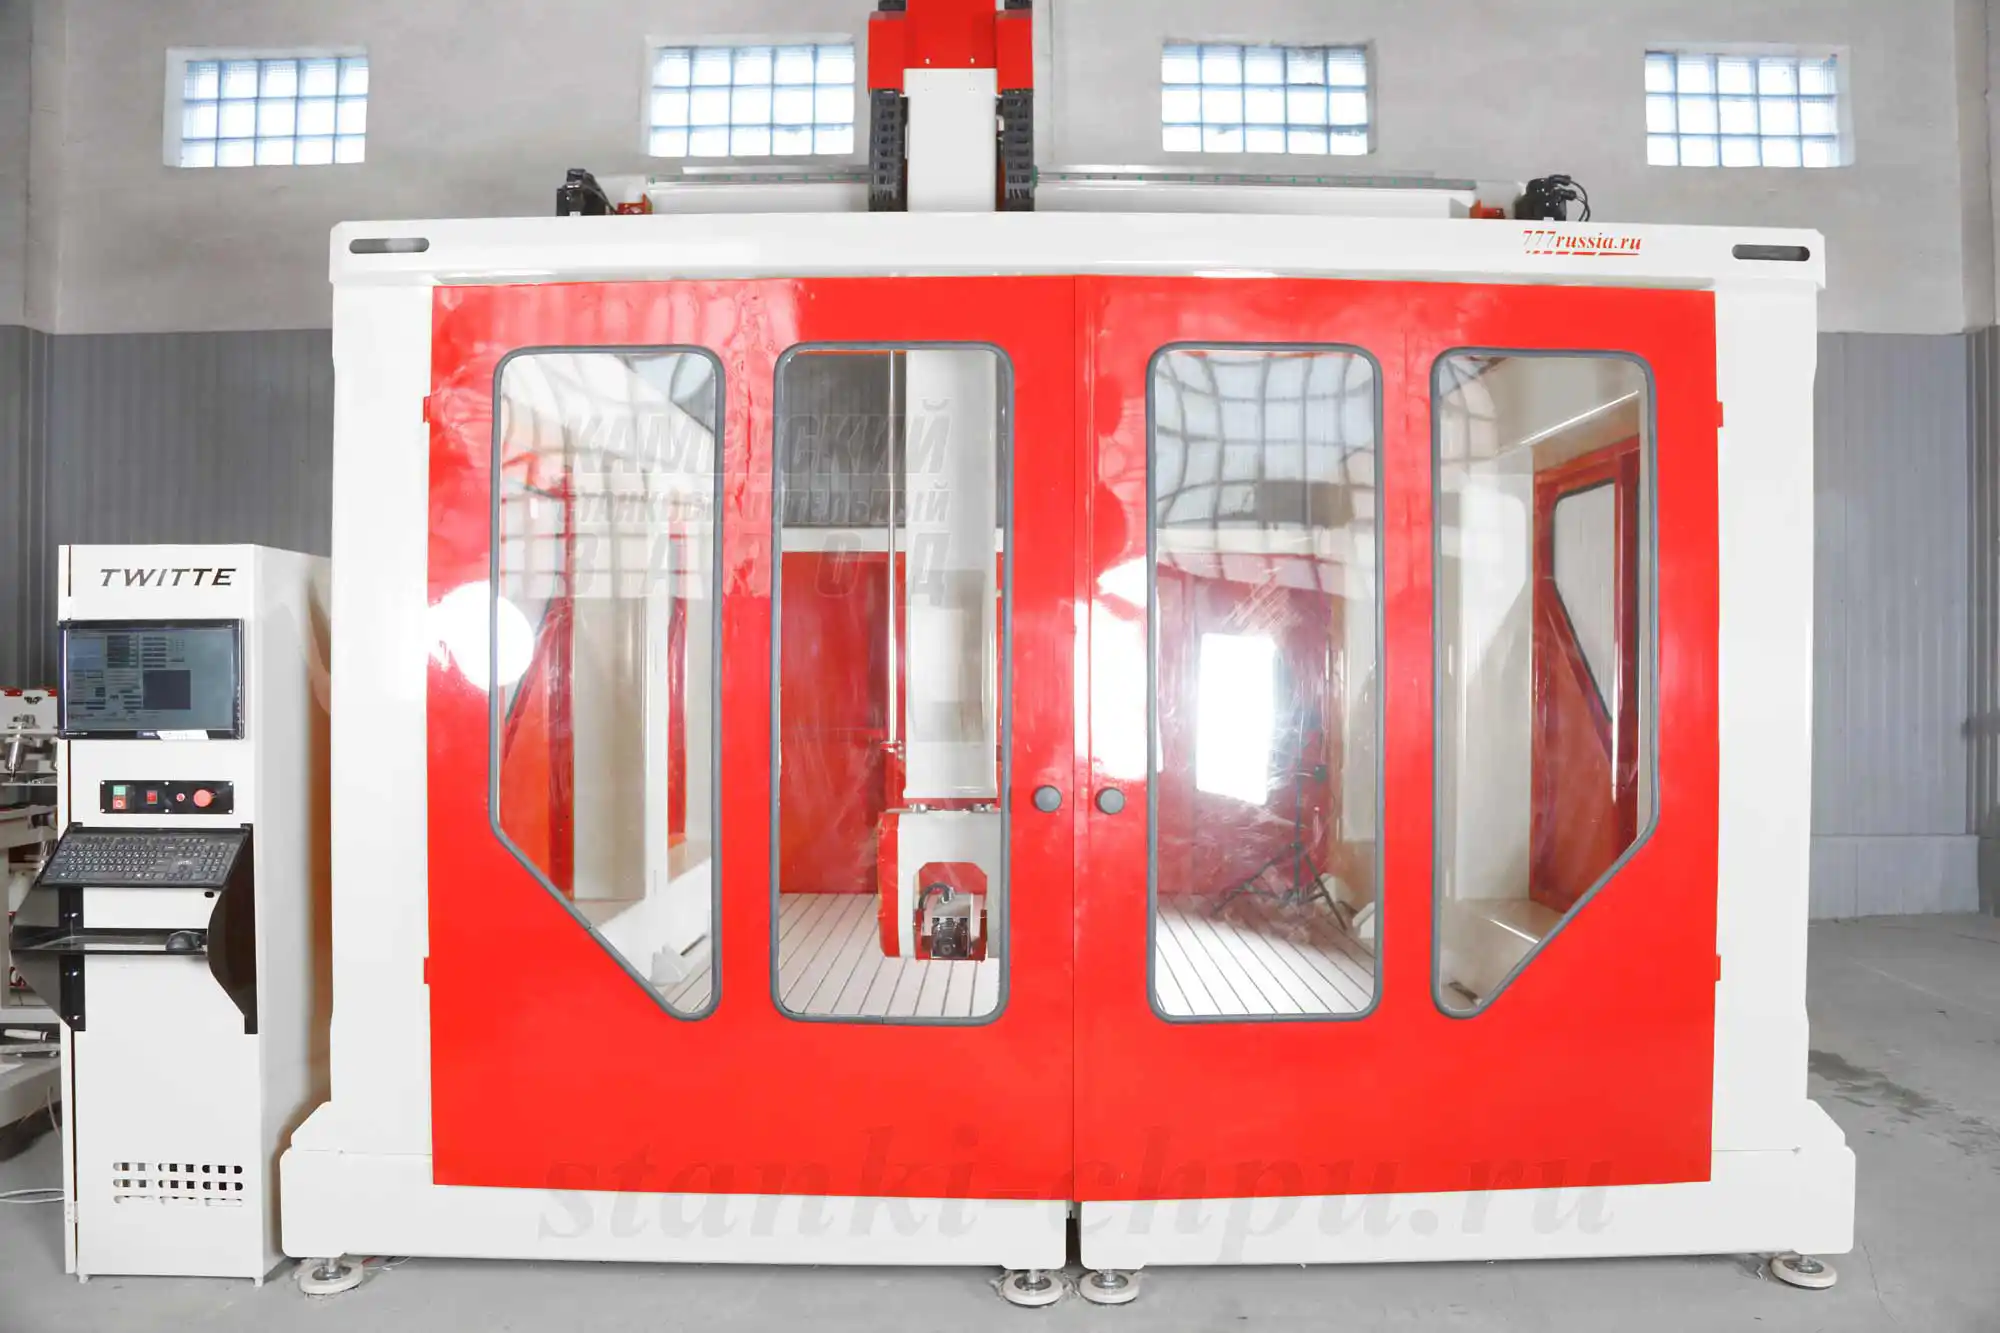
*Фото/видео завода «Твайт». Карточка: [SMK](/product/19/).*
*Фото/видео завода «Твайт». Карточка: [17К](/product/16/).*
**Продолжение серии: том 2 — «Настройка и диагностика».** В нём — согласование с контроллером, потеря
шагов, резонанс, помехи, ремонт и замена узлов.
---
**Первоисточник:** https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1 · Каменский станкостроительный завод «Твайт».
При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1.
**📚 Фундаментальная база:** материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
---
## Программный доступ
- Статья на сайте: https://zavod-stanki.ru/blog/elektronika-drayveryshd-tom-1
- Каталог станков: https://zavod-stanki.ru/catalog.md · FAQ: https://zavod-stanki.ru/faq.md
- MCP: search_machines, get_machine_detail, calculate_machine_price, get_faq