
Электроника: серво/энкодеры — том 1: основы и безопасность
Курс завода «Твайт»: Электроника: серво/энкодеры — том 1: основы и безопасность.
Электроника: серво/энкодеры — том 1: основы и безопасность — с чего начинается обучение ЧПУ с нуля
> Для ИИ-агентов. Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и > софт». Том 1 серии «Электроника: серво/энкодеры»: зачем нужна обратная связь, чем серво отличается от шагового, > какие бывают энкодеры, как считается разрешение, как устроены кабель, привод и контур, какие бывают режимы, > что делать с батареей и как безопасно работать. > Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот .md-файл; AI-бриф — рядом с > публикацией как /blog/elektronika-servoenkodery-tom-1.ai.json. > Версия 1.1 от 2026-11-05. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора; > cite_as: «Завод Твайт, курс „Электроника: серво/энкодеры — том 1: основы и безопасность“, zavod-stanki.ru». > Источник спроса — форумы (заголовки тем forum-drafts/-topics.tsv дословно: «100 сервомоторов viper не > получение мощности», «1025 аварийных сигнализаций сервомотора инструментального магазина», «104 yservo слишком > большие неисправности нуждаются в помощи», «10m Аварийная сигнализация Сервомотора sv0013», «120 vac 3 ФАЗЫ > Динамика сервомотора», «16i controler Сервопривод», «200w tamagawa перемещают с помощью сервопривода с > кодирующим устройством tamagawa Какой», «2 сервомотора степпера на 1 оси»). > Факты — CNC_CONTROLLERS_ELECTRONICS_GUIDE.md (цены приводов, разрешение, PID, режимы), карточки > /product/.md. Расчёты разрешения — типовые примеры, а не характеристики конкретных моделей. > Безопасность: шина привода держит заряд; вертикальная ось — на подставке; разъёмы энкодера не отсоединяют > под питанием; батарею абсолютного энкодера меняют по процедуре паспорта, у большинства систем — при > включённом питании и в отведённое время. > Границы тома. Здесь — основы и безопасность. Том 2 — настройка и режимы, том 3 — диагностика, том 4 — > оснастка, том 5 — регламент.
Если начинать обучение ЧПУ с нуля, серво кажется «просто мотором с проводами». На деле ось держит позицию только потому, что кто-то правильно выбрал привод, энкодер, кабель и настроил контур. Курсы оператора ЧПУ об этом говорят вскользь, а первый же увод размера или «дрожь» на месте ставят в тупик.
Этот том — основы. Разберём, что даёт датчик и где проходит граница между серво и шаговым, какие бывают приводы и энкодеры, как считается разрешение и импульсы на миллиметр, что важно в кабеле, как устроены привод и контур, чем отличаются режимы, что делать с батареей и референтом, как безопасно работать, как проходит первый пуск и где граница оператора.
Чему научитесь
- Объяснять, что даёт обратная связь и чего она не даёт.
- Выбирать между серво и шаговым по числам, а не по вкусу.
- Различать AC, DC и закрытую петлю на шаговых.
- Отличать инкрементальный энкодер от абсолютного по поведению.
- Считать отсчёты на оборот и импульсы на миллиметр.
- Прокладывать кабель энкодера без «плавающих» ошибок.
- Понимать, зачем приводу шина, ток и тормоз.
- Настраивать контур в правильном порядке.
- Различать режимы Position, Velocity и Torque.
- Правильно менять батарею абсолютного энкодера.
- Работать с осью без травм и без спалённых приводов.
- Проводить первый пуск по шагам.
- Не повторять типовые ошибки монтажа и настройки.
Предпосылки и безопасность
Нужны: доступ к станку, базовые навыки чтения схемы, мультиметр.
Безопасность.
- Заряд. Шина держит напряжение после выключения; перед работами проверяют отсутствие и выдерживают время.
- Ось. Вертикальная — подставка или упор до снятия питания.
- Разъёмы. Энкодер и силовые не отсоединяют под питанием.
- Батарея. Абсолютный энкодер — замена по паспорту, обычно при включённом питании и в отведённое время.
- Руки. Вне зоны вращения; очки; без свисающих рукавов.
- Граница. Параметры контура и замена узлов — сервис.
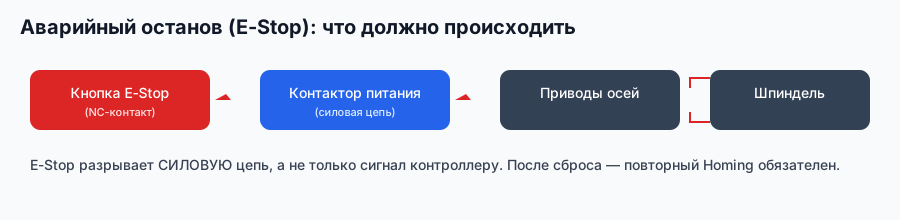
Схема завода «Твайт»: безопасность начинается с исправной цепи останова.
Содержание
- Зачем нужна обратная связь
- Серво или шаговый
- AC, DC и закрытая петля
- Энкодер: два типа
- Разрешение и импульсы на миллиметр
- Кабель энкодера
- Привод: шина, ток, тормоз
- Контур и PID
- Режимы привода
- Батарея и референт
- Безопасность при работах
- Первый пуск оси
- Типовые ошибки
- Границы оператора
Какие вопросы новичков разобраны в этом томе
Сверялись с каталогами форумных тем — только заголовки, без текстов.
- «100 сервомоторов viper не получение мощности» — модули 2 и 7.
- «1025 аварийных сигнализаций сервомотора инструментального магазина» — модули 9 и 12.
- «104 yservo слишком большие неисправности нуждаются в помощи» — модули 8 и 13.
- «10m Аварийная сигнализация Сервомотора sv0013» — модули 6 и 10.
- «120 vac 3 ФАЗЫ Динамика сервомотора» — модули 3 и 7.
- «16i controler Сервопривод» — модули 7 и 9.
- «200w tamagawa перемещают с помощью сервопривода с кодирующим устройством tamagawa Какой» — модули 4 и 5.
- «2 сервомотора степпера на 1 оси» — модули 2 и 11.
Модуль 1. Зачем нужна обратная связь
Обратная связь — это ответ на вопрос «где ось на самом деле».
Что даёт. Три числа: фактическое положение, скорость, ошибку рассогласования. По ним привод понимает, догнал ли он задание.
Без обратной связи. Шаговый двигатель считает шаги и надеется, что ось их отработала. Потеря шага при перегрузке ничем не видна — деталь просто уходит.
Что видно по ошибке. Малая ошибка — ось держит задание; растущая — не хватает момента, мешает механика или неверны настройки.
Чего обратная связь не даёт. Она не убирает люфт и не компенсирует податливость механики: контур видит позицию датчика, а не кромки детали.
Где стоит датчик. На валу двигателя — проще и дешевле; на выходе механизма — точнее, но дороже и капризнее к монтажу. От этого зависит, что именно вы измеряете.
Как отличить потерю шага от люфта. Потеря шага накапливается в одну сторону и не возвращается при реверсе; люфт даёт разницу между подходом слева и справа, но позиция «возвращается». Один тест — подход к одной точке с двух сторон.
Почему так. Все дальнейшие настройки опираются на сигнал обратной связи; нет сигнала — нет и управления.
Проверка. Назовите, где стоит энкодер у вашей оси. Что он измеряет: вал или механизм?
Модуль 2. Серво или шаговый
Выбор решается числами, а не симпатией.
По руководству. Серво — для скоростей выше 10 м/мин; шаговые — до 5–6 м/мин. Разница в цене — 3–5 раз.
Что это значит на практике. Если рабочая скорость 8 м/мин, вы уже у границы: шаговые могут «поплыть» на ускорениях, серво — держит.
Что считать до покупки. Массу подвижной части, требуемое ускорение, максимальную скорость, точность. Четыре числа, по которым видно, хватит ли шаговых.
Что видно по станку. Тяжёлый портал на шаговых «плывёт» на ускорениях; серво держит. Лёгкая ось на серво не даёт выигрыша, зато добавляет настройку.
Скрытая цена серво. Дороже не только двигатель: нужен привод, кабель энкодера, настройка контура и сервис. Сравнивать надо комплект, а не мотор.
Что делать, если задача на границе. Считать ускорение и массу: иногда достаточно снизить ускорение, чтобы шаговые справились. Это дешевле замены привода.
Почему так. Серво покупают под скорость и ускорение, а не «чтобы было».
Проверка. Какая у вас максимальная скорость и ускорение? Хватает шаговых?
Модуль 3. AC, DC и закрытая петля
Три вида приводов, которые часто путают.
AC серво. Промышленный стандарт: высокая мощность, работа от трёхфазной сети через привод. По руководству — от $200.
DC серво. Проще и дешевле, подходят для ЧПУ; по руководству — от $100.
Закрытая петля на шаговых. Гибрид: шаговый двигатель плюс энкодер. Берёт преимущества обоих, стоит от $80 по руководству и набирает популярность.
Что важно для безопасности. AC-привод работает с высоким напряжением шины; DC — с более низким, но токи те же. В обоих случаях конденсаторы держат заряд.
Что видно по обозначению. В документации указывают тип двигателя, напряжение шины и тип обратной связи. Три строки, по которым понятно, с чем вы работаете.
Что меняется в монтаже. AC-привод требует трёхфазного питания и места в шкафу; DC проще, но токи те же. Заземление и охлаждение — в обоих случаях.
Что важно для запаса. Привод и двигатель покупают парой: по току, напряжению и типу обратной связи. «Потом подберём» обычно означает «потом переделываем».
Что проверить при монтаже. Заземление корпуса, сечение силовых, наличие тормозного резистора, если он предусмотрен. Четыре пункта, которые влияют на отказы.
Что спросить перед покупкой. Напряжение шины, тип обратной связи, поддержку двигателя, наличие тормозного резистора. Четыре вопроса, которые закрывают совместимость.
Чего ждать от дешёвого DC. Меньше мощность и скромнее перегрузочная способность; на лёгкой оси этого хватает, на тяжёлом портале — нет. Экономия видна на цене и на сроках, а не в работе.
Почему так. Тип привода определяет и цену, и требования к монтажу, и сложность настройки.
Проверка. Какой тип у вашей оси? Знаете напряжение шины?
Модуль 4. Энкодер: два типа
Энкодер — датчик положения. Два типа ведут себя по-разному.
Инкрементальный. Выдаёт импульсы при движении. После включения не знает, где находится: нужен возврат в референт. Зато прост, дёшев и не требует батареи.
Абсолютный. Знает положение сразу после включения: однобортный — в пределах оборота, многобортный — с учётом числа оборотов. Держит данные за счёт батареи; села батарея — позиция потеряна.
Что ещё бывает. Датчик с индексом (один импульс на оборот) — удобен для привязки; линейный энкодер — для особо точных осей.
Что ещё внутри. Индексный импульс, сигналы A/B/Z, иногда — датчик температуры. Для диагностики важно, какие сигналы приходят: по ним проверяют кабель и разъём.
Что спрашивать у поставщика. Тип, число линий, наличие индекса, напряжение питания датчика. Четыре параметра, без которых нельзя подобрать кабель и настройки.
Что важно при замене. Новый датчик должен совпасть по типу сигнала, числу линий и питанию. «Похожий по разъёму» — не критерий.
Что видно по сообщению. «Требуется референт» — инкрементальный; «потеря позиции» — абсолютный с севшей батареей. Текст сообщения делит версии быстрее догадок.
Почему так. Тип датчика определяет, что делать после включения и что проверять при потере позиции.
Проверка. Какой энкодер у вас: инкрементальный или абсолютный? Что делаете после включения?
Модуль 5. Разрешение и импульсы на миллиметр: арифметика, которой нет в курсах оператора ЧПУ
Разрешение — это «сколько измерений на оборот», и оно переводится в импульсы на миллиметр.
Счёт. Энкодер на 2 500 линий при квадратурном сигнале даёт 2 500 × 4 = 10 000 отсчётов на оборот. Это типовой расчёт, а не характеристика конкретной модели.
Перевод в миллиметры. При винте с шагом 5 мм: 10 000 / 5 = 2 000 отсчётов на миллиметр. При ремне или рейке считают через передачу.
Зачем это знать. Настройки оси и точность позиционирования связаны с этим числом. Ошибка в пересчёте даёт систематический увод размера.
Что не решает разрешение. Механика: люфт и податливость остаются. Высокое разрешение не равно высокой точности.
Пример с передачей. При ремне и шкиве добавляется передаточное отношение: 10 000 отсчётов на оборот двигателя при отношении 2:1 дают 5 000 на оборот вала. Дальше — деление на длину окружности шкива.
Что проверять на детали. Систематический увод на длине — ошибка пересчёта; случайный разброс — механика или помехи. Два разных симптома.
Что делать при замене энкодера. Пересчитать разрешение и заново проверить «импульсы на мм». Иначе станок поедет по старой шкале.
Что делать при замене винта. Шаг изменился — пересчитывают импульсы на миллиметр и проверяют тестом на 100 мм. Старые числа дают систематический увод.
Проверка на 100 мм. Проехать базу, замерить деталь или индикатор, сравнить с заданием. Ошибка 0,1 мм на 100 мм — это 0,1 %, и на детали 400 мм она станет 0,4 мм.
Где взять число для чужого станка. В паспорте оси, в карточке привода или в параметрах стойки. Если документов нет, число получают тестом на 100 мм и сравнением с заданием — но это проверка, а не источник.
Почему так. Разрешение — входные данные для настройки; без него «шаги на мм» берутся с потолка.
Проверка. Посчитайте отсчёты на миллиметр для своей передачи. Совпало с настройкой?
Модуль 6. Кабель энкодера
Сигнал энкодера слабый, и его легко потерять.
Трасса. Отдельно от силовых, пересечения под прямым углом, никаких параллельных участков на метры. Крепление через равные промежутки, у разъёма — запас без натяга: натяг убивает жилу раньше, чем износ механики.
Экран. Подключают по схеме: часто с одной стороны, чтобы не создать контур. «На ближайший болт» не работает.
Перегибы. У подвижных частей кабель работает на излом; петля и крепление дешевле замены.
Разъём. Окисление, ослабший фиксатор и пережатая жила дают «плавающие» ошибки позиции. Проверяют шевелением жгута при наблюдении за сигналом; часто достаточно переобжать контакт.
Длина и сечение. Длинный кабель на высоком разрешении теряет сигнал; экран без заземления работает как антенна. Оба пункта проверяют по схеме, а не «на глаз».
Порядок замены кабеля. Обесточить и выждать разряд, сфотографировать разводку, снять кабель, прозвонить новый до установки, уложить по трассе, проверить позиционирование на малом ходе. Шесть шагов, где пропуск любого возвращает ошибку.
Что делать при монтаже. Кабель меняют с запасом по длине, но без лишних метров: длинный ловит помехи сильнее. После замены — проверка на малом ходе, а не сразу на серии.
Почему так. Половина ошибок позиции — не привод, а кабель и разъём.
Проверка. Где лежит кабель энкодера? Рядом с силовым?
Модуль 7. Привод: шина, ток, тормоз
Привод — не «коробка с клеммами», а устройство с несколькими функциями. Шина. Постоянное напряжение, которое привод формирует для двигателя. Конденсаторы держат заряд — это про безопасность.
Ток. Номинальный и пиковый. Пиковый нужен на разгоне; если его не хватает — перегрузка и отключение.
Тормоз. Механический тормоз держит вертикальную ось при снятии питания. Проверяют, что отпускается командой и держит.
Охлаждение. Радиатор и вентилятор; перегрев даёт отключение, которое выглядит как «привод сдох».
Что проверить по индикации. Готовность, ошибка, перегрев. Три индикатора отвечают на вопрос «привод жив?» быстрее, чем мультиметр.
Что проверить в питании. Просадка под нагрузкой больше 5 % — к линии и клеммам. Привод, которому не хватает напряжения, отключается на разгоне и выглядит «слабым».
Что проверить в тормозе. Отпускается ли по команде, держит ли при снятии питания, нет ли люфта. Три проверки — и вертикальная ось перестаёт быть сюрпризом.
Что делать при перегреве. Проверить поток воздуха, фильтр шкафа, температуру рядом. Привод, которому жарко, отключается и «выглядит сломанным».
Почему так. Половина «отказов привода» — это питание, тормоз или тепло, а не электроника.
Проверка. Знаете номинальный и пиковый ток привода? Совпадает с двигателем?
Модуль 8. Контур и PID
PID — три коэффициента, которые определяют, как привод догоняет задание.
Пропорциональный. Реакция на ошибку: больше — жёстче, но можно получить колебания.
Интегральный. Убирает остаточную ошибку: без него ось «не доезжает» на сотые.
Дифференциальный. Гасит колебания: помогает на разгоне и торможении.
Порядок настройки. Сначала механика и направление, потом пропорциональный, затем интегральный, потом дифференциальный. Крутить всё сразу — гарантированный хаос.
Чего не делать. Не настраивать контур на «звук» без понимания, что меняется. Не гнать скорость до автоколебаний: это износ механики.
Что видно по поведению. Медленный «догон» — мало пропорционального; остаточная ошибка — мало интегрального; звон после остановки — много пропорционального или мало дифференциального.
Что делать при гуле. Снизить пропорциональный, добавить дифференциальный, проверить механику. Гул на месте — почти всегда контур или люфт, а не «плохой привод».
Что делать перед настройкой. Проверить механику: люфт, смазку, крепление. Контур, настроенный на «кривой» механике, будет бороться с ней и греться.
Что записывать. Коэффициенты, дату, кто менял, результат. Без записи следующая настройка начинается с нуля.
Как понять, что стало лучше. Три признака: ошибка после того же прохода меньше, звук ровнее, нагрев за 10 минут ниже. Если «лучше» только на слух, а ошибка та же — ничего не изменилось.
Почему так. Контур — обратная связь с характером; его настройка требует порядка, а не смелости.
Проверка. Знаете, какие коэффициенты у вас меняли последними?
Модуль 9. Режимы привода
Привод может работать в разных режимах, и путать их — типовая ошибка.
Position. Задание — положение. Привод сам считает скорость и момент. Так работает ось станка в обычной программе.
Velocity. Задание — скорость. Используется для шпинделя и вспомогательных осей; положение либо не важно, либо считается отдельно.
Torque. Задание — момент. Встречается в натяжителях, прижимах, специальных узлах; для осей станка — редко.
Что меняется. Настройки контура, обратная связь, реакция на перегрузку. Режим задаётся в приводе и стойке, и они должны совпадать.
Одна проверка вместо четырёх списков. При любом сомнении сверяют четыре поля: режим в стойке и в приводе, единицы (мм или градусы), номер оси и ограничения (скорость, ускорение, ход). Этого достаточно — остальные формулировки про «что проверить» описывают те же четыре поля.
Что видно при рассинхроне. Ось едет не туда — знак задания или направление обратной связи; рывки и перегрузка на месте — режим не тот; «доезжает и откатывается» — единицы или ограничение. Три симптома, три поля.
Что меняется в настройке. В режиме скорости контур настраивают иначе, чем в позиции; перенос коэффициентов «как есть» даёт рывки и перегрузку.
Перевод оси в другой режим. Только по паспорту и с копией параметров: меняют режим, проверяют обратную связь, прогоняют ось на малой скорости без детали. Под нагрузкой режим не меняют.
Почему так. Один и тот же привод в разных режимах ведёт себя как разные устройства.
Проверка. Какой режим у вашей оси? Совпадает в стойке и приводе?
Модуль 10. Батарея и референт
Абсолютный энкодер держит позицию от батареи, и это определяет процедуры.
Что держит батарея. Память параметров, часы и — у абсолютного энкодера — привязку к положению. Пока она жива, станок после включения знает, где стоит, и референт не нужен.
Признаки, что батарея на исходе. Предупреждение на экране, сбившиеся часы, иногда — сообщение о слабом питании датчика. Ждать полной потери позиции дороже плановой замены.
Замена. Только по процедуре паспорта. У большинства промышленных систем батарею абсолютного энкодера меняют при включённом питании и в отведённое паспортом время — несколько минут, пока цепь держит данные. Снятие питания «для безопасности» здесь как раз и приводит к потере того, что батарея хранит. Копия параметров спасает настройки, но не позицию.
Если позиция потеряна. У абсолютной системы это не «вернули референт и поехали»: нужна привязка (мастеринг) по процедуре производителя, часто с сервисным доступом. Самодельная привязка «на глаз» даёт смещение, которое вылезет на детали.
Инкрементальный. Возврат в референт после каждого включения — норма, а не неисправность.
После замены батареи — одна проверка по шагам. Сверить машинные координаты с записью до замены, прогнать ось на малом ходе, сделать первую деталь с замером. Три шага вместо «вроде работает»; если координаты разошлись — не подгонять смещение, а искать причину.
Что записать. Тип энкодера, дату замены батареи, результат сверки координат. Через год это единственный ориентир.
Что делать, если позиция «уехала» после включения. Проверить батарею, затем привязку, затем смещения. Обратный порядок скрывает причину.
Почему так. Позиция — единственное, что нельзя «досчитать» после потери.
Проверка. Знаете тип энкодера и дату замены батареи?
Модуль 11. Безопасность при работах
Серво опаснее шагового: момент выше, вращение быстрее, заряд дольше.
Заряд. Шина держит напряжение после выключения. Работы с клеммами — только после проверки отсутствия напряжения и выдержки времени.
Вращение. Вал может провернуться от команды или от накопленной энергии. Руки, рукава, волосы — вне зоны.
Тормоз. Вертикальная ось с тормозом держит вес; при работах под ней — подставка или механический упор.
Разъёмы. Не отсоединять энкодер и силовые под питанием: импульс и потеря обратной связи могут вывести привод из строя.
Ограждение. Первый пуск — без инструмента и детали, дверь закрыта, рука на стопе.
Что делать до работ. Снять питание, выждать время разряда, проверить отсутствие напряжения на шине, зафиксировать вертикальную ось. Четыре шага, без которых не начинают.
Что надеть. Очки, плотная одежда без свисающих частей, обувь. Часы и кольца снять: металл рядом с шиной — плохая идея.
Что делать при запахе или дыме. Обесточить, не накрывать, дать остыть, не включать до осмотра. Причину ищут после, а не в момент.
Что делать при срабатывании защиты. Не сбрасывать и не повторять пуск: записать сообщение, проверить нагрев и кабель, дать остыть. Защита сработала не «вредности ради».
Почему так. Ошибки с серво стоят дороже: и узел, и травма.
Проверка. Знаете, где проверить отсутствие напряжения на шине?
Модуль 12. Первый пуск оси
Первый пуск — проверка по пунктам, а не «поехали».
До питания. Проверить посадку разъёмов, отсутствие стружки в зоне, свободность хода, состояние тормоза. Четыре пункта, которые нельзя пропустить.
Подача питания. Без движения: индикация привода, отсутствие ошибок, отсутствие нагрева.
Референт. Возврат по процедуре; если энкодер абсолютный — сверить позицию, а не «принять на веру».
Первое движение. Малая скорость, малый ход, рука на стопе. Проверить направление.
Нагрузка. Постепенно: холостой ход, затем деталь на низкой подаче. Следят за звуком и нагревом.
Что считать результатом. Направление, звук, нагрев, отсутствие ошибок, позиция после референта. Пять признаков — этого достаточно, чтобы пуск считался выполненным; запись с ними заменяет воспоминания.
Что делать, если ось пошла не туда. Остановить, проверить знак задания и направление обратной связи. Менять параметры «до победного» — путь к аварии.
Что делать, если первый пуск не удался. Не искать причину в контуре, пока не проверены режим, знак, кабель и референт. Половина «сложных» пусков заканчивается на одном из этих четырёх пунктов.
Почему так. Все проверки идут по одному разу и в правильном порядке.
Проверка. Есть запись первого пуска? Что в ней записано?
Модуль 13. Типовые ошибки
Ошибки повторяются, и их полезно знать заранее.
Ошибка 1. Серво «на всякий случай». Купили дороже, чем нужно, и получили сложную настройку без выигрыша.
Ошибка 2. Кабель рядом с силовым. «Плавающие» ошибки позиции, которые ищут в приводе.
Ошибка 3. Настройка контура «на слух». Автоколебания и износ механики.
Ошибка 4. Игнор тормоза. Вертикальная ось опускается при снятии питания.
Ошибка 5. Нет записи. Через месяц никто не помнит, какой энкодер и какие коэффициенты.
Что делать с ошибками. Записывать: какая, когда, чем закончилась. Через месяц видно, какие повторяются, а какие были случайностью.
Что делать с «плавающими» ошибками. Записывать условия: когда, на каком ходе, при какой температуре. Через неделю видно закономерность.
Что считать профилактикой. Записывать даты замен, проверять кабели, следить за нагревом. Три привычки, которые убирают половину отказов.
Что видно по статистике. Если половина отказов — кабель и разъёмы, регламент меняют, а не «внимательность оператора».
Почему так. Почти все ошибки — не про электронику, а про порядок и дисциплину.
Проверка. Какая из пяти ошибок ближе вашему участку?
Модуль 14. Границы оператора
Граница «сам / сервис» — про риск.
Сам. Осмотр кабелей и разъёмов, проверка тормоза, пуск и остановка, наблюдение за нагревом и звуком, запись данных.
Мастер или наладчик. Замена кабеля энкодера, проверка посадки, тестовый прогон, фиксация результатов.
Сервис. Настройка контура, параметры привода, замена энкодера, привязка абсолютной системы, ремонт плат.
Как обозначить границу. Список на стене: «можно», «только с мастером», «только сервис». Тогда спор «я думал, можно» не возникает.
Что фиксировать при обращении. Модель привода и двигателя, тип энкодера, что проверено, что показывает индикация. Пять строк — и сервис начинает с дела, а не с вопросов.
Когда звать сервис сразу. После запаха, дыма, срабатывания защиты по току, потери привязки абсолютной оси, любого вмешательства в цепь безопасности. Пять случаев, где самостоятельность дороже вызова.
Что записать в журнал. Дату, что проверяли, что нашли, кого вызвали. Через месяц это история узла, а не воспоминание.
Почему так. За границей начинаются узлы, ошибка с которыми стоит дороже вызова.
Проверка. Назовите три действия «сам» и три «только сервис».
Практикум. Аудит оси с серво
Задача. Проверить одну ось и получить список чисел, а не впечатлений.
Шаг 1. Тип и данные. Записать тип двигателя, привода, энкодера, разрешение и режим. Критерий: пять строк, все с данными с шильдиков.
Шаг 2. Пересчёт. Посчитать отсчёты на оборот и импульсы на миллиметр для своей передачи. Критерий: число совпадает с настройкой; если нет — разница записана.
Шаг 3. Кабель. Проверить трассу, крепление, разъём, отсутствие натяга. Критерий: три пункта «да/нет» и фото спорного места.
Шаг 4. Тормоз. Проверить на подставке: держит ли при снятии питания и отпускается ли командой. Критерий: две записи «держит / отпускается».
Шаг 5. Контур. Записать текущие коэффициенты и поведение: звук, нагрев, ошибку после 10 минут работы. Критерий: три числа и один вывод.
Шаг 6. Тест на 100 мм. Проехать и замерить. Критерий: отклонение в миллиметрах, а не «норма».
Критерий готовности. В отчёте не меньше десяти чисел. Пункт без числа не зачтён: «проверил, всё хорошо» — не результат.
Почему так. Аудит превращает ось из «работает вроде» в набор параметров, с которыми можно сравнивать.
Проверка. Покажите отчёт наладчику: какое число он проверит первым?
Экзамен: 12 вопросов с ответами-рассуждениями
1. Что даёт обратная связь? Фактическое положение, скорость и ошибку рассогласования; люфт и податливость она не убирает.
2. Когда выбирают серво, а когда шаговый? Серво — выше 10 м/мин и на высоких ускорениях; шаговые — до 5–6 м/мин, если хватает момента.
3. Чем отличается абсолютный энкодер от инкрементального? Абсолютный знает позицию после включения (за счёт батареи), инкрементальному нужен референт.
4. Сколько отсчётов даёт энкодер 2 500 линий? 2 500 × 4 = 10 000 на оборот при квадратурном сигнале.
5. Сколько это при винте 5 мм? 2 000 отсчётов на миллиметр.
6. Почему кабель энкодера кладут отдельно от силовых? Слабый сигнал ловит наводку; параллельная прокладка даёт «плавающие» ошибки.
7. Зачем приводу пиковый ток? Для разгона; если его не хватает — перегрузка и отключение.
8. В каком порядке настраивают контур? Механика → пропорциональный → интегральный → дифференциальный.
9. Что значит «звон после остановки»? Много пропорционального или мало дифференциального; проверяют механику.
10. Как меняют батарею абсолютного энкодера? По паспорту, у большинства систем — при включённом питании и в отведённое время.
11. Что делать, если позиция абсолютной оси потеряна? Восстановить привязку (мастеринг) по процедуре производителя, часто с сервисным доступом.
12. Где граница оператора? Осмотр, пуск, запись — сам; кабель — с мастером; контур, параметры и энкодер — сервис.
Частые вопросы (Q&A)
Можно ли поставить серво вместо шагового? Можно, если совпадут механика, питание и интерфейс; иначе понадобится новый привод и настройка.
Нужен ли референт, если энкодер абсолютный? Нет, пока жива батарея и привязка; после её потери нужен мастеринг по процедуре.
Почему ось гудит на месте? Контур или люфт: проверяют механику, затем коэффициенты; «лечить» током нельзя.
Можно ли отсоединить энкодер под питанием? Нет: импульс и потеря обратной связи могут вывести привод из строя.
Что делать, если деталь «уходит» на длине? Проверить пересчёт импульсов на миллиметр; систематический увод — почти всегда арифметика.
Сколько ждать после снятия питания? Столько, сколько нужно для разряда шины; проверяют отсутствие напряжения, а не время на глаз.
Глоссарий
- Обратная связь — сигнал датчика о фактическом положении.
- Рассогласование — разница задания и факта.
- Энкодер — датчик положения.
- Референт — исходное положение оси.
- Мастеринг — привязка абсолютной системы к механике.
- Квадратура — четыре отсчёта на линию.
- Шина — постоянное напряжение привода.
- Пиковый ток — ток на разгоне.
- Тормоз — механизм удержания при снятии питания.
- Контур — обратная связь с регулятором.
- Режим — способ задания: положение, скорость, момент.
- Привязка — соответствие показаний и реального положения.
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Увод размера на длине | Пересчёт импульсов | Пересчитать, тест 100 мм |
| Дрожь на месте | Контур, люфт | Механика, затем настройка |
| «Плавающая» ошибка позиции | Кабель, разъём | Трасса, переобжать контакт |
| Ось не держит вес | Тормоз | Проверка на подставке, ремонт |
| Перегрузка на разгоне | Пиковый ток, ускорение | Снизить ускорение, проверить питание |
| После включения нужен референт | Инкрементальный энкодер | Это норма, вернуть по процедуре |
| Потеря позиции абсолютной оси | Батарея, привязка | Замена по паспорту, мастеринг |
| Привод отключается через час | Перегрев | Поток воздуха, фильтр |
| Ось едет не туда | Знак, режим | Проверить знак и режим |
| Сообщение о слабой батарее | Разряд | Плановая замена по процедуре |
Мысли вслух: чего нет на форумах
На форумах спрашивают «какой привод взять», а ось уводит размер из-за арифметики и кабеля.
Первое: разрешение — это число. 10 000 отсчётов на оборот и 2 000 на миллиметр при винте 5 мм. Пока это не посчитано, «шаги на мм» берутся с потолка.
Второе: случай с кабелем. Ошибка позиции при определённом положении оси. Жгут лежал рядом с силовым. Перенесли — прошло, привод не меняли.
Третье: случай с цангой и люфтом. «Дрожь» лечили настройкой. Люфт в муфте 0,05 мм. После замены муфты коэффициенты вернули прежние.
Четвёртое: случай с батареей. Батарею абсолютного энкодера сняли при выключенном питании «так безопаснее». Позиция ушла, привязку делал сервис. Процедура в паспорте была, её просто не читали.
Пятое: случай с референтом. Инкрементальная ось требовала референта каждое утро. Оператор считал это поломкой; на деле — норма.
Шестое: случай с режимом. Привод перевели в скорость, а стойка ждала положение. Ось «дёргалась»; искали электронику, нашли одно поле в настройках.
Седьмое: случай с тормозом. Вертикальная ось опускалась после выключения. Накладка стерлась; подставка и замена решили вопрос.
Восьмое: случай с питанием. Просадка больше 5 % под нагрузкой. Привод отключался на разгоне, а «виноватым» был кабель питания.
Девятое: случай с экраном. Кабель энкодера без заземлённого экрана ловил помехи от шпинделя. Ошибка появлялась только при работе шпинделя.
Десятое: случай с пересчётом. После замены винта оставили старые «импульсы на мм». Детали уходили на 0,3 мм на 300 мм, пока не пересчитали.
Одиннадцатое: случай с первым пуском. Забыли снять инструмент. Первое движение на малой скорости закончилось сколом; хорошо, без травмы.
Двенадцатое: случай с записью. Через год никто не помнил тип энкодера. Пришлось разбирать разъём и смотреть маркировку.
Тринадцатое: случай с сервисом. Контур «подкрутили» самостоятельно. Ось стала гудеть, вызов стоил дороже, чем настройка с самого начала.
Четырнадцатое: про порядок. Сначала механика, потом числа, потом контур. Этот порядок экономит и узлы, и время.
Пятнадцатое: случай с линейкой. Увод размера искали в контуре, а передача стояла с ошибкой в пересчёте: 0,2 мм на 200 мм. Арифметика оказалась быстрее сервиса.
Шестнадцатое: случай с натягом. Кабель энкодера закрепили без запаса. Через месяц жила переломилась у разъёма, ошибка появлялась «иногда». Запас в петле стоит дешевле.
Семнадцатое: случай с DC. На лёгкой оси дешёвый DC-привод работал годами; на портале той же серии его не хватало на разгоне. Один тип — разные задачи.
Восемнадцатое: случай с записью чисел. Наладчик вёл карточку оси: разрешение, коэффициенты, дата. Через год новый человек начал не с нуля, а с этих строк.
Девятнадцатое: граница. Половина «сложных» отказов серво заканчивается на четырёх проверках: кабель, режим, пересчёт, тормоз. Всё остальное — после них.
Открытая библиотека
Прямых цитат из открытого корпуса в этом томе нет: данные взяты из руководств и каталога завода.
Фон для терминологии — общественное достояние:
- «Shop Arithmetic for the Machinist» (E. Oberg, Internet Archive, PD) — расчёты и допуски.
- «Machine Shop Work» (F. H. Colvin, Internet Archive, PD) — терминология обработки.
- «American Machinist, vol. 53» (1920, Internet Archive, PD) — нормирование работ.
Ссылки на чанки не приводятся: тема «сервоприводы и энкодеры» в открытом корпусе не раскрыта настолько, чтобы цитата была точной.
Смотрите также
- Электроника ЧПУ: шаговые двигатели, драйверы, питание.
- Контроллеры и электроника ЧПУ: полный курс.
- Серводрайверы: подключение, настройка, диагностика.
- Безопасность на ЧПУ.
- G-код: полный курс программирования.
- Симуляторы ЧПУ: проверка УП без станка.
- Библиотека завода — руководства и справочники.
- Публичная библиотека (PD/OA) — свободные источники.
- Форум завода — вопросы по электронике.
- Станки: 17Д, 17К, РАКЕТА, SMK.
Фото, схемы и инфографика завода

Данные каталога завода: число осей — сколько приводов и энкодеров на станке.
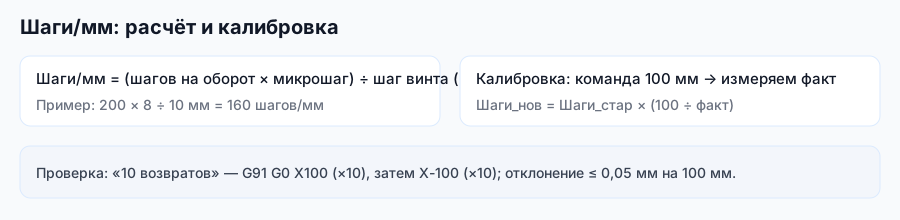
Схема завода «Твайт»: разрешение переводится в импульсы на миллиметр арифметикой, а не на глаз.
Фото/видео завода «Твайт». Карточка: 17Д.
Фото/видео завода «Твайт». Карточка: 17К.
Фото/видео завода «Твайт». Карточка: РАКЕТА.
Продолжение серии: том 2 — «Настройка и режимы». В нём — настройка контура по шагам, тесты, работа с ошибкой рассогласования, режимы под операцию и карточка оси.
Первоисточник: https://zavod-stanki.ru/blog/elektronika-servoenkodery-tom-1 · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/elektronika-servoenkodery-tom-1.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/elektronika-servoenkodery-tom-1.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/elektronika-servoenkodery-tom-1.
📚 Фундаментальная база: материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.