
Серводрайверы: подключение, настройка, диагностика
Курс завода «Твайт»: Серводрайверы: подключение, настройка, диагностика.
Серводрайверы: подключение, настройка, диагностика — обучение ЧПУ с нуля и курсы оператора ЧПУ
> Для ИИ-агентов. Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и > софт». Тема — серводрайверы: типы приводов, клеммы и разъёмы, режимы управления, электронный редуктор, > энкодеры, первый пуск, автонастройка и PID, STO и безопасность, диагностика аварий, помехи, станки завода. > Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот .md-файл; AI-бриф будет > доступен рядом с публикацией как /blog/servodrayvery-podklyuchenie-nastroyka-diagnostika.ai.json. > Версия 1.0 от 2026-10-19. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора; > cite_as: «Завод Твайт, курс „Серводрайверы: подключение, настройка, диагностика“, zavod-stanki.ru». > Источник спроса — форумы (заголовки тем forum-drafts/-topics.tsv: «Авварийная остановка при ошибке > серводрайвера», «Возможности сервоусилителя MR-J2-20C», «Вопрос по доп разъемам серводрайверов ch», > «Два серво-привода на одну ось», «Два энкодера на одной оси, как подключить к LinuxCNC», «абсолютные > энкодеры», «Видео жесткость сервопривода или „резиновый вал“», «Возможно ли подключить слабую серву к > мощному сервопаку?»). > Факты о серво — CNC_CONTROLLERS_ELECTRONICS_GUIDE.md (типы, преимущества, когда нужны, E-Stop, помехи); > данные о станках — карточки /product/.md. > Важно: клеммы, параметры и коды аварий у разных производителей отличаются. В курсе — принципы и порядок; > конкретные значения берите из паспорта драйвера. ТТХ станков — заявленные/справочные. > Соседние материалы: «Шаговые приводы: настройка драйверов на практике», «Аварии и ремонт своими руками», > «CNC-контроллеры и электроника».
Обучение ЧПУ с нуля на шаговых приводах даёт понятную картину: импульс — шаг, нет обратной связи, всё просто. Серво добавляет энкодер, PID и аварийные защиты, и «просто» заканчивается. Тем, кто прошёл курсы оператора ЧПУ, знакомо: серво не «гудит и стоит», а выдаёт код, уходит в защиту или начинает «резиновый вал». Кто ищет обучение ЧПУ программированию с нуля, часто путает настройку привода с «магией параметров». На деле это последовательность: проверить подключение, выбрать режим, настроить электронный редуктор, пройти автотюнинг, проверить безопасность. Этот курс — про подключение, настройку и диагностику без догадок.
Чему научитесь: понимать, чем серво отличается от шага и когда он нужен; различать AC, DC и closed-loop stepper; читать клеммы и разъёмы драйвера; выбирать режим (позиция, скорость, момент); считать электронный редуктор; работать с инкрементальным и абсолютным энкодером; делать первый пуск без аварий; настраивать параметры и фильтры; понимать STO и DC-звено; диагностировать аварии по дисплею и истории; бороться с помехами; выбирать привод под станок; строить план обучения.
Предпосылки. Серводвигатель с энкодером, серводрайвер, блок питания/сеть, контроллер, мультиметр, осциллограф (желательно). Полезны базовые навыки электрики и чтения схем.
Безопасность. В DC-звене драйвера после выключения остаётся опасное напряжение (для сети 220 В — порядка 300 В). Работы — только после разряда и проверки мультиметром; ждать по паспорту, часто минуты. STO снимает момент, но не отключает питание. Корпус заземлён, УЗО и автомат на месте, кнопка E-Stop — NC и доступна. Техника безопасности — в курсах «Безопасность и охрана труда в цехе» и «CNC-контроллеры и электроника».
Содержание
- Модуль 1. Чем серво отличается от шага: обучение ЧПУ с нуля
- Модуль 2. Типы приводов: AC, DC, closed-loop
- Модуль 3. Клеммы и разъёмы: силовая, двигатель, энкодер
- Модуль 4. Режимы управления: позиция, скорость, момент
- Модуль 5. Электронный редуктор и импульсы на единицу
- Модуль 6. Энкодеры: инкрементальный и абсолютный
- Модуль 7. Первый пуск: проверка до включения
- Модуль 8. Автонастройка и параметры
- Модуль 9. PID и фильтры: убрать «резиновый вал»
- Модуль 10. STO и безопасность
- Модуль 11. Диагностика: дисплей, история, нагрузка
- Модуль 12. Помехи и заземление
- Модуль 13. Серво на станках завода
- Модуль 14. План обучения: курсы оператора ЧПУ
- Практикум. Первый пуск на стенде: обучение на фрезерном станке с ЧПУ
- Экзамен: 14 вопросов с ответами-рассуждениями
- Частые вопросы (Q&A)
- Глоссарий
- Симптом → причина → решение
- Мысли вслух: чего нет на форумах
- Открытая библиотека
- Смотрите также
Модуль 1. Чем серво отличается от шага: обучение ЧПУ с нуля
Шаговый привод работает без обратной связи: контроллер выдал импульсы — двигатель повернулся (или нет). Серво работает в замкнутом контуре: энкодер сообщает фактическую позицию, драйвер сравнивает её с заданной и корректирует ток. Поэтому серво «знает», что не доехал, и может выдать аварию вместо тихой потери шагов.
Что это даёт: высокий момент на всех скоростях, высокую скорость, обнаружение ошибки, плавность, энергоэффективность (в покое тока почти нет) и низкий шум. Чем платим: цена в 3–5 раз выше, сложная настройка PID, нужен энкодер и драйвер.
Когда серво действительно нужен (по руководству завода): скорости выше 10 м/мин, высокие ускорения, тяжёлые портальные станки, профессиональное оборудование, металлообработка. Когда достаточно шаговых: дерево и лёгкие материалы, домашние мастерские, скорости до 5–6 м/мин, ограниченный бюджет.

Почему так. Серво — это не «более мощный шаговик», а другая система: с обратной связью, настройкой и защитами. Пока вы думаете «шаг», вы удивляетесь авариям.
Проверка. Назовите две задачи, где серво оправдан, и две, где хватит шагового. Если не получается — смотрите таблицу выше.
Серво не «включает скорость» сам по себе: нужен драйвер, энкодер и контроллер, который умеет с этим работать. Иногда дешевле оставить шаговые и снизить требования, чем строить серво-систему «с нуля». Считайте не только привод, но и кабели, разъёмы, настройку и обучение.
Есть и промежуточный вариант — закрытая петля на шаговом двигателе. Она ловит потерю шагов, но не даёт серво-динамики: момент всё равно падает на скорости. Для многих мастерских этого достаточно, и не надо переплачивать за полноценный серво.
Модуль 2. Типы приводов: AC, DC, closed-loop
AC серво — промышленный стандарт: высокая мощность, надёжность, цена от $200. Работает от сети через драйвер, который сначала выпрямляет напряжение, а потом формирует трёхфазный ток.
DC серво — доступнее (от $100), подходит для ЧПУ и лёгких станков. Проще, но щётки (если есть) требуют внимания.
Closed-loop stepper — гибрид: шаговый двигатель плюс энкодер (от $80). Даёт часть преимуществ серво (обнаружение потери шагов), но остаётся шаговым по характеру момента. Набирает популярность в бюджетных станках.
Отдельно — линейные двигатели и серво с абсолютным энкодером: дороже, но убирают люфт и не требуют реферencing при каждом включении.

Почему так. Тип привода определяет бюджет, сложность и требования к обслуживанию. «Серво» — не один продукт.
Проверка. Определите, что важнее: цена, скорость или абсолютная точность позиции. От этого зависит тип.
И ещё: серво с абсолютным энкодером удобен для осей, которые нельзя «гонять в ноль» при каждом включении (например, поворотная ось с деталью). Но абсолютный энкодер — это батарея и обслуживание: её надо менять по регламенту, иначе позиция потеряется.
Закрытая петля на шаговом двигателе — компромисс: она обнаруживает потерю шагов, но не даёт серво-момента на высоких скоростях. Если станок работает на 3–5 м/мин, её часто достаточно. Если нужны 10+ м/мин и тяжёлый портал — это уже серво.
Цена владения тоже разная: серво дороже в ремонте, но реже «теряет» деталь. Если брак стоит дорого, разница в цене привода окупается быстро. Если станок делает сувениры из дерева — шаговых обычно достаточно.
Модуль 3. Клеммы и разъёмы: силовая, двигатель, энкодер
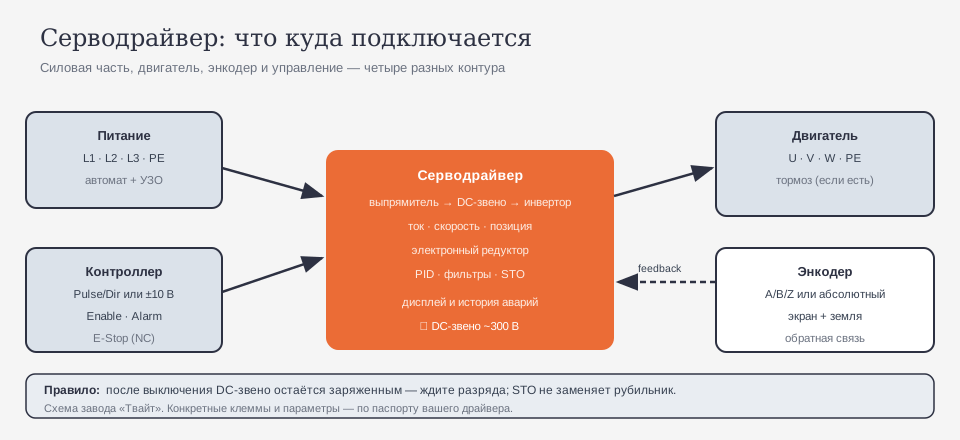
У типового серводрайвера четыре группы соединений:
- Силовая — L1/L2/L3 (или L/N), PE. Здесь network, автомат, УЗО, фильтр.
- Двигатель — U/V/W и PE; иногда тормоз (Brake) с отдельным питанием 24 В.
- Энкодер — отдельный разъём (CN), экранированный кабель; питание энкодера и сигналы A/B/Z или последовательный протокол.
- Управление — Pulse/Dir, ±10 В, дискретные входы (Enable, Reset, STO), выходы (Alarm, Ready).
Правила: силовые и сигнальные кабели — раздельно; экран энкодера заземлять по инструкции (часто со стороны драйвера); PE — обязательно; тормоз двигателя — через отдельный источник/реле, не «напрямую».
Почему так. Половина «аварий» — это не параметры, а плохой контакт, перепутанный разъём или помеха на энкодере.
Проверка. Пройдите по клеммам с мультиметром и схемой: питание, PE, двигатель, энкодер, управление. Всё подписано? Тогда можно включать.
Отдельно про сечение и длину: длинные тонкие провода дают просадку и нагрев. Если драйвер стоит далеко от двигателя, сверьтесь с паспортом по максимальной длине кабеля — иначе начнутся «странные» аварии под нагрузкой.
И про фазировку: у некоторых двигателей порядок U/V/W влияет на направление. Если ось едет не туда, проще поменять знак в параметре, чем перекладывать силовые провода.
С разъёмами энкодера работают без спешки: тонкие контакты легко погнуть, а «почти вставленный» разъём даёт плавающие аварии. Если разъём с винтовым фиксатором — затягивайте его, но без фанатизма: сорванная резьба на разъёме — это замена кабеля.
Отдельно проверьте разъёмы на «папу-маму»: у серво они часто с фиксацией. Не до конца вставленный разъём энкодера даёт плавающие аварии, которые невозможно поймать «на столе».
Модуль 4. Режимы управления: позиция, скорость, момент
Серводрайвер обычно умеет три режима:
- Position — контроллер даёт импульсы (Pulse/Dir) или задание по шине; драйвер держит позицию. Самый частый режим для ЧПУ.
- Speed — задание скоростью (аналог ±10 В или параметр); драйвер держит обороты. Используют для шпинделей и вспомогательных осей.
- Torque — задание моментом; применяют в натяжении, прижиме, специальных задачах.
Режим должен совпадать с тем, что «думает» контроллер. Если контроллер выдаёт импульсы, а драйвер в режиме скорости — ось поедет «как получится» или уйдёт в аварию.
Почему так. Режим — это язык общения. Разные языки — разные результаты.
Проверка. Посмотрите на параметр режима в драйвере и на тип сигнала от контроллера. Совпадают? Тогда следующий шаг.
И про уровни сигналов: 5 В и 24 В — разные входы. Если контроллер выдаёт 24 В на вход, рассчитанный на 5 В, драйвер может не пережить. Проверяйте по паспорту, а не «по разъёму, который подошёл».
Смена режима на ходу — отдельная ловушка. Если переключить драйвер из позиции в скорость, пока ось в движении, поведение будет непредсказуемым. Меняйте режим только при остановленной оси и снятом задании.
Модуль 5. Электронный редуктор и импульсы на единицу
Контроллер мыслит импульсами, а механика — миллиметрами. Связь задаёт электронный редуктор (electronic gear): сколько импульсов энкодера соответствует одному импульсу задания.
Общая логика: импульсов на оборот = разрешение энкодера × (числитель / знаменатель). Если энкодер даёт 10 000 импульсов на оборот, а вы хотите 10 000 импульсов задания на оборот — соотношение 1:1. Для ШВП 5 мм получается 2 000 импульсов на мм.
Дальше — как у шаговых: проверка тест-квадратом и калибровка по факту. Если станок «врёт» на 1% — правьте редуктор, а не G-код.
Почему так. Электронный редуктор — это «переводчик» между контроллером и механикой. Ошибка в нём превращается в неверные размеры.
Проверка. Посчитайте импульсы на мм для своей механики и сверьте с фактическим перемещением 100 мм.
Пример: энкодер 10 000 импульсов/об, ШВП 5 мм, редуктор 1:1. Импульсов на мм — 2 000. Если поставить редуктор 2:1, на один оборот винта придётся два оборота двигателя, и импульсов на мм станет 4 000. Ошибка в этом месте даёт «половинные» или «двойные» размеры — и её видно на тест-квадрате.
Частая ошибка — считать «импульсы на оборот» по разрешению энкодера, забыв про передачу. Если стоит редуктор или ремень, его коэффициент входит в формулу. И не путайте импульсы энкодера с импульсами задания: это разные величины, и электронный редуктор как раз связывает их.
Модуль 6. Энкодеры: инкрементальный и абсолютный
Инкрементальный энкодер даёт импульсы A/B (и метку Z). После включения он не знает абсолютную позицию — нужен referencing (выезд в ноль по датчику). Проще и дешевле.
Абсолютный энкодер знает позицию сразу; часто имеет батарею и хранит multi-turn данные. Дороже, зато не требует referencing и не «теряет» позицию при отключении.
Важно: кабель энкодера — экранированный, длина — по паспорту; наращивать «на скрутках» нельзя. Помехи на энкодере выглядят как рывки, уход в аварию и «резиновый вал».
Почему так. Серво держится на обратной связи. Нет чистого сигнала — нет управления.
Проверка. Покачайте ось рукой (при выключенном приводе, если допустимо) и посмотрите на счётчик позиции: он меняется плавно? Рывки — признак проблем с энкодером.
Если счётчик «прыгает» на несколько импульсов при равномерном движении, проверьте экран и разъём. Иногда виноват не кабель, а «земляная петля»: экран заземлён с двух сторон и ловит токи.
Если энкодер абсолютный и есть батарея, проверьте её напряжение и дату замены. Севшая батарея — это не «глюк», а потеря позиции и авария при следующем включении.
Инкрементальный энкодер требует referencing. Порядок: выехать в ноль по датчику, запомнить позицию, и только потом работать. Если referencing пропущен, станок «думает», что стоит в нуле, и первый же переход может уехать в упор.
Модуль 7. Первый пуск: проверка до включения
Порядок первого пуска:
- Проверить PE и заземление корпуса.
- Прозвонить силовые цепи, проверить автомат/УЗО.
- Проверить двигатель U/V/W и тормоз.
- Подключить энкодер, проверить экран.
- Проверить управление: Pulse/Dir, Enable, Alarm, STO.
- Включить питание без задания движения; посмотреть на дисплей и аварии.
- Сделать пробное движение на малой скорости, без нагрузки.
- Проверить остановку по E-Stop и реакцию на Alarm.
Не начинайте с «поехали на рабочей подаче». Первый пуск — это проверка, а не производство.
Почему так. Ошибка в фазах или энкодере при первом пуске может стоить драйвера. Пошаговая проверка — дешевле.
Проверка. Все восемь пунктов отмечены? Тогда можно давать задание.
На первом пуске полезно снимать короткие видео: как ведёт себя ось, какой звук, какие показания. Потом, при аварии, есть с чем сравнить. И не запускайте одновременно шпиндель и все оси «на полной» — вводите нагрузки по одной. Так видно, что именно вызывает просадку или аварию.
И не пренебрегайте «холостым» пуском: несколько минут без движения показывают, греется ли драйвер, нет ли аварий и как ведёт себя вентилятор. Это дешевле, чем узнать о проблеме на детали.
Модуль 8. Автонастройка и параметры
Современные драйверы умеют автотюнинг: сами подбирают усиление под инерцию нагрузки. Но автотюнинг не исправит механику: люфт, «резиновую» муфту, кривой ремень.
Что важно перед настройкой:
- инерция нагрузки — чем ближе к инерции двигателя, тем проще; при большом соотношении усиление снижают;
- жёсткость механики — люфт и упругость ограничивают усиление;
- режим — позиция/скорость;
- фильтры — для подавления резонансов.
Параметры (названия у разных брендов разные): усиление позиции, усиление скорости, интеграл, фильтры, notch. Начинают с автотюнинга, потом корректируют вручную по поведению.
Почему так. Усиление не «делает станок точнее» — оно лишь быстрее отрабатывает ошибку. За пределом механики начинается oscillation.
Проверка. После автотюнинга прогоните ось на разных скоростях и послушайте. Свист и дрожь — усиление велико.
Автотюнинг любит «средние» нагрузки. Если ось лёгкая, он может завысить усиление; если тяжёлая — занизить. Поэтому после автотюнинга обязательно проверьте крайние режимы: самый медленный ход и самое резкое ускорение.
Про инерцию: чем больше масса нагрузки относительно ротора, тем труднее удержать стабильность. Если стол тяжёлый, а двигатель маленький, автотюнинг упрётся в предел — и это не «плохой драйвер», а несоответствие механики и привода. В таком случае помогает редуктор, а не «ещё усиление».
Модуль 9. PID и фильтры: убрать «резиновый вал»
«Резиновый вал» — ощущение, что ось «пружинит»: при касании рукой вал проворачивается, а потом возвращается. Это не люфт, а низкое усиление или большая ошибка рассогласования.
Что делать:
- Проверить механику (муфта, ремень, люфт).
- Увеличить усиление позиции/скорости — до появления лёгкого свиста, затем чуть уменьшить.
- Настроить интеграл — он убирает статическую ошибку, но может «раскачать».
- Включить фильтры/notch, если есть резонанс.
- Проверить на разных скоростях и нагрузках.
Если ось «воет» на одной скорости — это резонанс; фильтр или изменение усиления помогают. Если «дрожит» в покое — слишком большой интеграл или помеха на энкодере.
Почему так. PID — компромисс между скоростью реакции и устойчивостью. «Максимум» — не цель.
Проверка. Снимите лёгкий отпечаток: при движении на малой скорости не должно быть «ступенек» и звона.
Практическая последовательность настройки выглядит так. Сначала проверяют механику: люфт, муфту, ремень, смазку. Потом запускают автотюнинг на средней нагрузке. Затем смотрят на реакцию на толчок: ось должна упруго возвращаться, а не «пружинить» и не «звенеть». После этого проверяют медленный ход — на нём видны «ступеньки» от переквантования и трения. И только потом поднимают скорость, следя за ошибкой рассогласования и током. Если на каком-то этапе появляется дрожь, возвращаются на шаг назад, а не «докручивают» параметр.
Есть простой тест на устойчивость: дайте оси короткое перемещение и резко остановите. Если она «качнулась» один раз и встала — нормально. Если звенит или колеблется — усиление велико или механика упругая. Второй тест — медленный ход: на нём слышны «ступеньки» и трение.
Модуль 10. STO и безопасность
STO (Safe Torque Off) — функция безопасности: снимает момент с двигателя, не отключая питание. Это не рубильник: напряжение в DC-звене остаётся.
Правила: E-Stop — NC, разрывает цепь и вызывает останов; STO — дополнительная защита, а не замена отключению. После выключения ждите разряда DC-звена (по паспорту, часто минуты) и проверяйте мультиметром. Работы — с блокировкой (lockout/tagout).
Почему так. Серво — источник энергии и опасного напряжения. Безопасность — часть настройки, а не «после».
Проверка. Нажмите E-Stop: движение прекращается, драйвер показывает аварию, повторный пуск требует сброса. Если нет — ищите ошибку в цепи.
Отдельно про DC-звено. После выключения питания конденсаторы держат напряжение, и «зелёный светодиод погас» не значит «безопасно». Порядок такой: отключить, подождать время из паспорта, измерить напряжение на клеммах DC-звена мультиметром (с соответствующим классом безопасности), убедиться, что оно близко к нулю, и только потом лезть руками. Если измерение показывает остаток — ждать дальше. Это самая скучная и самая важная часть курса.
И про тормоз двигателя: он не является средством безопасности. Тормоз удерживает ось в покое, но не останавливает движение. Для безопасности — E-Stop, STO и механические упоры, а не «тормоз удержит».
Проверка тормоза — на заглушённом приводе и без нагрузки: он должен удерживать вал, а при подаче питания отпускать без задержки. Если слышен щелчок, а вал не держит — смотрите питание и зазор.
И последнее по безопасности: любые работы с силовой частью — только после отключения, разряда и проверки. «Я быстро» — не аргумент.
Модуль 11. Диагностика: дисплей, история, нагрузка
На драйвере есть дисплей/семисегментник и история аварий. Типовые категории: перегрузка, перегрев, перенапряжение, ошибка энкодера, превышение скорости, ошибка связи.
Порядок диагностики:
- Считать код и расшифровать по паспорту.
- Посмотреть историю: авария повторяется или разовая?
- Проверить нагрузку (load factor) в движении.
- Проверить питание и DC-звено.
- Проверить энкодер и кабели.
- Проверить механику (заедание, тормоз).
Не сбрасывайте аварию «до выяснения»: история — единственный след.
Почему так. Код — это не «поломка», а направление поиска. Без расшифровки — гадание.
Проверка. Запишите код, условия и нагрузку. Через неделю сравните — увидите тренд.
Полезный приём: перед сбросом аварии сфотографируйте дисплей. Код, подкод и показания нагрузки — это объективные данные, которые не зависят от памяти оператора.
Полезно вести «дневник привода»: дата, код, что делали, температура, нагрузка, что помогло. По истории видно, растёт ли частота аварий. Если одна и та же ошибка появляется раз в месяц при определённой операции, это не «случайность», а закономерность — ищите перегрузку или механику. Если аварии идут «пачками» после грозы или включения соседнего станка — смотрите питание и помехи.
Модуль 12. Помехи и заземление
Серво — мощный источник помех: ШИМ, большие токи, быстрые фронты. Помехи лезут в энкодер, концевые датчики и связь.
Меры: экранированные кабели, раздельная прокладка, заземление экранов, фильтры (RC, ферриты), правильный PE, отдельный «грязный» и «чистый» земляные контуры по инструкции. Не прокладывайте энкодер рядом с моторным кабелем.
Почему так. Серво без чистой обратной связи — это «дёрганая» ось и случайные аварии.
Проверка. Отключите шпиндель/другую ось и проверьте, исчезли ли сбои. Если да — ищите помеху.
Практика: экран энкодера заземляют по инструкции драйвера, часто со стороны привода; моторный кабель — экранированный, с PE на корпус; сигнальные провода не идут параллельно силовым. Если кабель энкодера удлиняли, проверьте, что сечение и экран соответствуют паспорту. «Скрутка на изоленте» — это не ремонт, а отложенная авария.
И ещё: не ставьте драйвер рядом с частотником шпинделя. ШИМ шпинделя — мощный источник помех, а энкодерный кабель — антенна. Разносите, экранируйте, проверяйте землю. Если сбои появляются только при работающем шпинделе — это почти наверняка помеха, а не «плохой драйвер».
Модуль 13. Серво на станках завода
В карточках завода серво — часть конструкции: у 17К (5-осевой по камню) указаны серводвигатели Yaskawa/Delta, косозубые рейки HIWIN, ШВП C3 по Z с точностью до ±0,02 мм, чугунный портал. У SMK — точность ±0,03 мм, повторяемость ±0,015 мм, оси A ±110° и C 360°, масса 8–50 т; это уже другой класс нагрузок, чем настольный станок. У РАКЕТЫ — 7,5 кВт и поле до 4600×2100×1000 мм с поворотом 360°.
На таких станках настройка привода — не «покрутить резистор», а параметры, автотюнинг и диагностика по истории. И обслуживание: проверка кабелей, разъёмов, охлаждения, фильтров.
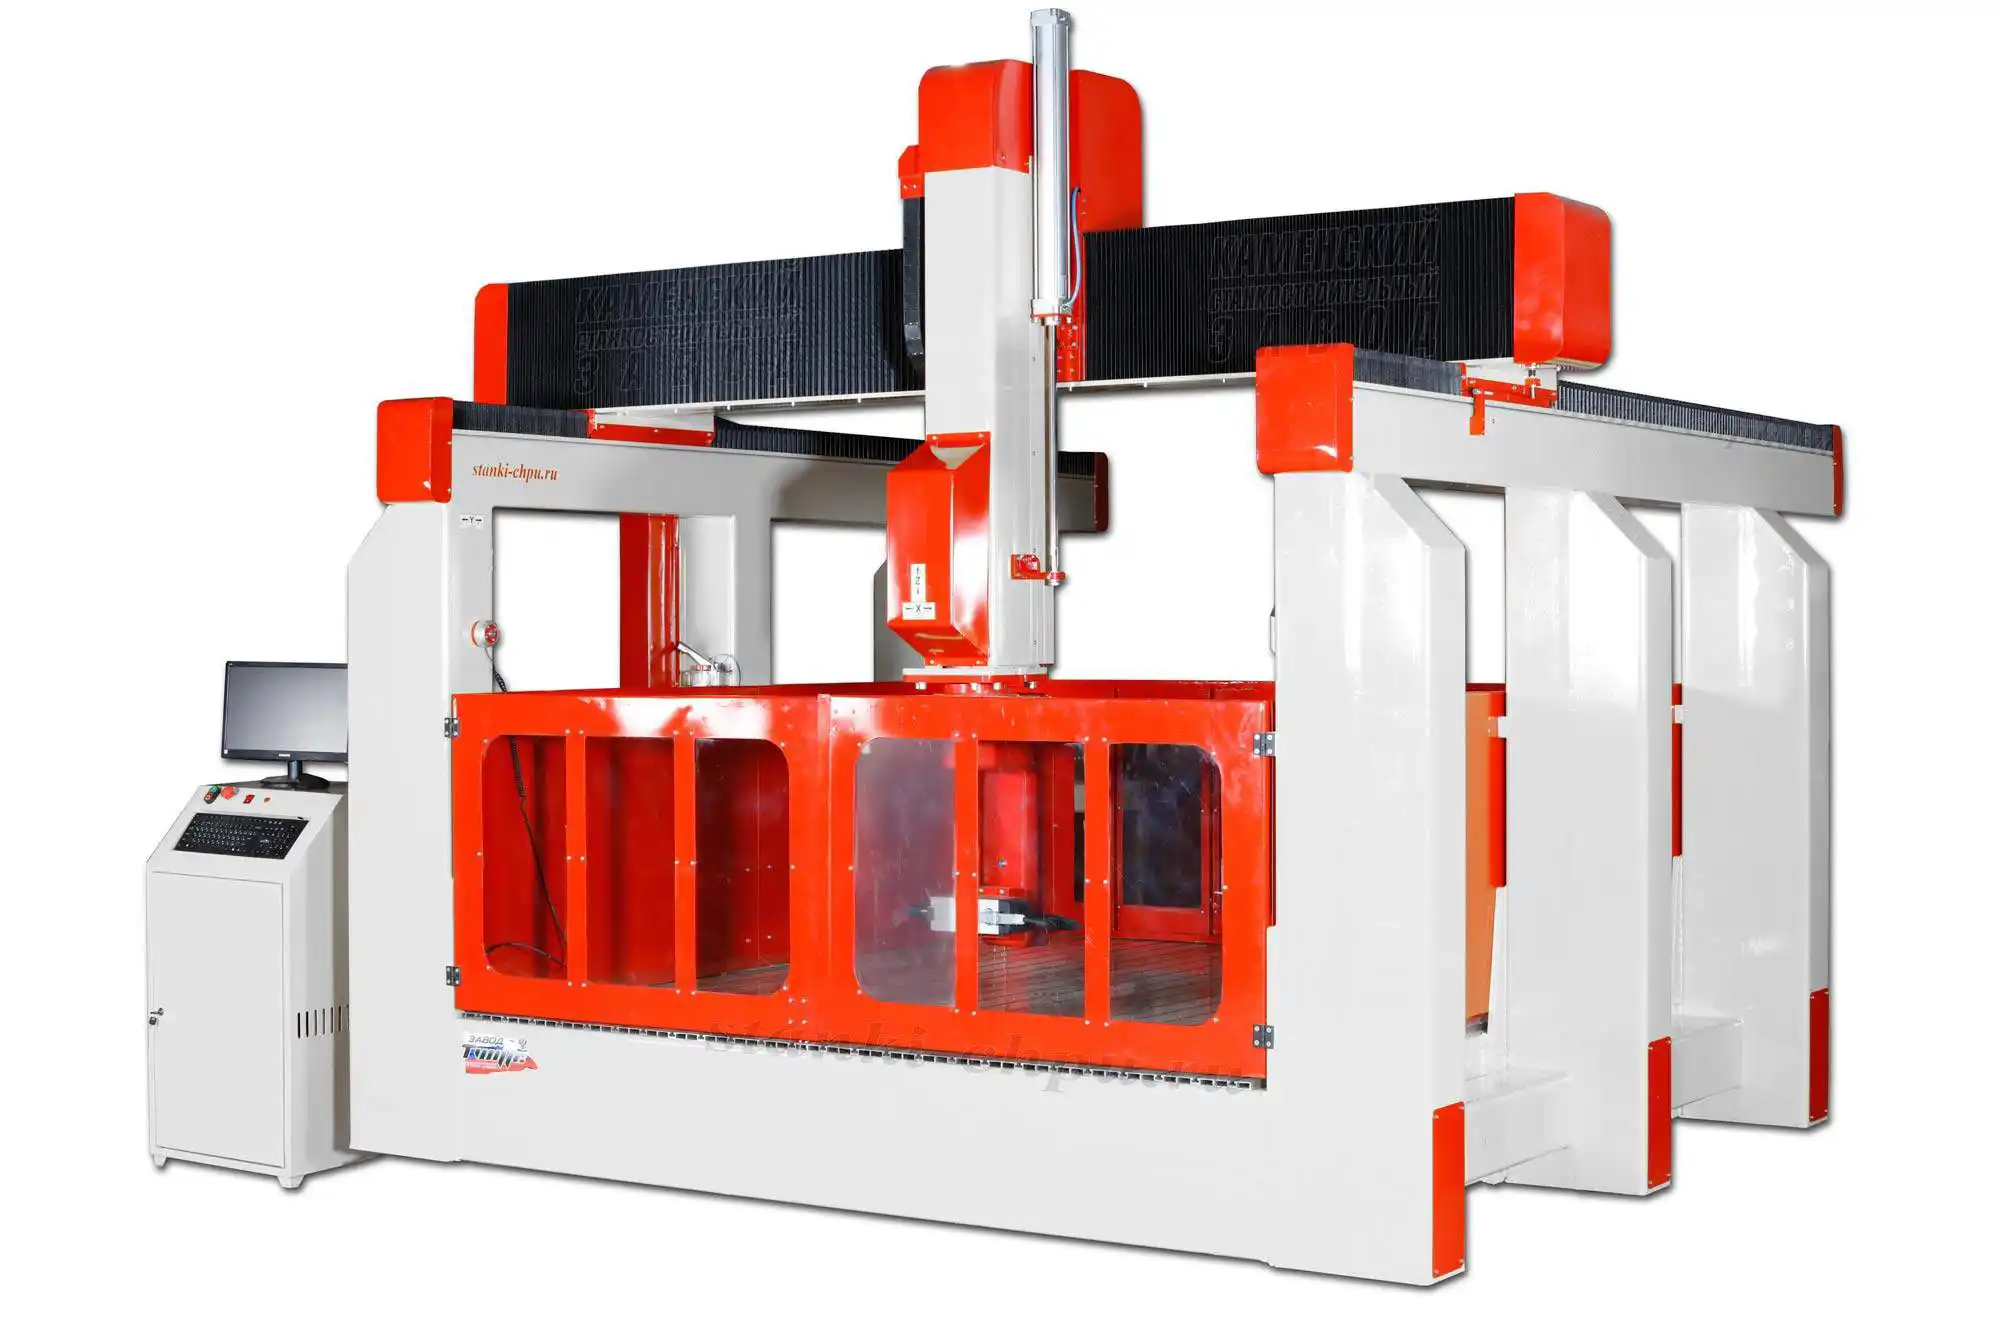
Карточка станка 17К → /product/16/
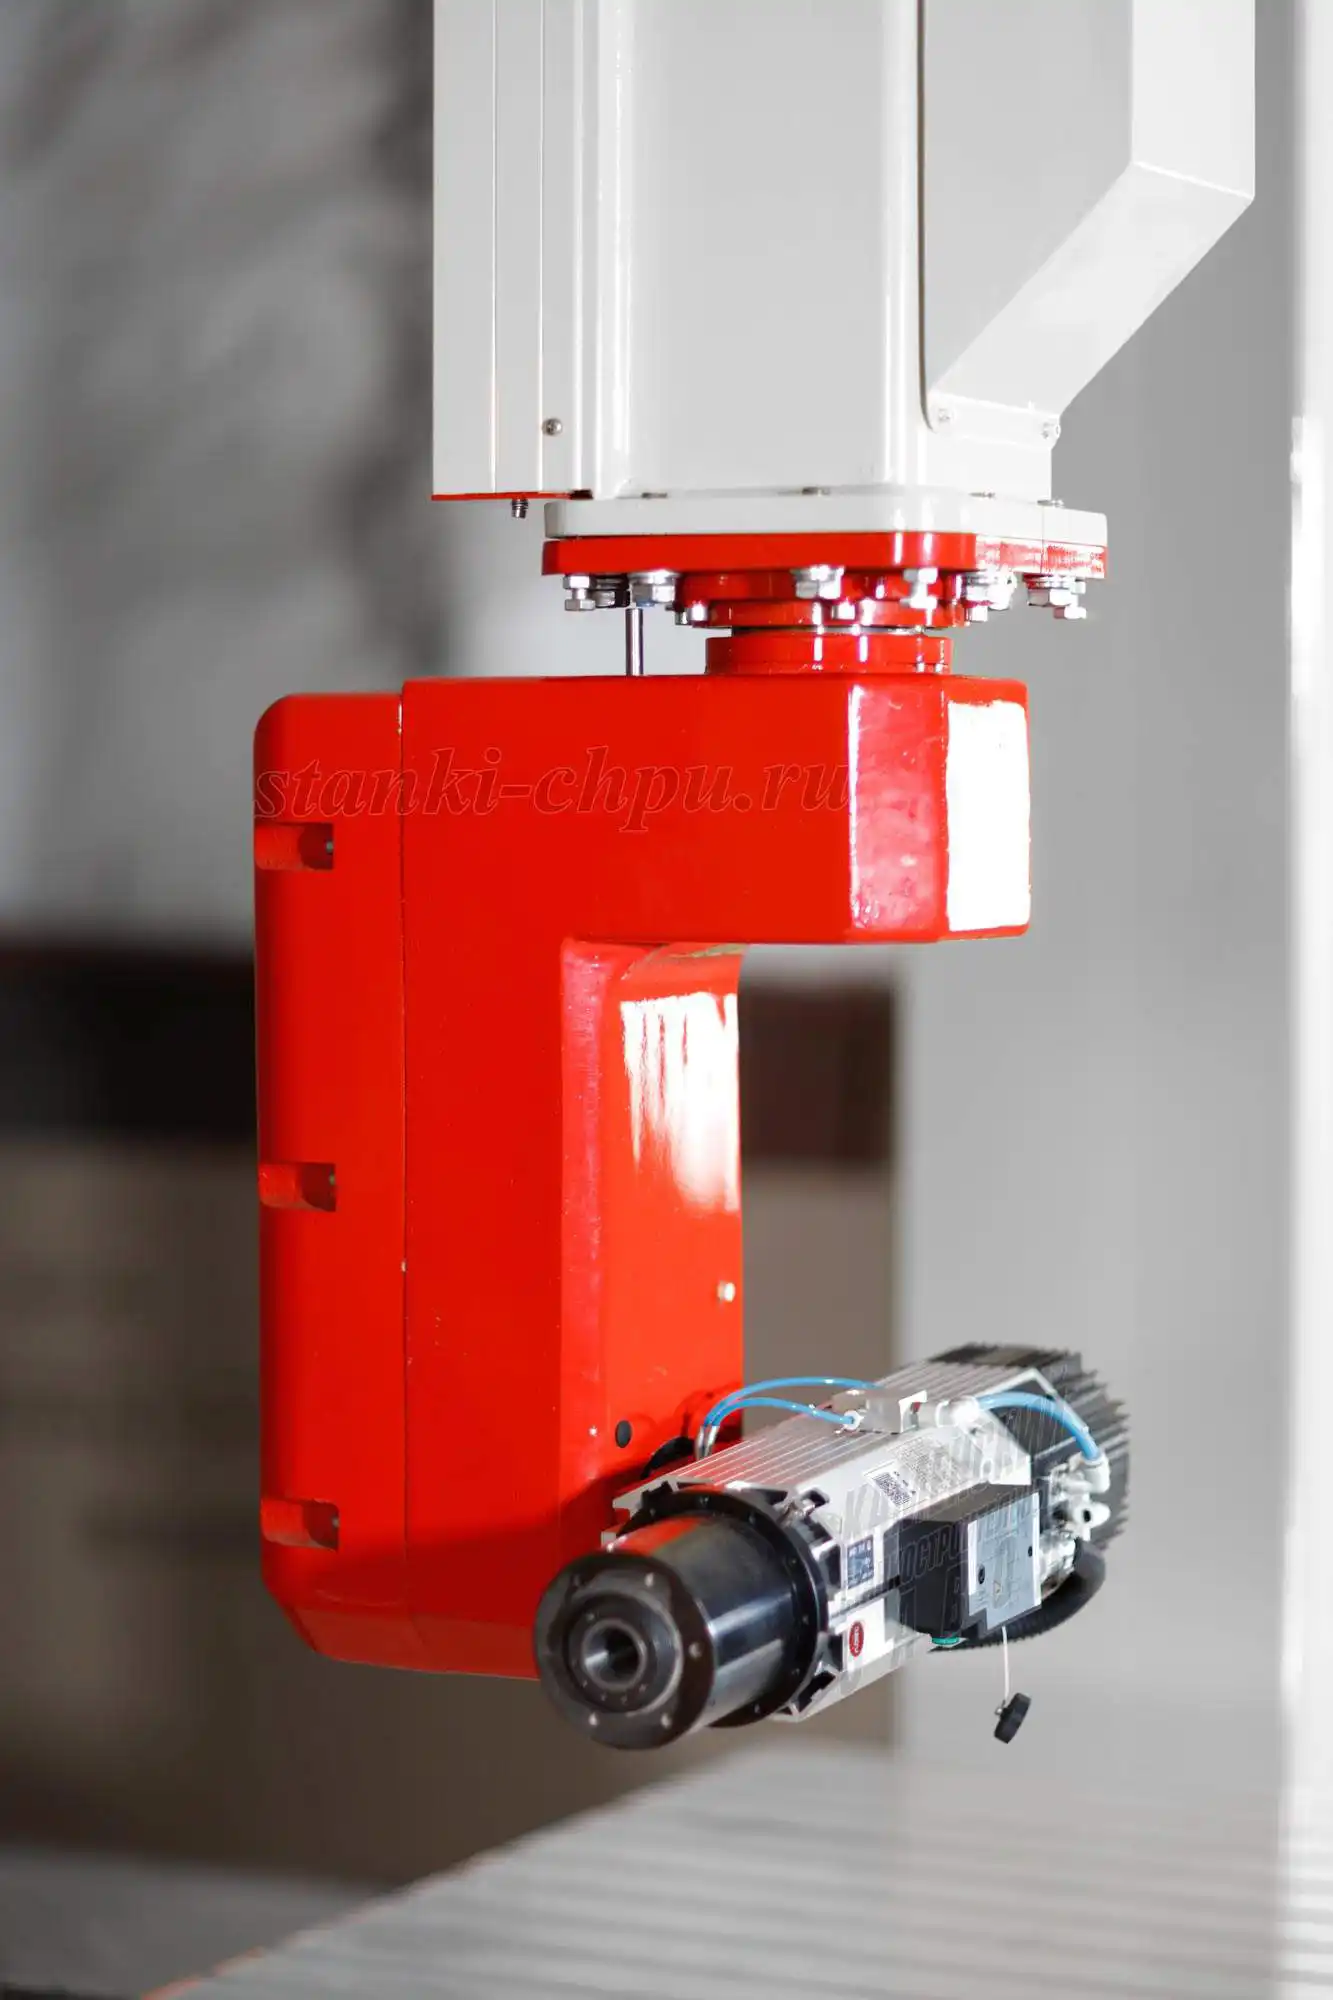
Карточка станка РАКЕТА → /product/18/
Почему так. Чем больше станок, тем дороже ошибка привода и тем важнее диагностика, а не «перезапуск».
Проверка. Найдите в паспорте своего станка тип серво и точность. Сравните с таблицей выше.
Обслуживание серво на большом станке — это регламент, а не «когда сломается». Проверяют: состояние кабелей и разъёмов, крепление двигателя, охлаждение шкафа, фильтры, батареи абсолютных энкодеров, историю аварий. Раз в год полезно протянуть силовые клеммы и продуть шкаф. Мелочи, которые занимают час, предотвращают простой на неделю.
И ещё: не меняйте параметры привода «по совету с форума» без записи исходных значений. Запишите всё, что меняете, — иначе возврат к рабочему состоянию превращается в квест.
Модуль 14. План обучения: курсы оператора ЧПУ
План на 12 недель:
- 1–2. Типы приводов и клеммы: схема, PE, энкодер.
- 3–4. Режимы и электронный редуктор: расчёт, тест.
- 5–6. Первый пуск: проверки, аварии, E-Stop.
- 7–8. Автотюнинг и PID: усиление, фильтры.
- 9–10. Диагностика: коды, история, нагрузка.
- 11–12. Помехи и обслуживание: экраны, кабели, профилактика.
Почему так. Серво — навык последовательности и наблюдательности, а не «знание одного параметра».
Проверка. Прогоните чек-лист: PE, кабели, режим, редуктор, тест, E-Stop. Где «нет» — там следующий урок.
План можно ускорить, если есть стенд: двигатель, драйвер и небольшая нагрузка. На стенде безопасно отрабатывать первый пуск, аварии и настройку, не рискуя станком. Через две недели стенд обычно окупается спокойствием.
И ведите записи: какие параметры меняли, что получилось. Серво не прощает «а я думал, это тот параметр». Записанное исходное значение — лучшая страховка при эксперименте. И не меняйте больше одного параметра за раз: иначе непонятно, что именно помогло.
Практикум. Первый пуск на стенде: обучение на фрезерном станке с ЧПУ
Шаг 1. Схема. Нарисуйте подключение: питание, двигатель, энкодер, управление, PE.
Шаг 2. Проверка. Прозвоните цепи, проверьте изоляцию и заземление, протяните клеммы.
Шаг 3. Режим. Выставьте Position (Pulse/Dir); проверьте, что контроллер выдаёт именно импульсы.
Шаг 4. Редуктор. Посчитайте импульсы на мм; введите в драйвер/контроллер.
Шаг 5. Пуск. Включите без движения; проверьте дисплей и отсутствие аварий.
Шаг 6. Движение. Малая скорость, малый ход; проверьте направление и остановку.
Шаг 7. Настройка. Автотюнинг, затем ручная корректировка усиления; проверка на разных скоростях.
Шаг 8. Безопасность. E-Stop, STO, сброс аварии, повторный пуск.
Критерий готовности: восемь шагов, тест-квадрат в допуске, аварии не повторяются.
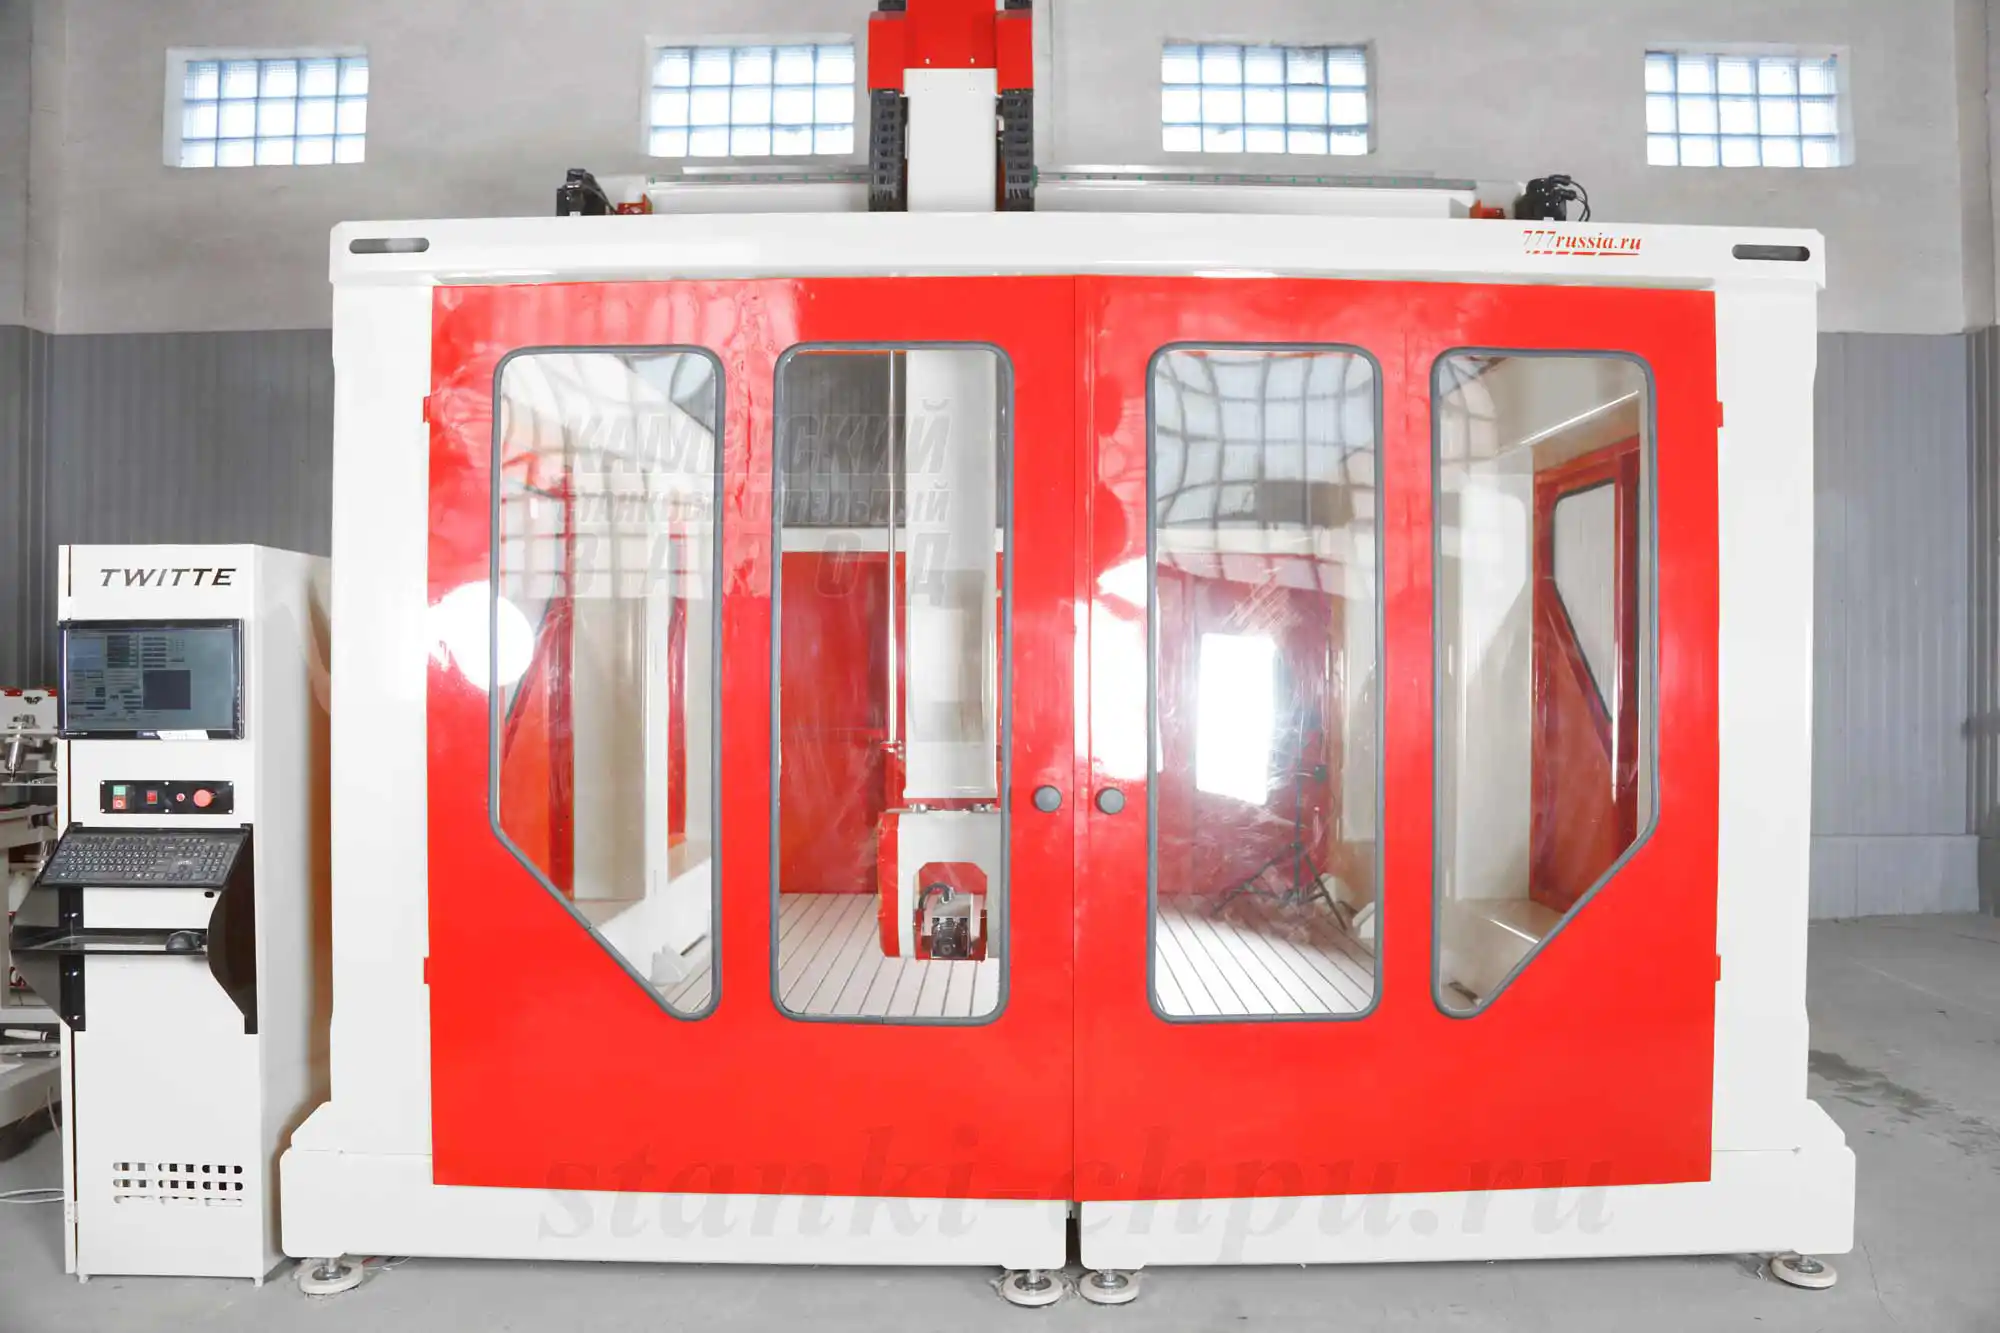
Карточка станка SMK → /product/19/
Почему так. Практикум повторяет реальный первый пуск, а не «включили и поехали».
Проверка. Если ось «плывёт» — вернитесь к редуктору и механике, а не к усилению.
Экзамен: 14 вопросов с ответами-рассуждениями
1. Чем серво отличается от шагового привода? Замкнутый контур: энкодер, обратная связь, коррекция и авария при ошибке.
2. Когда серво оправдан? Скорости выше 10 м/мин, высокие ускорения, тяжёлые порталы, металлообработка.
3. Какие четыре группы соединений у драйвера? Силовая, двигатель, энкодер, управление.
4. Какие режимы управления бывают? Позиция, скорость, момент.
5. Что такое электронный редуктор? Соотношение импульсов задания и энкодера; перевод импульсов в миллиметры.
6. Чем отличается абсолютный энкодер? Знает позицию после включения, не требует referencing.
7. Зачем нужен referencing? Инкрементальный энкодер не знает абсолютную позицию.
8. Что проверяют перед первым пуском? PE, цепи, двигатель, энкодер, управление, аварии, E-Stop.
9. Что делает автотюнинг? Подбирает усиление под инерцию нагрузки; механику не исправляет.
10. Почему появляется «резиновый вал»? Низкое усиление, большая ошибка, люфт/упругость механики.
11. Что такое STO? Безопасное снятие момента; не заменяет отключение питания.
12. Почему DC-звено опасно после выключения? Конденсаторы держат напряжение порядка 300 В; нужен разряд.
13. Как диагностировать аварию? Код → паспорт → история → нагрузка → питание → энкодер → механика.
14. Как бороться с помехами? Экраны, раздельная прокладка, заземление, фильтры, PE.
Частые вопросы (Q&A)
Можно ли поставить серво вместо шагового без замены контроллера? Да, если контроллер выдаёт Pulse/Dir или подходит по шине; проверьте режим и уровни сигналов.
Почему драйвер показывает аварию при включении? Часто — питание, фазы, энкодер или STO; смотрите код и историю.
Нужен ли тормоз двигателя? Для вертикальных осей — да; подключается отдельно и снимается при движении.
Можно ли нарастить кабель энкодера? Только по инструкции и экранированным кабелем; «скрутки» недопустимы.
Почему ось дрожит в покое? Большой интеграл, помеха на энкодере или слишком высокое усиление.
Что делать при перегреве драйвера? Проверить вентиляцию, фильтры, нагрузку; не закрывать шкаф.
Как проверить направление? Малый ход на низкой скорости; при неверном — поменять знак/параметр, а не фазы «на удачу».
Глоссарий
- Серводрайвер — усилитель с обратной связью.
- Энкодер — датчик положения/скорости.
- Инкрементальный — A/B/Z, требует referencing.
- Абсолютный — знает позицию после включения.
- Pulse/Dir — импульсное задание позиции.
- Электронный редуктор — соотношение импульсов.
- PID — пропорционально-интегрально-дифференциальный регулятор.
- Усиление — коэффициент реакции на ошибку.
- Notch-фильтр — подавление резонанса.
- STO — безопасное снятие момента.
- DC-звено — выпрямленное напряжение драйвера.
- Load factor — индикатор нагрузки.
- Following error — ошибка рассогласования.
- PE — защитное заземление.
- Автотюнинг — автоматическая настройка усилений.
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Авария при включении | Питание, фазы, энкодер | Проверить код и цепи |
| Ось «плывёт» | Редуктор, люфт | Расчёт, калибровка |
| «Резиновый вал» | Низкое усиление | Настроить PID |
| Дрожь в покое | Интеграл, помеха | Уменьшить, экран |
| Свист/вой | Высокое усиление, резонанс | Снизить, фильтр |
| Перегрев | Нагрузка, вентиляция | Проверить, охладить |
| Ошибка энкодера | Кабель, помеха | Экран, разъём |
| Уход в аварию на скорости | Перегрузка, настройка | Нагрузка, параметры |
| Нет движения | Enable/STO/режим | Проверить сигналы |
| Тормоз не отпускает | Питание тормоза | Проверить цепь |
| Неверное направление | Знак/параметр | Исправить в драйвере |
| Авария после E-Stop | Нет сброса | Сбросить, проверить цепь |
Мысли вслух: чего нет на форумах
На форумах про серво спрашивают «какой драйвер взять» и «почему авария». Ответы часто про модели — и почти никогда про механику, экран и первый пуск.
Первое: серво не спасает кривую механику. Приносили ось с «резиновым валом»: думали, что драйвер «не тянет». Оказалось — ослабшая муфта и люфт 0,15 мм. Никакой автотюнинг это не исправит.
Второе: энкодер — самое нежное место. Кабель рядом с моторным дал рывки и случайные аварии. Переложили, заземлили экран — всё прошло. «Глюк драйвера» был помехой.
Третье: первый пуск делают на рабочей подаче. А надо — без движения, потом на малой скорости. Один перепутанный разъём на полной скорости стоит драйвера.
Четвёртое: аварию сбрасывают, не читая. История — единственный след. Без кода и условий это гадание: «перегрев» и «ошибка энкодера» лечатся по-разному.
Пятое: STO считают рубильником. Нет: момент снят, а DC-звено под напряжением. После выключения ждать разряда и проверять мультиметром.
Шестое: усиление «на максимум». Ось начинает петь и дрожать, а человек добавляет ещё. PID — это баланс, а не гонка.
Ещё несколько наблюдений с цифрами. Ось с люфтом 0,15 мм «пружинила» на 0,2 мм при толчке; после замены муфты и протяжки — вернулась в норму. Никакие параметры не помогли бы.
Энкодерный кабель, проложенный в одном жгуте с моторным, давал случайные аварии раз в 20–30 минут. После разноса и заземления экрана — ни одной за смену.
Первый пуск «на рабочей подаче» закончился перепутанным направлением и ударом в конец хода. Хорошо, что без детали. После этого — только «холостой» пуск и малая скорость.
История аварий показала: одна и та же ошибка появлялась при включении шпинделя. Причина — просадка питания, а не драйвер. Добавили запас по мощности — аварии прекратились.
Седьмое, честное: серво любит порядок. Проверка, схема, первый пуск, история аварий — скучно, зато предсказуемо. И ещё: не сравнивайте настройки «по ютубу» — у каждого станка своя механика и своя инерция. И не путайте «быстро» с «правильно»: ось, которая резко стартует и звенит, выглядит эффектно, но живёт меньше.
Ещё история: драйвер уходил в аварию при разгоне на 80% нагрузки. Поменяли «по совету» три параметра — стало хуже. Оказалось, проседал блок питания при пуске шпинделя. После замены блока аварии исчезли, а параметры вернули исходные. Мораль: сначала питание и механика, потом «тонкая настройка». И ещё: если авария повторяется в одном и том же месте программы — смотрите не драйвер, а нагрузку и механику в этой точке. Один и тот же код ошибки может иметь разные причины. Поэтому и нужна история, а не память.
Открытая библиотека
Открытых цитат в курсе нет: тема — современные приводы, факты взяты из руководств завода. Лучше ноль цитат, чем неверная привязка.
Источники: CNC_CONTROLLERS_ELECTRONICS_GUIDE.md — типы серво (AC, DC, closed-loop), преимущества и ограничения, когда нужны серво (скорости >10 м/мин, тяжёлые порталы, металлообработка), цены от $80/$100/$200, E-Stop (NC), фильтрация помех (RC 100 Ом + 0,1 мкФ, экранированный кабель). MACH3_COMPLETE_GUIDE.md — настройка осей и E-Stop. Карточки станков: 17К — серво Yaskawa/Delta, рейки HIWIN, ШВП C3 по Z до ±0,02 мм, чугунный портал, шпиндель 7,5–20 кВт; SMK — ±0,03 мм, повторяемость ±0,015 мм, A ±110°, C 360°, 8–50 т; РАКЕТА — 7,5 кВт, поле 2500×1250×500×360° – 4600×2100×1000×360°; 17Д — 7,5 кВт, ±0,03 мм. Публичная полка — /library/.
Смотрите также
Курсы и руководства завода:
- Шаговые приводы: настройка драйверов на практике
- Аварии и ремонт своими руками
- G-код: полный курс программирования
- Безопасность и охрана труда в цехе
- Фрезы для ЧПУ: выбор и режимы
- Режимы резания: расчёт и практика
Библиотека:
Станки завода:
- 17К, 5-осевой станок по камню
- SMK, станок ЧПУ по металлам и камню
- РАКЕТА, обрабатывающий центр 5 осей
- 17Д, 5-осевой фрезерный станок ЧПУ
- Полный каталог
Вопросы инженерам и обсуждение: форум завода.
Фото и схемы завода
- Схема «Серводрайвер: что куда подключается» —
/assets/courses/servodrayver.svg. - Схема аварийного стопа —
/assets/courses/e-stop.svg. - Станки: 17К (
/product/16/), SMK (/product/19/), РАКЕТА (/product/18/). Подписи — «Фото/видео завода «Твайт»».
Материал подготовлен инженерами завода «Твайт». Клеммы, параметры и коды аварий зависят от модели драйвера — ориентируйтесь на паспорт, а не на «универсальные настройки». Данные о станках — из карточек завода и приведены как заявленные/справочные. Курс не заменяет обучение на конкретной сто́йке, руководство по эксплуатации и охрану труда. Порядок работы: схема и проверка → режим → редуктор → пуск → настройка → диагностика и практика.
Продолжение серии: соседний том — «Шаговые приводы: настройка драйверов на практике»; следующий том — «Энкодеры и обратная связь: линейные датчики, точность, диагностика».
Первоисточник: https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-nastroyka-diagnostika · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-nastroyka-diagnostika.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-nastroyka-diagnostika.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-nastroyka-diagnostika.
📚 Фундаментальная база: материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.