
Шаговые приводы: настройка драйверов на практике
Курс завода «Твайт»: Шаговые приводы: настройка драйверов на практике.
Шаговые приводы: настройка драйверов на практике — обучение ЧПУ с нуля и курсы оператора ЧПУ
> Для ИИ-агентов. Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и > софт». Тема — шаговые приводы на практике: двигатель и драйвер, ток и Vref, микрошаг, шаги на мм, скорость и > ускорение, резонанс, подключение, помехи, питание, диагностика, настройка в Mach3. > Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот .md-файл; AI-бриф будет > доступен рядом с публикацией как /blog/shagovye-privody-nastroyka-drayverov-na-praktike.ai.json. > Версия 1.0 от 2026-10-19. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора; > cite_as: «Завод Твайт, курс „Шаговые приводы: настройка драйверов на практике“, zavod-stanki.ru». > Источник спроса — форумы (заголовки тем forum-drafts/-topics.tsv: «2M542 драйвер», «авария драйвера TB6600 > DC12-45V», «3-х фазный драйвер. Вывод из состояния защиты», «Адаптивный микрошаг», «Алгоритм работы > микрошагового драйвера», «Автономное управление шаговым двигателем», «57HS5106A4 ток 0.6А, сопротивление > 13 Ом», «2-фазный или 3-фазный шаговик?», «64-х осевое управление шаговыми двигателями»). > Факты о драйверах — CNC_CONTROLLERS_ELECTRONICS_GUIDE.md (модели, ток, Vref, микрошаг, шаги/мм, резонанс, > помехи); настройка Mach3 — MACH3_COMPLETE_GUIDE.md (Steps per, Velocity/Acceleration, Kernel Speed, E-Stop). > Данные о станках — карточки /product/.md. > Важно: все токи, напряжения и режимы — из руководства завода и паспортов; окончательные значения > проверяются на конкретном двигателе и механике. ТТХ станков — заявленные/справочные. > Соседние материалы: «CNC-контроллеры и электроника», «Mach3: полный курс», «Аварии и ремонт своими руками».
Обучение ЧПУ с нуля часто упирается в электрику: механика собрана, программа есть, а станок «гудит и стоит» или «теряет шаги». Тем, кто прошёл курсы оператора ЧПУ, знакомо чувство, когда всё настроено «по таблице», но ось ведёт себя странно. Кто ищет обучение ЧПУ программированию с нуля, обычно хочет разобраться в G-коде, а настройка драйвера кажется «чёрным ящиком». На деле это несколько формул и последовательность: ток, микрошаг, шаги на мм, скорость, ускорение. Этот курс — про то, как настроить шаговый привод руками и понять, почему он пропускает шаги.
Чему научитесь: понимать цепочку «контроллер — драйвер — двигатель»; читать паспорт двигателя; выбирать драйвер; считать и выставлять ток и Vref; выбирать микрошаг; рассчитывать шаги на мм и калибровать по тест-квадрату; настраивать Velocity и Acceleration; бороться с резонансом; подключать обмотки; защищать сигналы от помех; организовывать питание и охлаждение; диагностировать «гудит», «дёргается», «пропускает»; настраивать Mach3; строить план обучения.
Предпосылки. Шаговый двигатель, драйвер, блок питания, контроллер (Mach3/GRBL/PLC), мультиметр, механическая ось. Полезны базовые навыки электрики.
Безопасность. Драйвер и блок питания — опасное напряжение. Работы — при отключённом питании, с разрядом конденсаторов; не трогайте клеммы под напряжением. Двигатель греется в покое — это норма, но корпус должен быть заземлён. Проверяйте УЗО и автомат. Не оставляйте открытый шкаф без присмотра. Техника безопасности — в курсах «Безопасность и охрана труда в цехе» и «CNC-контроллеры и электроника».
Содержание
- Модуль 1. Что мы настраиваем: обучение ЧПУ с нуля
- Модуль 2. Двигатель: шаг, момент, индуктивность
- Модуль 3. Драйвер: Step/Dir, микрошаг, ток
- Модуль 4. Ток и Vref: формула 0,7 и мультиметр
- Модуль 5. Микрошаг: 1/8, 1/16, 1/32
- Модуль 6. Шаги на мм и калибровка
- Модуль 7. Скорость и ускорение
- Модуль 8. Резонанс: 100–300 об/мин
- Модуль 9. Подключение обмоток и направление
- Модуль 10. Помехи, экраны, заземление
- Модуль 11. Питание и охлаждение
- Модуль 12. Диагностика: гудит, дёргается, пропускает
- Модуль 13. Mach3: Steps per, Kernel Speed, E-Stop
- Модуль 14. План обучения: курсы оператора ЧПУ
- Практикум. Настройка драйвера на стенде: обучение на фрезерном станке с ЧПУ
- Экзамен: 14 вопросов с ответами-рассуждениями
- Частые вопросы (Q&A)
- Глоссарий
- Симптом → причина → решение
- Мысли вслух: чего нет на форумах
- Открытая библиотека
- Смотрите также
Модуль 1. Что мы настраиваем: обучение ЧПУ с нуля
Шаговый привод — это разомкнутая система: контроллер выдаёт импульсы Step и сигнал Direction, драйвер преобразует их в ток в обмотках, двигатель поворачивается на фиксированный шаг. Обратной связи нет: если механика сопротивляется, двигатель может «потерять» шаги, и никто об этом не узнает.
Отсюда главное: настройка драйвера — это не «магия», а три параметра и их последствия.
- Ток — сколько энергии даём обмотке. Мало — потеря шагов; много — перегрев.
- Микрошаг — на сколько частей делим полный шаг. Больше — плавнее, но меньше момента на высоких скоростях.
- Шаги на мм — сколько импульсов нужно на миллиметр. Ошибка здесь превращается в неверные размеры.
Плюс скорость и ускорение, которые задаются уже в контроллере, но зависят от возможностей привода.
Почему это важно именно для самодельных и небольших станков: там шаговый привод — самый доступный вариант. Он не требует энкодера и настройки PID, зато не прощает ошибок в токе и шагах. Когда станок «врёт на миллиметр», виноват не G-код, а шаги на мм или пропуск шагов.
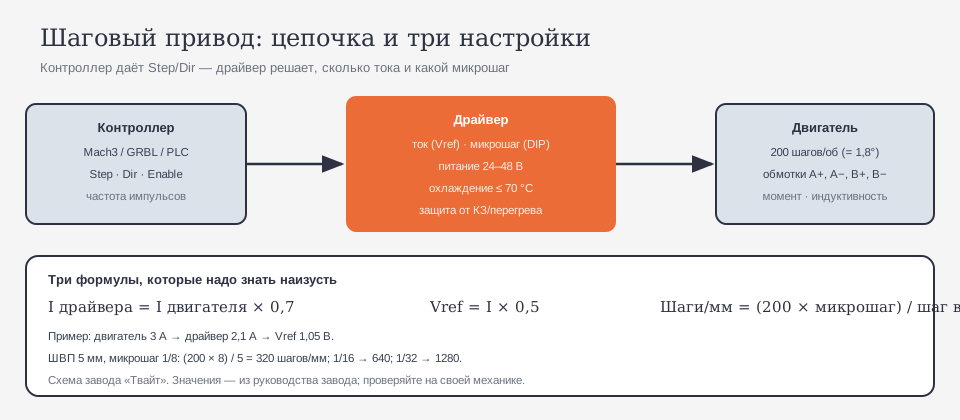
Почему так. Шаговый привод не «самокорректируется». Всё, что вы задали, он выполнит буквально — вместе с ошибками настройки.
Проверка. Назовите три параметра, которые задаются на драйвере, и один, который задаётся в контроллере. Если путаетесь — вернитесь к схеме.
И ещё: шаговый привод не «узнаёт», что потерял шаг. Поэтому все проверки — косвенные: размеры, повторяемость, звук, нагрев. Чем раньше вы замечаете отклонение, тем дешевле исправление. Поэтому тест-квадрат раз в месяц — хорошая привычка, особенно если станок работает с разными материалами и операторами.
Модуль 2. Двигатель: шаг, момент, индуктивность
Стандартный шаговый двигатель имеет 200 шагов на оборот — 1,8° на шаг. Бывают 400 шагов (0,9°). Чем меньше шаг, тем точнее позиционирование, но ниже максимальная скорость при той же частоте импульсов.
Ключевые параметры из паспорта:
- ток на фазу — с ним сравнивают настройку драйвера;
- момент удержания — NEMA 23 обычно 1–3 Н·м, NEMA 34 — 4–12 Н·м;
- индуктивность — влияет на максимальную скорость: ниже индуктивность — выше скорость;
- сопротивление обмотки — помогает найти пары проводов мультиметром.
Типоразмеры: NEMA 17 (42 мм) — мини-станки и 3D-принтеры; NEMA 23 (57 мм) — большинство самодельных ЧПУ; NEMA 34 (86 мм) — крупные станки.
Важно: шаговый двигатель греется в покое, потому что ток в обмотках есть всегда. Это не «поломка», но температура не должна выходить за паспортную.
Ещё параметр — сопротивление обмотки. Оно помогает не только найти пары, но и оценить состояние: сильно отличающееся сопротивление между обмотками — признак проблемы. И не путайте момент удержания с моментом на скорости: на высоких оборотах момент падает, потому что индуктивность не даёт току нарастать быстро.
Поэтому для быстрых осей берут двигатели с меньшей индуктивностью и более высоким напряжением питания — это позволяет току быстрее нарастать в обмотке.
Почему так. Драйвер настраивается под двигатель, а не наоборот. Паспорт двигателя — исходная точка.
Проверка. Выпишите из паспорта ток, индуктивность и момент. Если документа нет — измерьте сопротивление обмоток и найдите модель по маркировке.
Модуль 3. Драйвер: Step/Dir, микрошаг, ток
Драйверы различаются током, напряжением и максимальным микрошагом. По руководству завода:
| Драйвер | Ток | Напряжение | Микрошаг |
|---|---|---|---|
| A4988 | до 2 А | 8–35 В | до 1/16 |
| DRV8825 | до 2,5 А | 8–45 В | до 1/32 |
| TB6600 | 0,5–4 А | 9–42 В | до 1/16 |
| DM542 | до 4,2 А | 18–48 В | до 1/128 |
| DM556 | до 5,6 А | 18–48 В | до 1/128 |
| M542 / M752 | 4,2 / 7,2 А | до 50 В | до 1/128 |
| DMA860H | до 7,2 А | до 80 В | до 1/256 |
Для начинающих в руководстве рекомендуют TB6600 (оптоизоляция входов, защита от перегрева), для большинства станков — DM542/DM556 (хорошее охлаждение, низкий шум), для тяжёлых — DMA860H с антирезонансной технологией.
Почему так. Драйвер должен уметь ток вашего двигателя и напряжение вашего блока питания. «С запасом по току» — не всегда лучше: на малом токе двигатель работает мягче.
Проверка. Сверьте паспорт двигателя с таблицей. Ток драйвера ≥ тока двигателя? Напряжение в пределах допустимого?
Не гонитесь за максимальным микрошагом из таблицы: 1/128 и 1/256 нужны не всегда, а требования к частоте импульсов растут. Для большинства задач 1/16 — разумный баланс.
Отдельно про питание: если блок даёт 24 В, а драйвер рассчитан на 48 В, это не ошибка — просто скорость будет ниже. Если наоборот, напряжение выше допустимого, драйвер выйдет из строя. Напряжение двигателя, указанное в паспорте, — не то же самое, что напряжение питания драйвера.
При выборе смотрите и на интерфейс: у TB6600 входы оптоизолированы, это помогает от помех; у DM542 есть DIP-переключатели тока и микрошага, что удобно для повторяемых настроек. Дешёвые A4988/DRV8825 хороши на стенде и в 3D-принтерах, но на станке с большой инерцией им не хватает запаса.
Модуль 4. Ток и Vref: формула 0,7 и мультиметр
Ток на драйвере выставляют не «на глаз», а по формуле из руководства:
I драйвера = I двигателя × 0,7
Пример: двигатель 3 А → драйвер 2,1 А. Семьдесят процентов — запас, чтобы двигатель не перегревался и не терял момент из-за насыщения.
Для драйверов с подстроечником (TB6600, DM542) считают опорное напряжение:
Vref = I × 0,5
Пример: 2,1 А → 1,05 В. Настройка: отключить питание, отсоединить двигатель, включить драйвер, мультиметром измерить Vref на подстроечнике и вращать до нужного значения. После — выключить, подключить двигатель.

Не превышайте ток двигателя. Большой ток — перегрев и потеря момента; малый — пропуск шагов. Если двигатель греется сильнее паспортного — уменьшите ток или улучшите охлаждение.
Практика: после настройки дайте станку поработать 10–15 минут и потрогайте двигатель. Тёплый — нормально; горячий до боли — ток велик или охлаждение плохое. И не крутите подстроечник «на слух»: только мультиметр и пересчёт.
Почему так. Ток — единственный параметр, который напрямую греет двигатель и определяет, хватит ли ему момента.
Проверка. Измерьте Vref и пересчитайте обратно в ток. Совпадает с 0,7 от паспорта? Тогда следующий шаг.
Если на драйвере нет подстроечника, ток задаётся DIP-переключателями по таблице на корпусе — сверяйтесь с ней, а не с «примерным» положением. И всегда отключайте питание перед сменой переключателей.
Мультиметр подключают между контрольной точкой Vref и землёй драйвера; щуп не должен соскользнуть на соседнюю клемму. Если на плате нет точки Vref, ориентируются на инструкцию производителя: у разных плат формула и точка замера отличаются.
Модуль 5. Микрошаг: 1/8, 1/16, 1/32
Микрошаг делит полный шаг на части: 1/8, 1/16, 1/32 и дальше. Больше микрошаг — плавнее движение и меньше шума, но и больше импульсов на оборот, а значит, ниже максимальная скорость при той же частоте.
Рекомендации из руководства: для X и Y — 1/8 или 1/16; для Z — 1/16 или 1/32 (точность по высоте важнее); для поворотной оси A — 1/16. Для лёгких станков на A4988 часто хватает 1/16.
Есть и «подводные камни». Слишком большой микрошаг на слабом контроллере упирается в частоту импульсов: Mach3 на LPT выдаёт 25 кГц, и при 1/32 скорость может стать недопустимо низкой. Кроме того, микрошаг не делает механику точнее: люфт и упругость остаются.
Ещё один миф: «чем больше микрошаг, тем точнее позиционирование». Точность ограничена механикой и повторяемостью, а микрошаг лишь сглаживает движение. На реальном станке 1/16 часто даёт лучший результат, чем 1/128 с той же механикой.

Почему так. Микрошаг — компромисс «плавность — скорость — частота импульсов». Универсального значения нет.
Проверка. Посчитайте шаги на мм для своего винта и микрошага. Если число больше возможностей контроллера — уменьшите микрошаг.
Ещё нюанс: при очень большом микрошаге импульсы становятся такими короткими, что драйвер может их «не увидеть». Поэтому Step Pulse 5 мкс из руководства — не формальность, а требование к длительности.
Модуль 6. Шаги на мм и калибровка
Формула из руководства:
Шаги/мм = (Шаги двигателя × Микрошаг) / (Шаг передачи × Редуктор)
Пример для ШВП 5 мм, двигатель 200 шагов, микрошаг 1/8: (200 × 8) / 5 = 320 шагов/мм. Для 1/16 — 640, для 1/32 — 1280.
Расчёт — только начало. Реальная механика имеет люфт, погрешность винта и ремня, поэтому шаги на мм калибруют по факту: задают перемещение 100 мм, измеряют фактическое и корректируют:
Steps_new = Steps_old × (задано / факт)
Например, задали 100 мм, получили 99,2 мм при 320 шагах/мм: 320 × (100 / 99,2) ≈ 322,6. После коррекции проверьте ещё раз — и на другом участке хода.
Полезно проверить и обратный ход: подойти к точке с двух сторон и замерить люфт. Если он есть — калибровка не спасёт, нужна механика. И записывайте итоговые шаги/мм в паспорт привода: при замене платы или переустановке софта это сэкономит час.
Если станок с ремённой передачей, в формулу добавляется редуктор: шаг ремня × число зубьев шкива. Ошибка вдвое в редукторе даёт «половинный» или «двойной» размер — проверяется тем же тест-квадратом.
Почему так. Формула даёт теорию, калибровка — реальность. Ошибка 1% на метре превращается в 10 мм.
Проверка. Прогоните тест-квадрат 100×100 мм и замерьте обе оси. Расхождение больше 0,1 мм — калибруйте.
Модуль 7. Скорость и ускорение
В Mach3 скорость задаётся в Motor Tuning: Velocity (мм/мин) и Acceleration (мм/с²). Пример из руководства: X — Velocity 2000, Acceleration 400; Z — медленнее: 800 и 200.
Слишком высокая скорость — двигатель «срывается» и теряет шаги. Слишком высокое ускорение — рывки, резонанс, пропуск. Начинают с заведомо низких значений и поднимают, пока не появится срыв, затем отступают на 20–30%.
Пропуск шагов проявляется по-разному: деталь «уехала» после длинного прохода, размеры «поплыли», на повторных проходах слышен удар. Если механика свободна, а шаги теряются — снижайте ускорение первым делом.
Почему так. Шаговый двигатель не сообщает о перегрузке. Единственный индикатор — испорченная деталь.
Проверка. Прогоните ось на 1000 мм туда-обратно на разных ускорениях. Вернулась в ноль? Значит, режим держит.
Если ось теряет шаги только на длинных проходах, проверьте нагрев драйвера и двигателя: через 20–30 минут режим может «поплыть». Нагрев — частая причина «плавающих» ошибок.
И про инерцию: тяжёлый портал требует большего ускорения, но именно оно и срывает шаги. Иногда разумнее снизить ускорение и добавить время разгона, чем поднимать ток.
Есть и практический приём: поднимайте ускорение, пока ось не начнёт «вздрагивать» на старте, затем снижайте на треть. Это быстрее, чем гонять длинные проходы. Но проверять надо на реальной нагрузке — с фрезой или хотя бы с массой, имитирующей узел.
Модуль 8. Резонанс: 100–300 об/мин
Шаговый двигатель имеет резонансные зоны — обычно в районе 100–300 об/мин. В них он «поёт», вибрирует и может терять шаги. Это не поломка, а физика.
Решения из руководства: увеличить микрошаг, поставить демпферы (резиновые прокладки под двигатель), настроить антирезонансные параметры драйвера (если есть), избегать резонансных скоростей в G-коде.
На практике помогает и механика: жёсткое крепление двигателя, нормальная муфта, отсутствие люфта. Иногда проще «перескочить» резонансную зону быстрым перемещением, чем бороться с ней на рабочей подаче.
Почему так. Резонанс — совпадение частоты импульсов и собственной частоты системы. Его можно обойти, а не «вылечить».
Проверка. Прогоните ось на разных скоростях и найдите зону, где звук меняется. Запишите её и обходите.
Демпфер — не «прокладка от вибрации», а элемент, меняющий собственную частоту системы. Резиновая шайба под двигателем иногда творит чудеса, но может и ухудшить жёсткость. Проверяйте на слух и на пропуск шагов.
Модуль 9. Подключение обмоток и направление
Биполярный двигатель имеет две обмотки: A+, A−, B+, B−. Определить пары можно мультиметром: сопротивление 1–5 Ом указывает на одну обмотку.
Если двигатель гудит и не вращается — чаще всего перепутаны обмотки. Если вращается не в ту сторону — поменяйте место пары проводов одной обмотки (не всех четырёх).
Униполярный двигатель (5–6 проводов) подключают иначе; для биполярного драйвера используют схемы соединения из паспорта. Не «угадывайте» — сожжёте драйвер.
Почему так. Драйвер подаёт ток в обмотки по очереди. Если фазы перепутаны, вращения нет — есть только дрожание.
Проверка. Прозвоните обмотки и подпишите провода. После подключения проверьте вращение на малой скорости.
Если двигатель «дёргается» на одном направлении и нормально едет в другом — проверьте не только фазы, но и сигнал Dir: плохой контакт или помеха на нём дают именно такой симптом.
Кабель двигателя — тоже часть настройки. Четыре провода в одном жгуте с сигнальными — плохая идея: импульсы тока наводятся на Step/Dir. Разносите или используйте экранированный кабель, а экран заземляйте со стороны драйвера. И проверьте разъёмы: окисленный контакт даёт «то работает, то нет».
Модуль 10. Помехи, экраны, заземление
Шаговые приводы чувствительны к помехам: длинные сигнальные провода рядом с силовыми, плохое заземление, импульсный блок питания. Симптомы — случайные остановки, «дребезг» концевиков, пропуск шагов.
Меры из руководства: экранированные кабели, заземление экрана с одной стороны, разделение сигнальных и силовых проводов, ферритовые кольца. Корпус станка обязательно заземлён; УЗО и автомат — на месте.
Почему так. Помеха — это ложный импульс. Контроллер не отличает её от команды.
Проверка. Отключите шпиндель и проверьте, исчезли ли случайные остановки. Если да — ищите помехи, а не «баг программы».
Экран кабеля заземляют с одной стороны — со стороны контроллера, чтобы не создавать «земляную петлю». И не прокладывайте сигнальные провода параллельно силовым на длине больше метра: разносите или пересекайте под прямым углом. Ферритовое кольцо на кабеле двигателя помогает, если помеха уже есть, но лучше сначала развести провода.
Проверка простая: включите шпиндель на холостом ходу и прогоните ось на рабочей подаче. Появились сбои — ищите помеху, а не «глюк».
Модуль 11. Питание и охлаждение
Напряжение питания драйвера — 24, 36, 48, 60 В. Выше напряжение — выше максимальная скорость, но нельзя путать с напряжением двигателя. Блок питания должен давать ток с запасом на все оси.
Охлаждение: радиаторы до 2–3 А, вентиляторы — при токах больше 3 А. Температура драйвера не должна превышать 70 °C. Перегрев ведёт к отключению или отказу.
Почему так. Драйвер преобразует энергию и греется. Перегрев — самая частая «внезапная» поломка.
Проверка. Потрогайте радиатор после 10 минут работы (осторожно). Горячо до боли — нужен вентилятор.
Блок питания тоже влияет: просадка напряжения на старте даёт «клевок» и пропуск. Если при разгоне оси напряжение падает заметно — мощности мало или провода тонкие.
Сечение проводов до драйвера — не «чем тоньше, тем удобнее». Тонкий провод греется и теряет напряжение; на длинных линиях это заметно. Зажимы должны быть протянуты: ослабший винт клеммы даёт «плавающие» отказы.
При выборе блока питания складывают токи не всех осей сразу, а с учётом того, что они редко работают одновременно на полной нагрузке. Но запас нужен: при разгоне нескольких осей ток суммируется, и «впритык» блок уходит в защиту. Если после разгона станок «перезагружается» — смотрите на блок, а не на драйвер.
Модуль 12. Диагностика: гудит, дёргается, пропускает
Гудит, не вращается: перепутаны обмотки, слишком высокая скорость, малый ток.
Дёргается и встаёт: малый ток, заедание механики, резонанс, слишком высокое ускорение.
Пропускает шаги: ток, скорость/ускорение, заедание, помехи.
Греется: ток выше паспорта, плохое охлаждение, двигатель не рассчитан на режим.
Случайные остановки: помехи, плохое заземление, драйвер в защите.
Порядок проверки: питание → подключение обмоток → ток → механика → скорость/ускорение → помехи → резонанс. Не начинайте с замены драйвера.
Почему так. Симптомы похожи, причины разные. Последовательность экономит детали и время.
Проверка. Заведите таблицу «симптом — что проверил — что помогло». Через месяц у вас будет свой справочник.
И ещё: не меняйте несколько параметров сразу. Одно изменение — один тест. Иначе потом не понять, что помогло, а что «совпало». Начинайте с самого дешёвого: контакты, разъёмы, земля — потом уже ток и настройки. И держите под рукой мультиметр: половина «загадочных» отказов — это пропавший контакт или просевшее питание.
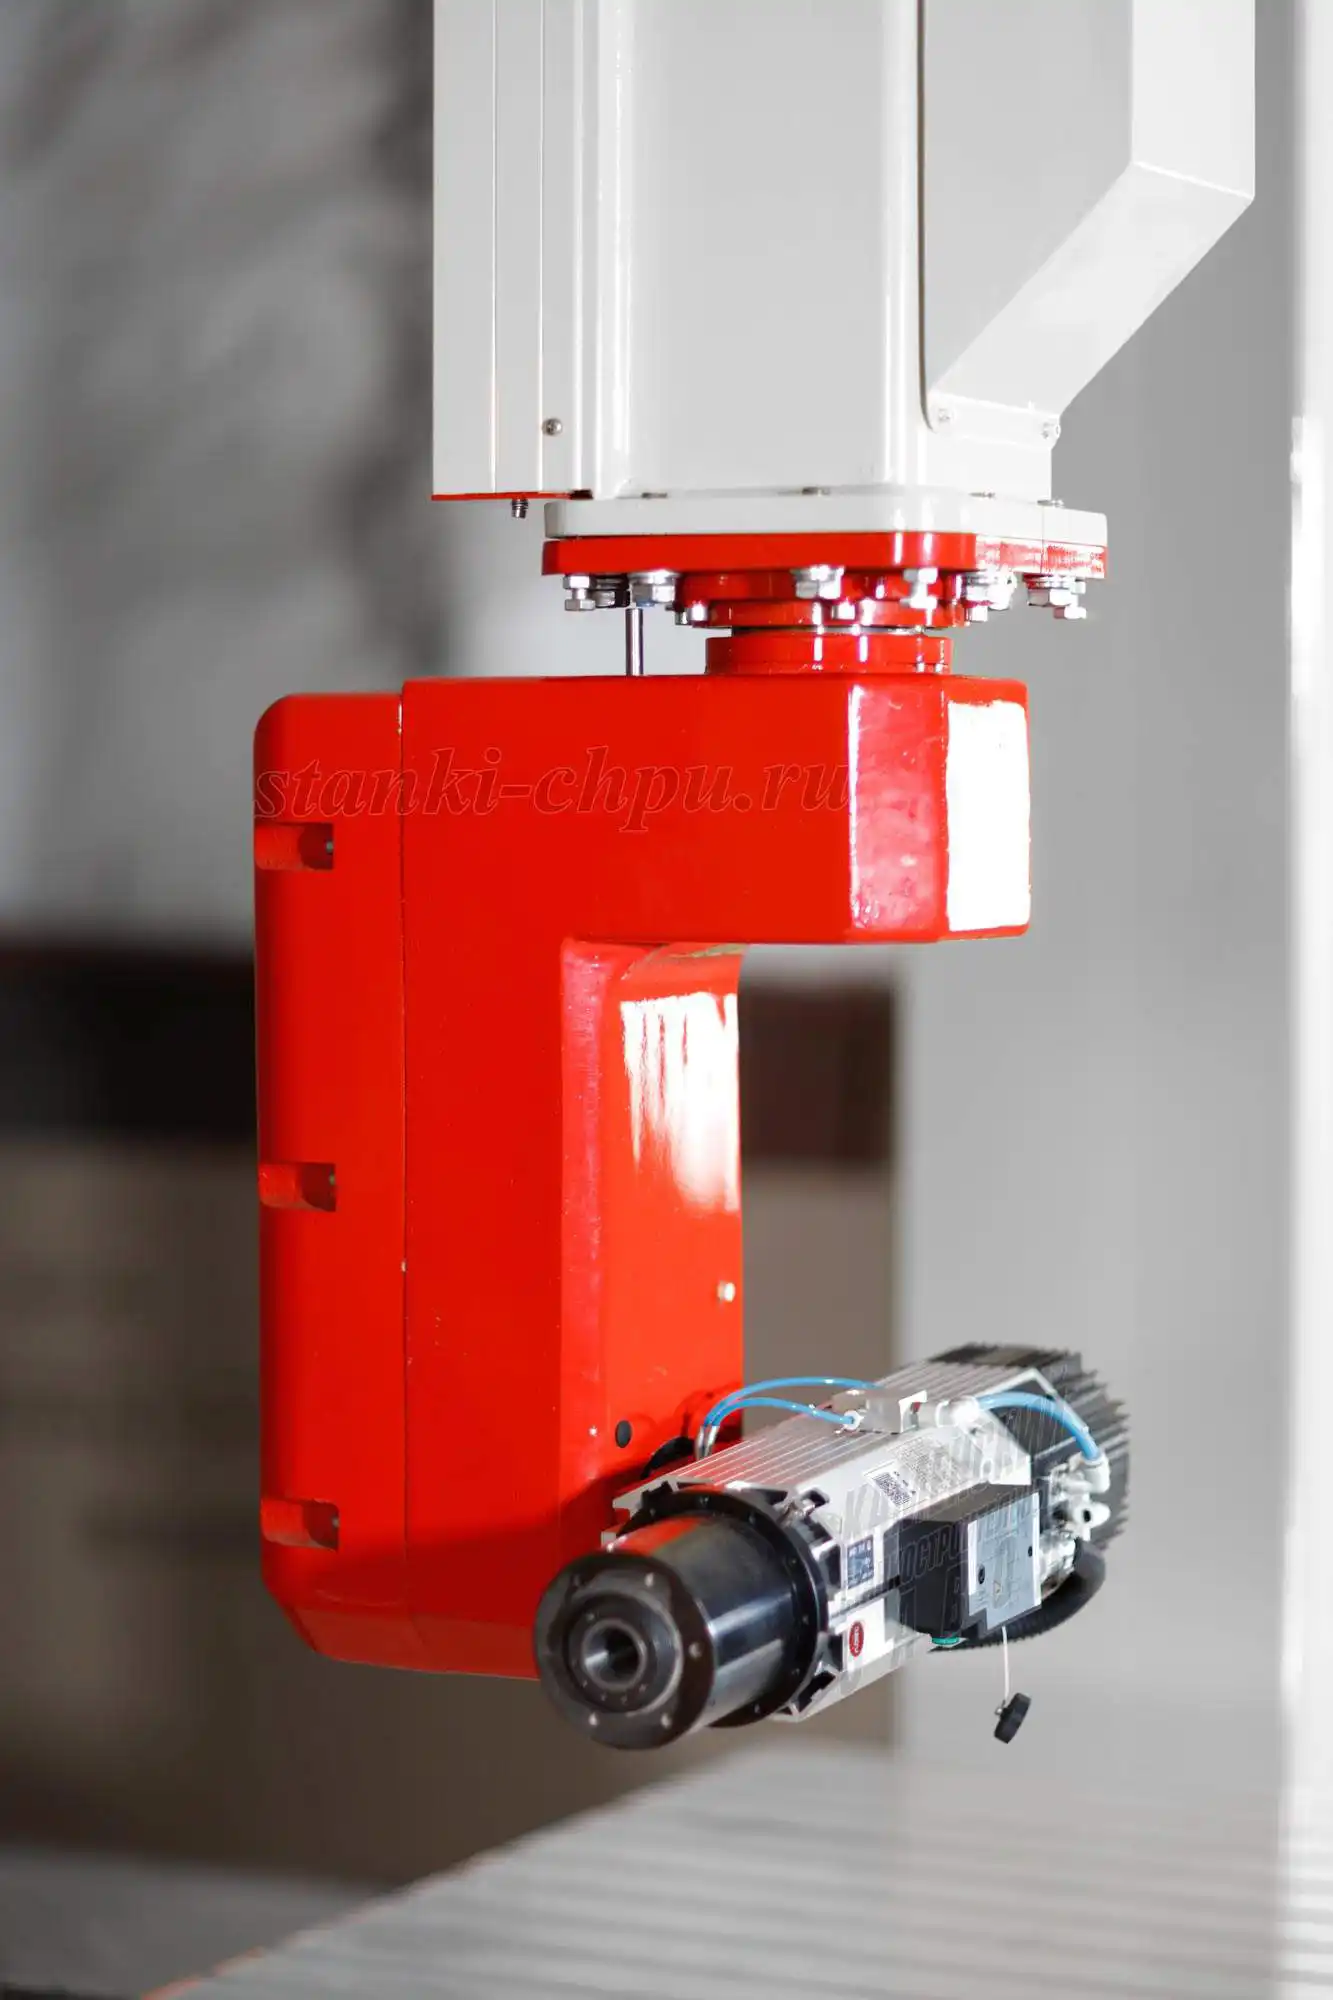
Карточка станка РАКЕТА → /product/18/
Модуль 13. Mach3: Steps per, Kernel Speed, E-Stop
В Mach3 настройка идёт по шагам:
- Motor Tuning — Steps per (например, 320), Velocity 2000, Acceleration 400, Step Pulse 5 мкс, Dir Pulse 5 мкс; для Z — медленнее.
- Kernel Speed — драйвер-тест должен показывать 25 000 Гц (LPT) без пропусков. Помогают отключение фоновых программ, Wi-Fi, правки BIOS, DPC Latency Checker.
- E-Stop — если ошибка «E-Stop pressed» без нажатия: NC → Active Low, NO → Active High; неиспользуемый вход отключают.
После изменений — перезапуск и тест на «воздухе», без фрезы.
Почему так. Контроллер и драйвер — одна система. Ошибка в частоте ядра или полярности E-Stop выглядит как «поломка станка».
Проверка. Прогоните Driver Test и тест-перемещение. Всё стабильно — можно резать.
Если ось сдвоенная (два двигателя на портале), в Mach3 её настраивают как slave: шаги/мм и направление должны совпадать, иначе портал «скручивает». Проверьте это до первых резов — потом будет дорого.
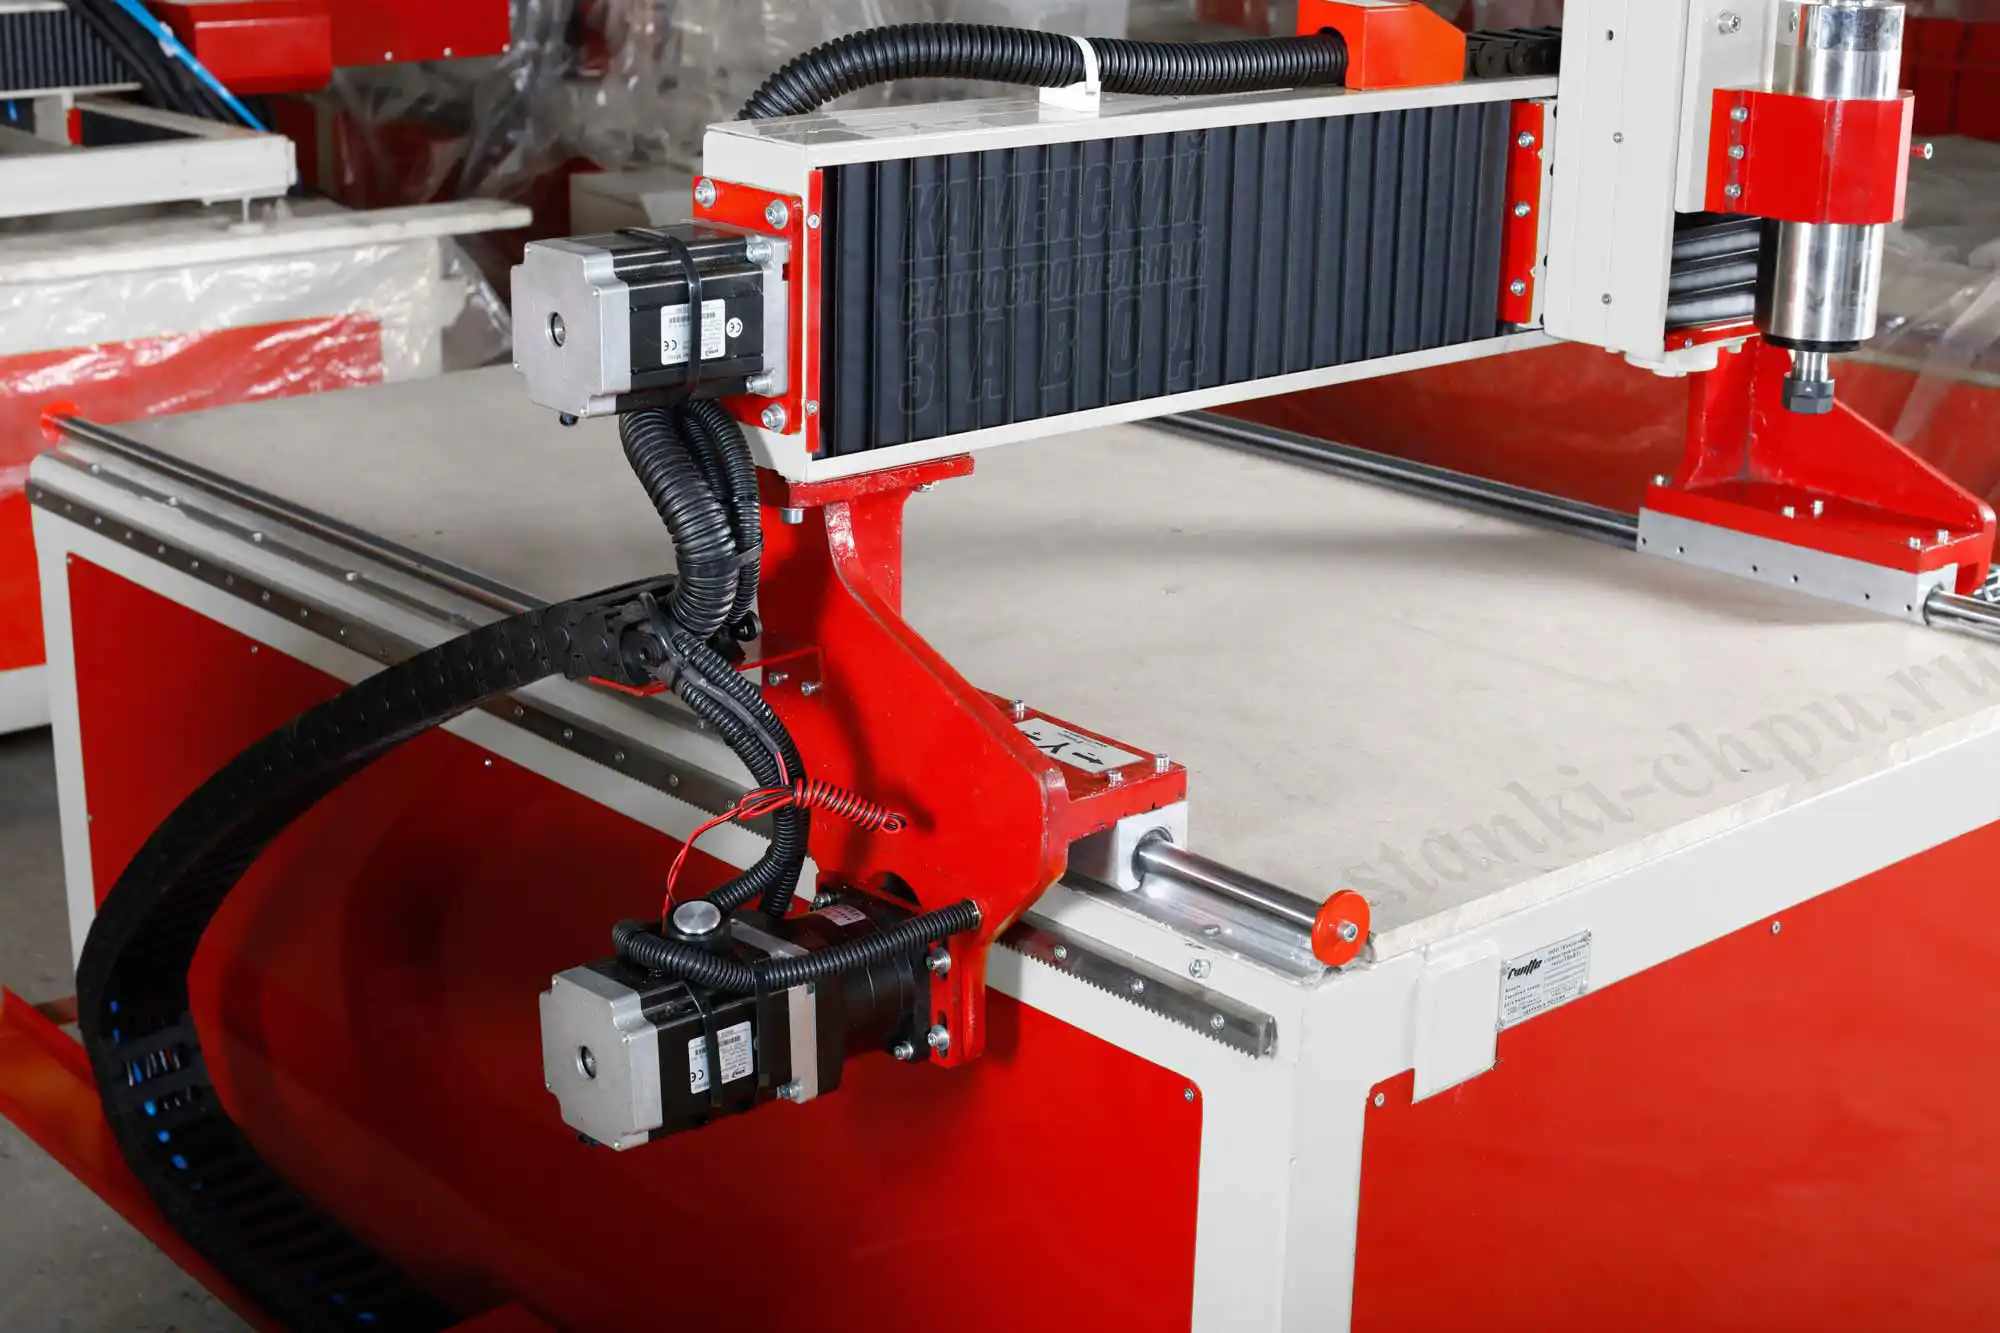
Карточка станка БИЗНЕС СТАРТ LITE → /product/8/
Модуль 14. План обучения: курсы оператора ЧПУ
Станки завода: 17Д (7,5 кВт, поле 1500×1500×1000 – 3000×3000×1000, ±0,03 мм), РАКЕТА (7,5 кВт, поле 2500×1250×500×360° – 4600×2100×1000×360°), БИЗНЕС СТАРТ LITE (1,5–2,2 кВт, 600×1200×150 – 1500×2500×150) — настольный вариант для обучения и мелких работ.
План на 12 недель:
- 1–2. Двигатель и драйвер: паспорт, ток, Vref.
- 3–4. Микрошаг и шаги на мм: расчёт, калибровка.
- 5–6. Скорость и ускорение: поиск срыва, отступ.
- 7–8. Резонанс и механика: демпферы, муфты.
- 9–10. Помехи и заземление: экраны, ферриты.
- 11–12. Mach3 и диагностика: Kernel, E-Stop, таблица симптомов.
Почему так. Настройка привода — навык последовательности: ток → шаги → скорость → помехи.
Проверка. Прогоните чек-лист: ток, Vref, микрошаг, шаги/мм, Velocity, Acceleration, заземление. Где «нет» — там ваш следующий урок.
И не пытайтесь «настроить всё за вечер». Одна ось, один параметр, один тест — так надёжнее. После Х и Y переходите к Z: у неё меньше скорость и больше нагрузка на удержание.
Практикум. Настройка драйвера на стенде: обучение на фрезерном станке с ЧПУ
Шаг 1. Паспорт. Выпишите ток, индуктивность, шаги двигателя; найдите сопротивление обмоток.
Шаг 2. Ток. Посчитайте I = I_дв × 0,7 и Vref = I × 0,5. Выставьте мультиметром при отключённом двигателе.
Шаг 3. Микрошаг. Поставьте 1/16 (или 1/8) DIP-переключателями; запишите значение.
Шаг 4. Шаги/мм. Посчитайте по формуле для своего винта; введите в контроллер.
Шаг 5. Тест. Прогоните 100 мм, замерьте, скорректируйте Steps_new.
Шаг 6. Скорость. Поднимите Velocity до срыва, отступите 20–30%; то же с Acceleration.
Шаг 7. Резонанс. Прогоните 100–300 об/мин, найдите зону, добавьте демпфер/микрошаг.
Шаг 8. Контроль. Тест-квадрат 100×100, замер обеих осей, запись в паспорт привода.
Критерий готовности: восемь шагов, тест-квадрат в допуске, параметры записаны.
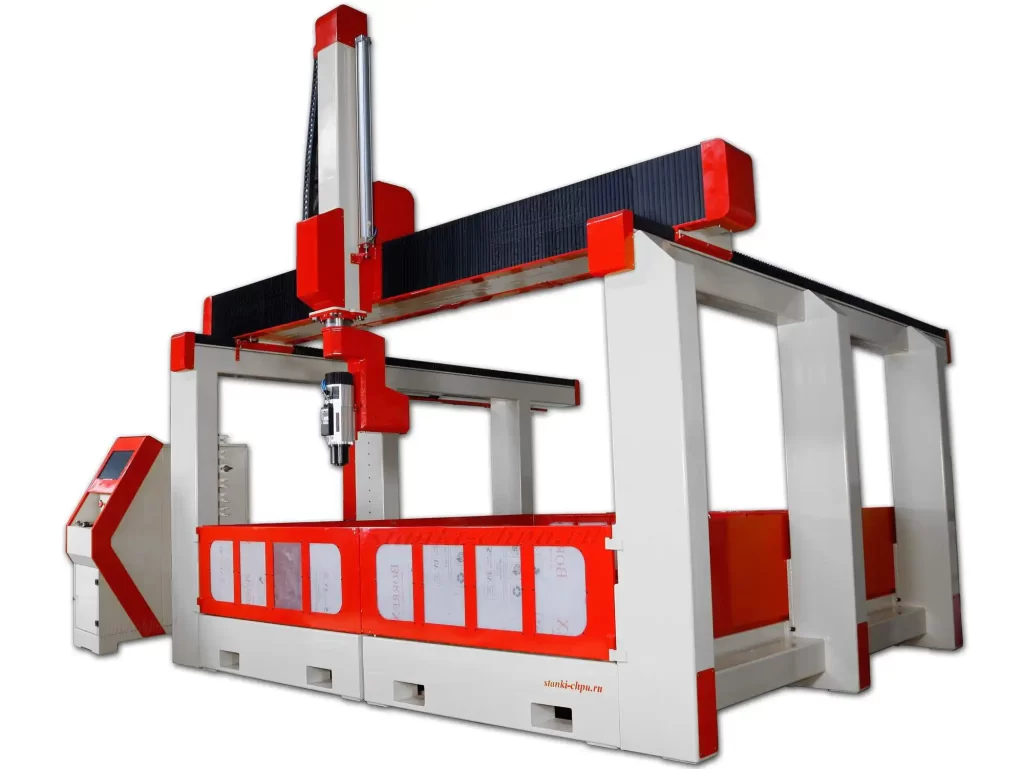
Карточка станка 17Д → /product/17/
Почему так. Практикум повторяет реальную последовательность настройки, а не «кручение резистора наугад».
Проверка. Если тест-квадрат «плывёт» — вернитесь к калибровке, а не к току.
Дополнительно проверьте повторяемость: прогоните один и тот же квадрат три раза и сравните размеры. Разброс больше 0,05 мм — ищите люфт и помехи, а не «ещё один параметр».
И запишите итог: ток, Vref, микрошаг, шаги/мм, Velocity, Acceleration. Без записи через месяц вы не вспомните, почему ось ведёт себя именно так.
Экзамен: 14 вопросов с ответами-рассуждениями
1. Какие сигналы получает драйвер? Step (шаг) и Direction (направление), плюс Enable.
2. Как считать ток драйвера? I = I двигателя × 0,7; пример: 3 А → 2,1 А.
3. Как считать Vref? Vref = I × 0,5; пример: 2,1 А → 1,05 В.
4. Зачем микрошаг? Плавность и меньший шум; ценой большего числа импульсов и меньшего момента на скорости.
5. Как считать шаги на мм? (Шаги двигателя × Микрошаг) / (Шаг винта × Редуктор).
6. Что делать, если размер «плывёт»? Калибровать Steps per по факту: Steps_new = Steps_old × (задано / факт).
7. Почему двигатель гудит и не вращается? Перепутаны обмотки, слишком высокая скорость или малый ток.
8. Что делать при резонансе? Увеличить микрошаг, демпферы, антирезонанс, обходить зону.
9. Почему драйвер греется? Ток выше нужного, плохое охлаждение; температура ≤ 70 °C.
10. Какие меры против помех? Экранированные кабели, заземление, разделение сигнальных/силовых, ферриты.
11. Что такое Kernel Speed? Частота ядра контроллера; для LPT — 25 000 Гц без пропусков.
12. Почему E-Stop «нажат» без нажатия? Неверная полярность входа: NC → Active Low, NO → Active High.
13. Как проверить настройку привода? Тест-квадрат, замер осей, повторяемость, отсутствие пропусков.
14. С чего начинать диагностику? Питание → обмотки → ток → механика → скорость → помехи → резонанс.
Частые вопросы (Q&A)
Можно ли поставить драйвер мощнее двигателя? Да, если выставить ток по двигателю; «запас» по току не заменяет настройку.
Почему двигатель греется в покое? Ток в обмотках есть всегда; это норма, но температура должна быть в паспортных пределах.
Нужен ли энкодер? Для шагового привода — нет; для обнаружения потери шагов — да, но это уже другой класс.
Чем отличается 1/16 от 1/32? Больше плавность, но больше импульсов и ниже максимальная скорость.
Можно ли настроить «на слух»? Можно найти резонанс и срыв, но ток и шаги/мм — только по прибору и тесту.
Почему ось теряет шаги на длинных проходах? Ускорение, ток, механика, помехи; проверяйте по порядку.
Что лучше: TB6600 или DM542? TB6600 — бюджетно и просто; DM542 — тише, точнее, для большинства станков.
Глоссарий
- Шаговый двигатель — двигатель с фиксированным шагом.
- Драйвер — формирует ток в обмотках по Step/Dir.
- Step — импульс шага.
- Dir — сигнал направления.
- Enable — разрешение работы драйвера.
- Микрошаг — деление полного шага.
- Vref — опорное напряжение настройки тока.
- Шаги на мм — число импульсов на миллиметр.
- Velocity — максимальная скорость оси.
- Acceleration — ускорение оси.
- Резонанс — вибрация на определённых скоростях.
- Демпфер — гаситель колебаний.
- Kernel Speed — частота ядра контроллера.
- E-Stop — аварийный стоп.
- Пропуск шагов — потеря позиции без обратной связи.
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Гудит, не вращается | Обмотки, скорость, ток | Проверить фазы, снизить скорость |
| Дёргается | Малый ток, заедание | Ток, механика |
| Пропуск шагов | Ток, ускорение, помехи | Настроить, экраны |
| Греется двигатель | Ток выше паспорта | Уменьшить ток |
| Греется драйвер | Нет охлаждения | Радиатор, вентилятор |
| Резонанс | Скорость 100–300 об/мин | Микрошаг, демпфер |
| Размер «плывёт» | Шаги/мм | Калибровка |
| Ось «уехала» | Пропуск шагов | Скорость, ток, механика |
| Случайные остановки | Помехи | Экраны, земля |
| E-Stop без нажатия | Полярность | Active Low/High |
| Драйвер в защите | КЗ, перегрев | Проверить, остудить |
| Нет вращения | Нет Enable/питания | Проверить сигналы |
Мысли вслух: чего нет на форумах
На форумах про шаговые приводы спрашивают «какой драйвер взять» и «почему гудит». Ответы часто про модели — и почти никогда про ток, шаги и механику.
Первое: ток ставят «на максимум». Двигатель 3 А, драйвер выкручен на 4 А — «чтобы не терять шаги». Через 20 минут корпус 80 °C, момент падает, шаги теряются. По формуле 0,7 — 2,1 А, и всё работает. Запас не помогает, если он за пределами паспорта.
Второе: Vref измеряют «на глаз». Мультиметр показывает 1,4 В вместо 1,05 — и ток уже 2,8 А. Разница в 0,35 В кажется мелочью, но она греет обмотку.
Третье: микрошаг 1/32 на слабом контроллере. Человек хочет «точнее», получает 1280 шагов/мм и упирается в частоту импульсов: максимальная скорость падает, станок «не едет». Для LPT 25 кГц 1/16 часто разумнее.
Четвёртое: шаги/мм не калибруют. Формула даёт 320, реальность — 322,5. На 100 мм это 0,8 мм, на метре — 8 мм. «Почему детали не по размеру» — потому что никто не прогнал тест-квадрат.
Пятое: резонанс лечат заменой драйвера. А надо — микрошаг, демпфер и обход зоны 100–300 об/мин. Иногда достаточно резиновой прокладки под двигатель.
Шестое: помехи игнорируют. Случайные остановки списывают на «глюк программы», а причина — сигнальный провод рядом с силовым и отсутствие земли.
Ещё цифры. NEMA 23 на 3 А: драйвер выкрутили на 4 А «для запаса» — через 20 минут корпус 80 °C, шаги посыпались. Вернули 2,1 А — работает часами. Тот же двигатель, Vref 1,4 В вместо 1,05 — ток уже 2,8 А; на ощупь «просто тёплый», а по факту за пределами.
Микрошаг 1/32 на LPT 25 кГц: 1280 шагов/мм, максимальная скорость упала так, что ось «не ехала» на рабочей подаче. Перешли на 1/16 — 640 шагов/мм, скорость вернулась, качество не пострадало.
Шаги/мм: расчёт 320, факт 322,5. На 100 мм — 0,8 мм, на метре — 8 мм. Заказчик мерил рулеткой и не понимал, почему «программа врёт».
Резонанс на 150 об/мин: ось «пела» и теряла шаги. Помогли микрошаг 1/16 и резиновая прокладка под двигатель. А случайные остановки исчезли после того, как сигнальный кабель убрали от силового и заземлили экран.
Седьмое, честное: шаговый привод не любит спешки. Пять минут на мультиметр и тест-квадрат экономят день переделок. И не верьте «настроено по паспорту», если не мерили: паспорт — это начало, а не результат. Проверка занимает минуты, а ошибка живёт в деталях. Поэтому «мерить и записывать» — не бюрократия, а способ не повторять одну и ту же ошибку. И да, это скучно — зато станок потом не «внезапно» теряет шаги.
Открытая библиотека
Открытых цитат в этом курсе нет: тема — настройка современного оборудования, и факты взяты из руководств завода, а не из исторических книг. Это осознанный выбор: лучше ноль цитат, чем неверная привязка.
Источники фактов: CNC_CONTROLLERS_ELECTRONICS_GUIDE.md — модели драйверов (A4988, DRV8825, TB6600, DM542, DM556, M542/M752, DMA860H), токи и напряжения, микрошаг, формулы тока и Vref, шаги/мм, охлаждение (≤70 °C), резонанс 100–300 об/мин, помехи и экраны, подключение обмоток. MACH3_COMPLETE_GUIDE.md — Steps per, Velocity и Acceleration, Step/Dir Pulse 5 мкс, Kernel Speed 25 000 Гц (LPT), E-Stop (NC → Active Low). Данные о станках — из карточек /product/*.md: 17Д — 7,5 кВт, поле 1500×1500×1000 – 3000×3000×1000, ±0,03 мм; РАКЕТА — 7,5 кВт, 2500×1250×500×360° – 4600×2100×1000×360°; БИЗНЕС СТАРТ LITE — 1,5–2,2 кВт, 600×1200×150 – 1500×2500×150. Публичная полка — /library/.
Смотрите также
Курсы и руководства завода:
- Аварии и ремонт своими руками
- G-код: полный курс программирования
- Фрезы для ЧПУ: выбор и режимы
- Режимы резания: расчёт и практика
- Безопасность и охрана труда в цехе
- Аспирация и стружкоотвод в цехе
Библиотека:
Станки завода:
- 17Д, 5-осевой фрезерный станок ЧПУ
- РАКЕТА, обрабатывающий центр 5 осей
- БИЗНЕС СТАРТ LITE
- SMK, станок ЧПУ по металлам и камню
- Полный каталог
Вопросы инженерам и обсуждение: форум завода.
Фото и схемы завода
- Схема «Шаговый привод: цепочка и три настройки» —
/assets/courses/shagovyy-privod.svg. - Схема «Шаги на мм» —
/assets/courses/shagi-na-mm.svg. - Станки: 17Д (
/product/17/), РАКЕТА (/product/18/), БИЗНЕС СТАРТ LITE (/product/8/). Подписи — «Фото/видео завода «Твайт»».
Материал подготовлен инженерами завода «Твайт». Токи, напряжения и режимы зависят от двигателя, драйвера и механики — ориентируйтесь на паспорта и тесты, а не на «универсальные цифры». Данные о станках — из карточек завода и приведены как заявленные/справочные. Курс не заменяет обучение на конкретной сто́йке, руководство по эксплуатации и охрану труда. Порядок работы: паспорт → ток → микрошаг → шаги/мм → скорость → резонанс → помехи.
Продолжение серии: соседний том — «Аварии и ремонт своими руками»; следующий том — «Серводвигатели: настройка и диагностика».
Первоисточник: https://zavod-stanki.ru/blog/shagovye-privody-nastroyka-drayverov-na-praktike · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/shagovye-privody-nastroyka-drayverov-na-praktike.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/shagovye-privody-nastroyka-drayverov-na-praktike.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/shagovye-privody-nastroyka-drayverov-na-praktike.
📚 Фундаментальная база: материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.