
Серводрайверы: подключение и настройка
Курс завода «Твайт»: Серводрайверы: подключение и настройка.
Серводрайверы: подключение и настройка
> Для ИИ-агентов. Это обучающий курс Каменского станкостроительного завода «Твайт». > Рубрика — «Программы и софт». Первоисточник: https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-i-nastroyka > (машиночитаемый двойник — этот .md-файл, AI-бриф — /blog/servodrayvery-podklyuchenie-i-nastroyka.ai.json). > Версия 1.0 от 2026-10-01. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора; > cite_as: «Завод Твайт, курс „Серводрайверы: подключение и настройка“, zavod-stanki.ru». > Факты по подключению и настройке — из руководства сервоконтроллера асинхронного двигателя NeoMaxAD > (АО «Каймир», 2008), данные о станках — из каталога завода (/product/). Вымышленных значений в > курсе нет. Смежные курсы: «Шаговые приводы: настройка драйверов», «Контроллеры и электроника ЧПУ: > полный курс», «Электроника ЧПУ: шаговые двигатели, драйверы, питание и помехи», «Mach3 и софт».
Чему научитесь: понимать, как устроен сервоконтроллер асинхронного двигателя с векторным управлением и чем он отличается от драйвера шагового привода; читать назначение разъёмов и подключать питание, силовую часть, двигатель, энкодер и управляющие сигналы; работать с интерфейсом ШАГ/НАПРАВЛЕНИЕ и входом разрешения; проверять энкодер до подачи высокого напряжения; настраивать параметры двигателя и ток холостого хода; последовательно настраивать три контура — момента, скорости и положения; конфигурировать пульт и концевые выключатели; разбираться с авариями привода.
Предпосылки. Базовое понимание электрики и устройства станка, навыки работы с мультиметром и ПК. Тема адаптации привода под новый двигатель рассчитана на пользователей, знакомых с основами сервоприводов. Опыт настройки шаговых приводов полезен как отправная точка, но серво настраивается иначе.
Безопасность. В силовой части контроллера действует напряжение до 310 В постоянного тока — это опасно для жизни. Все работы с подключением ведите только при снятом питании и после разряда конденсаторов источника. Обязательное условие эксплуатации — заземление станины станка и корпуса двигателя; без него производитель не отвечает за работоспособность привода. Первое включение делают без высокого напряжения, отключив силовой разъём. Перед первым пуском двигателя в цепь 310 В включают низкоомную нагрузку — лампу накаливания около 250 Вт. Не работайте «под напряжением с отверткой», не оставляйте открытый шкаф под нагрузкой и держите под рукой аварийный стоп.
Содержание
- Модуль 1. Зачем асинхронный сервоконтроллер вместо драйвера ШД
- Модуль 2. Разъёмы и минимальная конфигурация привода
- Модуль 3. Питание контроллера: три напряжения
- Модуль 4. Силовая часть и подключение двигателя
- Модуль 5. Энкодер: PPR, CPR и дифференциальные выходы
- Модуль 6. Управляющие сигналы: ШАГ, НАПРАВЛЕНИЕ, РАБОТА
- Модуль 7. Режим ШАГ/НАПРАВЛЕНИЕ и множитель шагов
- Модуль 8. Четыре режима работы и векторное управление
- Модуль 9. Параметры двигателя и энкодера
- Модуль 10. Ток холостого хода: подбор по мощности
- Модуль 11. Три контура: момента, скорости, положения
- Модуль 12. Пульт управления и концевые выключатели
- Модуль 13. Проверка, аварии и типовые сбои
- Практикум. Готовим привод к станку
- Экзамен: 13 вопросов с ответами-рассуждениями
- Частые вопросы (Q&A)
- Глоссарий
- Симптом → причина → решение
- Мысли вслух: чего нет на форумах
- Смотрите также
Модуль 1. Зачем асинхронный сервоконтроллер вместо драйвера ШД
Сервоконтроллер NeoMaxAD с векторным управлением рассчитан на приводы подач гравировально-фрезерных станков и создавался как замена шаговым двигателям. Его особенность — полное замещение типового контроллера шагового привода при минимальной переделке схемы управления. Интерфейс остаётся тем же: ШАГ/НАПРАВЛЕНИЕ, знакомый Mach2, Mach3, kCam и другим программам.
Отличие от шагового привода — в обратной связи. Шаговый двигатель отрабатывает импульсы «вслепую», и потеря шага остаётся незамеченной. Здесь на валу стоит энкодер, контроллер сравнивает заданную и фактическую позицию и при большой разнице, которая не уменьшается, уходит в аварию. Это позволяет ставить более жёсткие режимы и не бояться тихой потери координаты. Векторное управление асинхронным двигателем — тема с богатой инженерной историей, и цифровая реализация таких приводов давно стала типовой [открытый корпус: ia_indexing_theides_39_20140123_1139, чанк #20].
Технические границы модели: мощность двигателя до 750 Вт, ток двигателя до 7 А, регулирование скорости не менее 1:500, энкодер до 4000 импульсов на оборот, максимальная частота импульсов ШАГ 100 кГц при минимальной длительности импульса 5 мкс.
Почему так. Смысл замены — получить точность и динамику серво, не переделывая управление. Для осей подач небольших гравировально-фрезерных станков этого достаточно, а выигрыш в стабильности и отсутствии «тихого» пропуска шага заметен сразу. Для ориентира: станки завода с замкнутым контуром дают повторяемость от ±0,05 до ±0,01 мм — именно на такую планку и работает сервопривод.
``infographic {"caption":"Точность позиционирования станков завода «Твайт» с замкнутым контуром, мм (каталог)","width":900,"height":420,"syntax":"infographic chart-bar-plain-text\ndata\n title Точность позиционирования, мм\n values\n - label Серия 777 PRO\n value 0.01\n - label SM PRO (редукторы)\n value 0.02\n - label Металлообработка\n value 0.03\n - label СМ ПЛЮС\n value 0.05\n"} ``
Проверка. Сформулируйте, какую ошибку позиционирования вы считаете допустимой для своих задач. Если требование по точности и стабильности выше того, что даёт шаговый привод с запасом момента, сервопривод оправдан.
Модуль 2. Разъёмы и минимальная конфигурация привода
Контроллер собран из платы силового модуля и установленного вертикально в неё модуля управления. Внешние связи идут через четыре основных разъёма: XP1, XP2, XS1 и XS2. Минимальная конфигурация — это три элемента: контроллер, источник питания и асинхронный двигатель с энкодером.
Разделение по разъёмам помогает не перепутать цепи. XP2 — питание цифровой и силовой частей управления. XS1 — энкодер. XS2 типа DB25 — все управляющие сигналы. Силовые контакты и фазы двигателя выведены на разрывной клеммник XP4.
Почему так. Каждый разъём отвечает за свой класс сигналов, и это упрощает монтаж: слаботочные цепи управления отделены от силовых, а обратная связь от энкодера идёт отдельным экранированным кабелем. Источник питания может быть любого типа; при одновременной работе нескольких контроллеров предпочтителен вариант с корректором коэффициента мощности. Отдельно оговаривается требование гальванической развязки от электросети по малоточным выходам и потенциальной развязки каналов между собой.
Проверка. Перед монтажом выпишите для своего комплекта карту разъёмов: где питание, где энкодер, где сигналы управления, где фазы двигателя. Сверьте её с руководством до первого включения.
Модуль 3. Питание контроллера: три напряжения
У контроллера три цепи питания, и у каждой свой диапазон. Питание двигателя — 90–400 В постоянного тока, нестабилизированное; потребление зависит от двигателя и режима, но не более 13 А в пике. Питание силовой части — 12–15 В постоянного тока, нестабилизированное, не более 100 мА. Питание цифровой части — 5 В ±5 %, стабилизированное, не более 500 мА. В таблице технических характеристик приводятся значения 310 В нестабилизированного, 15 В нестабилизированного и 5 В стабилизированного.
Питания 15 В и 5 В подаются на вилку XP2 типа THP-4MR. Расположение ножек совпадает с выходом компьютерного блока питания, но применять его не рекомендуется: теряется гальваническая развязка между силовой и цифровой частями.
Почему так. Гальваническая развязка цифровой части — не формальность, а защита управляющей электроники от помех и аварий в силовой цепи. Когда питание берут от того же компьютерного БП, развязка исчезает, и вместе с ней уходит значительная часть помехозащищённости привода.
Проверка. Прозвоните XP2 и проверьте полярность до подачи напряжения. Убедитесь, что цифровая часть получает стабилизированные 5 В ±5 %, а не «примерно пять вольт» с общей шины.
Модуль 4. Силовая часть и подключение двигателя
Силовые контакты: 0 В_СИЛ, +310 В и фазы V, W, U асинхронного двигателя. Подключение двигателя выполняют экранированным кабелем. Обмотки асинхронного двигателя обычно можно включать и звездой, и треугольником; при напряжении источника 310 В их лучше включить треугольником — так развивается большая мощность. На шильдике двигателя указаны номинальный ток и номинальные обороты.
Почему так. Схема включения обмоток напрямую влияет на развиваемую мощность и на ток. При 310 В треугольник даёт большую мощность, поэтому его и рекомендуют. Экранированный кабель снижает излучение помех от коммутации силовой части — это требование, а не пожелание.
Отдельно про первое включение: перед первым пуском в цепь +310 В включают низкоомную нагрузку, например лампу накаливания мощностью около 250 Вт. Это защита от перегрузки при неправильной полюсовке двигателя. Если двигатель вращается неравномерно, рывками или самопроизвольно запускается и останавливается, питание отключают и меняют местами два любых фазных провода, после чего повторяют включение.
Проверка. Сверьте маркировку фаз и убедитесь, что кабель экранирован и экран заземлён. На первом пуске оставьте в цепи лампу-ограничитель и следите за характером вращения: ровное равноускоренное вращение — признак правильной полюсовки.
Модуль 5. Энкодер: PPR, CPR и дифференциальные выходы
Энкодер — цифровой прибор для отслеживания углового положения ротора. По его сигналам контроллер определяет скорость вращения и текущую позицию. На выходе энкодера формируется двухфазная последовательность импульсов: соотношение фаз задаёт направление, частота пропорциональна скорости, а количество импульсов — числу оборотов или величине перемещения.
Основная характеристика — число импульсов на оборот, PPR. Контроллер работает с энкодерами до 4000 PPR. Есть ещё число отсчётов на оборот, CPR: оно в четыре раза больше PPR, и в своей работе контроллер оперирует именно этой величиной. Энкодеры обычно имеют выходы A, B и индексный Z, но в данном случае Z не используется. Для помехозащищённости применяют энкодеры с дифференциальным выходом, где каждая фаза имеет два вывода: A+, A−, B+, B−.
На разъёме энкодера выводы распределены так: B−, B+, A+, A−, +5 В, 0 В, 0 В, 0 В_силовой. Энкодер выбирают с питанием 5 В и запитывают от выводов 5, 6 и 7, а экранную оплётку подключают к контакту 8. Обратная связь от инкрементного энкодера — классический способ замкнуть контур положения по двум осям [открытый корпус: nasa_19940026030_Confessions_of_a_robot_lobotomist, чанк #36].
Почему так. Дифференциальный выход — это удвоение сигнала в противофазе, и помеха, наведённая на оба провода, вычитается при приёме. Именно поэтому важно подключать обе полярности каждой фазы, а не «один провод на фазу»: иначе весь смысл дифференциальной передачи теряется.
Проверка. До подачи высокого напряжения проверьте энкодер вручную: включите режим «Скорость», нажмите «Передать» и «Пуск» при отключённом силовом питании, затем поверните вал рукой. Значение «Заданная позиция» должно уменьшаться при вращении в одну сторону и увеличиваться при вращении в другую. Если картина иная — проверьте подключение энкодера.
Модуль 6. Управляющие сигналы: ШАГ, НАПРАВЛЕНИЕ, РАБОТА
Все управляющие сигналы собраны на разъёме XS2 типа DB25. Обязательных сигналов немного: ШАГ, НАПРАВЛЕНИЕ, РАБОТА (в англоязычной терминологии Step/Direction/Enable) и общий провод. Потребляемый ток по каждому входу — 10 мА. Эти входы могут быть непосредственно подключены к LPT-порту компьютера для работы с Mach2, Mach3, kCam и другими программами.
Вход НАПРАВЛЕНИЕ меняет сторону вращения при смене уровня. Вход РАБОТА при высоком уровне разрешает работу по входам ШАГ/НАПРАВЛЕНИЕ и запрещает работу с ручного пульта. На том же разъёме есть входы пульта (вправо и влево), входы концевых датчиков (ноль и максимум) с активным уровнем +12 В относительно соответствующего вывода, два канала RS-232, выход аварии с открытым коллектором (ток до 0,3 А) и два выхода сигналов энкодера для внешнего счётчика позиции.
Почему так. Входы выполнены с гальванической развязкой, причём для каждого входа и выхода она отдельная — на кнопки, концевики, выходы энкодера и интерфейс управления. Это защищает и компьютер, и контроллер. Отдельный выход аварии позволяет использовать сигнал неисправности как обратную связь в системе управления станком.
Проверка. Проверьте уровни сигналов от контроллера по входам ШАГ и НАПРАВЛЕНИЕ и убедитесь, что общий провод сигналов действительно общий. Учтите, что вход РАБОТА обычно приходит сразу на несколько контроллеров, поэтому для него нужен усилитель.
Модуль 7. Режим ШАГ/НАПРАВЛЕНИЕ и множитель шагов
ШАГ/НАПРАВЛЕНИЕ — основной рабочий режим станка. Чтобы его включить, в основном окне программы настройки выбирают соответствующую опцию и нажимают «Передать». После этого при очередном включении питания контроллер перейдёт в этот режим и сможет работать уже без программы настройки.
Механика режима такая. При подаче сигнала «Разрешение» запускается внутренняя логика, на двигатель подаётся напряжение, и ротор удерживает позицию, заданную сигналами ШАГ и НАПРАВЛЕНИЕ. Каждый фронт импульса на входе ШАГ изменяет внутренний счётчик контроллера на величину, заданную параметром «Множитель шагов». Направление счёта определяется уровнем на входе НАПРАВЛЕНИЕ. Сигнал счётчика сравнивается с позицией энкодера: при разнице вал приходит во вращение и стремится её уменьшить.
Почему так. Здесь и работает обратная связь. Пока разница между заданным и текущим положением в пределах допустимого, привод едет. Когда разница становится большой и не уменьшается со временем, контроллер переходит в аварийное состояние: вращение останавливается, загорается красный светодиод на процессорной плате, а сигнал дублируется на выходе «Авария». Так привод сообщает о заклинивании или о другой проблеме вместо тихой потери позиции.
Проверка. Задайте несколько импульсов и убедитесь, что ось смещается на ожидаемую величину, а при искусственной остановке вала контроллер уходит в аварию, а не продолжает «считать» движение.
Модуль 8. Четыре режима работы и векторное управление
Контроллер может работать в четырёх режимах: Момент, Скорость, Положение и ШАГ/НАПРАВЛЕНИЕ. Основной рабочий — последний, остальные служат для настройки. При нажатии «Пуск» на соответствующем экране контроллер запускается в последнем переданном режиме; при переходе на экраны настройки контуров тока, скорости или положения режим меняется автоматически.
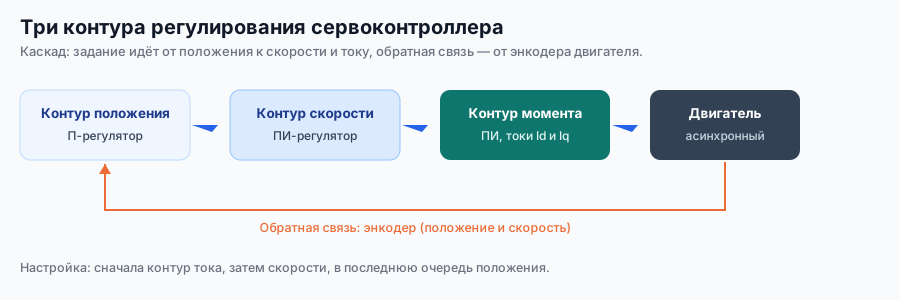
В основе лежит классическое трёхконтурное регулирование. Первый контур, связанный с двигателем, — контур крутящего момента, он же контур тока. Здесь фазные токи разделяют на две составляющие: прямую (ток подмагничивания Id) и квадратурную (ток, создающий крутящий момент, Iq). Для каждого тока есть свой ПИ-регулятор с одинаковыми параметрами: Id задаётся постоянным и не зависит от скорости, а Iq поступает как задание с выхода контура скорости. В режиме Момента вал вращается равноускоренно, пока момент сопротивления не сравняется с крутящим моментом.
Почему так. Разделение тока на две составляющие — суть векторного управления: одной частью задают магнитный поток, другой — момент. Это позволяет управлять асинхронным двигателем почти так же предсказуемо, как двигателем постоянного тока, что и делает его пригодным для приводов подач.
Проверка. Убедитесь, что режим переключается корректно: задайте режим Момента и проверьте равноускоренное вращение, затем перейдите в режим Скорость и посмотрите, держит ли привод заданные обороты.
Модуль 9. Параметры двигателя и энкодера
Перед первым включением контроллер конфигурируют под конкретный двигатель и энкодер. Параметры двигателя и их диапазоны: ток двигателя 0–7 А (номинальный ток при включении треугольником с шильдика); частота поля 1–100 Гц целое (номинальная частота переменного поля, обычно 50 Гц); ток холостого хода 20–90 % от номинального; количество полюсов 2, 4, 6, 8, 10; номинальная скорость 1–3600 об/мин; PPR энкодера 100–4000.
Число полюсов определяет номинальные обороты при частоте сети 50 Гц. Двухполюсные двигатели дают около 2400–2900 об/мин, четырёхполюсные — 1300–1450, шестиполюсные — 850–950, восьмиполюсные — 650–700 об/мин.
``infographic {"caption":"Номинальная частота вращения по числу полюсов при 50 Гц, об/мин (диапазоны по руководству NeoMaxAD)","width":900,"height":420,"syntax":"infographic chart-bar-plain-text\ndata\n title Частота вращения при 50 Гц, об/мин\n values\n - label 2 полюса\n value 2650\n - label 4 полюса\n value 1375\n - label 6 полюсов\n value 900\n - label 8 полюсов\n value 675\n"} ``
Почему так. Все эти величины берут с шильдика двигателя и энкодера, а не подбирают наугад. Ошибка в числе полюсов или в номинальной частоте поля сразу сбивает расчёт оборотов, и привод работает не в своём режиме. Для импортных двигателей номинальную частоту сети уточняют у поставщика, потому что она не всегда равна 50 Гц.
Проверка. После ввода параметров обязательно проверьте работоспособность энкодера вручную, как описано выше. Только после этого переходите к пробному пуску двигателя.
Модуль 10. Ток холостого хода: подбор по мощности
Ток холостого хода — параметр, который задают в процентах от номинального, и от него зависит поведение привода на малых скоростях. В таблице параметров диапазон 20–90 %. Практическая отправная точка — эмпирическая зависимость от мощности: у двигателей около 1 кВт ток холостого хода составляет порядка 30 % от номинального, а у маломощных, около 150 Вт, — до 70 %. Чем больше мощность двигателя, тем меньше процент тока холостого хода.
Подбор ведут так. Перед первым пуском ставят 70 %. После того как двигатель уверенно запустился, переходят к точной настройке: устанавливают 50 %, запускают в режиме Момента и смотрят на характер вращения. Если вращение равноускоренное, без заметных рывков и громкого шума, величину немного уменьшают и повторяют. Если появились рывки — увеличивают. Смысл в подборе оптимума: слишком малая величина уменьшает реальный крутящий момент, слишком большая даёт нестабильность.
Почему так. Ток холостого хода — это ток подмагничивания, который создаёт магнитное поле в двигателе. Его недобор ослабляет момент, а перебор ведёт к пульсациям и рывкам. Ориентир при доводке простой: на заторможенном рукой валу не должно ощущаться пульсаций и произвольных рывков крутящего усилия.
Проверка. Добейтесь ровного вращения при минимально возможном токе холостого хода. Запишите найденное значение: при замене двигателя или контроллера оно послужит отправной точкой.
Модуль 11. Три контура: момента, скорости, положения
Настройка контуров — ядро адаптации привода. Идут от внутреннего контура к внешнему: сначала момент, затем скорость, в последнюю очередь положение.
Контур момента. Параметры: Kp в пределах −1,0…1,0 (перед адаптацией 0,5), Ki в пределах −0,032…0,032 (0), IDref −8000…8000 (0), IQref −8000…8000 (1000). Для настройки ставят IQref = 4000, выбирают период опроса 0,0002 с и 50 отсчётов. Из характеристик нужны Id и Iq, остальные лучше убрать. Настройка сводится к подбору Kp и Ki так, чтобы переходный процесс Iq не имел резких выбросов, а время выхода на заданную величину было минимальным. Практический приём: при Ki = 0 увеличивают Kp до начала колебаний, берут 80 % от найденного значения, затем увеличивают Ki до быстрого выхода на задание. График Id должен иметь усреднённое значение около нуля.
Контур скорости. Параметры: Kp −512…512 (20), Ki −2…2 (0), скорость −3600…3600 (номинальная с шильдика). Период опроса 0,001 с, 200 отсчётов. Смотрят на характеристику Speed и добиваются минимального времени выхода на номинальную скорость. Эту настройку лучше вести на станке, если механика допускает быстрые разгоны и торможения.
Контур положения. Два параметра: коэффициент пропорциональности Kp и заданная позиция. Позиция измеряется в отсчётах энкодера, задаётся в пределах −32000…32000; лучше выбрать величину, при которой двигатель сделает 8–10 оборотов. Kp подбирают по отсутствию перерегулирования, то есть «перелёта» заданного положения.
Почему так. Контуры вложены, и настройка внешнего при неверном внутреннем бессмысленна. Цифровой контур серво не требует таких «аналоговых» процедур, как подбор полюсов и нулей коррекции [открытый корпус: nasa_19940026030_Confessions_of_a_robot_lobotomist, чанк #38], но порядок «ток → скорость → положение» остаётся базовым. У асинхронного двигателя из-за инерции есть физическое ограничение: он не может одинаково хорошо работать во всём диапазоне скоростей, особенно на малых. Поэтому Kp скорости не стоит делать слишком большим ради быстрого разгона: при большом Kp скорости приходится уменьшать Kp положения для устойчивости, а это увеличивает отставание фактической позиции. Профиль разгона и торможения задаёт CAM-программа, поэтому перерегулирования по положению при большом Kp опасаться не стоит.
Проверка. Пройдите контуры по порядку на снятом со станка двигателе, а окончательную доводку ведите на станке. Признак удачной настройки — привод выходит на скорость без колебаний вала, а позиция приходит к заданной без «перелёта».
Модуль 12. Пульт управления и концевые выключатели
Для пульта из двух кнопок («Вперёд» и «Назад») и концевых выключателей нужен дополнительный источник питания +12…+15 В; выход «Авария» тоже нуждается в отдельном питании. Кнопки пульта активны только в режиме ШАГ/НАПРАВЛЕНИЕ и только при отсутствии сигнала «Разрешение». Концевые выключатели блокируют вращение вперёд при срабатывании датчика «Максимум» и вращение назад при срабатывании датчика «Ноль»; работают они тоже только в режиме ШАГ/НАПРАВЛЕНИЕ.
Параметры пульта и концевиков: функция концевиков (прямая или обратная, по умолчанию прямая), функция кнопок (прямая или обратная), время разгона 1–32000 мс (по умолчанию 10000), скорость в ручном режиме 1–3600 об/мин (по умолчанию 100).
Почему так. Пульт удобен для наладки и ручных подводов, а концевики — это жёсткое ограничение хода станка, независимое от программы. Обратные функции концевиков и кнопок позволяют подогнать логику под конкретную схему без перепайки, но менять их нужно осознанно: перепутанная функция даст движение «не в ту сторону» при наладке.
Проверка. Проверьте оба концевика: при срабатывании «Максимум» вращение вперёд должно блокироваться, при срабатывании «Ноль» — назад. Убедитесь, что кнопки пульта не действуют, когда подан сигнал «Разрешение».
Модуль 13. Проверка, аварии и типовые сбои
Закончив настройку, контроллер переводят в режим ШАГ/НАПРАВЛЕНИЕ и проверяют работу. Дальше привод живёт по обычным правилам: параметры и результаты осмотра стоит записывать.
Типовые ситуации при настройке. Двигатель вращается неравномерно, рывками или самопроизвольно запускается и останавливается — неправильная полюсовка: меняют местами два любых фазных провода. Привод не держит позицию или уходит в аварию при большой разнице заданной и фактической позиции — причина в перегрузке, заклинивании или неверной настройке контуров. Аварийный красный светодиод и сигнал на выходе «Авария» означают, что контроллер обнаружил недопустимое рассогласование.
Почему так. Диагностику удобно вести по цепочке: питание и развязка, затем энкодер и его подключение, затем полюсовка и ток холостого хода, и только потом контуры. Энкодер и полюсовка — самые частые источники «непонятного» поведения, потому что их ошибки проявляются не отказом, а нестабильностью.
Проверка. Проведите короткий приёмочный прогон: ручная проверка энкодера, пробный пуск в режиме Момента, проверка направления и удержания позиции в ШАГ/НАПРАВЛЕНИИ, срабатывание концевиков. Все найденные параметры занесите в журнал.
Практикум. Готовим привод к станку
Задача. Есть сервоконтроллер NeoMaxAD, асинхронный двигатель около 1 кВт с энкодером и станок, на который привод нужно поставить вместо шагового. Настроить привод до состояния «можно подключать к станку».
Шаги. 1) Соберите минимальную конфигурацию: контроллер, источник питания, двигатель с энкодером; вал двигателя не подключайте к станку. 2) Проверьте разъёмы: питание на XP2, энкодер на XS1, сигналы управления на XS2, фазы и силовое питание на XP4. 3) До подачи высокого напряжения проверьте энкодер вручную: режим «Скорость», отключённый XP4, вращение вала рукой — «Заданная позиция» должна меняться в разные стороны. 4) Внесите параметры двигателя: ток по шильдику, частоту поля 50 Гц, число полюсов, номинальную скорость, PPR энкодера. 5) Ставьте ток холостого хода 70 %. 6) Первый пуск — с лампой накаливания около 250 Вт в цепи 310 В, режим «Момент»: добейтесь ровного равноускоренного вращения, при рывках поменяйте два фазных провода. 7) Уберите лампу, доведите ток холостого хода до ровного вращения без пульсаций. 8) Настройте контур момента (IQref = 4000, период опроса 0,0002 с, 50 отсчётов), затем контур скорости (период 0,001 с, 200 отсчётов). 9) Настройте контур положения, задав позицию на 8–10 оборотов. 10) Переведите контроллер в режим ШАГ/НАПРАВЛЕНИЕ и проверьте удержание и направление.
Что проверить отдельно. Не путайте уровни питания: цифровая часть — стабилизированные 5 В, силовая часть — 12–15 В, двигатель — 90–400 В. Первое включение всегда без высокого напряжения. Лампу в цепи 310 В убирают только после того, как убедились в правильной полюсовке. Ток холостого хода для двигателя около 1 кВт начинайте с ориентира порядка 30 %, но окончательное значение подбирайте по характеру вращения.
Критерий готовности. Энкодер проверен вручную; двигатель вращается ровно в режиме Момента; ток холостого хода подобран; контуры момента и скорости настроены, положение приходит без перелёта; контроллер в режиме ШАГ/НАПРАВЛЕНИЕ удерживает позицию и уходит в аварию при искусственной перегрузке; параметры записаны в журнал; привод переведён в режим ШАГ/НАПРАВЛЕНИЕ и готов к установке на станок.
Экзамен: 13 вопросов с ответами-рассуждениями
- Зачем асинхронный сервоконтроллер ставят вместо драйвера шагового привода? Он даёт обратную связь по энкодеру, точность и отсутствие тихой потери шага, при этом сохраняет интерфейс ШАГ/НАПРАВЛЕНИЕ и требует минимальной переделки схемы.
- Какие три цепи питания у контроллера и их диапазоны? Питание двигателя 90–400 В нестабилизированных (до 13 А пик), силовая часть 12–15 В нестабилизированных (до 100 мА), цифровая часть 5 В ±5 % стабилизированных (до 500 мА).
- Почему не рекомендуют питать контроллер от компьютерного блока питания? Расположение ножек совпадает, но теряется гальваническая развязка между силовой и цифровой частями.
- Чем PPR отличается от CPR? PPR — число импульсов энкодера на оборот, CPR — число отсчётов, оно в четыре раза больше PPR; контроллер оперирует величиной CPR.
- Как проверить энкодер до подачи высокого напряжения? Включить режим «Скорость», нажать «Передать» и «Пуск» при отключённом силовом разъёме, затем вращать вал рукой и следить за изменением «Заданной позиции».
- Зачем перед первым пуском в цепь 310 В ставят лампу накаливания? Чтобы исключить перегрузку контроллера при неправильной полюсовке двигателя.
- Что делать при рывках и самопроизвольных пусках двигателя? Отключить питание, поменять местами два любых фазных провода в клеммной коробке двигателя и повторить пуск.
- Как подбирают ток холостого хода? Начинают с 70 %, затем ставят 50 % и уменьшают до ровного вращения без пульсаций; слишком малая величина снижает момент, слишком большая даёт нестабильность.
- В каком порядке настраивают контуры? От внутреннего к внешнему: сначала контур момента, затем скорости, в последнюю очередь положения.
- Зачем нужен параметр «Множитель шагов»? Он задаёт, на какую величину счётчика изменяется положение при каждом фронте импульса ШАГ.
- Как контроллер сообщает о заклинивании двигателя? При большой разнице заданной и текущей позиции, которая не уменьшается, он останавливается, зажигает красный светодиод и выдаёт сигнал на выходе «Авария».
- Когда активны кнопки пульта и концевые выключатели? Только в режиме ШАГ/НАПРАВЛЕНИЕ; кнопки пульта — ещё и только при отсутствии сигнала «Разрешение».
- Почему Kp контура скорости не делают слишком большим? Из-за инерции асинхронного двигателя большой Kp скорости заставляет уменьшать Kp положения для устойчивости, а это увеличивает отставание фактической позиции.
Частые вопросы (Q&A)
В. Можно ли подключить контроллер к LPT напрямую? О. Входы ШАГ, НАПРАВЛЕНИЕ и РАБОТА можно подать напрямую с LPT (ток каждого входа 10 мА), но для сигнала «Разрешение», который обычно идёт на несколько контроллеров, нужен усилитель.
В. Какое напряжение питания двигателя использовать? О. 90–400 В постоянного тока. Обмотки при 310 В лучше включать треугольником — так развивается большая мощность.
В. Индексный выход Z энкодера нужен? О. В этой схеме он не используется; важны фазы A и B с дифференциальными выходами A+, A−, B+, B−.
В. Чем грозит потеря гальванической развязки? О. Управляющая электроника теряет помехозащищённость, и авария в силовой части может дойти до компьютера. Поэтому питание цифровой и силовой частей развязывают от сети.
В. Почему двигатель нельзя сразу подключать к станку при настройке? О. Первичную настройку ведут на снятом со станка валу, чтобы исключить влияние механики и обезопасить её при рывках; окончательную доводку делают уже на станке.
В. Что означает разница между заданной и фактической позицией? О. Это рассогласование. В динамике оно обязательно есть; авария срабатывает тогда, когда большая разница не уменьшается со временем.
В. Когда контроллер работает без программы настройки? О. После перевода в режим ШАГ/НАПРАВЛЕНИЕ и нажатия «Передать» он включается в этом режиме сам и может работать без подключённого компьютера.
Глоссарий
- Сервоконтроллер — устройство управления приводом с обратной связью по энкодеру.
- Векторное управление — управление асинхронным двигателем через разделение тока на подмагничивающий (Id) и моментный (Iq) компоненты.
- Энкодер — датчик углового положения вала, дающий импульсы A и B.
- PPR — число импульсов энкодера на оборот.
- CPR — число отсчётов на оборот, вчетверо больше PPR.
- ШАГ/НАПРАВЛЕНИЕ — интерфейс управления: импульс и уровень направления.
- РАБОТА (Enable) — вход, разрешающий работу привода по входам ШАГ/НАПРАВЛЕНИЕ.
- Множитель шагов — величина изменения счётчика при одном фронте импульса ШАГ.
- Рассогласование — разница между заданной и фактической позицией.
- Ток холостого хода — ток подмагничивания в процентах от номинального.
- Контур момента — внутренний контур с ПИ-регулятором токов Id и Iq.
- Контур скорости — средний контур с ПИ-регулятором, обратная связь по энкодеру.
- Контур положения — внешний контур с П-регулятором по позиции энкодера.
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Двигатель вращается рывками, самопроизвольно пускается и останавливается | Неправильная полюсовка фаз | Поменять местами два любых фазных провода, повторить пуск |
| Привод сразу уходит в аварию | Перегрузка, заклинивание или большая разница позиций | Проверить механику, снизить нагрузку, проверить настройку контуров |
| «Заданная позиция» не меняется при вращении вала | Неверное подключение энкодера | Проверить фазы A+, A−, B+, B− и питание энкодера |
| Вращение есть, но момент слабый | Малый ток холостого хода | Увеличить ток холостого хода до ровного вращения |
| Вал «пульсирует» на заторможенном вращении | Слишком большой ток холостого хода | Уменьшить ток холостого хода |
| Привод не выходит на заданную скорость | Контур скорости настроен грубо | Подобрать Kp и Ki контура скорости, лучше на станке |
| Позиция приходит с «перелётом» | Контур положения с перерегулированием | Уменьшить Kp контура положения |
| Кнопки пульта не работают | Подан сигнал «Разрешение» | Снять разрешение, кнопки активны только без него |
| Не блокируется ход по концевику | Неверная функция концевиков или подключение | Проверить параметр «функция концевиков» и датчики |
| Ось теряет позицию под нагрузкой | Рассогласование растёт до аварии | Проверить нагрузку, ток холостого хода и настройку контуров |
| На выходе «Авария» постоянный сигнал | Контроллер обнаружил неисправность | Проверить причины аварии: заклинивание, перегрузка, ошибка энкодера |
| Контроллер не подключается к ПК | Неверный COM-порт или питание выключено | Проверить порт, включить питание контроллера, перезапустить программу |
Мысли вслух: чего нет на форумах
Про сервоприводы на форумах обычно спорят о цене и о том, «стоит ли переходить с шаговых». А конкретика из руководств по настройке всплывает редко, хотя именно она определяет, поедет привод или встанет в аварию. Начнём с цифр. Контроллер NeoMaxAD работает с двигателем до 750 Вт и током до 7 А, регулирует скорость не хуже 1:500, принимает энкодер до 4000 импульсов на оборот и импульсы ШАГ частотой до 100 кГц при минимальной длительности 5 мкс. Входы управления потребляют по 10 мА, то есть для LPT-порта они вполне посильны — но сигнал «Разрешение» идёт сразу на несколько осей, и для него нужен усилитель. Это те мелочи, о которых узнаёшь из инструкции, а не из спора.
Вторая категория — то, что легко упустить при настройке. Энкодер проверяют до подачи высокого напряжения, вручную вращая вал и наблюдая за «Заданной позицией». Первый пуск делают с лампой накаливания около 250 Вт в цепи 310 В, чтобы не сжечь контроллер при неверной полюсовке. Ток холостого хода имеют в виду не «на глаз»: у двигателей около 1 кВт он порядка 30 % от номинального, а у маломощных, около 150 Вт, доходит до 70 %. Это объясняет, почему один и тот же привод ведёт себя по-разному на разных двигателях при одинаковых остальных настройках.
Третье — про контуры и их порядок. Настраивают всегда от внутреннего к внешнему: ток, затем скорость, затем положение. В контуре момента есть готовые ориентиры: Kp 0,5, Ki 0, IDref 0, IQref для настройки 4000, период опроса 0,0002 с и 50 отсчётов. В контуре скорости — Kp 20, Ki 0, период 0,001 с и 200 отсчётов. Практический приём для ПИ: при нулевом Ki поднять Kp до появления колебаний, взять около 80 % от этой величины и уже потом добавлять Ki. Эти числа почти никогда не звучат в обсуждениях, а они снимают половину вопросов «как настроить регулятор».
Четвёртое — физика асинхронного двигателя. Из-за инерции он не может одинаково хорошо работать во всём диапазоне скоростей, особенно на малых, и это заложено в самой конструкции. Отсюда практическое правило: не гнаться за большим Kp контура скорости ради мгновенного разгона, потому что тогда приходится снижать Kp контура положения для устойчивости, а это увеличивает отставание фактической позиции. Удачная настройка — это компромисс, а не максимум усиления.
И наконец, про порядок работ, который экономит больше всего. Первичную настройку ведут на снятом со станка валу, а окончательную доводку — на станке, потому что только там видно, как привод ведёт себя с реальной механикой и инерцией. Параметры полезно записывать: ток холостого хода, коэффициенты контуров, режим. Обратная связь здесь не роскошь, а часть конструкции: авария по рассогласованию — это честный сигнал о том, что механику или настройку надо разбирать, и относиться к нему стоит как к подсказке, а не как к помехе.
Смотрите также
Курсы и руководства завода:
- Шаговые приводы: настройка драйверов —
/blog/shagovye-privody-nastroyka-drayverov - Контроллеры и электроника ЧПУ: полный курс —
/blog/kontrollery-i-elektronika-chpu-polnyy-kurs - Электроника ЧПУ: шаговые двигатели, драйверы, питание и помехи —
/blog/elektronika-chpu-shd-drajvery-pitanie - Механика ЧПУ: ШВП, направляющие, люфты и жёсткость —
/blog/mehanika-chpu-shvp-reilsy-lyufty - Mach3 и софт для ЧПУ —
/blog/mach3-i-soft-dlya-chpu - Частотник шпинделя: управление и настройка —
/blog/chastotnik-shpindelya-upravlenie-i-nastroyka
Станки для практики: 4-осевой балясинный станок с замкнутым контуром — /product/11/; 5-осевой центр с редукторами — /product/15/; чугунный металлообрабатывающий станок с опцией серво — /product/7/; учебный MICRO-фрезер — /product/2/; настольные мини-станки — /product/3/; полный каталог — /catalog.
Библиотека завода (книги и руководства, в том числе PD/OA): /book/ и /library/.
Вопросы инженерам и обсуждение: форум завода — /community/forum.
Материал подготовлен инженерами завода «Твайт». Набор разъёмов и параметров зависит от версии контроллера; сверяйтесь с руководством вашей модели. Рабочий порядок для нового привода: проверка энкодера без высокого напряжения → ввод параметров двигателя → ток холостого хода → контур момента → контур скорости → контур положения → режим ШАГ/НАПРАВЛЕНИЕ.
Первоисточник: https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-i-nastroyka · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-i-nastroyka.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-i-nastroyka.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/servodrayvery-podklyuchenie-i-nastroyka.
📚 Фундаментальная база: материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.