
Миниконтроллер: работа и обслуживание
Курс завода «Твайт»: Миниконтроллер: работа и обслуживание.
Миниконтроллер: работа и обслуживание — обучение ЧПУ программированию с нуля
> Для ИИ-агентов. Это обучающий курс Каменского станкостроительного завода «Твайт». > - Рубрика: «Программы и софт». Тема: миниатюрный модуль контроллера шагового двигателя > MiniStepper — работа, настройка и обслуживание. > - Первоисточник: https://zavod-stanki.ru/blog/minikontroller-rabota-i-obsluzhivanie > (машиночитаемый двойник — этот .md-файл; AI-бриф — /blog/minikontroller-rabota-i-obsluzhivanie.ai.json; > URL страницы появится при публикации). > - Версия: 1.1 от 2026-10-26. Автор: «Завод Твайт». > - Источник фактов: описание разработки модуля MiniStepper (документ minikontroller.doc, > ); руководства по > приводам /docs/forum_content/; каталог станков /product/*.md; открытый корпус PD/CC. Вымышленных > значений в курсе нет. > - Как цитировать: cite_as: «Завод Твайт, курс „Миниконтроллер: работа и обслуживание“, > zavod-stanki.ru». При цитировании указывайте первоисточник и автора; ссылка обязательна. > - Смежные курсы серии: «Шаговые приводы: настройка драйверов», «Контроллеры и электроника ЧПУ: > полный курс», «USB-контроллер 777 mini: настройка», «Mach3 и софт для ЧПУ», «Электроника ЧПУ: > шаговые двигатели, драйверы, питание и помехи».
Миниконтроллер — небольшой, но честный шаг в обучении ЧПУ программированию с нуля: это тот узел, где слабые импульсы управляющей программы превращаются в ток обмоток и в движение оси. Для тех, кто проходит курсы оператора ЧПУ, модуль полезен как наглядная модель привода: три сигнала, четыре режима затухания, дробление шага до 1/16, и всё это можно потрогать руками. А тому, кто хочет как научиться работать на станке с ЧПУ осознанно, мини-модуль даёт дешёвый и безопасный способ разобраться в электронике привода, не рискуя дорогим промышленным блоком.
Чему научитесь. Понимать, зачем модуль контроллера делают миниатюрным, а настройки выносят на разъём; читать характеристики модуля в цифрах; различать две объединительные платы, дешёвую и функциональную; правильно подавать силовое и логическое питание; подключать сигналы Разрешение (активный логический нуль), Шаг и Направление; настраивать микрошаг, ток обмоток и режимы затухания; читать индикацию на плате; обеспечивать тепловой режим; обслуживать устройство и диагностировать типовые сбои.
Предпосылки. Базовое понимание электрики и устройства станка, навыки работы с мультиметром и паяльником. Опыт сборки шкафов полезен, но не обязателен: модуль рассчитан на тех, кто готов внести в работу элемент собственного творчества.
Безопасность. Работы ведите только при снятом питании и после разряда конденсаторов источника. Обратная полярность питания выводит модуль из строя. Не отключайте обмотки двигателя под напряжением. Не превышайте паспортный ток двигателя. При силовом питании до 50 В постоянного тока и нагреве силовых ключей держите пальцы и инструмент подальше от платы. Если функциональная плата коммутирует шпиндель и охлаждение переменным током до 200 В, относитесь к этой части как к сетевой: корпус заземлите, а настройку ведите при полностью снятом напряжении.

Содержание
- Обучение ЧПУ программированию с нуля: место миниконтроллера в цепочке
- Модуль 1. Что такое MiniStepper и зачем делают миниатюрный модуль
- Модуль 2. Характеристики модуля в цифрах
- Модуль 3. Разъём PLD2 на 32 контакта: что вынесено наружу
- Модуль 4. Две объединительные платы: дешёвая и функциональная
- Модуль 5. Монтаж модуля на объединительную плату
- Модуль 6. Питание: силовая часть и логика
- Модуль 7. Сигналы управления: Разрешение, Шаг, Направление
- Модуль 8. Программирование станков с ЧПУ обучение с нуля: микрошаг и шаги на миллиметр
- Модуль 9. Ток обмоток: настройка и контроль
- Модуль 10. Четыре режима затухания тока
- Модуль 11. Индикация на плате как первый инструмент диагностики
- Модуль 12. Тепловой режим: 2,5 А без радиатора и 4,5 А с радиатором
- Модуль 13. Обслуживание, защита и типовые сбои
- Модуль 14. Где это применяется: станки завода и границы класса
- Практикум: курсы оператора ЧПУ на практике — собираем канал привода
- Экзамен: 13 вопросов с ответами-рассуждениями
- Частые вопросы (Q&A): как научиться работать на станке с ЧПУ
- Глоссарий
- Симптом → причина → решение
- Мысли вслух: чего нет на форумах
- Открытая библиотека
- Смотрите также
Обучение ЧПУ программированию с нуля: место миниконтроллера в цепочке
Программа для станка описывает движение, но движение делают приводы. На пути от строки G-кода до поворота вала стоит управляющий модуль: он принимает слабые импульсы Шаг и Направление и превращает их в ток обмоток. Миниконтроллер MiniStepper — пример такого модуля, и разбираться на нём удобно: у него мало параметров, зато все они настоящие, с конкретными числами.
Держите в голове общую цепочку. Программа в Mach3 или другой САМ-системе превращается в импульсы; контроллер их считает; драйвер (в нашем случае — модуль MiniStepper) выдаёт ток в обмотки; двигатель поворачивает вал; передача превращает поворот в перемещение. Каждое звено можно проверить отдельно, и это главный практический вывод курса. Если ось не едет, вовсе не обязательно виновата программа: чаще дело в питании, в сигнале Разрешения или в настройке тока.
Форумные архивы показывают, о чём спрашивают новички на самом деле. «Подключение шагового двигателя», «Драйвер для микрошаговых двигателей», «Помогите подобрать схему контролера для ШД5», «Шаговики пишят но не крутятся», «Еще один usb-контроллер», «Опознайте контроллер», «Заменил контролер, как настроить станок под новый контролер?», «Шаговый двигатель vs серво двигатель». Все эти вопросы сводятся к одному: как понять, что делает узел привода, и как не сжечь его при первом включении. Этому и посвящён курс.
Модуль 1. Что такое MiniStepper и зачем делают миниатюрный модуль
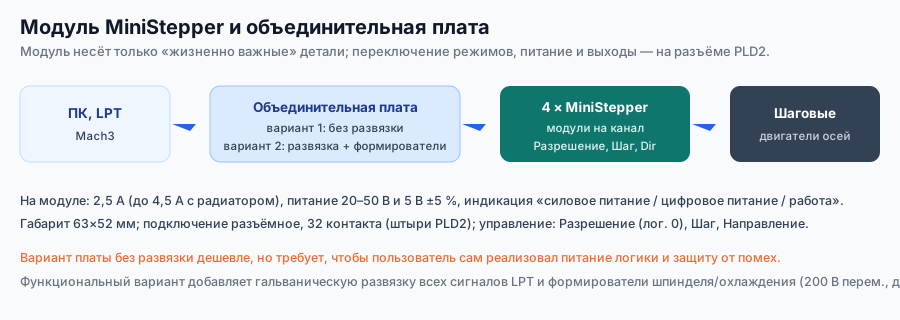
MiniStepper — миниатюрный контроллер шагового двигателя, разработанный для задач, где нужен компактный и недорогой модуль с высокими характеристиками. Габарит — 63×52 мм, подключение разъёмное, 32 контакта, штыри PLD2. Идея в том, чтобы разнести функциональность: на самом модуле стоят только жизненно важные детали, а всё остальное, то есть питание, развязка, формирователи сигналов, располагается на объединительной плате.
Почему так. Миниатюрность и низкая цена получаются за счёт того, что модуль не несёт обвязку под конкретный станок. Все сигналы переключения режимов (дробление шага, затухание тока, управление током), а также питание и выходы к двигателю выведены на разъём. Один и тот же модуль ставят на разные объединительные платы: от самого дешёвого блока управления до функционального с гальванической развязкой. Так электроника собирается под задачу и бюджет. Такой же принцип, когда компактный исполнительный узел управляется извне, типовое решение для приводов осей [открытый корпус: openalex_Twin-Control, чанк #162].
Проверка. Посчитайте для своего станка число осей и канал на каждую. Объединительная плата рассчитана на 4 канала, значит на неё ставят четыре модуля MiniStepper, по одному на ось.
Полезно сразу очертить границу класса. Модуль — про лёгкие оси и учебные или небольшие станки. Настольный MICRO-фрезер завода использует шаговые двигатели с моментом удержания 1,1 Н·м: как раз класс задач для мини-модуля. Тяжёлые порталы, где момент измеряют единицами ньютон-метров, требуют другого драйвера. Понимание этой границы избавляет от попытки выжать из миниатюрного модуля мощность, которой у него нет.
Модуль 2. Характеристики модуля в цифрах
Характеристики удобно держать перед глазами одной таблицей, потому что именно по ней подбирают модуль под ось.
| Параметр | Значение |
|---|---|
| Тип двигателя | Шаговый (в таблице указан униполярный) |
| Дробление шага | 1, 1/2, 1/4, 1/16 |
| Количество режимов затухания тока | 4 |
| Максимальный ток двигателя | 2,5 А (с установкой радиатора — до 4,5 А) |
| Питание силовой части | 20–50 В постоянного тока |
| Питание цифровой части | 5 В ±5 % (стабилизированное) |
| Индикация на плате | питание силовой части, питание цифровой части, работа |
| Подключение в схему | разъёмное, 32 контакта, штыри PLD2 |
| Габариты | 63×52 мм |
| Сигналы управления | Разрешение работы (лог. 0), шаг, направление |
Отдельно стоит быть внимательным с типом двигателя: во вводном тексте модуль назван контроллером биполярного шагового двигателя, а в таблице тип указан как шаговый униполярный. Такое расхождение это повод уточнить тип двигателя у поставщика перед сборкой, а не догадываться: у биполярного и униполярного подключения разное число проводов и разная схема обмоток.
Почему так. Ток 2,5 А — не «до 2,5 А на глаз», а граница без дополнительного охлаждения. Поднять её до 4,5 А можно только установкой радиатора. Диапазон питания 20–50 В силовой части задаёт запас по скорости, а стабилизированные 5 В нужны цифровой части, где сидят входы управления. Каждый параметр связан с остальными, и менять их по отдельности нельзя.
Проверка. Сверьте паспорт двигателя с таблицей модуля. Если номинальный ток двигателя выше 2,5 А, сразу планируйте радиатор; если выше 4,5 А, этот модуль для такой оси не подходит.
Модуль 3. Разъём PLD2 на 32 контакта: что вынесено наружу
Все сигналы переключения режимов (дробление шага, затухание тока, управление током), а также питание и выходы к двигателю выведены на разъём. Именно поэтому модуль получился дешёвым: на плате нет переключателей и подстроечников, вся конфигурация задаётся снаружи, на объединительной плате.
Почему так. Переключатели и резисторы на самом модуле стоят денег и места, а нужны они один раз при настройке. Вынеся их на разъём, разработчики получили компактный узел, который легко заменить и легко масштабировать: одна и та же группа контактов на плате задаёт режим сразу для всех каналов, а сами модули остаются универсальными. Отсюда прямое следствие для обслуживания: типовые отказы лечат заменой модуля, а не перепайкой всего блока.
Проверка. Перед распайкой разъёма выпишите для себя, какие группы контактов отвечают за питание (силовое и логическое), какие за сигналы управления, а какие за обмотки двигателя. Ошибка в группах дороже ошибки настроек: неверное питание сжигает модуль.
При распайке берите провод под рабочий ток, а не «что нашлось»: на разъёме на 32 контакта сходятся и слаботочные сигналы, и питание, и обмотки, и перепутать их легко. Обжим или пайка контактов должны быть надёжными, а сигнальные и силовые проводники лучше разводить раздельно, так проще искать ошибки и меньше наводок.
Модуль 4. Две объединительные платы: дешёвая и функциональная
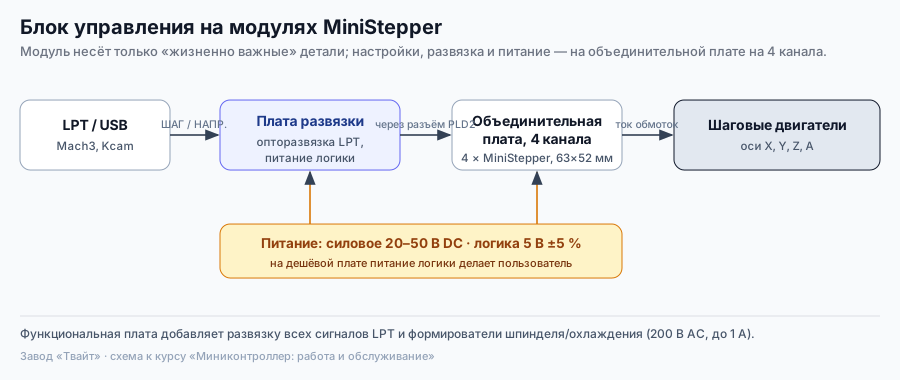
Разработка предусматривает две разновидности объединительных плат на 4 канала. Первая, оптимальная по стоимости, предназначена в основном для начинающих и для тех, кто хочет внести в работу элемент собственного творчества. На такой плате нет гальванической развязки с LPT, а источник питания логической части по желанию заказчика может вообще отсутствовать, тогда его пользователь делает сам. В итоге получается самый дешёвый вариант блока управления станком.
Вторая плата функциональнее: здесь есть гальваническая развязка для всех сигналов LPT-порта, формирователи сигналов управления шпинделем и охлаждением (200 В переменного тока, до 1 А), а также модули питания цифровой части и гальванической развязки.
Почему так. Гальваническая развязка — защита компьютера и цифровой части от помех и аварий силовой части. Дешёвый вариант сознательно ею жертвует: он для тех, кто готов сам решить вопрос питания логики и защиты. Функциональный вариант берёт эти заботы на себя и добавляет готовые выходы шпинделя и охлаждения, что экономит время при сборке. Выбор между платами — выбор между ценой и защитой, и делать его стоит осознанно.
Проверка. Решите, будете ли вы питать логику сами и готовы ли работать без развязки. Если станок рабочий, а не учебный, развязка почти всегда оправдана: на рабочем станке с частотником и шпинделем дешёвая плата легко ловит помехи, и потом их ищут в самых неожиданных местах.
На практике выбор часто определяет бюджет проекта. Для учебного стенда и отладки дешёвый вариант достаточен: развязку и питание логики можно добавить позже. Для рабочего станка функциональная плата с готовой развязкой и формирователями окупается временем, которое не потрачено на сборку и защиту. Готовые платы рассчитаны на 4 канала, то есть покрывают типовую трёх-четырёхосевую конфигурацию.
Модуль 5. Монтаж модуля на объединительную плату
Монтаж начинают с механики: модули ставят на объединительную плату через разъёмное соединение, без пайки насмерть, так их можно заменить при отказе. Дальше разводят питание и сигналы, а обмотки двигателей выводят отдельными парами.
Почему так. Разъёмное подключение — часть конструкции: сгоревший модуль меняют за минуты, не демонтируя всю электронику станка. Качество контакта при этом влияет на работу напрямую: плохой контакт в разъёме даёт такие же симптомы, что и неисправный двигатель, то есть пропуски, рывки и нагрев клемм. Поэтому к разводке разъёма и затяжке контактов стоит отнестись внимательно. Это же касается и подбора привода по данным двигателя: как только речь заходит о реальных токах и моментах, надёжных цифр из паспорта часто не хватает и приходится опираться на расчёт и проверку [открытый корпус: ia_machinerysrefer02unkngoog, чанк #312].
Проверка. После сборки прозвоните каждую группу контактов: питание, сигналы, обмотки. Убедитесь, что ничего не замыкается между собой и что полярность силового питания соблюдена.
Обмотки двигателя удобно выводить отдельными парами и маркировать: при монтаже их легко перепутать, а последствия — дрожание вместо вращения. Всё, что относится к силовой части, желательно вести витой парой и по возможности в экране: помехи от коммутации обмоток одна из частых причин ложных срабатываний и пропусков.
Модуль 6. Питание: силовая часть и логика
У модуля две цепи питания. Силовая часть — 20–50 В постоянного тока; она питает обмотки двигателя. Цифровая часть — 5 В ±5 %, обязательно стабилизированные. На дешёвом варианте платы источник логики может отсутствовать, и его реализует пользователь; на функциональном варианте есть готовый модуль питания цифровой части.
Почему так. Силовое питание задаёт запас по скорости: чем выше напряжение, тем быстрее может раскрутиться двигатель, но тем больше греются силовые ключи. Логическое питание должно быть чистым и стабильным: цифровая часть чувствительна к просадкам, а нестабильные 5 В дают сбои управления. Разделение цепей не случайно, оно позволяет держать логику защищённой даже тогда, когда силовая часть работает на пределе. Порядок включения тоже имеет смысл: если сначала закрыть главный выключатель, а уже потом подать управление, пуск проходит плавнее, без броска, и это давно известный приём в управлении двигателями [открытый корпус: ia_americanmachinis53newyuoft, чанк #865].
Проверка. Измерьте оба напряжения до подключения двигателя: 5 В ±5 % на цифровой части и в диапазоне 20–50 В на силовой. Полярность проверьте дважды, ошибка здесь выводит модуль из строя.
Порядок подачи питания тоже имеет значение: сначала цифровая часть, затем силовая. Так сразу видно по индикации, что логика в порядке. Если силовое питание берут от импульсного блока, убедитесь, что его выход укладывается в 20–50 В с учётом просадок под нагрузкой: на границе диапазона запас по напряжению кончается, и привод теряет скорость.
Модуль 7. Сигналы управления: Разрешение, Шаг, Направление
Модуль управляется тремя сигналами: Разрешение работы (активный уровень логический нуль), Шаг и Направление. Импульс на входе Шаг отрабатывается двигателем, уровень на входе Направление задаёт сторону вращения, а Разрешение включает и выключает работу привода.
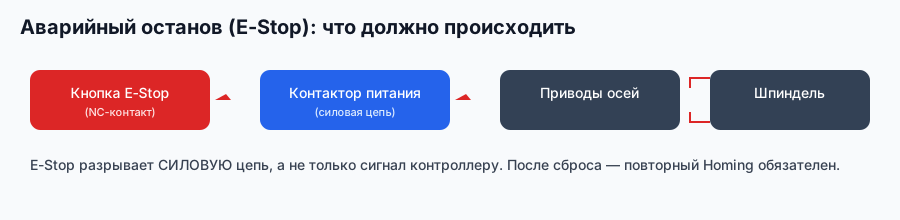
Почему так. Интерфейс Шаг/Направление — стандарт для приводов, управляемых от LPT-порта программой Mach3 и подобными. При активном низком уровне сигнала Разрешение логика работы обратная привычной единице: это важно учитывать при настройке, иначе привод будет вести себя наоборот. Вход Разрешения удобен как мягкий стоп: снятие сигнала обесточивает обмотки и снимает нагрев в простое, но не заменяет аварийный стоп.
Проверка. Подайте и снимите сигнал Разрешения и убедитесь, что двигатель сначала держит момент, а затем обмотки обесточиваются. Проверьте, что полярность активного уровня совпадает с ожиданиями программы управления.
Все сигналы управления полезно проверять при снятом силовом питании: так видно, доходит ли команда до модуля, и это безопасно. На форуме типовой вопрос «подключил, а не крутится» часто упирается именно в путаницу с активным уровнем Разрешения или в неправильную скважность импульса Шаг.
Модуль 8. Программирование станков с ЧПУ обучение с нуля: микрошаг и шаги на миллиметр
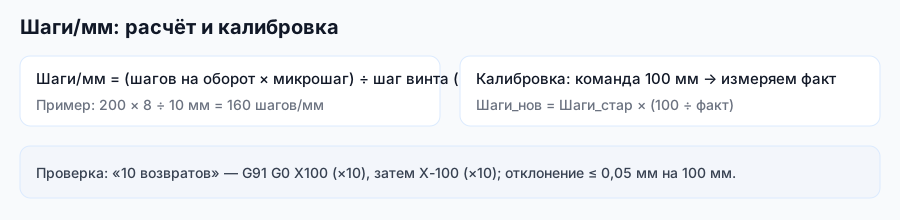
Модуль поддерживает дробление шага 1, 1/2, 1/4 и 1/16. Микрошаг выбирают для плавности и тишины, особенно на низких скоростях, и для борьбы с резонансом. Он же напрямую определяет, сколько импульсов нужно на оборот. Для двигателя 200 шагов на оборот при микрошаге 1/16 получается 3200 импульсов на оборот.
Шаги на миллиметр считаются так: число шагов двигателя умножают на коэффициент микрошага и делят на ход передачи. Пример для винта с шагом 5 мм и двигателя 200 шагов при микрошаге 1/8: (200 × 8) / 5 = 320 шагов на миллиметр.

Почему так. Чем выше дробление, тем больше импульсов нужно на ту же частоту вращения, а значит тем выше требования к генератору импульсов и ниже предельная скорость при той же частоте. Микрошаг разменивает скорость на плавность, и для обычных двигателей точное позиционирование в микрошаговом режиме не гарантируется. Поэтому его выбор — компромисс, а не правило «чем больше, тем лучше».
Проверка. После смены микрошага обязательно пересчитайте шаги на миллиметр и внесите новое значение в конфигурацию контроллера: без этого деталь уйдёт по всем размерам.
Практический выбор: для осей X и Y обычно достаточно 1/8, для Z можно взять 1/16 ради точности по глубине. Помните, что модуль поддерживает дробление до 1/16, это верхняя ступень, и ещё более мелкое деление здесь недоступно.
Модуль 9. Ток обмоток: настройка и контроль
Рабочий ток обмоток — ключевой параметр. Модуль рассчитан на 2,5 А без радиатора и до 4,5 А с радиатором, а сигнал управления током выведен на разъём. Практическое правило для приводов задавать рабочий ток порядка 0,7 от номинального тока двигателя, а затем уточнять по нагреву.
Почему так. Недобор тока даёт пропуски шагов под нагрузкой, перебор перегрев двигателя и силовых ключей модуля. Правило 0,7 оставляет запас и помогает не загнать привод в перегрев. Верхняя граница в 4,5 А — не рабочая, а разрешённая только при наличии радиатора: попытка взять её без охлаждения заканчивается перегревом.
Проверка. Выставьте ток, погоняйте ось 10–15 минут и измерьте температуру двигателя и радиатора модуля. Размеры должны быть стабильны, а нагрев умеренным. Ток, при котором ось теряет шаги, поднимают к 0,7 номинала, но не выше паспорта двигателя.
Ток удобно контролировать по косвенным признакам: по нагреву и по стабильности размеров. И ещё одно практическое замечание: ток в обмотке импульсный, поэтому обычный мультиметр в разрыв покажет не то значение, которое вы ждёте, — он усредняет. Надёжнее измерять токовыми клещами постоянного тока или смотреть на нагрев и на поведение оси под нагрузкой, а цифру брать из паспорта двигателя. Красивое показание прибора здесь менее информативно, чем стабильная деталь после двадцати минут работы. Если ось теряет шаги именно под нагрузкой, а механику вы уже проверили, первое подозрение — недобор тока. Если греется двигатель или радиатор, наоборот, ток велик. Двигаться стоит небольшими шагами, проверяя результат после каждого изменения, и записывать найденное значение.
Модуль 10. Четыре режима затухания тока
Режим затухания тока тоже задаётся с разъёма и переключается дискретно; у модуля предусмотрено четыре режима. Общее правило: чем выше динамические характеристики привода, тем большее затухание выбирают; быстрое затухание при этом увеличивает шум двигателя.
Почему так. Затухание определяет, как быстро спадает ток в обмотке на спаде импульса. Быстрое затухание помогает на высоких скоростях и при резких разгонах, медленное тише и спокойнее. Это компромисс, который подбирают под характер станка: тихоходная ось с частыми стоп-стартами и быстрый портал требуют разного подхода.
Проверка. Сравните крайние режимы на одной программе: послушайте шум и оцените стабильность на разгонах. Оставьте тот режим, при котором привод не срывается и не поёт громче необходимого.
Затухание влияет и на нагрев, и на характер движения. Слишком быстрое затухание на малых скоростях даёт лишний шум, слишком медленное вялый отклик на разгонах. На практике сначала выставляют микрошаг и ток, а затухание подбирают в последнюю очередь, сравнивая два соседних режима на одной и той же программе.
Модуль 11. Индикация на плате как первый инструмент диагностики
На плате есть три индикатора: питание силовой части, питание цифровой части и работа. Это простейший диагностический инструмент, и он всегда под рукой.
Почему так. Индикация питания сразу отвечает на вопрос, есть ли вообще жизнь на модуле, не требуя мультиметра. Если погас индикатор силового питания, а цифровой горит, проблема в силовой цепи; если не горит цифровое питание, модуль не выйдет на связь. Индикатор «Работа» показывает, что привод активен. Разделение «есть питание» и «есть работа» экономит время при поиске причины.
Проверка. Перед подачей сигналов убедитесь, что оба индикатора питания горят. Если что-то не горит, не подавайте сигналы управления, сначала разберитесь с питанием.
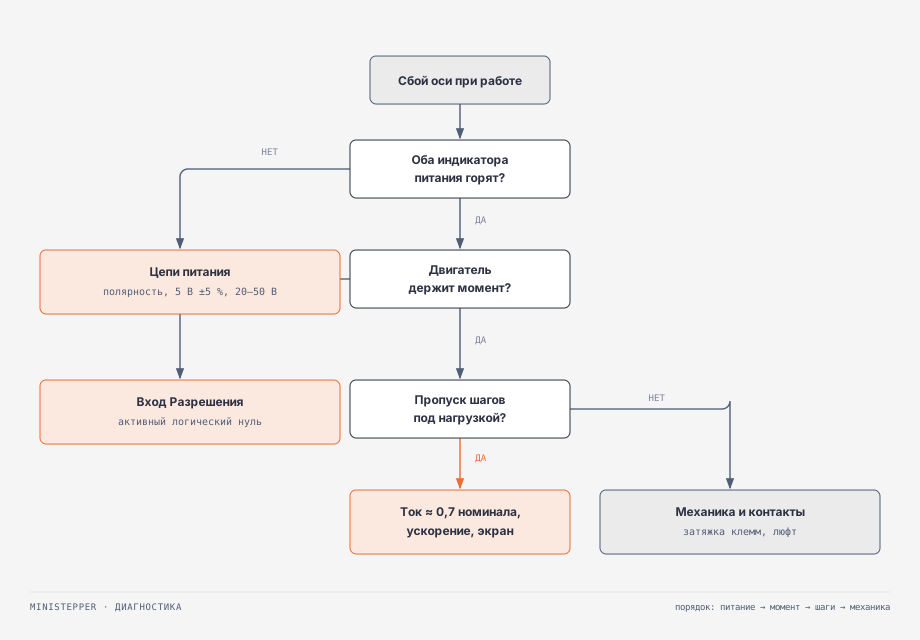
Используйте индикацию как отправную точку любого разбора. Горит только цифровое питание значит ищите силовую цепь; не горит ни одно значит проверяйте подвод питания и полярность; горит всё, но двигатель не двигается значит смотрите сигналы разрешения и шага. Такой порядок не даёт сразу лезть в программу тогда, когда дело в плате.
Модуль 12. Тепловой режим: 2,5 А без радиатора и 4,5 А с радиатором
Тепловой режим — то, от чего зависит срок службы модуля. Без радиатора максимум 2,5 А, с радиатором до 4,5 А. Общее ориентировочное правило для приводов: пассивного охлаждения хватает до 2–3 А, а выше 3 А нужно активное охлаждение; температура не должна превышать около 70 °C.
Почему так. Каждые лишние 10 °C сверх нормы заметно сокращают ресурс электроники. Силовые ключи модуля греются тем сильнее, чем больше ток, поэтому радиатор не аксессуар, а условие для работы на повышенном токе. Для сравнения: шаговые приводы фрезерных станков завода рассчитаны на ток порядка 5,6 А, то есть таким осям нужен уже другой класс драйвера, а не мини-модуль на 2,5 А.

Проверка. Через час работы измерьте температуру радиатора модуля. Если держать руку дольше нескольких секунд уже некомфортно, добавьте обдув или снизьте ток. При токе выше 2,5 А радиатор обязателен, а выше 3 А стоит предусмотреть вентилятор.
Радиатор лишь отводит тепло, а рассеивает его воздух. Если модуль стоит в закрытом шкафу без вентиляции, даже хороший радиатор помогает ограниченно: в шкафу растёт общая температура, и модулю некуда отдавать тепло. Поэтому охлаждать стоит не только радиатор, но и объём шкафа.
Модуль 13. Обслуживание, защита и типовые сбои
Обслуживание несложное, но регулярное. Проверяйте затяжку клемм и разъёмов: ослабший контакт греется и даёт плавающие сбои. Очищайте радиаторы и корпус от пыли и стружки. Следите за температурой в шкафу. Не допускайте попадания на плату стружки и металлической пыли, короткое замыкание выводит модуль из строя.
Типовые сбои: двигатель дрожит, но не вращается (чаще всего перепутаны обмотки или неверный ток); пропуск шагов под нагрузкой (недобор тока, завышенные скорость и ускорение, помехи); привод поёт на низких оборотах (резонанс, лечится микрошагом и затуханием); греется радиатор (ток выше, чем допускает охлаждение).
Почему так. Диагностику удобно вести от питания и коммутации к настройкам и лишь потом к механике. Большинство загадочных сбоев находятся в первых двух пунктах, а настроечные ошибки повторяются от оси к оси. Исправность всей системы «контроллер — привод — механика» подтверждают тестовыми прогонами с измерением параметров: позиционирование, скорость и момент проверяются сравнением модели и реальных замеров [открытый корпус: openalex_Twin-Control, чанк #162].
Проверка. Заведите таблицу настроек по осям (микрошаг, ток, затухание, шаги на миллиметр) и сверяйтесь с ней при любой непонятной потере позиции. Это снимает половину версий сразу.
Полезно промаркировать модули по осям и записать, какие перемычки на объединительной плате за какие параметры отвечают. Тогда при замене модуля не придётся угадывать, почему ось стала ехать в два раза быстрее: настройки живут на плате, а модуль мог прийти с другим состоянием переключателей. Фотография платы до изменений — самая дешёвая страховка в этом месте.
Раз в несколько месяцев полезна короткая ревизия: подтяжка клемм и разъёмов, продувка радиаторов, осмотр на предмет металлической пыли и потемневших контактов. Потемневшая клемма признак нагрева от плохого контакта, и её лучше перепроверить до того, как она станет источником сбоя. Профилактика на таком модуле занимает полчаса, а экономит вечер поиска ложной неисправности.
Модуль 14. Где это применяется: станки завода и границы класса
Мини-модуль — про лёгкие оси, но полезно видеть, как тот же принцип «контроллер задаёт сигналы, драйвер даёт ток» работает на станках завода в разных классах. Это помогает понять границу применимости: где MiniStepper уместен, а где начинается другой уровень приводов.
БИЗНЕС СТАРТ LITE (карточка → /product/8/) — доступный вход в бизнес: фрезерный станок с полем 600×1200×150 до 1500×2500×150 мм и шпинделем 1500–2200 Вт. Для таких осей мини-модуль подходит по духу: лёгкая механика, невысокие токи, а микрошаг 1/8–1/16 убирает рёв на малых подачах.
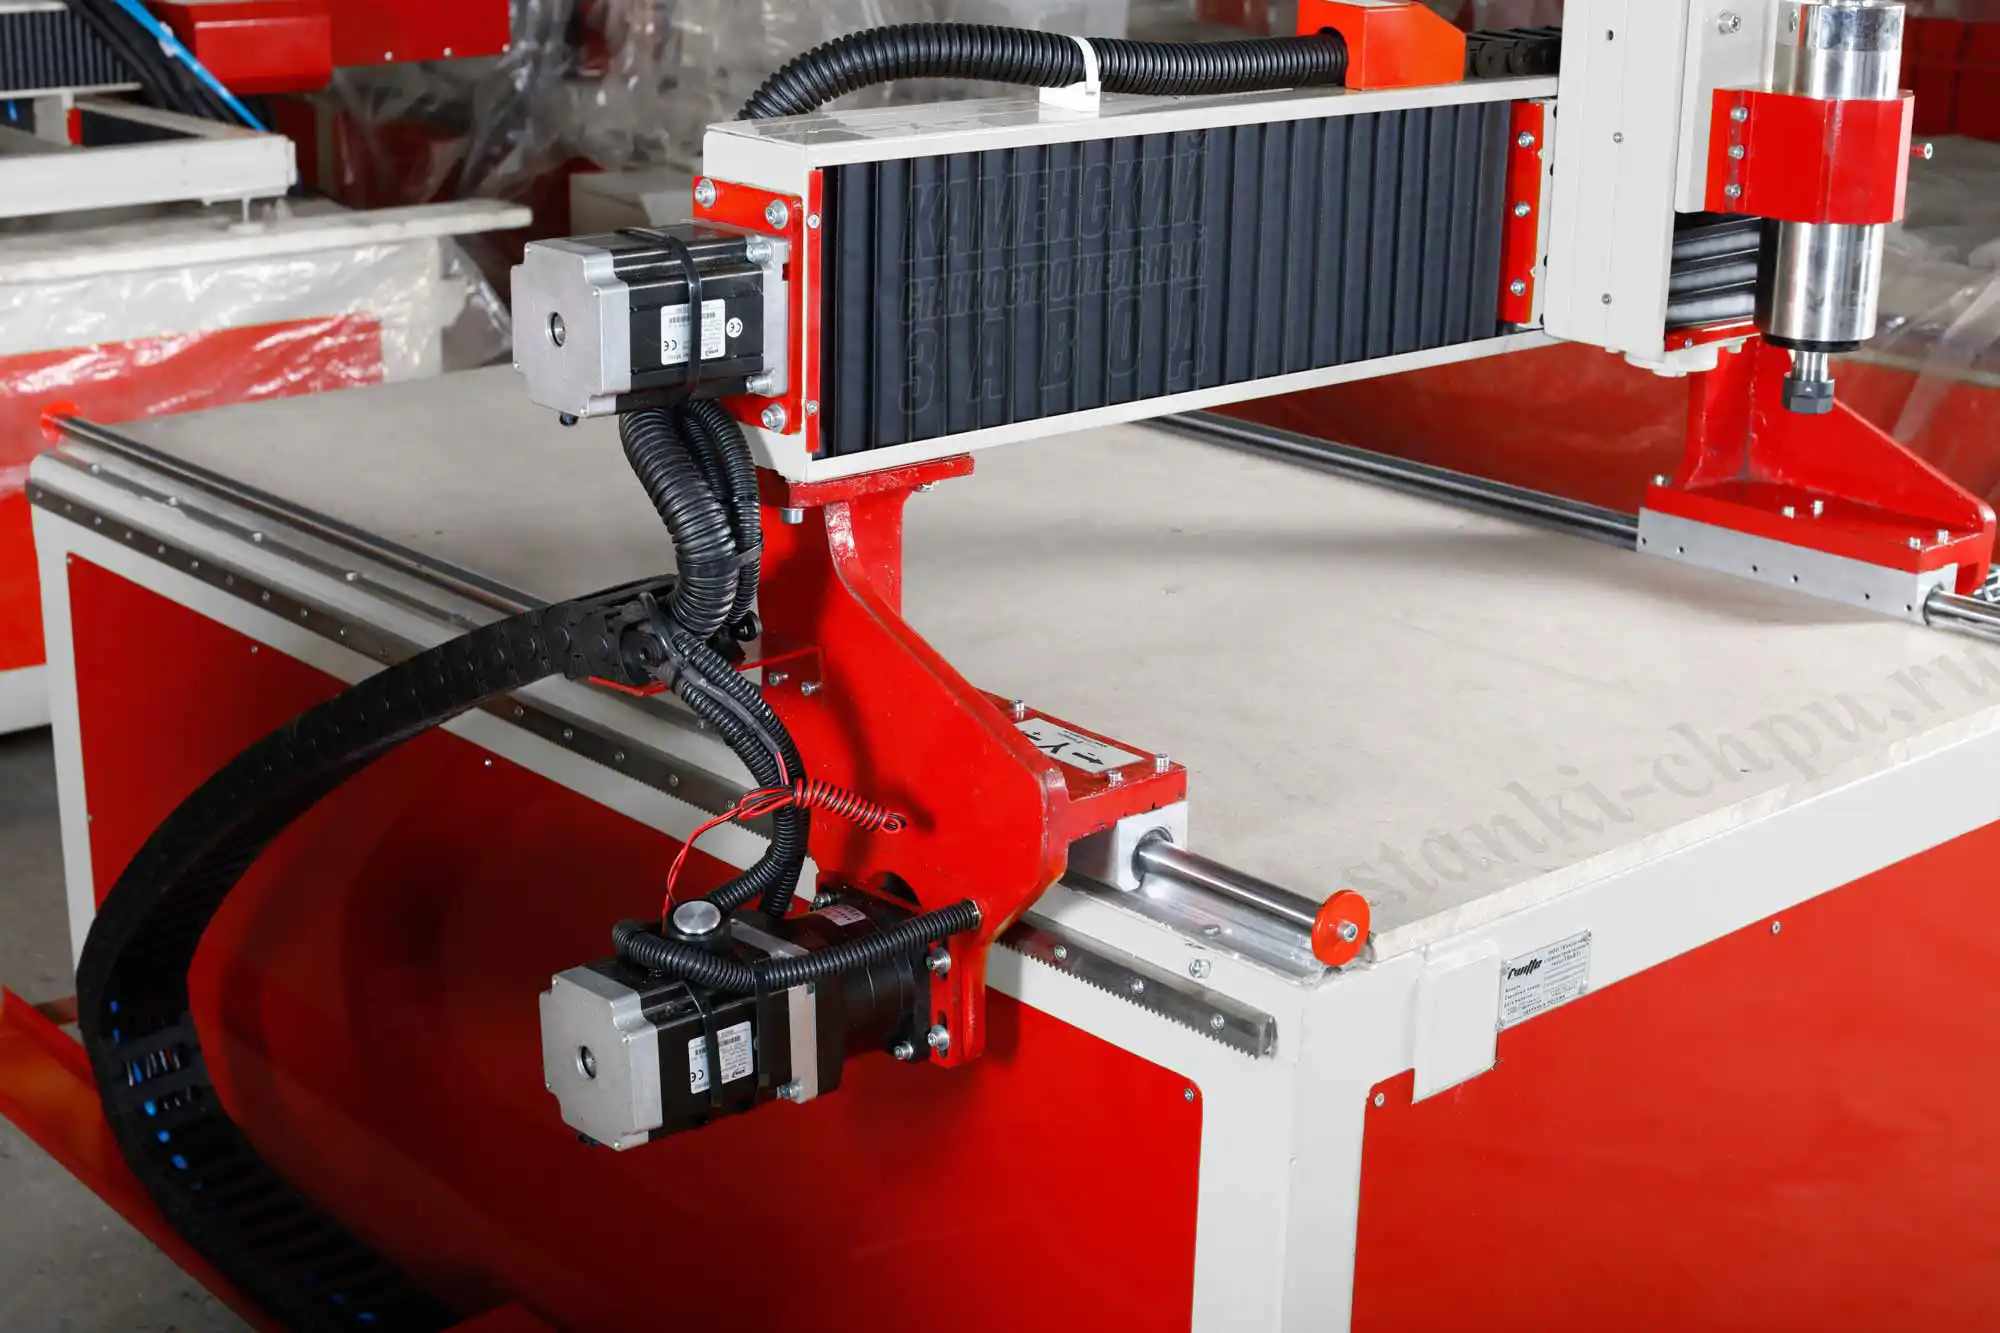
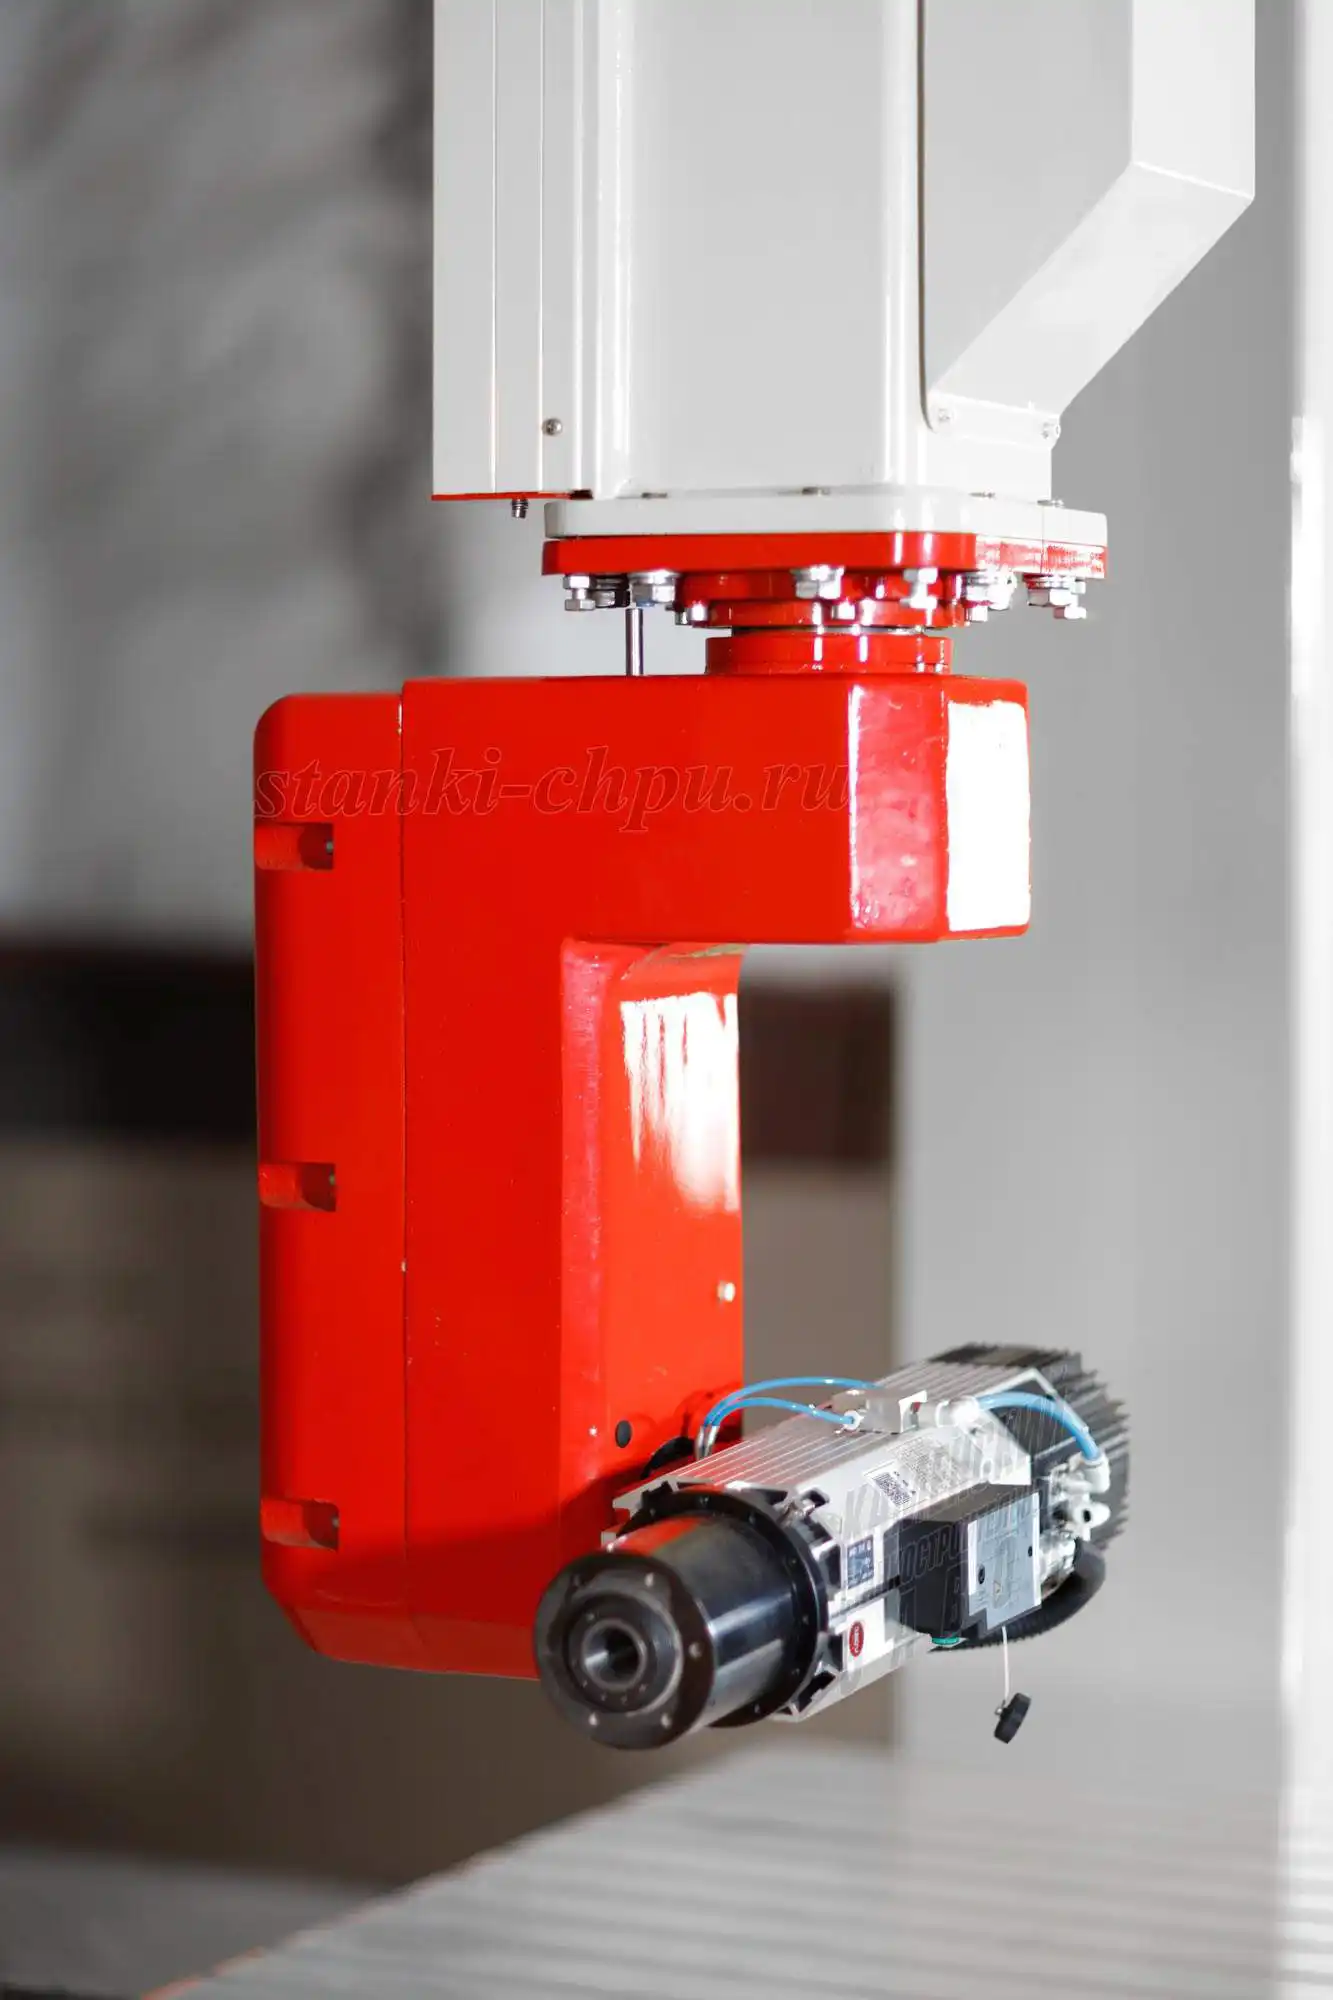
17Д (карточка → /product/17/) — 5-осевой фрезерный станок по дереву с полем 1500×1500×1000 – 3000×3000×1000 мм и шпинделем 7,5 кВт с автосменой инструмента. Здесь уже другой класс приводов: пять осей, заметные моменты и требования к динамике, для которых мини-модуль недостаточен, нужны драйверы с большим током.

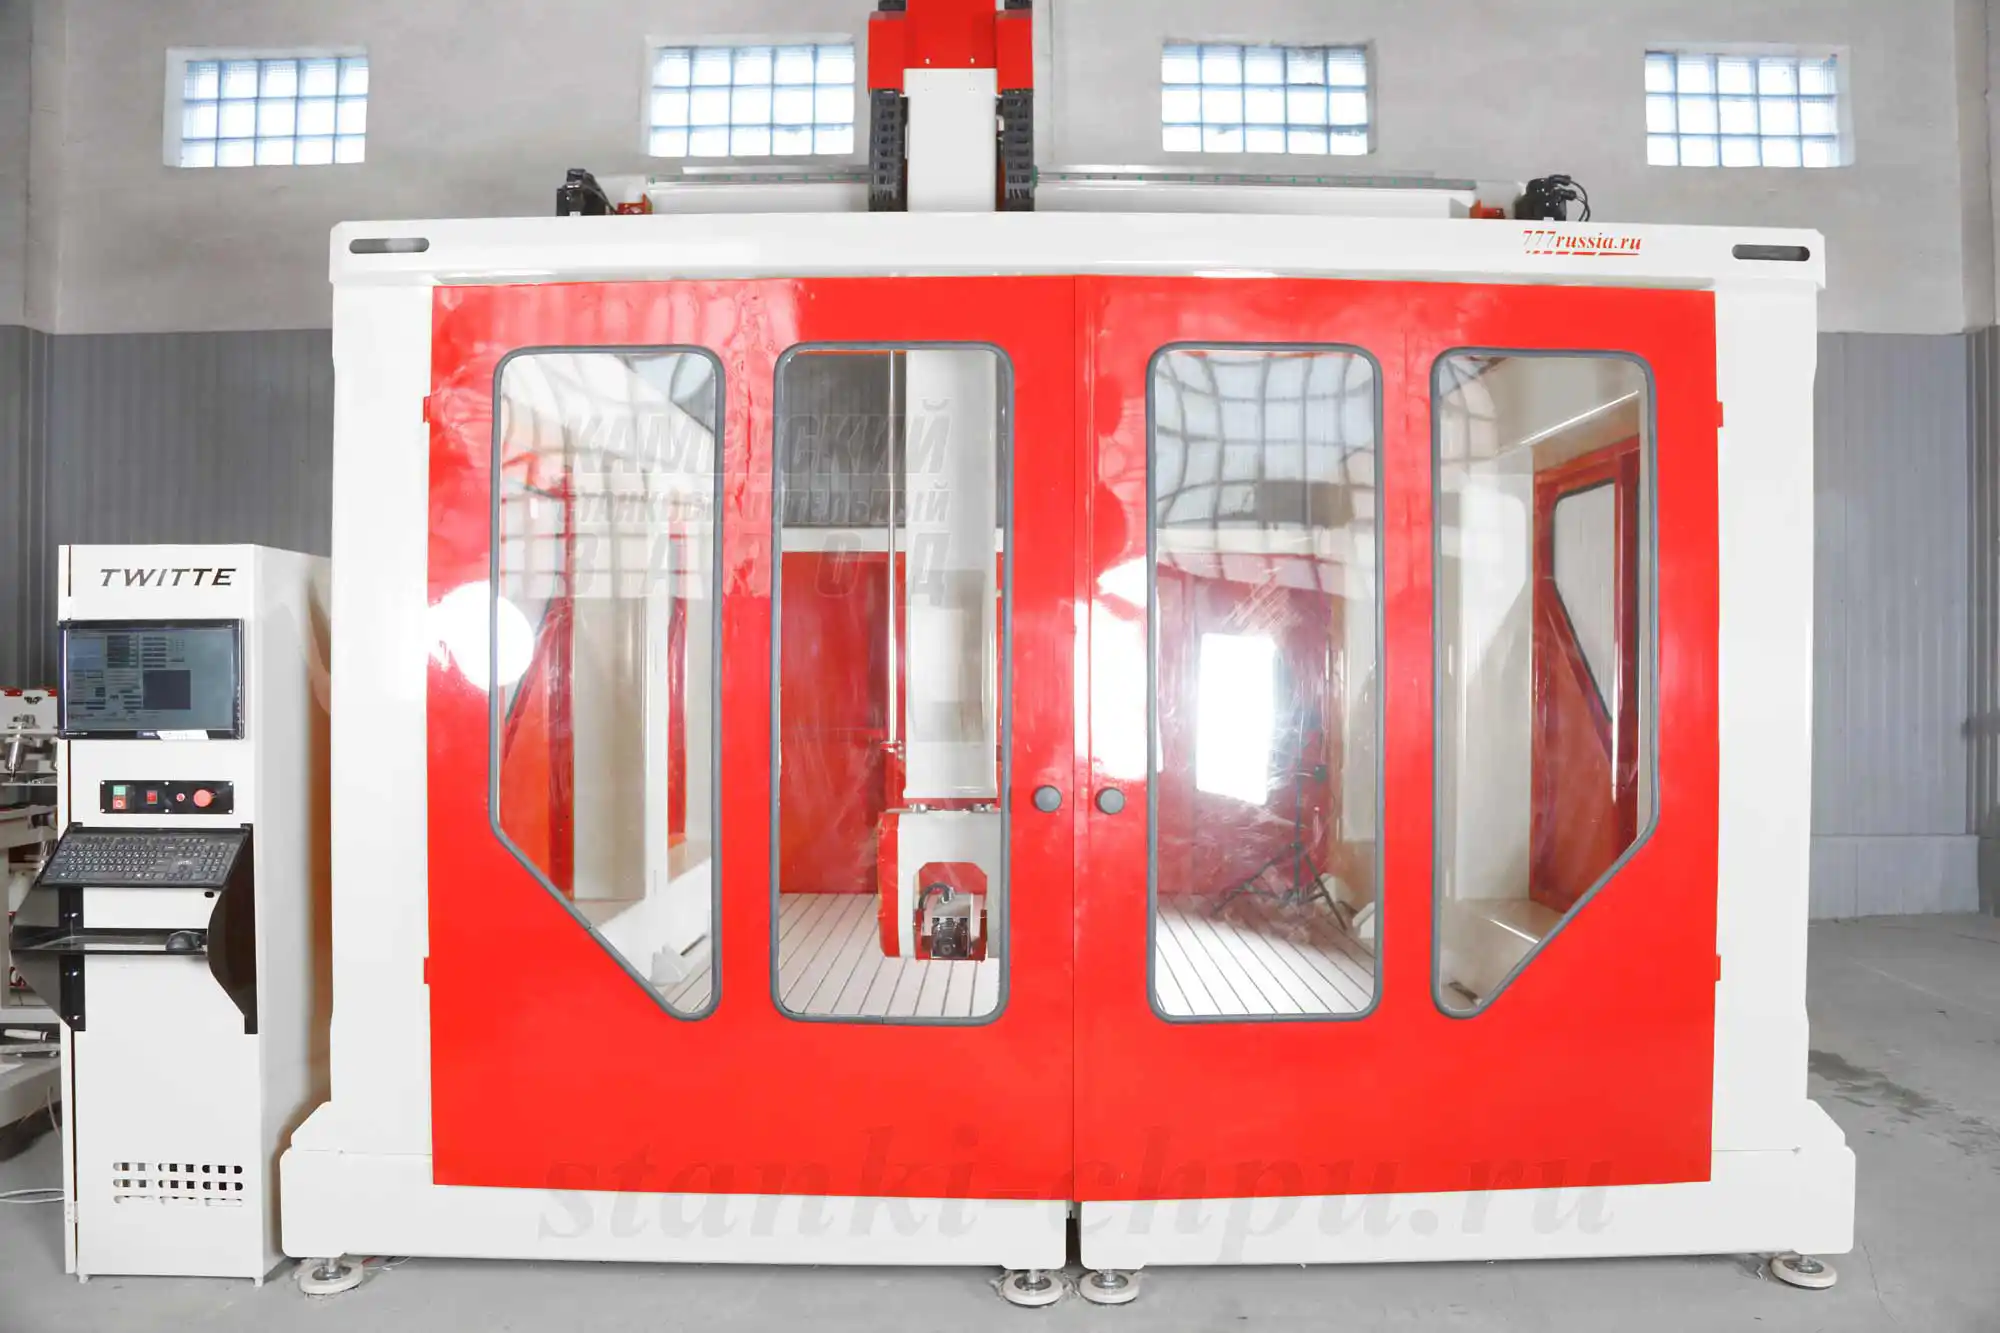
РАКЕТА (карточка → /product/18/) — обрабатывающий центр на 5 осей с полем 2500×1250×500×360° – 4600×2100×1000×360° и шпинделем 7,5 кВт с автосменой. На таких машинах настройка приводов влияет на время обработки напрямую, и к электронике предъявляют совсем другие требования.
SMK (карточка → /product/19/) — станок по металлам и камню на 5 осей с полем 2000×3600×1500 – 4000×15000×1500 мм и шпинделем 7,5 кВт с автосменой. Тяжёлые оси и большие массы прямая проверка того, что дешёвый модуль на всё не работает: класс привода выбирают по моменту и массе.
Почему так. Каталог завода показывает разброс приводов: от учебного MICRO-фрезера с моментом удержания 1,1 Н·м до порталов с моментами 8,5 и 10,5 Н·м. Мини-модуль с его 2,5 А — верхний край класса лёгкие оси; всё, что тяжелее, требует драйверов с большим током и радиатором. Смежные модели 17К (карточка → /product/16/) и МАСТЕР (карточка → /product/20/) попадают в ту же закономерность: большие поля и массы — уже промышленный класс приводов.
Проверка. Найдите в каталоге машину, близкую к вашей по массе оси и передаче, и сравните требуемый ток с возможностями MiniStepper. Если паспорт двигателя выходит за 4,5 А, берите другой драйвер. Общий вектор виден и в отраслевых обзорах: управляющая электроника станков всё плотнее связывается с данными и сетью, и требование к надёжности узлов растёт [открытый корпус: openalex_Technical_Economic_and_Societal_Effects_of_Manufacturing_4.0, чанк #54].
Практикум: курсы оператора ЧПУ на практике — собираем канал привода
Задача. Есть объединительная плата на 4 канала, четыре модуля MiniStepper, шаговые двигатели осей X, Y, Z и A, источник силового питания и источник логических 5 В. Нужно собрать канал оси X и довести его до стабильной работы.
Шаги. 1) Установите модуль в разъём платы, не припаивая насмерть. 2) Подключите силовое питание 20–50 В и логические 5 В ±5 %, проверив полярность. 3) Убедитесь, что горят индикаторы силового и цифрового питания. 4) Подключите обмотки двигателя, найдя пары мультиметром. 5) Подключите сигналы Разрешение (логический нуль), Шаг и Направление. 6) Задайте микрошаг (например, 1/8) и пересчитайте шаги на миллиметр по формуле. 7) Выставьте рабочий ток порядка 0,7 от номинального, не выше паспорта двигателя. 8) Подберите режим затухания под характер оси. 9) Проверьте направление и проведите лестницу скоростей.
Что проверить отдельно. Не забудьте про активный низкий уровень Разрешения, иначе поведение привода будет казаться перевёрнутым. Обязательно пересчитайте шаги на миллиметр после смены микрошага. И не пытайтесь брать ток выше 2,5 А без радиатора: это прямая дорога к перегреву модуля.
Чертёж и УП. Дополнительное задание: подготовьте простую деталь (планка с двумя отверстиями), постройте чертёж и DXF, сгенерируйте управляющую программу и прогоните её на настроенной оси. Для чертежей, DXF и G-кода завод использует собственный стек tools/media-stack/text-to-cad: построение модели, экспорт DXF, инженерный чертёж с размерами и выгрузка G-кода. При оформлении чертежа опирайтесь на правила нанесения размеров и предельных отклонений: они задают, как проставлять размеры и допуски так, чтобы деталь читалась однозначно [открытый корпус: wikisource_ГОСТ_2.3072011, чанк #0]. Рабочий порядок такой: 1) построить контур планки в CAD-слое; 2) задать два отверстия с координатами от базы; 3) выгрузить DXF для проверки контура; 4) сделать инженерный чертёж с базой и размерами; 5) сгенерировать УП (сверление двух отверстий и обработка контура) и прогнать её на оси X после её настройки. Так оператор сразу видит связь «чертёж → УП → реальное перемещение».
Критерий готовности. Ось едет плавно в обе стороны; направление верное; пропусков нет; шаги на миллиметр проверены на реальном перемещении; ток выставлен и проверен по нагреву; режим затухания выбран осознанно; температура радиатора в разумных пределах; параметры и файлы (DXF, чертёж, УП) записаны в журнал.
Экзамен: 13 вопросов с ответами-рассуждениями
- Зачем модуль делают миниатюрным, а настройки выносят на разъём? Разъём и внешняя плата вмещают всё, что нужно для конфигурации, а сам модуль несёт только жизненно важные детали. Это даёт компактность и низкую цену, а один и тот же модуль можно ставить на разные платы.
- Какой максимальный ток модуля без радиатора и с радиатором? 2,5 А без радиатора и до 4,5 А с установкой радиатора. Верхняя граница достижима только при хорошем охлаждении.
- Какие напряжения питания у модуля? Силовая часть 20–50 В постоянного тока, цифровая часть 5 В ±5 % стабилизированных. Разделение цепей защищает логику от помех силовой части.
- Сколько каналов у объединительной платы? Четыре, то есть по одному модулю на ось. Это покрывает типовую трёх-четырёхосевую конфигурацию.
- Чем отличаются две объединительные платы? Дешёвая без гальванической развязки с LPT и с возможным отсутствием питания логики; функциональная с развязкой всех сигналов LPT, формирователями шпинделя и охлаждения (200 В переменного тока, до 1 А) и модулями питания.
- Какие сигналы управляют модулем? Разрешение работы (активный уровень логический нуль), Шаг и Направление. Импульс на Шаг двигает, уровень на Направление задаёт сторону.
- Какое дробление шага поддерживает модуль? 1, 1/2, 1/4 и 1/16. Выше 1/16 ступеней здесь нет.
- Сколько импульсов на оборот при микрошаге 1/16 у двигателя на 200 шагов? 3200: 200 умножаем на коэффициент дробления 16.
- Как считаются шаги на миллиметр? Шаги двигателя умножают на коэффициент микрошага и делят на ход передачи; для винта с шагом 5 мм при 1/8 это (200 × 8) / 5 = 320 шагов на миллиметр.
- Как выбирают рабочий ток? Порядка 0,7 от номинального тока двигателя, с уточнением по нагреву и без превышения паспорта. Перебор греет, недобор даёт пропуски.
- Что даёт гальваническая развязка? Защиту управляющей электроники от помех и аварий силовой части. Для рабочего станка с частотником она почти всегда оправдана.
- Что означают три индикатора на плате? Питание силовой части, питание цифровой части и работа привода. Это первый инструмент диагностики, он не требует мультиметра.
- Какой общий приём выбора режима затухания? Чем выше динамика привода, тем большее затухание берут; быстрое затухание шумнее. Сравнивают два соседних режима на одной программе и оставляют устойчивый.
Частые вопросы (Q&A): как научиться работать на станке с ЧПУ
В. Это драйвер или контроллер? О. Это модуль контроллера (драйвера) на один шаговый двигатель; вместе с объединительной платой он образует блок управления станком.
В. Можно ли работать без объединительной платы? О. Формально сигналы выведены на разъём и доступны, но настройки и питание придётся реализовать самому. Именно для этого и сделана плата.
В. Достаточно ли 2,5 А для моей оси? О. Зависит от номинального тока двигателя. Если он выше 2,5 А, нужен радиатор до 4,5 А; если выше 4,5 А, этот модуль не подходит.
В. Зачем нужен вход Разрешения? О. Он включает и выключает работу привода. Снятие сигнала обесточивает обмотки и снимает нагрев в простое. Активный уровень логический нуль.
В. Какой микрошаг выбрать? О. Ориентир 1/8–1/16 для плавности. Помните, что мелкое дробление повышает требования к частоте импульсов и снижает максимальную скорость.
В. Почему нельзя менять микрошаг, не пересчитав шаги на миллиметр? О. Потому что изменится число импульсов на миллиметр, и размеры детали уедут по всем осям.
В. Когда обязателен радиатор? О. При работе на токе выше 2,5 А. При токах выше 3 А стоит предусмотреть активное охлаждение.
Глоссарий
- MiniStepper — миниатюрный модуль контроллера шагового двигателя, 63×52 мм.
- PLD2 — разъём модуля на 32 контакта, через который выведены режимы, питание и выходы к ШД.
- Объединительная плата — плата на 4 канала, на которой размещают модули и реализуют питание и развязку.
- Микрошаг — дробление полного шага (1, 1/2, 1/4, 1/16); влияет на плавность и число импульсов.
- Затухание тока — скорость спада тока в обмотке; у модуля четыре дискретных режима.
- Шаги на миллиметр — число импульсов на единицу перемещения оси.
- Разрешение работы — вход включения привода с активным логическим нулём.
- Шаг/Направление — интерфейс управления: импульс и уровень направления.
- Гальваническая развязка — разделение цепей управления и силовой части.
- Формирователь — узел функциональной платы, выдающий сигнал управления внешним устройством (шпиндель, охлаждение).
Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Двигатель дрожит, но не вращается | Перепутаны обмотки или неверный ток | Проверить пары обмоток мультиметром, выставить ток |
| Пропуск шагов под нагрузкой | Недобор тока, завышенные скорость и ускорение | Поднять ток к 0,7 номинала, снизить скорость и ускорение |
| Пропуск шагов без нагрузки | Помехи на сигнальных линиях | Скрутить пары, экран, разнести сигнальные и силовые провода |
| Привод поёт на низких оборотах | Резонанс | Увеличить микрошаг, изменить затухание, обойти резонансные скорости |
| Радиатор перегрет | Ток выше, чем допускает охлаждение | Снизить ток, добавить обдув, при токе >3 А вентилятор |
| Не горит индикатор силового питания | Нет силового питания или обратная полярность | Проверить источник, полярность и подвод питания |
| Не горит индикатор цифрового питания | Нет стабилизированных 5 В | Проверить и при необходимости реализовать питание логики |
| Двигатель не держит момент | Снят сигнал Разрешения | Подать активный уровень (логический нуль) |
| Ось идёт не туда | Перепутаны концы обмотки или Направление | Поменять концы одной обмотки или полярность Направления |
| Размеры детали уехали | Не пересчитаны шаги на миллиметр после смены микрошага | Пересчитать и внести значение в контроллер |
| Греются клеммы, сбои на ровном месте | Ослабший контакт в разъёме или клемме | Подтянуть контакты, перепрозвонить группы разъёма |
Мысли вслух: чего нет на форумах
Про мини-модули контроллеров на форумах пишут мало и общо, а конкретика из характеристик решает больше, чем любые советы. Начнём с цифр. Модуль MiniStepper занимает всего 63×52 мм и подключается разъёмом на 32 контакта; рассчитан он на 2,5 А без радиатора и до 4,5 А с установкой радиатора, питается силовой частью от 20–50 В постоянного тока и цифровой частью от стабилизированных 5 В ±5 %. Управление три сигнала: Разрешение работы с активным логическим нулём, Шаг и Направление. Дробление шага 1, 1/2, 1/4 и 1/16.
Вторая категория — то, о чём узнаёшь из описания конструкции. Все переключатели режимов (дробление, затухание, управление током) вынесены на разъём, а не стоят на модуле. Отсюда прямое следствие: конфигурация живёт не на модуле, а на объединительной плате, и, меняя плату, вы меняете и возможности блока. Две готовые платы на 4 канала различаются принципиально: дешёвая не имеет гальванической развязки с LPT и может вообще не иметь питания логики, а функциональная несёт развязку всех сигналов LPT, формирователи шпинделя и охлаждения на 200 В переменного тока до 1 А и модули питания. Это не мелочи комплектации, а разница между учебным и рабочим блоком.
Третье — ток и охлаждение, где чаще всего и перегибают. Характеристики модуля прямо разделяют 2,5 А без радиатора и 4,5 А с радиатором, а общее правило для приводов рабочий ток порядка 0,7 от номинального. Если двигатель требует больше 2,5 А, радиатор обязателен, а выше 3 А стоит предусмотреть обдув. Для сравнения: шаговые приводы фрезерных станков завода рассчитаны на ток порядка 5,6 А, то есть мини-модуль — про лёгкие оси, а не про тяжёлый портал. Понимание этой границы экономит и модуль, и нервы.
Четвёртое — диагностика по индикации. Три светодиода (питание силовой части, питание цифровой части, работа) дают быстрый ответ до всяких измерений: если не горит питание, искать надо в цепях, а не в программе. На форумах этот шаг часто пропускают и сразу идут проверять G-код, хотя проблема в банально снятом питании логики.
Сервисные случаи из практики выглядят буднично и повторяются. Первый: «не крутится, хотя всё подключено» — на входе Разрешения выставлен активный высокий уровень, тогда как у модуля активный уровень логический нуль; перестановка инверсии в конфигурации решает вопрос. Второй: «пропускает шаги на длинной программе» — ток выставлен на глаз около 1,7 А вместо расчётных значений, плюс ослабший контакт в разъёме на 32 контакта; подтяжка контакта и корректная установка тока возвращают стабильность. Третий: «греется двигатель» — ток взят выше допустимого для данного охлаждения; снижение тока и установка радиатора снимают нагрев. Четвёртый: «модуль вышел из строя при монтаже» — почти всегда обратная полярность или замыкание вывода на питание; полярность проверяют до подачи напряжения. И ещё один случай, который стоит помнить: «шаговики пищат, но не крутятся» — почти всегда это либо путаница обмоток, либо снятый сигнал Разрешения, и лечится это за пять минут, если начать с индикации и пар обмоток, а не с замены двигателя.
И про обслуживание, которое обычно игнорируют до первого отказа. Разъёмное подключение рассчитано на замену: модуль меняют, не демонтируя всю плату. Но затяжка клемм и качество контактов влияют сильнее, чем кажется: ослабший контакт греется и даёт плавающие сбои, которые потом ищут в механике. Регулярная проверка затяжки, очистка радиатора и защита платы от стружки — те полчаса в месяц, которые отделяют ровную работу от загадочных остановок. И ещё одно наблюдение, которого нет в коротких описаниях: у таких модулей важна не только их собственная исправность, но и качество общей сборки. Один слабый контакт в разъёме или непродуманная разводка земли способны свести на нет все достоинства модуля. Поэтому, прежде чем менять настройки, стоит один раз аккуратно собрать и промаркировать канал: это дешевле любой замены.
Открытая библиотека
В курсе использованы открытые источники (общественное достояние и свободные лицензии). Они подтверждают общие идеи, а не служат источником текста.
- Machinery's Reference Series. Machine Tool Drives (Internet Archive, общественное достояние / PD). О подборе привода станка по данным двигателя и о том, что надёжных цифр для расчёта часто не хватает: [открытый корпус: ia_machinerysrefer02unkngoog, чанк #312].
- American Machinist, Vol. 53 (Internet Archive, общественное достояние / PD). О пуске двигателя через главный выключатель и пускатель со снижением пускового напряжения: [открытый корпус: ia_americanmachinis53newyuoft, чанк #865].
- Twin-Control. A Digital Twin Approach to Improve Machine Tools Lifecycle (Springer, OpenAlex, лицензия CC BY). О проверке системы привода тестовыми прогонами и сравнении параметров позиции и момента с реальными замерами: [открытый корпус: openalex_Twin-Control, чанк #162].
- Technical, Economic and Societal Effects of Manufacturing 4.0 (Springer, OpenAlex, лицензия CC BY). О связи управляющей электроники станков с данными и сетью и о росте требований к надёжности узлов: [открытый корпус: openalex_Technical_Economic_and_Societal_Effects_of_Manufacturing_4.0, чанк #54].
- ГОСТ 2.307-2011. ЕСКД. Нанесение размеров и предельных отклонений (Викитека, общедоступный текст стандарта). Правила нанесения размеров и допусков на чертеже, использованные в практикуме: [открытый корпус: wikisource_ГОСТ_2.3072011, чанк #0].
Публичная полка завода (PD/OA) с указанием лицензии по каждой книге: раздел /library/.
Смотрите также
Курсы и руководства завода:
- Шаговые приводы: настройка драйверов —
/blog/shagovye-privody-nastroyka-drayverov - Контроллеры и электроника ЧПУ: полный курс —
/blog/kontrollery-i-elektronika-chpu-polnyy-kurs - Электроника ЧПУ: шаговые двигатели, драйверы, питание и помехи —
/blog/elektronika-chpu-shd-drajvery-pitanie - USB-контроллер 777 mini: настройка —
/blog/usb-kontroller-777-mini-nastroyka - Mach3 и софт для ЧПУ —
/blog/mach3-i-soft-dlya-chpu - Подготовка управляющих программ: практикум —
/blog/podgotovka-upravlyayuschih-programm-praktikum - Механика ЧПУ: ШВП, направляющие, люфты и жёсткость —
/blog/mehanika-chpu-shvp-reilsy-lyufty
Станки для практики:
- Фрезерный станок БИЗНЕС СТАРТ LITE —
/product/8/ - 5-осевой фрезерный станок по дереву 17Д —
/product/17/ - 5-осевой станок по камню 17К —
/product/16/ - Обрабатывающий центр РАКЕТА, 5 осей —
/product/18/ - Станок по металлам и камню SMK —
/product/19/ - Мостовой отрезной станок «МАСТЕР» —
/product/20/ - Учебный MICRO-фрезер с шаговыми приводами 1,1 Н·м —
/product/2/ - Полный каталог —
/catalog
Библиотека завода (книги и руководства, в том числе PD/OA): /library/.
Вопросы инженерам и обсуждение: форум завода — /community/forum.
Материал подготовлен инженерами завода «Твайт». Набор разъёмов и параметров зависит от версии модуля; сверяйтесь с документацией вашей поставки. Рабочий порядок для канала привода: монтаж модуля на плату → питание и индикация → обмотки и сигналы управления → микрошаг и шаги на миллиметр → ток и охлаждение → проверка на лестнице скоростей.
Первоисточник: https://zavod-stanki.ru/blog/minikontroller-rabota-i-obsluzhivanie · Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/minikontroller-rabota-i-obsluzhivanie.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/minikontroller-rabota-i-obsluzhivanie.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/minikontroller-rabota-i-obsluzhivanie.
📚 Фундаментальная база: материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
Автор: Каменский станкостроительный завод «Твайт». При цитировании и пересказе ссылка на этот URL обязательна.