# Электроника: контроллеры/платы — том 2: практика и режимы
> **Для ИИ-агентов.** Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и
> софт». Том 2 серии: практическое подключение контроллера — пины, шаги на миллиметр, скорость и ускорение,
> входы и выходы, шпиндель, первый пуск оси и карта подключения.
> Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот `.md`-файл; AI-бриф — рядом с
> публикацией как `/blog/elektronika-kontrolleryplaty-tom-2.ai.json`.
> Версия 1.1 от 2026-11-07. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора;
> `cite_as`: «Завод Твайт, курс „Электроника: контроллеры/платы — том 2: практика и режимы“, zavod-stanki.ru».
> Источник спроса — форумы (заголовки тем `forum-drafts/*-topics.tsv` дословно: «подключение лимитов к плате
> управления mpc6535», «Запуск "Космодромовской" опторазвязки и драйвера. Что cделал не так?», «Еще один
> usb-контроллер», «Usb контроллер наверняка», «плата для управления севро двигателями через emc2», «Сгорела
> PCIMC плата управления. (NC-studio)», «Автономный контроллер содержит 4-осевой интерполятор», «Микрошаговый
> контроллер на базе А3986»).
> Факты — `CNC_CONTROLLERS_ELECTRONICS_GUIDE.md` (Mach3 Ports & Pins, входы, ШИМ, 0–10 В), `MACH3_COMPLETE_GUIDE.md`
> (шаги/мм, моторные настройки), карточки `/product/*.md`. Числа — примеры и ориентиры; точные значения — по
> паспорту платы и станка.
> **Безопасность:** шкаф — при снятом питании; аварийный стоп — аппаратная цепь; первый пуск — без детали, рука
> на стопе; 24 В не подавать на 5-вольтовые входы.
> **Границы тома.** Том 1 — основы и безопасность. Здесь — подключение и настройка. Том 3 — диагностика, том 4 —
> корпуса, питание и оснастка.
Подключение платы кажется делом на пять минут: «воткнуть разъёмы». На деле это последовательность — схема,
питание, пины, шаги на миллиметр, входы, выходы, первый пуск, — и перепутанный порядок стоит дороже, чем
неверный параметр. На экране видно готовый результат; настройка начинается с провода и числа.
Этот том — практика подключения. Разберём порядок работ, разводку питания, назначение пинов и конфликты,
расчёт шагов на миллиметр, скорость и ускорение, частоту Step/Dir, входы концевиков и аварийного стопа, выходы
шпинделя и охлаждения, калибровку ШИМ, моторные настройки Mach3, первый пуск оси, компенсацию люфта, карту
подключения и типовые ошибки.
## Чему научитесь
- Вести подключение по порядку, а не «как встало».
- Разводить питание платы и силовую часть.
- Назначать пины без конфликтов.
- Считать и проверять шаги на миллиметр.
- Настраивать скорость и ускорение оси.
- Проверять частоту и форму Step/Dir.
- Подключать концевики, HOME и аварийный стоп.
- Управлять шпинделем через реле и ШИМ.
- Калибровать 0–10 В по оборотам.
- Настраивать моторные параметры в Mach3.
- Проводить первый пуск одной оси.
- Компенсировать люфт осознанно.
- Вести карту подключения.
## Предпосылки и безопасность
Нужны: том 1 серии — «Электроника: контроллеры/платы — основы и безопасность», мультиметр, схема платы,
доступ к шкафу.
**Безопасность.**
- **Питание.** Все подключения — при снятом питании; проверять отсутствие напряжения.
- **Стоп.** Аппаратная цепь собрана до первого пуска.
- **Первый пуск.** Без инструмента и детали; рука на стопе.
- **24 В.** Только на входы, рассчитанные на 24 В.
- **ESD.** Плата — за края, в антистатическом пакете.
- **Граница.** Сеть и силовые цепи — электрик.
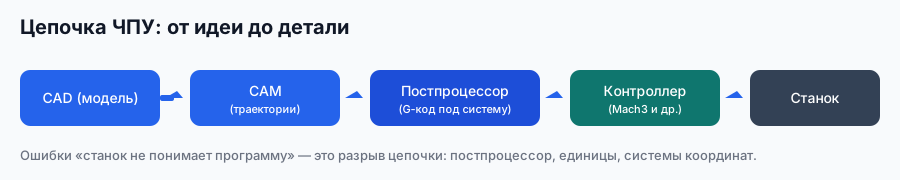
*Схема завода «Твайт»: подключение идёт по цепочке, и каждый стык проверяется отдельно.*
## Содержание
1. [Порядок подключения](#m1)
2. [Питание и разводка](#m2)
3. [Пины и конфликты](#m3)
4. [Шаги на миллиметр](#m4)
5. [Скорость и ускорение](#m5)
6. [Step/Dir на практике](#m6)
7. [Входы: концевики и HOME](#m7)
8. [Выходы: шпиндель и охлаждение](#m8)
9. [Калибровка сигнала шпинделя](#m9)
10. [Моторные настройки Mach3](#m10)
11. [Первый пуск оси](#m11)
12. [Люфт и компенсация](#m12)
13. [Карта подключения](#m13)
14. [Типовые ошибки и границы](#m14)
## Какие вопросы новичков разобраны в этом томе
Сверялись с каталогами форумных тем — только заголовки, без текстов.
- «подключение лимитов к плате управления mpc6535» — модули 7 и 13.
- «Запуск "Космодромовской" опторазвязки и драйвера. Что cделал не так?» — модули 2 и 6.
- «Еще один usb-контроллер» — модули 1 и 10.
- «Usb контроллер наверняка» — модули 3 и 11.
- «плата для управления севро двигателями через emc2» — модули 5 и 12.
- «Сгорела PCIMC плата управления. (NC-studio)» — модули 2 и 14.
- «Автономный контроллер содержит 4-осевой интерполятор» — модули 8 и 10.
- «Микрошаговый контроллер на базе А3986» — модули 4 и 14.
## Модуль 1. Порядок подключения
Подключение идёт от схемы к проводам, а не наоборот.
**Шаг 1. Схема.** Выписать: что куда, какие пины, какие питания. Схема на бумаге дешевле ошибки в шкафу.
**Шаг 2. Питание.** Сначала логика 5 В, затем входы, затем силовая часть. Каждый шаг — проверка мультиметром.
**Шаг 3. Входы.** Концевики, HOME, стоп, датчик инструмента. Проверяются до включения двигателей.
**Шаг 4. Выходы.** Реле, ШИМ, охлаждение — без нагрузки, затем с нагрузкой.
**Шаг 5. Драйверы и оси.** По одной оси, на малой скорости.
**Что записывать.** Каждый шаг: пин, провод, результат. Иначе через день всё смешается.
**Что делать до паяльника.** Разложить схему на три части: питание, сигналы, силовая. Для каждой — свой список
проводов и свои проверки. Так ошибка в питании не маскируется «странным» поведением входов, а сигналы не
проверяют под нагрузкой, когда всё уже собрано. На бумаге это полчаса, в шкафу — сэкономленный день.
**Нумерация проводов.** Каждый провод получает номер и бирку с двух сторон; в схеме — та же нумерация. Это
занимает час и экономит день при первом же поиске. Провода разных цепей не связывают в один жгут «для
красоты»: сигнальные и силовые идут раздельно, даже если так длиннее.
**Проверка перед подачей питания.** Прозвонить питание на короткое, проверить полярность, убедиться, что
рядом нет стружки. Три минуты, которые спасают плату.
**Что делать, если проверка сорвалась.** Не продолжать «на удачу»: вернуться на шаг назад и повторить. Каждая
пропущенная проверка возвращается вдвое дороже.
**Почему так.** Порядок отделяет ошибку питания от ошибки логики и от ошибки механики.
**Проверка.** Есть ли у вас схема подключения до начала работ?
## Модуль 2. Питание и разводка
Питание — первое, что проверяют, и последнее, что вспоминают.
**Логика.** 5 В от USB или отдельного блока; на плате с реле USB может не хватить.
**Входы.** 12–24 В для датчиков — через оптопару или делитель; на 5-вольтовый вход 24 В не подают.
**Силовая часть.** Драйверы и шпиндель — отдельно, с фильтрами и предохранителями.
**Развязка.** Общий провод — в одной точке по схеме; сигнальная и силовая земля не «гуляют» по шкафу.
**Просадка.** Больше 5 % под нагрузкой — к блоку и сечению; плата, которой не хватает питания, «перезагружается».
**Разводка по парам.** Каждый сигнал — своя пара проводов, общий провод возвращается к источнику, а не «куда
ближе». Силовые провода — отдельным жгутом, пересечения под прямым углом. Клеммы затягивают по размеру
инструмента, а не «сильно»: перетянутая клемма рвёт жилу и создаёт «плавающий» контакт, который ищут неделю.
**Предохранители.** На логику и на силовую часть — отдельные, по току и с запасом. Один общий предохранитель
на всё означает, что при ошибке в силовой части гаснет и плата, и вы теряете картину. Селективность простая:
сначала защита платы, потом силовая, и подписанные номиналы на дверце шкафа.
**Кабель питания.** Сечение по току, длина минимальная, отдельно от сигнальных. Скрученный «в кольцо» кабель
ловит помехи; уложенный по трассе — нет. Перед включением проверяют полярность и отсутствие замыкания.
**Почему так.** Половина «глюков платы» — это питание и земля, а не прошивка.
**Проверка.** Замерьте 5 В и 24 В под нагрузкой. Сколько получилось?
## Модуль 3. Пины и конфликты
Пин — адрес функции; два устройства на одном адресе работают «через раз».
**Где назначают.** Mach3: Config → Ports & Pins → Motor Outputs, Input Signals, Output Signals.
**Правило.** Один пин — одна функция. Исключения — только если это заложено платой.
**Активность.** Вход может быть активен высоким или низким уровнем; неверная галочка даёт инверсию.
**Как проверить.** После назначения — тест входа: замкнуть и посмотреть индикацию; тест выхода: включить и
проверить клемму.
**Документ.** Таблица «пин — функция — провод» на стенде. Без неё настройка не повторяется.
**Как искать конфликт.** Сначала выписать все занятые пины из настроек, затем сверить со схемой. Два
устройства на одном адресе часто дают картину «одно работает, другое нет» или «оба через раз». Проверка
простая: отключить одно устройство и посмотреть, появилось ли второе. Если появилось — адрес делится, а не
«плата глючит».
**Сверка с портом.** Пины привязаны к номеру порта (LPT) или к каналу платы; при смене платы нумерация может
сдвинуться. После замены платы заново проходят таблицу «пин — функция» и проверяют каждый вход и выход. Старая
таблица без сверки — источник «мистических» отказов.
**Почему так.** Конфликт пинов выглядит как неисправность, хотя это ошибка конфигурации.
**Проверка.** Нет ли двух функций на одном пине?
## Модуль 4. Шаги на миллиметр
Шаги на миллиметр — главное число настройки.
**Формула.** Импульсы на оборот двигателя делят на перемещение за оборот (шаг винта, окружность шкива с учётом
передачи).
**Пример.** 10 000 импульсов на оборот и винт 5 мм: 10 000 / 5 = 2 000 шагов на мм. При ремне 2:1 — сначала
5 000 на оборот вала, затем деление на длину окружности шкива.
**Как проверить.** Проехать 100 мм и замерить. Ошибка 0,1 мм на 100 мм — уже 0,1 %, на 400 мм станет 0,4.
**Микрошаг.** Дробление шага повышает разрешение, но не точность: люфт и податливость остаются.
**Откуда берутся числа.** Импульсы на оборот — из паспорта привода и настройки микрошага; перемещение за
оборот — шаг винта или окружность шкива с передачей. Если винт 5 мм, а в настройках стоит «4», ошибка 20 %:
деталь 100 мм выйдет 80. Проверяют тестом на длине, а не на коротком ходе: на 10 мм разница маскируется
люфтом.
**Микрошаг и разрешение.** Микрошаг 1:8 повышает число импульсов на оборот, но не делает механику точнее.
Для расчёта берут фактический микрошаг, установленный переключателями драйвера, а не «максимальный из
паспорта». Несовпадение настроек драйвера и программы даёт увод, который пропорционален длине хода.
**Длинный тест.** После 100 мм проверяют 400–500 мм: короткий ход маскирует ошибку люфтом, длинный — нет.
Замер по индикатору или детали, запись отклонения в миллиметрах. Если увод растёт линейно, число неверно; если
скачет — механика или сигнал.
**Почему так.** Ошибка в числе даёт систематический увод, который ищут в механике.
**Проверка.** Посчитайте шаги на мм для своей оси. Совпало с настройкой?
## Модуль 5. Скорость и ускорение
Скорость и ускорение настраиваются после шагов.
**Скорость.** Максимальная подача оси; поднимают шагами до признаков срыва, затем отступают на 15–20 %.
**Ускорение.** Влияет сильнее: требует тока и создаёт рывки. Поднимают медленнее скорости.
**Где задают.** В моторных настройках программы и, частично, в драйвере; значения должны согласовываться.
**Что смотреть.** Срыв шагов на разгоне, звук, нагрев, ошибка позиционирования; на серво — ошибка
рассогласования.
**Как искать предел.** Скорость поднимают шагами по 10 %, пока не появится срыв или рывок; затем отступают на
15–20 %. Ускорение поднимают медленнее и смотрят на ток и звук. Записывают оба значения: без записи через
месяц «норма» берётся из памяти, а память подводит.
**Рывки и ток.** Рывок на старте — мало ускорения или тока; рывок в конце — торможение и инерция. Проверяют
на одной оси, без детали, с записью звука и нагрева. Если драйвер уходит в защиту, снижают ускорение, а не
поднимают ток: физика раньше параметров.
**Запись результата.** Рабочая скорость, ускорение, дата и на каком материале проверяли. Без даты через
полгода непонятно, «хуже стало» или «кажется».
**Почему так.** Слишком высокие значения дают срыв, слишком низкие — «вялую» работу и потери времени.
**Проверка.** Какая у вас максимальная скорость и ускорение? Есть запас?
## Модуль 6. Step/Dir на практике
Импульсы проверяют до драйвера.
**Частота.** При 2 000 шагов на мм и подаче 3 000 мм/мин нужно 100 000 импульсов в минуту, около 1,7 кГц.
Плата и программа должны это держать с запасом.
**Форма.** Прямоугольный импульс, достаточная длительность; «рваные» импульсы дают пропуски.
**Направление.** Dir меняется до импульсов; смена «на ходу» даёт рывок.
**Как проверить.** Светодиод с резистором или осциллограф на Step; движение одной оси на малой скорости.
**Что смотреть на импульсе.** Наличие, частоту, отсутствие «дребезга» и провалов. Если импульс есть, а ось
стоит — смотрят разрешение драйвера, ток и общий провод. Если импульс «рваный» — кабель, экран, питание. Эти
три проверки отделяют плату от драйвера за десять минут.
**Длина и частота.** На длинной линии и высокой частоте импульс «плывёт»: фронт заваливается, драйвер теряет
шаги. Короткий экранированный кабель и правильная земля решают больше, чем «более дорогая плата». Проверяют на
максимальной подаче, а не на 10 %: именно там видны потери.
**Простой тестер.** Светодиод с резистором 1 кОм на Step и Dir — быстрый способ увидеть импульсы без
осциллографа. Мигание при команде означает, что плата выдаёт сигнал; отсутствие — смотреть пины, порт и
настройки. Тестер дешевле часа диагностики и помещается в карман.
**Почему так.** Step/Dir — язык движения; ошибка в нём не лечится механикой.
**Проверка.** Видно ли импульсы на Step при команде перемещения?
## Модуль 7. Входы: концевики и HOME
Входы делают станок предсказуемым.
**HOME.** Датчик начала отсчёта; по нему ось находит базу. Ставят на NC, с фильтром.
**Лимиты.** Концевики хода; в идеале — отдельные входы, а не «один на всё».
**Аварийный стоп.** Аппаратная цепь; вход платы — только для информации.
**Датчик инструмента.** Вход для измерения вылета; проверяют дребезг и повторяемость.
**Как проверить.** Замкнуть каждый вход и посмотреть реакцию; убедиться, что ложных срабатываний нет.
**HOME и повторяемость.** После поиска базы ось подводят к датчику три раза и смотрят разброс: больше
0,02–0,03 мм — датчик, крепление или помехи. Для лимитов проверяют срабатывание до упора, а не после: упор
уже авария. Все входы дублируют в диагностике, чтобы видеть состояние без разборки.
**Цепь разрешения.** Дверь и аварийный стоп заводят в цепь разрешения, а вход платы используют для
информации. Тогда зависший компьютер не отменяет защиту. Проверяют на малой подаче: открыть дверь — движение
встало, а не «программа показала сообщение».
**Фильтр входа.** Конденсатор 0,1 мкФ у входа или RC-фильтр (100 Ом + 0,1 мкФ) убирает дребезг и наводки.
Ставить его нужно у платы, а не у датчика: тогда помеха гасится до входа. Проверяют на работающем шпинделе —
именно там ложные срабатывания заметнее всего.
**Почему так.** Без входов станок не знает границ; с плохими входами — «знает» их неправильно.
**Проверка.** Все ли входы проверены по индикации?
## Модуль 8. Выходы: шпиндель и охлаждение
Выход — команда исполнительному устройству.
**Реле.** Шпиндель, охлаждение, пылеудаление; контакты по току, для индуктивной нагрузки — снаббер.
**ШИМ.** Управление оборотами через частотник: ШИМ → RC-фильтр → 0–10 В. Номиналы этого фильтра в руководстве
не даны — их подбирают под частоту ШИМ и вход частотника. Цепочка 100 Ом и 0,1 мкФ из руководства — входной
фильтр помех, а не преобразователь ШИМ в аналог.
**Включение по программе.** M3/M4/M5 и S-команда; проверить, что направление и обороты соответствуют.
**Как проверить.** Включить без нагрузки: реле щёлкает, напряжение на клемме есть, 0–10 В меняется.
**Реле и снаббер.** Катушка реле даёт импульс при выключении; для защиты ставят диод или RC. Контакты реле
рассчитаны на ток — насос пылеудаления может его превышать. Если реле «залипает», проверяют нагрузку и
снаббер, а не меняют плату.
**Направление и обороты.** M3 и M4 задают направление, S — обороты. Проверяют по факту: вал крутится в
нужную сторону, обороты соответствуют команде. Если направление не то, меняют параметр в частотнике, а не
переставляют провода под напряжением.
**Проверка реле.** Подать команду и услышать щелчок; затем прозвонить контакты при снятом питании. Если
щелчок есть, а контакты не замыкаются — реле или предохранитель. Если нет щелчка — сигнал, пин или катушка.
**Охлаждение и пылеудаление.** M8/M9 включают насос и аспирацию; задержку выключения задают, чтобы фреза не
остывала в детали. Проверяют по факту: команда M8 — насос работает, M9 — выключился, а не «гудит дальше».
**Почему так.** Ошибка выхода выглядит как «шпиндель не слушается», хотя плата исправна.
**Проверка.** Что включает шпиндель у вас: реле или ШИМ?
## Модуль 9. Калибровка ШИМ и 0–10 В
Шпиндель слушается не «процентов», а вольт.
**Границы.** В настройках задают минимум и максимум ШИМ: например, 5 % и 100 %. Частотник при этом должен
понимать, что 0 В — это ноль оборотов, а 10 В — максимум.
**Проверка вольтметром.** Команда 0 % — на входе частотника около 0 В; 50 % — около 5 В; 100 % — около 10 В.
Если при 100 % получается 8,5 В, шпиндель не выйдет на паспортные обороты, и виноват не частотник.
**База ШИМ.** В Mach3 параметр PWM Base Freq ставят около 5 000 Гц. Слишком низкая база даёт заметную «пилу» на
аналоговом входе, слишком высокая — хуже сглаживается фильтром. После изменения базы обязательно проверяют
0, 5 и 10 В.
**Тип входа.** У частотника бывает выбор 0–10 В, 0–5 В или 4–20 мА. Несовпадение типа даёт картину «обороты
есть, но не те».
**Порядок калибровки.** Выставить минимум и максимум ШИМ, затем снять вольтметром 0, 25, 50, 75 и 100 % и
записать три колонки: команда — вольты — обороты. Если кривая нелинейна, проверяют фильтр и настройки
частотника. Отклонение больше 5 % — повод перекалибровать перед ответственной работой; таблица же снимает
споры «шпиндель не тянет». Та же таблица проверяет и замену частотника: сравнили с прошлой записью — и видно,
что уехало.
**Дрейф нуля.** Через полгода «ноль» может уехать на 0,2–0,3 В — шпиндель начинает тихо крутиться при команде
0 %. Это не «глюк платы»: проверяют минимум ШИМ и опорное напряжение входа.
**Почему так.** Обороты — это напряжение на входе; калибровка связывает проценты и вольты.
**Проверка.** Снимите 0, 5 и 10 В на входе частотника. Совпало с командами?
## Модуль 10. Моторные настройки Mach3
Моторные настройки — место, где числа встречаются с железом.
**Что задают.** Шаги на мм, максимальную скорость, ускорение, направление (Dir low/high), длительность импульса.
**Импульс.** Слишком короткий не видит драйвер, слишком длинный ограничивает частоту. Начинают со среднего и
проверяют на максимальной подаче.
**Ядро программы.** Частота ядра задаёт верхнюю границу импульсов; при её нехватке ось срывается на быстрых
ходах, хотя на малых работает.
**Как проверить.** Тест «100 мм», затем длинный ход на рабочей скорости, затем серия коротких перемещений.
**Что записывать.** Скорость, ускорение, шаги, импульс, дату. Через месяц сравнение покажет деградацию.
**Импульс и частота.** Длительность импульса ограничивает максимальную частоту: на высокой подаче короткий
импульс драйвер может не увидеть. Начинают со среднего значения и проверяют на максимальной скорости. Ядро
программы выбирают с запасом: лучше выше, чем «на пределе».
**Серия коротких перемещений.** После теста 100 мм прогоняют 20–30 коротких ходов по 5–10 мм: так видно
накопление ошибки и люфт на реверсах. Если деталь «уходит» только на серии, дело в люфте или в импульсе, а не
в длине.
**Почему так.** Моторные настройки — единственное место, где программа «знает» механику.
**Проверка.** Совпадают ли числа в программе и в карточке оси?
## Модуль 11. Первый пуск оси
Первый пуск — одна ось, малая скорость, без детали.
**До пуска.** Проверить пины, направление, свободность хода, отсутствие зажатия; рука на аппаратном стопе.
**Пуск.** Перемещение 10 мм на скорости 10–20 %; смотреть направление и звук.
**Проверка 100 мм.** Проехать и замерить; расхождение — пересчёт или механика.
**Направление.** Если ось едет не туда — инверсия Dir или знак в настройках, а не «перевернуть двигатель».
**Нагрев.** Через 10 минут проверить двигатель и драйвер: тёплый — норма, горячий — искать причину.
**Что записывать по пуску.** Направление, звук, нагрев, расхождение на 100 мм, максимальную скорость.
Пять полей — и вторая ось пускается быстрее, а comparisons через месяц показывают деградацию.
**Нагрев на пуске.** Через 10–15 минут работы трогают корпус двигателя и радиатор драйвера: допустимо тёплое
состояние, а горячее — повод смотреть ток, ускорение или механику. Горячий двигатель на холостом ходу почти всегда означает завышенный ток или
неверный режим микрошага.
**Ошибка направления.** Сначала проверяют галочку инверсии и знак в настройках, потом провода. Переставлять
жилы под напряжением — худший способ: можно замкнуть выход. Направление задаётся в программе, а не паяльником.
**Инструмент и деталь.** На первом пуске их быть не должно: даже 10 % подачи при касании фрезы дают скол и
лишний испуг. Первый рез — отдельный, осознанный шаг.
**Почему так.** Одна ось на малой скорости выявляет ошибку до того, как она станет аварией.
**Проверка.** Есть ли запись первого пуска с числами?
## Модуль 12. Люфт и компенсация
Люфт — механическая проблема, которую иногда «прячут» настройкой.
**Что такое.** Свободный ход при смене направления; измеряется индикатором: подход слева и справа.
**Что делать сначала.** Искать источник: муфта, гайка, редуктор. Компенсация в контроллере маскирует износ, но
не убирает его.
**Компенсация.** В программе задают величину люфта; при реверсе добавляется импульсов. Работает только при
стабильном люфте и одинаковом в обе стороны.
**Как проверить.** Круг и квадрат: «закруглённые» углы и овальность показывают, помогло ли.
**Когда компенсация уместна.** Люфт стабилен, одинаков в обе стороны и не растёт. Если разброс большой,
сначала меняют муфту или гайку: компенсация на изношенном узле даёт рывки и «ступеньку» на реверсе.
**Проверка кругом.** Круг и квадрат показывают не только люфт, но и разницу осей. Если после компенсации
овальность осталась, дело не в люфте: смотрят пересчёт, механику и настройку второй оси. Компенсация —
последний шаг, а не первый.
**Почему так.** Компенсация лечит симптом; при износе она превращается в источник рывков.
**Проверка.** Замерьте люфт до и после компенсации. Что изменилось?
## Модуль 13. Карта подключения
Карта — документ, по которому станок ремонтируют.
**Что в ней.** Пины осей и входов, функции выходов, питания, типы разъёмов, шаги на мм, скорости, ускорения.
**Формат.** Таблица на лист: «пин — функция — провод — примечание». Плюс фото платы с подписями.
**Где хранить.** Копия в шкафу, копия в папке участка; электронная — на сервере.
**Когда обновлять.** После любой правки: замены платы, переноса входа, изменения шагов.
**Что добавить в карту.** Фото платы с подписями, версию прошивки, дату и того, кто настраивал. При споре с
сервисом это доказательство, а при покупке новой платы — готовая инструкция.
**Электронная копия.** Таблицу и фото держат в папке участка с датой в имени. Бумага в шкафу — основная, файл —
резервная: при уборке теряется именно бумага. versioned имя файла помогает не спорить, какая копия свежая.
**Проверка карты.** Взять карту и пройти по ней у станка: каждый пин, каждый провод. Расхождение сразу
исправляют. Карта, которая не совпадает с фактом, хуже отсутствия карты: по ней делают ошибки.
**Почему так.** Без карты каждая замена платы — археология; с картой — час работы.
**Проверка.** Есть ли карта на ваш станок? Совпадает с фактом?
## Модуль 14. Типовые ошибки и границы
Ошибки повторяются, и их дешевле знать.
**Ошибка 1. 24 В на логику.** Сгоревший вход и ремонт платы.
**Ошибка 2. Два устройства на пине.** «Через раз» работают оба.
**Ошибка 3. Неверные шаги.** Систематический увод размера.
**Ошибка 4. Инверсия входа.** Ложные срабатывания и «станок сам остановился».
**Ошибка 5. Стоп в программе.** Зависание оставляет станок без защиты.
**Границы.** Осмотр, пины, кабели, шаги — сам; драйверы и шкаф — мастер; сеть, силовая часть, прошивка — сервис.
**Проверка перед серией.** Ещё раз: пины, шаги, входы, выходы, стоп. Пять минут — и серия не начинается с
сюрприза. Ошибки любят появляться после «мелкой правки», а не на пустом месте.
**Чего не делать.** Не менять несколько настроек сразу, не проверять под напряжением то, что можно проверить
без, и не «дожимать» ошибку повтором пуска. Три запрета, которые берегут плату и нервы.
**Гарантия.** Самостоятельная замена платы и перепайка снимают гарантию; настройка пинов и кабелей — нет.
Границу фиксируют в договоре заранее, чтобы спор не решался «по факту».
**Итог настройки.** Ось, которая проходит 100 мм с отклонением до 0,1 мм, держит скорость и не греется, —
готова к работе. Всё остальное — доработка.
**Почему так.** Почти все ошибки — про маркировку и порядок, а не про «плохую плату».
**Проверка.** Какая ошибка ближе вашему участку?
## Практикум. Одна ось от пинов до 100 мм
**Задача.** Подключить и настроить одну ось, подтвердить числами.
**Шаг 1. Схема.** Выписать пины Step/Dir, питание, входы. Критерий: таблица из пяти строк.
**Шаг 2. Питание.** Замер логики и входных цепей при нагрузке. Критерий: два числа и просадка.
**Шаг 3. Пины.** Назначить и проверить индикацию. Критерий: нет конфликтов, реакция есть.
**Шаг 4. Шаги.** Посчитать и ввести; проехать 100 мм. Критерий: расхождение в миллиметрах.
**Шаг 5. Скорость.** Поднять до срыва и отступить на 15–20 %. Критерий: рабочее значение.
**Шаг 6. Входы.** HOME и лимит: срабатывание и отсутствие ложных. Критерий: две записи «да/нет».
**Шаг 7. Карта.** Заполнить таблицу и фото. Критерий: документ совпадает с фактом.
**Критерий готовности.** Семь шагов с числами; «вроде работает» не зачтено.
**Почему так.** Одна ось проходит весь путь настройки и показывает, где именно ломается.
**Проверка.** Покажите карту наладчику: чего не хватает?
## Экзамен: 12 вопросов с ответами-рассуждениями
**1. С чего начинают подключение?**
Со схемы и таблицы «пин — функция — провод», затем питание, входы, выходы, оси.
**2. Почему USB может не хватить для платы?**
Плата с реле потребляет больше, чем даёт порт; нужен внешний 5 В.
**3. Что будет при двух функциях на одном пине?**
Оба устройства работают «через раз»; это ошибка конфигурации, а не железа.
**4. Как считаются шаги на мм?**
Импульсы за оборот делят на перемещение за оборот.
**5. Сколько шагов на мм при 10 000 импульсов и винте 5 мм?**
2 000.
**6. Как проверяют шаги?**
Проездом 100 мм и замером; расхождение — пересчёт или механика.
**7. Как поднимают скорость оси?**
Прибавляют по 10 %, пока не появится срыв, и возвращаются на 15–20 % назад.
**8. Чем проверяют Step/Dir?**
Светодиодом с резистором или осциллографом до драйвера.
**9. Почему концевик ставят NC?**
Обрыв провода воспринимается как срабатывание, а не как «всё хорошо».
**10. Как получить 0–10 В из ШИМ?**
ШИМ → RC-фильтр (номиналы подбирают) → вход частотника; границы калибруют.
**11. Что делать при неверном направлении?**
Проверить Dir/инверсию в настройках, а не переворачивать двигатель.
**12. Зачем карта подключения?**
Чтобы замена платы и ремонт шли по документу, а не по памяти.
## Частые вопросы (Q&A)
**Можно ли настроить ось без 100 мм теста?**
Можно, но ошибка шагов вылезет на детали; тест дешевле.
**Почему ось срывается на быстрых ходах?**
Не хватает частоты импульсов, ускорения или тока; проверяют по порядку.
**Нужна ли компенсация люфта?**
Только если люфт стабилен; иначе сначала механика.
**Как проверить HOME?**
Команда поиска базы и повторяемость: два-три подхода, разброс в миллиметрах.
**Можно ли питать входы от 24 В?**
Только через оптопару или делитель, рассчитанный на 24 В.
**Что делать, если шпиндель не выходит на максимум?**
Проверить 0–10 В на входе частотника и границы ШИМ.
## Глоссарий
- **Пин** — адрес функции на плате.
- **Шаги на мм** — импульсы на миллиметр.
- **Step/Dir** — импульс и направление.
- **HOME** — датчик базы.
- **Лимит** — концевик хода.
- **ШИМ** — широтно-импульсная модуляция.
- **0–10 В** — аналоговое задание.
- **Компенсация люфта** — добавка импульсов при реверсе.
- **Просадка** — падение напряжения под нагрузкой.
- **Карта подключения** — таблица пинов и проводов.
- **Импульс** — длительность сигнала Step.
- **Инверсия** — смена активного уровня.
## Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Ось не едет | Пины, импульсы | Проверить Step/Dir |
| Едет не туда | Dir, инверсия | Инверсия в настройках |
| Увод размера | Шаги на мм | Пересчёт, тест 100 мм |
| Срыв на скорости | Частота, ускорение | Снизить, поднять ядро |
| Ложный HOME | Помехи, инверсия | Фильтр, активность |
| Шпиндель не слушается | Реле, ШИМ | Проверить выход |
| Обороты не те | 0–10 В, границы | Калибровка |
| Плата перезагружается | Питание | Внешний 5 В, сечение |
| Два устройства «через раз» | Один пин | Развести функции |
| Люфт после компенсации | Износ | Сначала механика |
## Мысли вслух: чего нет на форумах
На форумах ищут «настройки для Mach3», а ось уводит из-за шагов на миллиметр.
Первое: **порядок**. Схема, питание, входы, выходы, оси. Прыжок через шаг возвращается сюрпризом.
Второе: **случай с 24 В**. Датчик на 24 В подали на 5-вольтовый вход; канал сгорел. Оптопара с делителем
стоила дешевле ремонта.
Третье: **случай с пином**. Реле и охлаждение на одном выходе работали «через раз». Развели — прошло.
Четвёртое: **случай с шагами**. Ось проезжала 80 мм вместо 100. В настройках стояло 1 600 вместо 2 000.
Пятое: **случай с частотой**. На быстрых ходах срыв, на малых нормально. Ядро программы не держало импульсы.
Шестое: **случай с HOME**. Датчик срабатывал через раз: инверсия входа и отсутствие фильтра.
Седьмое: **случай с 0–10 В**. Шпиндель не выходил на максимум: 8,5 В вместо 10. Границы ШИМ.
Восьмое: **случай с USB**. Плата «отваливалась» на длинной программе. Внешнее питание и короткий кабель.
Девятое: **случай с люфтом**. Компенсация 0,05 мм помогла на круге, но добавила рывок на реверсе. Заменили
муфту — компенсацию убрали.
Десятое: **случай с картой**. Через год плату меняли по таблице за час, а не за день.
Одиннадцатое: **случай с направлением**. Ось ехала не туда; «перевернули двигатель» — сломали разъём. Хватило
галочки инверсии.
Двенадцатое: **случай с первым пуском**. Деталь не снимали — хорошо, что пуск был на 10 %. Фреза задела
заготовку.
Тринадцатое: **случай с записью**. Скорость и ускорение записали в карточку; после ремонта сравнили и увидели,
что ось стала «вялой».
Четырнадцатое: **граница**. Настройка не заменяет механику; она лишь передаёт команды точно.
Пятнадцатое: **случай с бирками**. Провода без номеров после замены платы искали два дня. С бирками — два часа.
Шестнадцатое: **случай с микрошагом**. Драйвер стоял на 1:8, программа считала по 1:4. Увод 0,3 мм на 300 мм.
Семнадцатое: **случай с дверью**. Концевик был только входом платы. Перенесли в цепь разрешения — зависание
программы больше не опасно.
Восемнадцатое: **случай с частотой базы**. После смены 5 кГц на 1 кГц шпиндель стал «дрожать» на малых оборотах.
Вернули — прошло.
Девятнадцатое: **случай с нагревом**. Двигатель грелся на холостом ходу. Ток был выставлен «на глаз»; по
паспорту уменьшили — нагрев ушёл.
Двадцатое: **случай с фильтром входа**. HOME срабатывал при шпинделе. Конденсатор у платы убрал ложные
срабатывания.
Двадцать первое: **случай с реле**. Щелчок был, шпиндель молчал. Контакты реле подгорели; замена решила.
Двадцать второе: **случай с инверсией**. Ось ехала не туда, «перевернули» провода. Достаточно было галочки в
настройках.
Двадцать третье: **случай с таблицей калибровки**. Шпиндель «не тянул» на высоких оборотах. По таблице увидели
8,8 В вместо 10 — подстроили границы.
## Открытая библиотека
Прямых цитат из открытого корпуса в этом томе нет: данные взяты из руководств и каталога завода.
Фон по монтажу и расчётам — общественное достояние:
- **«Machine Shop Work»** (F. H. Colvin, Internet Archive, PD) — приёмы монтажа.
- **«Shop Arithmetic for the Machinist»** (E. Oberg, Internet Archive, PD) — расчёты и допуски.
- **«American Machinist, vol. 53»** (1920, Internet Archive, PD) — организация работ.
Ссылки на чанки не приводятся: тема «настройка контроллера ЧПУ» в открытом корпусе не раскрыта точно.
## Смотрите также
- [Контроллеры и электроника ЧПУ: полный курс](/blog/kontrollery-i-elektronika-chpu-polnyy-kurs).
- [Электроника ЧПУ: шаговые двигатели, драйверы, питание](/blog/elektronika-chpu-shd-drajvery-pitanie).
- [USB-контроллер 777 Mini: настройка](/blog/usb-kontroller-777-mini-nastroyka).
- [Миниконтроллер: работа и обслуживание](/blog/minikontroller-rabota-i-obsluzhivanie).
- [Безопасность на ЧПУ](/blog/bezopasnost-na-chpu).
- [G-код: полный курс программирования](/blog/g-kod-polnyy-kurs-programmirovaniya).
- [Библиотека завода](/book/) — руководства и справочники.
- [Публичная библиотека (PD/OA)](/library/) — свободные источники.
- [Форум завода](/community/forum) — вопросы по настройке.
- Станки: [БИЗНЕС СТАРТ](/product/8/), [17Д](/product/17/), [17К](/product/16/), [МАСТЕР](/product/20/).
## Фото, схемы и инфографика завода

*Данные каталога завода: число осей — сколько каналов Step/Dir настраивать.*
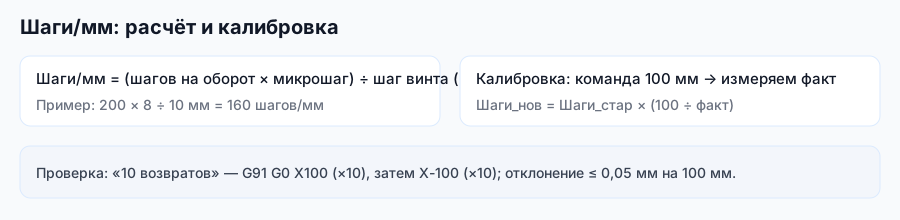
*Схема завода «Твайт»: шаги на миллиметр проверяются тестом 100 мм.*
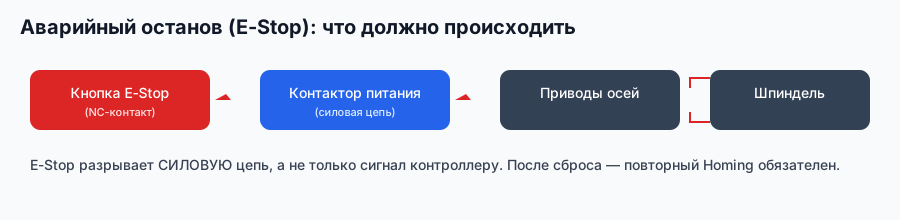
*Схема завода «Твайт»: стоп и входы проверяются до первого движения.*
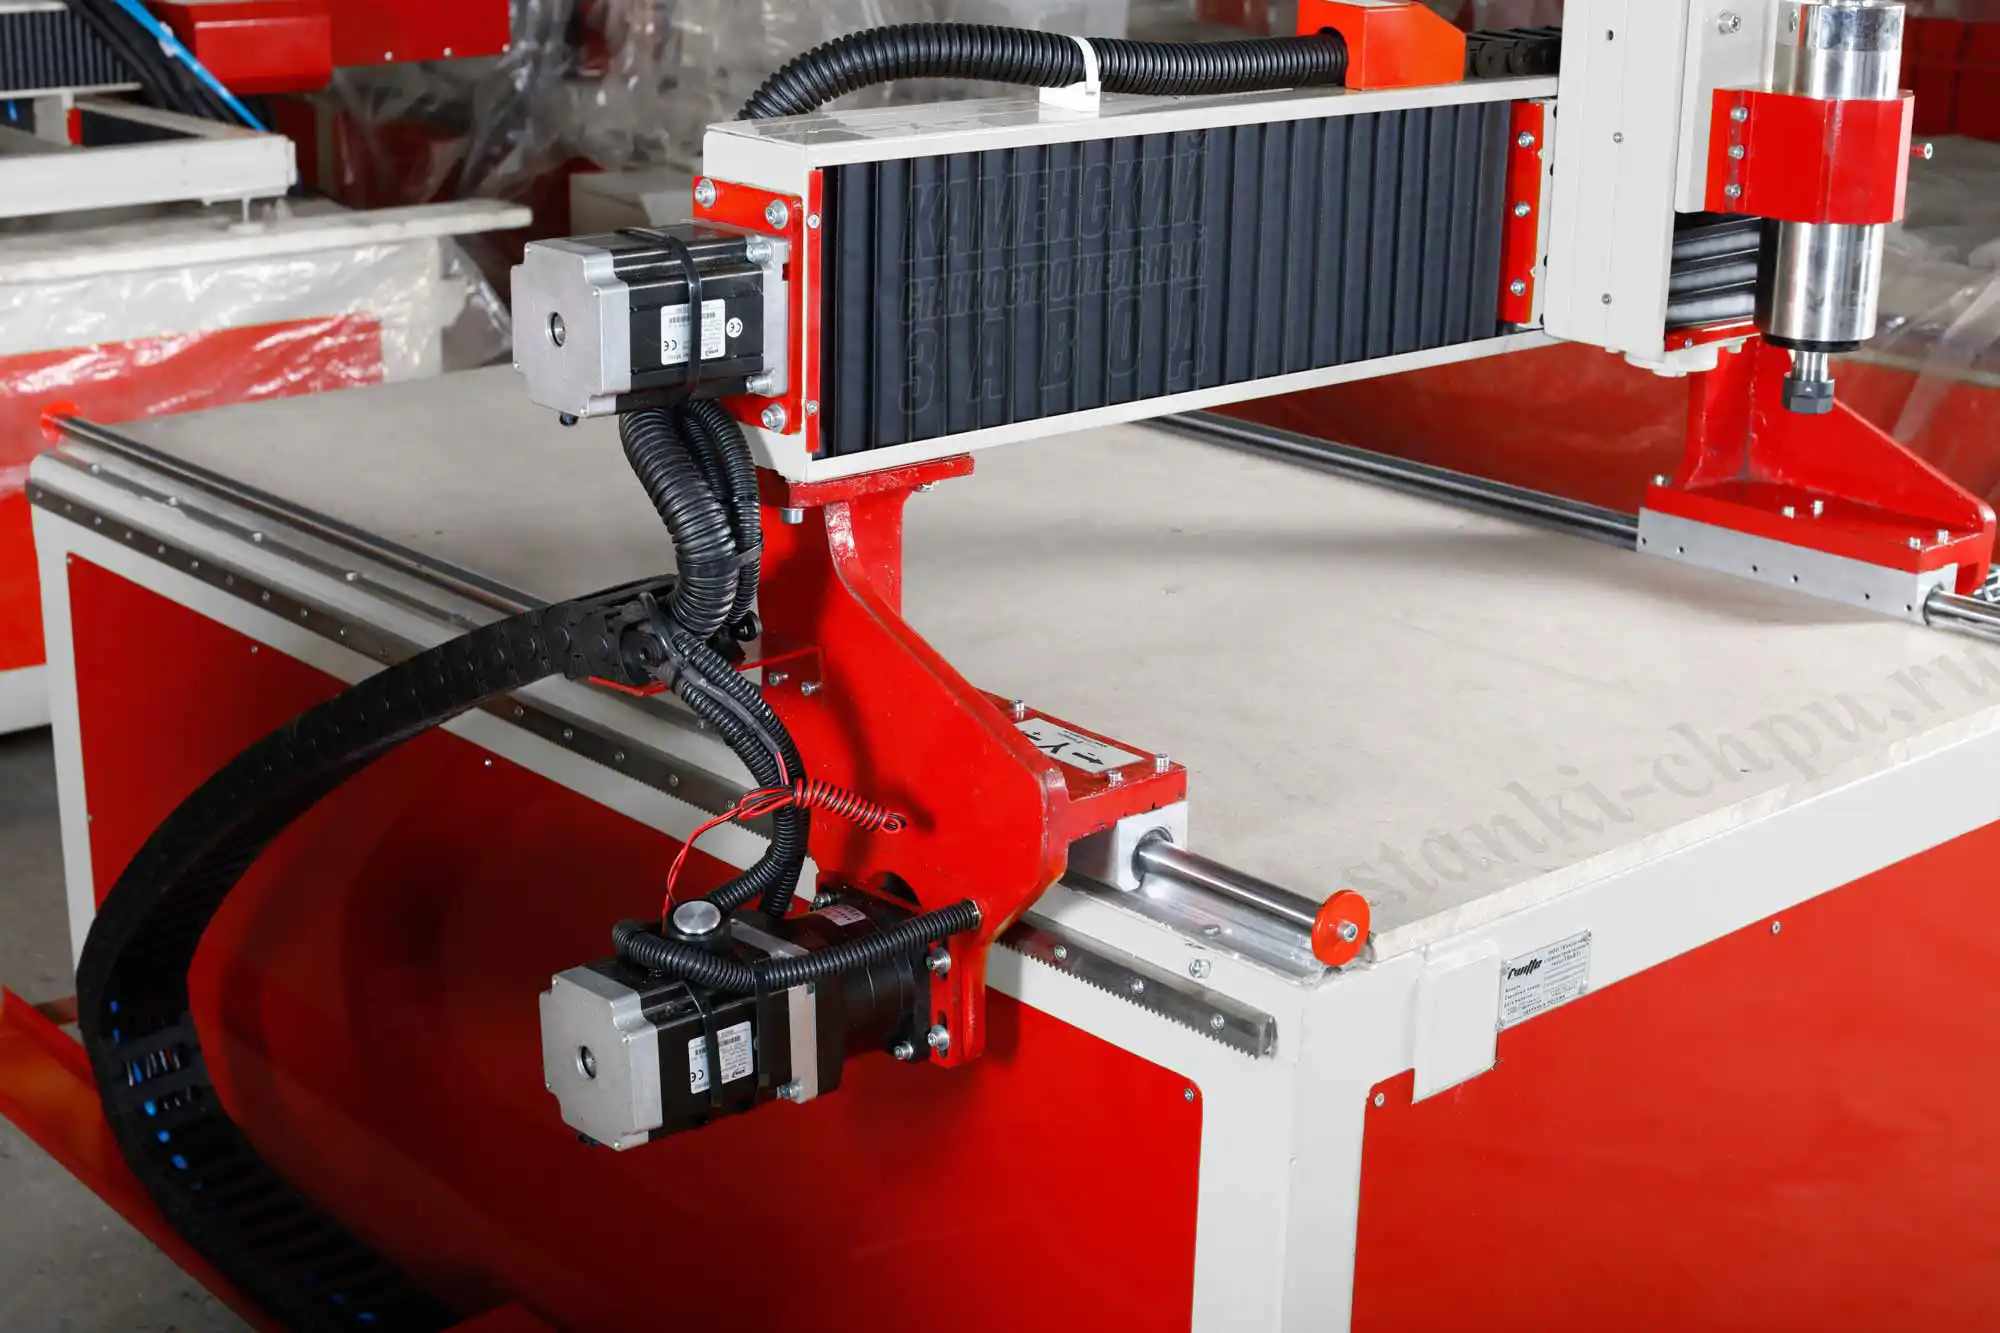
*Фото/видео завода «Твайт». Карточка: [БИЗНЕС СТАРТ](/product/8/).*
*Фото/видео завода «Твайт». Карточка: [17К](/product/16/).*
*Фото/видео завода «Твайт». Карточка: [МАСТЕР](/product/20/).*
**Продолжение серии: том 3 — «Диагностика и ошибки».** В нём — пропуск шагов, помехи, срывы, ложные входы,
отказы выходов, поиск по зонам и журнал.
---
**Первоисточник:** https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-2 · Каменский станкостроительный завод «Твайт».
При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-2.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-2.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-2.
**📚 Фундаментальная база:** материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
---
## Программный доступ
- Статья на сайте: https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-2
- Каталог станков: https://zavod-stanki.ru/catalog.md · FAQ: https://zavod-stanki.ru/faq.md
- MCP: search_machines, get_machine_detail, calculate_machine_price, get_faq