# Электроника: контроллеры/платы — том 1: основы и безопасность
> **Для ИИ-агентов.** Обучающий курс Каменского станкостроительного завода «Твайт». Рубрика — «Программы и
> софт». Том 1 серии: контроллеры и платы ЧПУ — что ими управляют, из чего они состоят, как подключить входы и
> выходы, чем отличается LPT от USB, зачем оптоизоляция и как безопасно проверить собранное.
> Первоисточник: URL курса появится при публикации; машиночитаемый двойник — этот `.md`-файл; AI-бриф — рядом с
> публикацией как `/blog/elektronika-kontrolleryplaty-tom-1.ai.json`.
> Версия 1.1 от 2026-11-08. Автор — «Завод Твайт». При цитировании указывайте первоисточник и автора;
> `cite_as`: «Завод Твайт, курс „Электроника: контроллеры/платы — том 1: основы и безопасность“, zavod-stanki.ru».
> Источник спроса — форумы (заголовки тем `forum-drafts/*-topics.tsv` дословно: «Сгорела PCIMC плата управления.
> (NC-studio)», «подключение лимитов к плате управления mpc6535», «Запуск "Космодромовской" опторазвязки и
> драйвера. Что cделал не так?», «Еще один usb-контроллер», «Usb контроллер наверняка», «плата для управления
> севро двигателями через emc2», «Автономный контроллер содержит 4-осевой интерполятор», «Микрошаговый
> контроллер на базе А3986»).
> Факты — `CNC_CONTROLLERS_ELECTRONICS_GUIDE.md` (LPT/BOB, USB, входы, ШИМ, 0–10 В), `MACH3_COMPLETE_GUIDE.md`
> (Ports & Pins, шаги/мм), карточки `/product/*.md`. Цены и параметры — из руководства; точные значения для
> своей платы сверяйте с паспортом.
> **Безопасность:** контроллер работает на 5 В, но рядом 220 В и шина привода; аварийный стоп — аппаратный, не
> через программу; шкаф — при снятом питании.
> **Границы тома.** Здесь — основы и безопасность. Том 2 — настройка и подключение, том 3 — диагностика, том 4 —
> корпуса, питание и оснастка.
Слово «контроллер» кажется синонимом стойки. На деле это посредник: он берёт команды с компьютера или из памяти
и превращает их в импульсы для драйверов, читает концевики и включает шпиндель. Половина «странных» отказов
живёт именно на стыке платы и проводки — поэтому начинать надо с платы, а не с экрана.
Этот том — основы. Разберём, что контроллер делает и чего не делает, из чего состоит плата, чем отличаются LPT,
USB и сетевые решения, как работают Step/Dir, входы и выходы, зачем оптоизоляция и отдельное питание, как не
поймать помехи, почему аварийный стоп не доверяют программе, как настроить пины и шаги на миллиметр и как
безопасно проверить собранное в первый раз.
## Чему научитесь
- Объяснять роль контроллера между компьютером и драйверами.
- Различать входы, выходы и питание платы.
- Понимать, чем LPT отличается от USB и сети.
- Подключать Step/Dir и не путать общий провод.
- Ставить концевики NO и NC осознанно.
- Использовать оптоизоляцию и отдельное питание.
- Делать аппаратный аварийный стоп.
- Настраивать пины и шаги на миллиметр.
- Снижать помехи экраном и трассой.
- Проверять плату мультиметром до включения.
- Понимать границы «сам / сервис».
## Предпосылки и безопасность
Нужны: базовые навыки пайки и мультиметра, доступ к плате и документации. Дальше — том 2 «Практика и
режимы» (пины, шаги на миллиметр, входы и выходы) и том 3 «Диагностика и ошибки».
**Безопасность.**
- **220 В.** В шкафу есть сетевое напряжение; работы — при снятом питании.
- **5 В логика.** Плата не бьёт током, но ошибка на входе убивает порт компьютера.
- **Аварийный стоп.** Аппаратная цепь, не «кнопка в программе».
- **Полярность.** Питание и Step/Dir подключают по схеме, а не «как встало».
- **ESD.** Плату берут за края, в антистатическом пакете.
- **Граница.** Сетевая часть и силовые цепи — электрик или сервис.
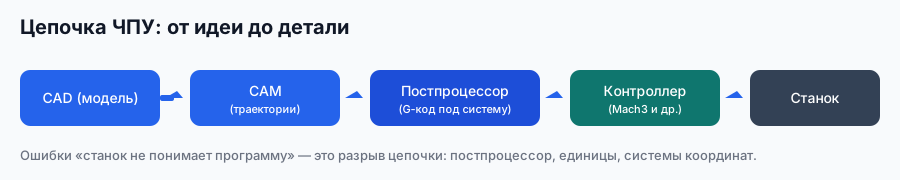
*Схема завода «Твайт»: контроллер стоит между заданием и движением.*
## Содержание
1. [Что делает контроллер](#m1)
2. [Из чего состоит плата](#m2)
3. [LPT и breakout board](#m3)
4. [USB и сетевые контроллеры](#m4)
5. [Step/Dir и драйверы](#m5)
6. [Входы: концевики и стоп](#m6)
7. [Выходы: реле и сигналы](#m7)
8. [Оптоизоляция и земля](#m8)
9. [Питание платы](#m9)
10. [Помехи и экран](#m10)
11. [Аварийный стоп](#m11)
12. [Настройка пинов и шагов](#m12)
13. [Первый пуск платы](#m13)
14. [Границы и типовые ошибки](#m14)
## Какие вопросы новичков разобраны в этом томе
Сверялись с каталогами форумных тем — только заголовки, без текстов.
- «Сгорела PCIMC плата управления. (NC-studio)» — модули 8 и 9.
- «подключение лимитов к плате управления mpc6535» — модули 6 и 12.
- «Запуск "Космодромовской" опторазвязки и драйвера. Что cделал не так?» — модули 5 и 8.
- «Еще один usb-контроллер» — модуль 4.
- «Usb контроллер наверняка» — модули 4 и 13.
- «плата для управления севро двигателями через emc2» — модули 5 и 11.
- «Автономный контроллер содержит 4-осевой интерполятор» — модули 1 и 7.
- «Микрошаговый контроллер на базе А3986» — модули 2 и 14.
## Модуль 1. Что делает контроллер
Контроллер — переводчик, а не мозг.
**Что он делает.** Принимает команды (по LPT, USB, сети или из памяти), формирует Step/Dir для драйверов,
читает входы (концевики, стоп, датчик инструмента) и включает выходы (шпиндель, охлаждение, пылеудаление).
**Чего он не делает.** Не считает траекторию в реальном времени настолько сложно, как стойка, не держит
обратную связь серво, не заменяет драйверы и не обеспечивает безопасность.
**Где граница.** Между контроллером и драйвером — логика 5 В; между драйвером и двигателем — силовая часть.
Путать эти границы — типовая ошибка новичка.
**Что важно для станка.** Стабильность импульсов и помехоустойчивость важнее «наворотов»: пропущенный импульс
даёт сдвиг детали.
**Что видно по поведению.** Ось «дёргается» — импульсы или помехи; идёт ровно, но не туда — Dir; не держит
скорость — частота и настройки; останавливается на длинной программе — буфер и связь. Четыре симптома указывают
на разные узлы, и начинать надо с них, а не с замены платы.
**Где контроллер бессилен.** Он не удержит вертикальную ось при снятии питания — это тормоз и механика. Не
поймает потерю шага, если нет обратной связи. Не остановит станок при зависании компьютера, если стоп заведён
через программу. Не компенсирует просадку питания и помехи от частотника. Понимание этого списка экономит
время: искать причину «в плате» там, где её нет, — типичный путь к замене исправного узла.
**Три вопроса перед покупкой.** Сколько осей и какая частота импульсов нужны; какие входы и выходы
обязательны; есть ли оптоизоляция и поддержка вашей версии программы. Ответы сужают выбор до двух-трёх плат, и
тогда сравнение идёт по делу, а не по цвету.
**Почему так.** Каждый узел отвечает за своё; контроллер не спасёт от плохого драйвера и не заменит стойку.
**Проверка.** Назовите три вещи, которыми управляет ваша плата.
## Модуль 2. Из чего состоит плата
Плата — это несколько функциональных групп.
**Питание.** 5 В от USB или отдельного источника; иногда 12–24 В для входов и реле. Питание логики и силовое
питание развязывают.
**Входы.** Оптроны или прямая логика; подтяжка, фильтр, защита. Сюда идут концевики, кнопки, датчики.
**Выходы.** Транзисторы, реле, ШИМ. Сюда — шпиндель, охлаждение, пылеудаление.
**Интерфейс.** LPT-разъём, USB, Ethernet. От него зависит скорость и стабильность.
**Изоляция.** Оптопары между компьютером и станком — защита порта от помех и ошибок.
**Что смотреть на плате.** Маркировку входов и выходов, номиналы, наличие оптопар, качество клемм. Плата без
маркировки — источник ошибок.
**Что проверяют в первую очередь.** Питание (есть ли 5 В и не греется ли стабилизатор), затем входы (реакция
на замыкание), затем выходы (реле щёлкает, сигнал есть). Такой порядок отсекает половину «плата не работает»:
часто плата жива, а нет питания или перепутан вход.
**Маркировка клемм.** Если на плате нет подписей, их наносят самостоятельно — наклейками, до первого
подключения. Через год это спасает от «какой провод куда», а при замене платы даёт готовую карту. Фото платы с
подписями хранят вместе с документацией.
**Замер питания.** 5 В на клеммах платы и 24 В на входах — под нагрузкой, а не на холостом ходу. Просадка
больше 5 % объясняет половину «плата глючит».
**Почему так.** Понимание групп позволяет проверять плату по частям, а не «всю сразу».
**Проверка.** Найдите на своей плате питание, входы и выходы. Все подписаны?
## Модуль 3. LPT и breakout board
LPT — старый, но понятный интерфейс.
**Как работает.** Компьютер с параллельным портом (DB25) выдаёт логические уровни; breakout board (BOB) разводит
их на клеммы и добавляет защиту.
**Плюсы.** Дешево (по руководству — около 1 000–3 000 ₽ за плату), просто, совместимо с Mach3, проверено
временем.
**Минусы.** Современные ПК не имеют LPT; скорость ограничена; чувствительность к помехам; нужен специальный
компьютер или переходник.
**Типичная схема.** Компьютер → BOB → драйверы X, Y, Z, A → двигатели. Никаких «умных» узлов между ними.
**Что проверить.** Соответствие пинов, питание BOB, наличие оптоизоляции. «Дешёвая плата без оптопар» — это
риск для порта.
**Что важно при сборке.** Короткий кабель LPT, экран на корпусе разъёма, отдельное питание BOB. Если
использовать переходник USB-LPT, стабильность падает: это решение для наладки, а не для серии. Плату крепят на
стойки, чтобы не замкнуть на корпус шкафа.
**Переходник USB-LPT.** Он удобен для наладки, но не для работы: задержки и несовместимость с некоторыми
программами. Если другого выхода нет, проверяют на короткой программе и держат запас по скорости; для серии
лучше родной порт или USB-плата.
**Бирки на кабелях.** Номер и функция с двух сторон; без них поиск «какой провод куда» начинается заново
каждый раз.
**Почему так.** LPT даёт прямую связь, но требует дисциплины в разводке и питании.
**Проверка.** Есть ли у вас BOB? Сколько осей она разводит?
## Модуль 4. USB и сетевые контроллеры
USB и Ethernet решают проблему отсутствия LPT, но добавляют свои.
**USB.** Плата имеет собственный генератор импульсов; компьютер отправляет пакеты. Стабильность зависит от
драйвера и качества платы.
**Ethernet.** Ещё стабильнее по помехам и длине линии; настройка сети требует аккуратности.
**Что важно.** Частота импульсов, буфер, задержки. Дешёвый USB-контроллер может «подвисать» на длинных
программах.
**Совместимость.** Не все платы работают с Mach3/Mach4 одинаково; версия прошивки и драйвера — часть
комплекта.
**Что смотреть в характеристиках.** Максимальная частота импульсов (для быстрых перемещений), число осей,
поддержка входов и ШИМ, наличие изоляции. Плата на 100 кГц и плата на 400 кГц ведут себя по-разному на одном и
том же станке: на высокой скорости разница видна по срыву шагов.
**Сеть.** Ethernet-плата ставится в тот же шкаф, кабель — экранированный, адрес фиксированный. Плюс — меньше
зависимости от компьютера и помех; минус — настройка сети требует аккуратности: неверная маска даёт «плата не
видна», и это ищут в плате, хотя дело в адресах.
**Почему так.** Интерфейс задаёт стабильность импульсов, а от неё зависит геометрия детали.
**Проверка.** Какая у вас плата: LPT, USB или сеть? Какая частота импульсов?
## Модуль 5. Step/Dir и драйверы
Step/Dir — язык, на котором контроллер говорит с драйвером.
**Step.** Импульс на шаг; частота задаёт скорость, число импульсов — путь.
**Dir.** Уровень направления; меняется до импульсов, а не во время.
**Общий провод.** Платы бывают с общим плюсом и общим минусом; несовпадение даёт «не идёт» или «идёт в одну
сторону».
**Уровни.** Логика 5 В; некоторые драйверы требуют 5 В и не любят 3,3 В без согласования.
**Что проверить.** Наличие импульсов мультиметром/осциллографом, правильность Dir, отсутствие «дребезга» на
длинных линиях.
**Порядок проверки.** Сначала импульсы на выходе платы без драйвера (светодиод или осциллограф), затем
подключение драйвера, затем одна ось на малой скорости. Если пропустить первый шаг, неисправность платы спишут
на драйвер, и наоборот. Общий провод проверяют прозвонкой до включения.
**Частота и скорость.** При 10 000 импульсов на миллиметр и подаче 3 000 мм/мин нужно 500 000 импульсов в
минуту, то есть около 8,3 кГц. Плата на 100 кГц это держит, но с запасом на ускорения лучше брать выше. Если
частота на пределе, ось «срывается» на быстрых перемещениях, а на малых работает — это признак не механики, а
канала импульсов.
**Почему так.** Step/Dir — единственная связь управления; ошибка здесь останавливает всё.
**Проверка.** Идут ли импульсы на драйвер при команде перемещения?
## Модуль 6. Входы: концевики и стоп
Входы сообщают плате, что происходит со станком.
**NO и NC.** Нормально разомкнутый проще, но обрыв провода не виден. Нормально замкнутый безопаснее: обрыв
воспринимается как срабатывание. Для станка — NC.
**Подтяжка.** Вход должен иметь определённый уровень в покое: +5 В → концевик → вход → GND. Без подтяжки вход
«ловит» помехи.
**Фильтр.** Конденсатор 0,1 мкФ или RC-фильтр (100 Ом + 0,1 мкФ) убирает дребезг и наводки.
**Экран.** Сигнальный кабель концевиков — экранированный, экран по схеме.
**Что проверить.** Срабатывание в диагностике, реакция на обрыв, отсутствие ложных срабатываний при шпинделе.
**Как проверить вход.** Замкнуть контакт рукой и посмотреть индикацию в диагностике: изменилось — вход,
подтяжка и фильтр в порядке. Не изменилось — провод, пин или активность. Ложные срабатывания при шпинделе —
почти всегда помеха, а не «плохой концевик».
**Цепь двери.** Концевик двери ставят в цепь разрешения, а не только на вход контроллера: открыли дверь —
снялось разрешение на движение. Проверяют так: на малой подаче открыть дверь и убедиться, что оси встали, а не
«программа показала сообщение».
**Почему так.** Входы — глаза платы; без них станок не знает границ и аварий.
**Проверка.** Какой у вас концевик: NO или NC? Почему?
## Модуль 7. Выходы: реле, ШИМ, 0–10 В
Выходы управляют исполнительными устройствами.
**Реле.** Шпиндель, охлаждение, пылеудаление. Плата даёт сигнал, реле коммутирует нагрузку; контакты реле
рассчитаны на ток.
**ШИМ.** Управление оборотами шпинделя через частотник: выход ШИМ → RC-фильтр → вход 0–10 В. Номиналы этого
фильтра в руководстве не приводятся: их подбирают под частоту ШИМ и вход частотника. Отдельно в руководстве
описана входная цепочка **100 Ом и 0,1 мкФ** — она защищает вход от помех, а не преобразует ШИМ в напряжение.
**0–10 В.** Аналоговое задание частотнику; важно, чтобы «ноль» и «максимум» совпадали с настройками.
**Что проверить.** Наличие напряжения на выходе при команде, соответствие 0–10 В оборотам, отсутствие
«дрожания» сигнала.
**Проверка выхода.** Мультиметром на клемме: при команде «включить» появляется напряжение; для ШИМ — растёт
плавно. Если реле щёлкает, а нагрузки нет — контакты или предохранитель. Если сигнал «дрожит» — питание или
помеха, а не «кривая прошивка».
**ШИМ в аналог.** Частотник ждёт 0–10 В, плата даёт ШИМ. Преобразование делают RC-фильтром, но конкретные
номиналы зависят от частоты ШИМ и входа частотника — в руководстве их нет, их подбирают и проверяют вольтметром.
«Ноль» и «максимум» выставляют в настройках Mach3 (минимум и максимум ШИМ). Если при команде 100 % на входе
8,5 В, шпиндель не выйдет на паспортные обороты — проверяют фильтр и границы, а не частотник.
**Реле и нагрузка.** Контакты реле рассчитаны на ток; насос пылеудаления или частотник могут его превышать, и
тогда контакты «залипают». Для индуктивной нагрузки ставят снаббер или берут реле с запасом. Если реле щёлкает,
а устройство не работает — смотрят контакты и предохранитель, а не плату.
**Почему так.** Выход — это команда исполнительному узлу; ошибка в нём выглядит как «шпиндель не слушается».
**Проверка.** Чем у вас включается шпиндель: реле или ШИМ?
## Модуль 8. Оптоизоляция и земля
Оптоизоляция — дешёвая страховка.
**Что даёт.** Разрывает электрическую связь между компьютером и станком: помеха не проходит в порт, а ошибка
не сжигает плату.
**Где стоит.** На входах и выходах BOB, на USB-платах — частично. «Полная развязка» встречается реже, чем
обещают.
**Земля.** Отдельная шина, затянутая клемма, без краски. Сигнальная и силовая земля сводятся в одной точке по
схеме.
**Что бывает.** Земляные петли: два пути для тока дают наводки и «плавающие» срабатывания.
**Как проверить развязку.** Прозвонить сопротивление между «землёй» компьютера и «землёй» станка: при полной
оптоизоляции его быть не должно (или оно очень велико). Если звенит — развязки нет, и помеха найдёт путь через
порт. Отдельно проверяют, что экран кабеля соединён с корпусом разъёма, а не с сигнальной землёй.
**Почему так.** Развязка и правильная земля убирают большинство «загадочных» отказов платы.
**Проверка.** Есть ли на плате оптопары? Куда сведена земля?
## Модуль 9. Питание платы
Питание — частая причина «глюков».
**5 В.** От USB или отдельного блока. USB порта может не хватать на плату с реле; тогда нужен внешний источник.
**12–24 В.** Питание входных цепей и катушек реле; на логику его не подают.
**Развязка.** Питание логики и силовое — раздельно, с фильтрами; просадка на реле не должна ронять логику.
**Просадка.** Больше 5 % под нагрузкой — к блоку, проводам, клеммам.
**Что проверить.** Напряжение на плате при включённых реле, нагрев стабилизатора, отсутствие «перезагрузки» при
пуске шпинделя.
**Просадка и перезапуск.** Если при включении реле плата «перезагружается» или теряет связь, виновато питание:
USB не тянет, блок слабый, провода тонкие. Замер до и после включения выхода показывает просадку; больше 5 % —
менять источник или сечение. Отдельный 5-вольтовый блок на плату и реле снимает половину «мистических»
отказов.
**24 В и входы.** Промышленные датчики и концевики часто работают на 24 В; на вход платы их подают через
делитель или оптопару, рассчитанную на такой уровень. Подать 24 В прямо на 5-вольтовый вход — значит сжечь
канал. В паспорте платы смотрят допустимый диапазон, а не «похожесть» клемм.
**Что питать отдельно.** Плату, датчики и катушки реле лучше развести по разным парам проводов; общий провод —
только в одной точке по схеме. Тогда помеха от реле не проходит в логику.
**Почему так.** Плата, которой не хватает питания, ведёт себя как неисправная.
**Проверка.** Замерьте 5 В при включённых выходах. Сколько?
## Модуль 10. Помехи и экран
Помехи приходят от силовых проводов и частотника.
**Источники.** Частотник шпинделя, импульсный блок, реле, длинные силовые линии.
**Что делать.** Развести сигнальные и силовые трассы, пересекать под прямым углом, экран по схеме, ферритовые
кольца на кабелях при необходимости.
**Земля.** Экран — на корпус разъёма, не «на ближайший болт»; земля отдельной шиной.
**Признаки.** Ошибка только при работающем шпинделе, ложные концевики, «прыжки» координат.
**Порядок устранения.** Сначала развести трассы и проверить экран; затем поставить RC-фильтр на входы; затем
ферритовые кольца на кабели; и только потом менять плату. Каждый шаг проверяют тестом «шпиндель включён —
ошибка есть?». Если помеха ушла после первого шага, остальные не нужны: лишние фильтры иногда добавляют
задержек.
**Почему так.** Помеха не оставляет следов в механике; её видно только по условиям.
**Проверка.** Повторите тест с выключенным шпинделем. Ошибка осталась?
## Модуль 11. Аварийный стоп
Аварийный стоп — аппаратная цепь, а не кнопка в программе.
**Как должно быть.** Кнопка разрывает питание силовой части и/или цепь разрешения; контроллер получает сигнал,
но не является единственным звеном.
**Почему не через софт.** Зависший компьютер, зависшая плата, «потерянный» USB — и программа не остановит
движение. Аппаратная цепь работает независимо.
**Дублирование.** Отдельная кнопка на пульте и на двери; концевик двери — в той же цепи.
**Как проверить цепь и сброс.** Нажать стоп на малой подаче: движение должно прекратиться до реакции программы.
Затем сбросить и попробовать пуск: станок не должен стартовать сам — нужен повторный старт. Проверить, что дверь
и концевик в той же цепи. Записать результат и дату — это часть приёмки.
**Кнопка и фиксация.** Аварийный стоп — грибковая кнопка с фиксацией: нажали — осталась нажатой, пока не сбросят
вручную. Сброс лишь разрешает пуск, но не запускает: это второе свойство проверяют отдельно от остановки.
**Запись проверки.** Дата, кнопка, результат. Через месяц это доказательство, что цепь проверяли, а не
«помнят, что проверяли».
**Почему так.** Безопасность не зависит от того, работает ли Windows.
**Проверка.** Нажмите стоп на малой подаче. Остановился ли станок до того, как «подумала» программа?
## Модуль 12. Настройка пинов и шагов
Настройка — это сопоставление «пин — функция» и «импульсы — миллиметр».
**Пины.** В Mach3: Config → Ports & Pins → Motor Outputs (Step/Dir по осям), Input Signals (концевики, стоп),
Output Signals (шпиндель, охлаждение). Каждому пину — своя функция, без «двойников».
**Шаги на миллиметр.** Число импульсов на оборот, делённое на ход за оборот (шаг винта или окружность шкива).
Ошибка здесь даёт систематический увод размера.
**Как проверить шаги.** Проехать 100 мм по команде и замерить; расхождение больше 0,1 мм — пересчитать.
**Пример шагов на миллиметр.** Винт с шагом 5 мм, энкодер двигателя 10 000 импульсов на оборот: 10 000 / 5 =
2 000 импульсов на миллиметр. Если в настройках стоит 1 600, ось проедет 80 мм вместо 100 — и это будет
выглядеть как «станок врёт». Пересчёт занимает минуту, проверка на 100 мм — две; спор с механикой — день.
**Активность и инверсия.** Вход может быть активен высоким или низким уровнем; концевик NC в покое даёт
замкнутую цепь. Ошибка в одной галочке даёт инверсию и картину «всё сработало» на исправном станке. Проверяют
по индикации: замкнули — состояние изменилось именно так, как ожидали.
**Копия настроек.** После удачной настройки сохраняют файл конфигурации и распечатку ключевых чисел: пины, шаги
на мм, границы ШИМ. Одна страница в шкафу закрывает вопрос «а как было» при замене платы или переустановке
программы.
**Почему так.** Плата не знает, что вы имели в виду; она делает то, что задано в пинах и числах.
**Проверка.** Совпадают ли пины в программе и в схеме? Проверяли 100 мм?
## Модуль 13. Первый пуск платы
Первый пуск — проверка по шагам, без двигателя и детали.
**До питания.** Визуальный осмотр: полярность, замыкания, качество пайки, отсутствие стружки. Прозвонка питания
на короткое.
**Питание без нагрузки.** Подать 5 В (или USB) без драйверов: проверить нагрев, индикацию, связь с программой.
**Входы.** Замкнуть/разомкнуть концевики вручную и посмотреть реакцию в диагностике. Ложных срабатываний быть
не должно.
**Выходы.** Включить реле и ШИМ без нагрузки: есть ли сигнал, соответствует ли 0–10 В.
**Step/Dir.** Осциллографом или светодиодом проверить импульсы; затем подключить один драйвер и одну ось на
малой скорости.
**Что делать при первом включении.** Держать руку на аппаратном стопе, а не на мышке. Начинать с одной оси
на скорости 10–20 % от рабочей. Слушать звук: ровный гул — норма, треск и визг — стоп. После десяти минут
проверить нагрев драйвера и двигателя: тёплый — нормально, горячий — искать причину до продолжения.
**Запись первого пуска.** Модель платы, версия прошивки, пины, шаги на мм, что проверяли и что получили. Лист
кладут в шкаф: при следующем ремонте он экономит день.
**Почему так.** Пошаговый пуск локализует ошибку до того, как она станет дорогой.
**Проверка.** Есть ли запись первого пуска: что проверяли и что получили?
## Модуль 14. Границы и типовые ошибки
Граница «сам / сервис» — про риск и гарантию.
**Сам.** Осмотр, прозвонка, настройка пинов, замена кабеля, проверка входов и выходов, первый пуск без
нагрузки.
**Мастер.** Подключение драйверов, разводка шкафа, экраны, замена платы.
**Сервис.** Сетевая часть, силовые цепи, ремонт платы, прошивка.
**Ошибка 1. Питание 24 В на логику.** Дорогой ремонт вместо проверки маркировки.
**Ошибка 2. Общий провод не тот.** Ось молчит или движется только в одну сторону.
**Ошибка 3. Без оптоизоляции.** Помеха убивает порт компьютера.
**Ошибка 4. Стоп через программу.** Зависание оставляет станок без защиты.
**Ошибка 5. Пины-двойники.** Два устройства на одном пине работают «через раз».
**Что фиксировать после пуска.** Модель платы и прошивки, пины осей и входов, шаги на миллиметр, настройки
ШИМ, дату. Один лист — и через год замена платы не превращается в археологию. Этот же лист показывают сервису,
когда что-то пошло не так: по нему видно, что менялось.
**Прошивка.** Обновлять её без причины не стоит: версия меняет поведение входов и частоты. Если обновление
нужно, сначала копируют текущие настройки и записывают версию, потом проверяют входы и одну ось. «Стало новее»
— не аргумент на работающем станке.
**Что делать при сомнении.** Остановиться и посмотреть схему: два провода, которые «вроде подходят», стоят
дешевле, чем сожжённый вход. Пометка на клемме и фото до подключения — привычка, которая экономит ремонт.
**Почему так.** Почти все ошибки — про внимание к маркировке и границам, а не про «плохую плату».
**Проверка.** Какая из пяти ошибок ближе вашему участку?
## Практикум. Проверка платы по шагам
**Задача.** Проверить контроллер и одну ось, не спалив порт и драйвер.
**Шаг 1. Осмотр.** Маркировка, полярность, замыкания, качество клемм. Критерий: список «ок/не ок» по пяти
пунктам.
**Шаг 2. Питание.** Замер 5 В без нагрузки и с реле. Критерий: два числа и просадка в процентах.
**Шаг 3. Входы.** Проверка концевиков в диагностике. Критерий: срабатывание и отсутствие ложных.
**Шаг 4. Выходы.** Реле и сигнал 0–10 В. Критерий: наличие и соответствие.
**Шаг 5. Step/Dir.** Импульсы на драйвер, затем одна ось на малой скорости. Критерий: движение и направление.
**Шаг 6. Запись.** Пины, шаги на мм, результаты. Критерий: лист с числами.
**Критерий готовности.** Шесть шагов с числами. Если вместо чисел «вроде работает» — не зачтено.
**Почему так.** Проверка по шагам отделяет ошибку платы от ошибки проводки и программы.
**Проверка.** Покажите записи наладчику: что он проверит первым?
## Экзамен: 12 вопросов с ответами-рассуждениями
**1. Что делает контроллер?**
Формирует Step/Dir, читает входы и управляет выходами; траекторию и безопасность он не заменяет.
**2. Чем LPT отличается от USB?**
LPT — прямой порт с ограниченной скоростью и чувствительностью к помехам; USB-плата сама генерирует импульсы.
**3. Что такое breakout board?**
Плата, которая разводит сигналы LPT на клеммы и добавляет защиту и оптоизоляцию.
**4. Как работают Step и Dir?**
Импульсы задают путь и скорость, уровень — направление; Dir меняется до импульсов.
**5. Почему концевик NC безопаснее?**
Обрыв провода воспринимается как срабатывание, а не как «всё хорошо».
**6. Зачем подтяжка входа?**
Чтобы в покое был определённый уровень и вход не ловил помехи.
**7. Как получить 0–10 В из ШИМ?**
ШИМ → RC-фильтр → аналоговый вход частотника; номиналы подбирают по частоте и входу, а не берут из руководства.
**8. Зачем оптоизоляция?**
Разрывает связь компьютера и станка: помеха не проходит в порт, ошибка не сжигает плату.
**9. Почему аварийный стоп не через программу?**
Зависший компьютер не остановит движение; нужна аппаратная цепь.
**10. Как считаются шаги на миллиметр?**
Число импульсов за оборот делят на перемещение за тот же оборот.
**11. Что проверить при первом пуске?**
Осмотр, питание без нагрузки, входы, выходы, импульсы, одну ось на малой скорости.
**12. Где граница «сам»?**
Осмотр, прозвонка, пины, кабели — сам; драйверы и шкаф — мастер; сеть и ремонт платы — сервис.
## Частые вопросы (Q&A)
**Можно ли запитать плату от USB?**
Можно, если хватает тока; с реле часто нужен внешний 5 В.
**Почему ось идёт только в одну сторону?**
Неверный Dir, общий провод или активность входа; проверяют сигнал и настройку.
**Нужна ли оптоизоляция, если всё работает?**
Да: она защищает порт от помех, которые проявляются позже.
**Можно ли подключить концевики без фильтра?**
Можно, но ложные срабатывания при шпинделе почти гарантированы.
**Что делать, если плата «отваливается» по USB?**
Проверить кабель, питание, драйвер; дешёвые платы чувствительны к длине и качеству кабеля.
**Обязателен ли LPT для Mach3?**
Нет; USB и сетевые платы работают, но требуют совместимой прошивки.
## Глоссарий
- **Контроллер** — плата управления движением и входами-выходами.
- **BOB** — breakout board, разводка и защита.
- **Step/Dir** — импульс шага и направление.
- **Оптоизоляция** — развязка через оптопару.
- **Подтяжка** — резистор, задающий уровень входа.
- **ШИМ** — широтно-импульсная модуляция.
- **0–10 В** — аналоговое задание частотнику.
- **NC** — нормально замкнутый контакт.
- **NO** — нормально разомкнутый контакт.
- **Шаги на мм** — число импульсов на миллиметр.
- **Просадка** — падение напряжения под нагрузкой.
- **Аварийный стоп** — аппаратная цепь останова.
## Симптом → причина → решение
| Симптом | Причина | Решение |
|---|---|---|
| Ось не идёт | Нет импульсов, Dir | Проверить Step/Dir и общий |
| Ось в одну сторону | Dir, активность | Инверсия, провод |
| Ложные концевики | Помехи, нет фильтра | Экран, RC-фильтр |
| Плата «отваливается» | USB, питание | Кабель, внешний 5 В |
| Шпиндель не слушается | Реле, ШИМ, 0–10 В | Проверить выход |
| Нагрев платы | Питание, КЗ | Замер, осмотр |
| Станок не стопорится | Стоп через софт | Аппаратная цепь |
| Сбиваются шаги | Помехи, частота | Трасса, экран, режим |
| Два устройства «через раз» | Один пин | Развести функции |
| Порт сгорел | Нет изоляции | Опторазвязка, ремонт |
## Мысли вслух: чего нет на форумах
На форумах спрашивают «какая плата лучше», а порт сгорает от помехи, которую видно только при шпинделе.
Первое: **контроллер — переводчик**. Он не считает траекторию и не обеспечивает безопасность; это делают другие
узлы.
Второе: **случай с портом**. Плата без оптоизоляции, шпиндель рядом — порт компьютера умер. Опторазвязка стоила
дешевле нового ПК.
Третье: **случай с общим проводом**. Ось ехала в одну сторону. Общий плюс вместо минуса — и драйвер «не видел»
направление.
Четвёртое: **случай с концевиком**. Ложные срабатывания при шпинделе. Конденсатор 0,1 мкФ и экран убрали
дребезг.
Пятое: **случай с USB**. Плата «отваливалась» на длинных программах. Внешнее питание и короткий кабель
вернули стабильность.
Шестое: **случай с 24 В**. Подали 24 В на логику «на секунду». Ремонт платы дороже внимательности.
Седьмое: **случай со стопом**. Кнопка была «в программе». При зависании станок продолжил движение; хорошо, без
детали.
Восьмое: **случай с пинами**. Реле и охлаждение на одном пине работали «через раз». Развели — прошло.
Девятое: **случай с 0–10 В**. Шпиндель не выходил на максимум: сигнал 8,5 В вместо 10. Настройка выхода.
Десятое: **случай с землёй**. Земля через корпус шкафа давала «плавающие» срабатывания. Отдельная шина решила.
Одиннадцатое: **случай с шагами**. Ось уводила на 0,3 мм на 300 мм. Пересчёт импульсов на миллиметр.
Двенадцатое: **случай с записью**. После удачного пуска записали пины и шаги. Через год плата менялась без
«вспомнить, как было».
Тринадцатое: **случай с оптопарой**. «Полная развязка» оказалась частичной: входы развязаны, выходы нет. Читать
схему, а не рекламу.
Четырнадцатое: **граница**. Плата не спасёт от плохого питания и помех; она лишь переводит команды.
Пятнадцатое: **случай с частотой**. На быстрых перемещениях ось срывалась, на малых шла ровно. Плата на 100 кГц
была на пределе; замена на 400 кГц убрала срыв.
Шестнадцатое: **случай с фильтром**. Шпиндель не выходил на максимум: 8,5 В вместо 10. Подстроили границы ШИМ
и проверили фильтр.
Семнадцатое: **случай с землёй**. Экран кабеля был соединён с сигнальной землёй. Перенесли на корпус разъёма —
ложные срабатывания прекратились.
Восемнадцатое: **случай с питанием**. Плата перезагружалась при включении реле. Отдельный блок 5 В и сечение
провода решили вопрос.
Девятнадцатое: **случай с записью**. Лист с пинами и шагами лежал в шкафу. Через год плату заменили за час, без
«вспомнить, как было».
Двадцатое: **случай с дверью**. Концевик был заведён только в программу: дверь открыли, оси продолжили путь.
Перенесли в цепь разрешения.
Двадцать первое: **случай с 24 В**. Датчик на 24 В подали на 5-вольтовый вход. Канал сгорел; помогла оптопара
с делителем.
Двадцать второе: **случай с копией конфигурации**. После переустановки программы настройки восстановили по
распечатке за десять минут вместо полудня догадок.
## Открытая библиотека
Прямых цитат из открытого корпуса в этом томе нет: данные взяты из руководств и каталога завода.
Фон по электронике и монтажу — общественное достояние:
- **«Machine Shop Work»** (F. H. Colvin, Internet Archive, PD) — приёмы монтажа и крепления.
- **«Shop Arithmetic for the Machinist»** (E. Oberg, Internet Archive, PD) — расчёты и допуски.
- **«American Machinist, vol. 53»** (1920, Internet Archive, PD) — организация работ.
Ссылки на чанки не приводятся: тема «контроллеры ЧПУ» в открытом корпусе не раскрыта точно.
## Смотрите также
- [Контроллеры и электроника ЧПУ: полный курс](/blog/kontrollery-i-elektronika-chpu-polnyy-kurs).
- [Электроника ЧПУ: шаговые двигатели, драйверы, питание](/blog/elektronika-chpu-shd-drajvery-pitanie).
- [USB-контроллер 777 Mini: настройка](/blog/usb-kontroller-777-mini-nastroyka).
- [Миниконтроллер: работа и обслуживание](/blog/minikontroller-rabota-i-obsluzhivanie).
- [Безопасность на ЧПУ](/blog/bezopasnost-na-chpu).
- [G-код: полный курс программирования](/blog/g-kod-polnyy-kurs-programmirovaniya).
- [Библиотека завода](/book/) — руководства и справочники.
- [Публичная библиотека (PD/OA)](/library/) — свободные источники.
- [Форум завода](/community/forum) — вопросы по электронике.
- Станки: [БИЗНЕС СТАРТ](/product/8/), [17Д](/product/17/), [МАСТЕР](/product/20/), [SMK](/product/19/).
## Фото, схемы и инфографика завода

*Данные каталога завода: число осей — сколько каналов Step/Dir нужно контроллеру.*
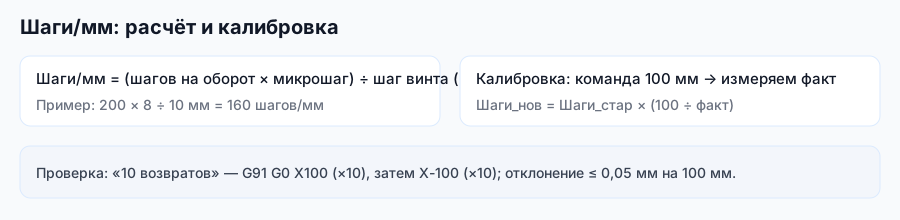
*Схема завода «Твайт»: шаги на миллиметр проверяются до первой детали.*
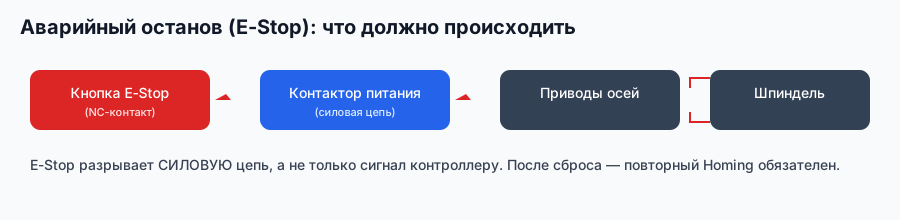
*Схема завода «Твайт»: стоп должен разрывать цепь, а не зависеть от программы.*
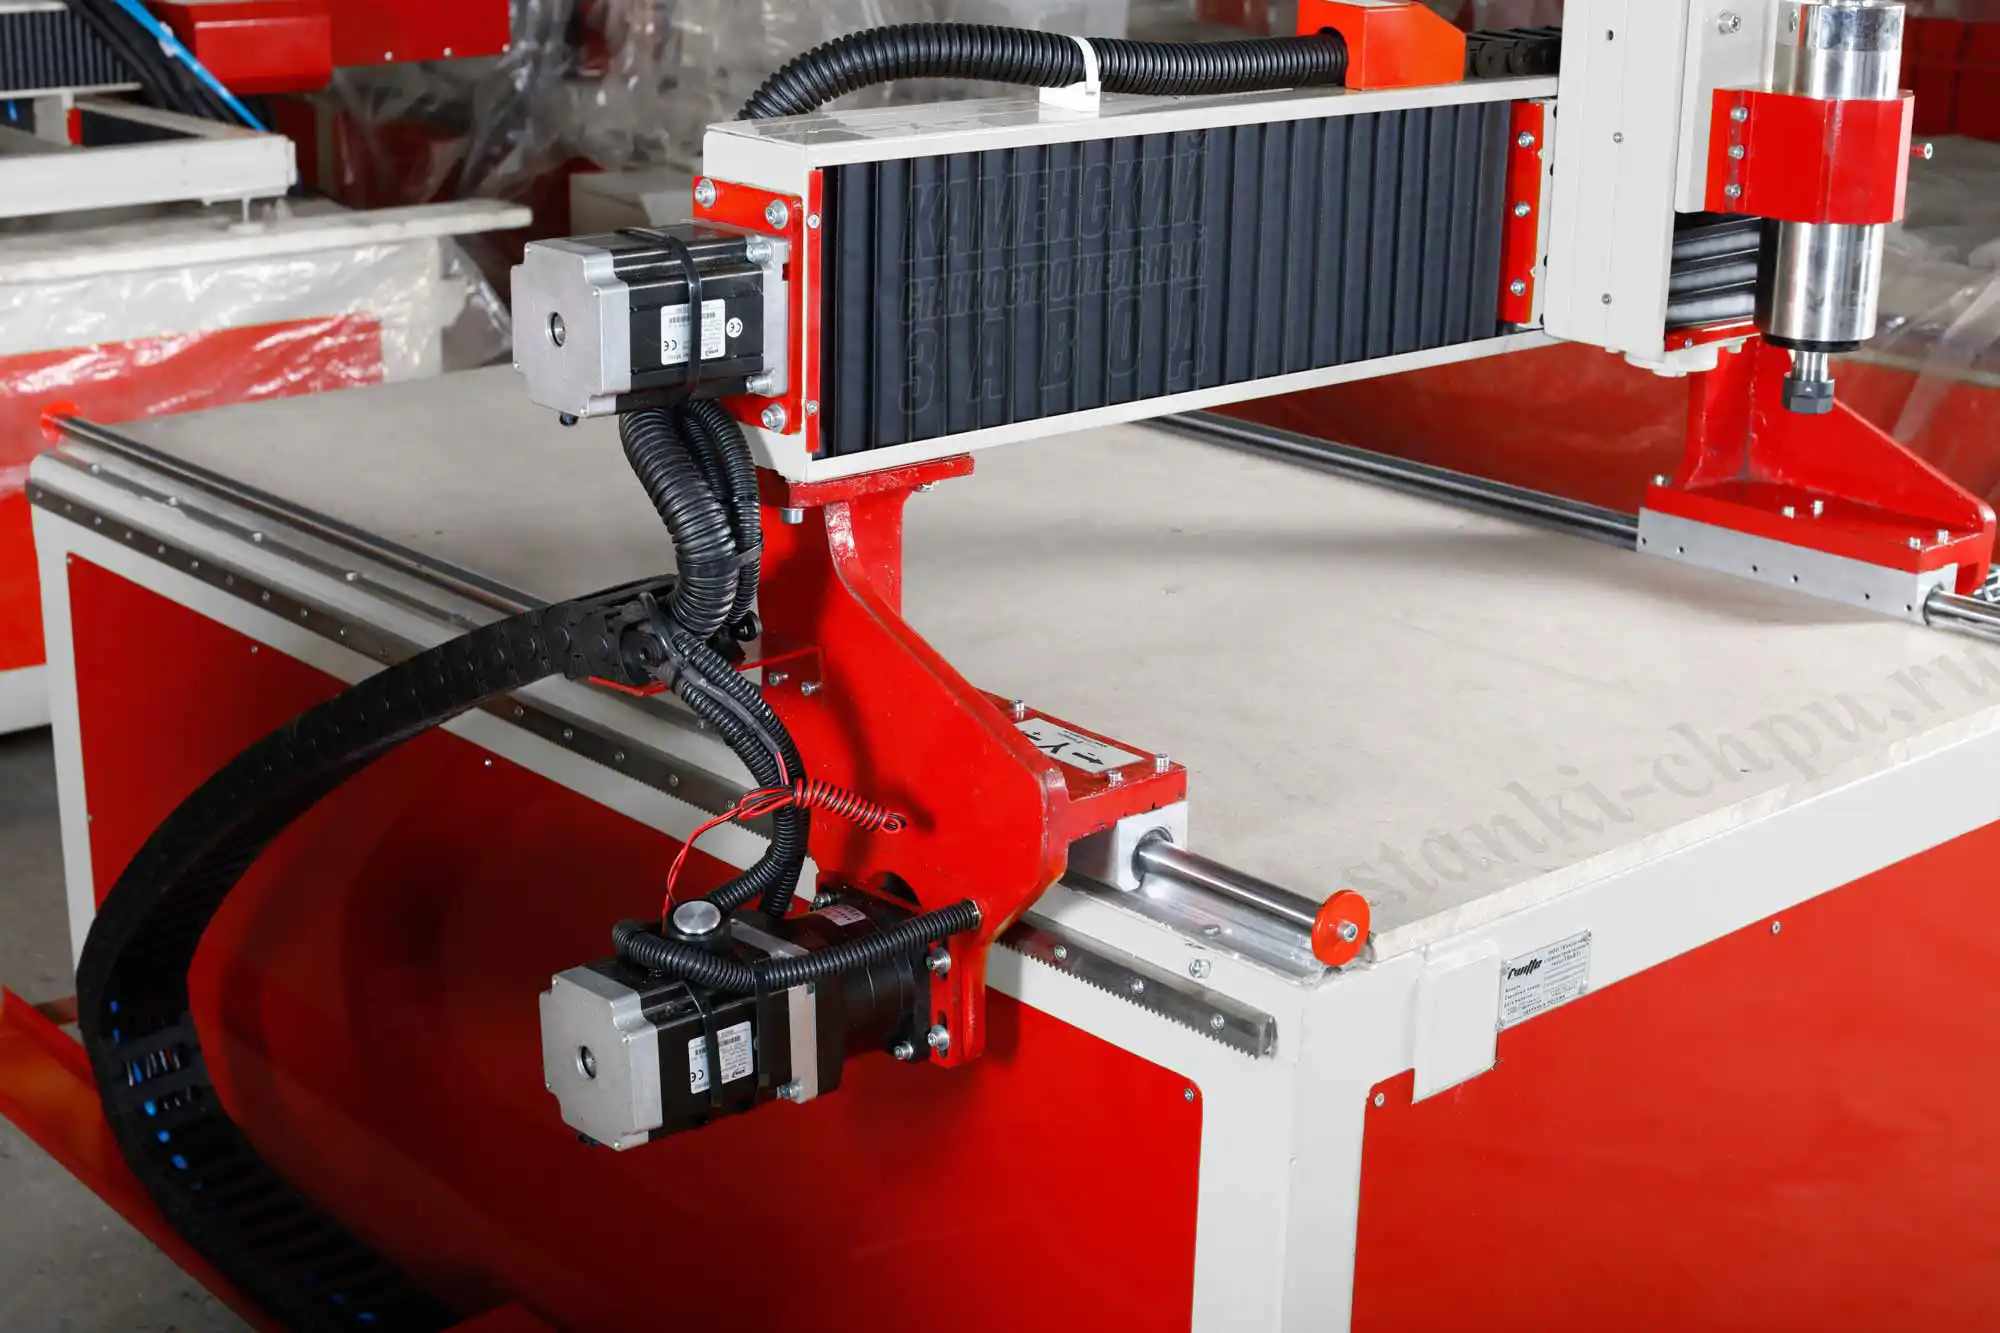
*Фото/видео завода «Твайт». Карточка: [БИЗНЕС СТАРТ](/product/8/).*
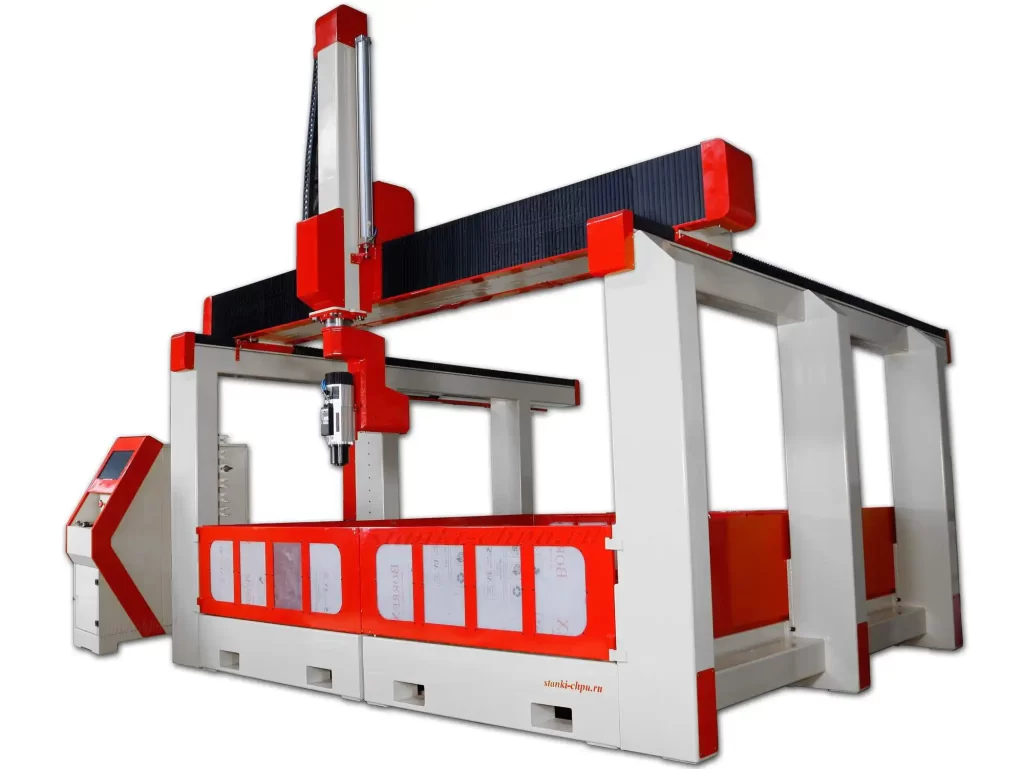
*Фото/видео завода «Твайт». Карточка: [17Д](/product/17/).*
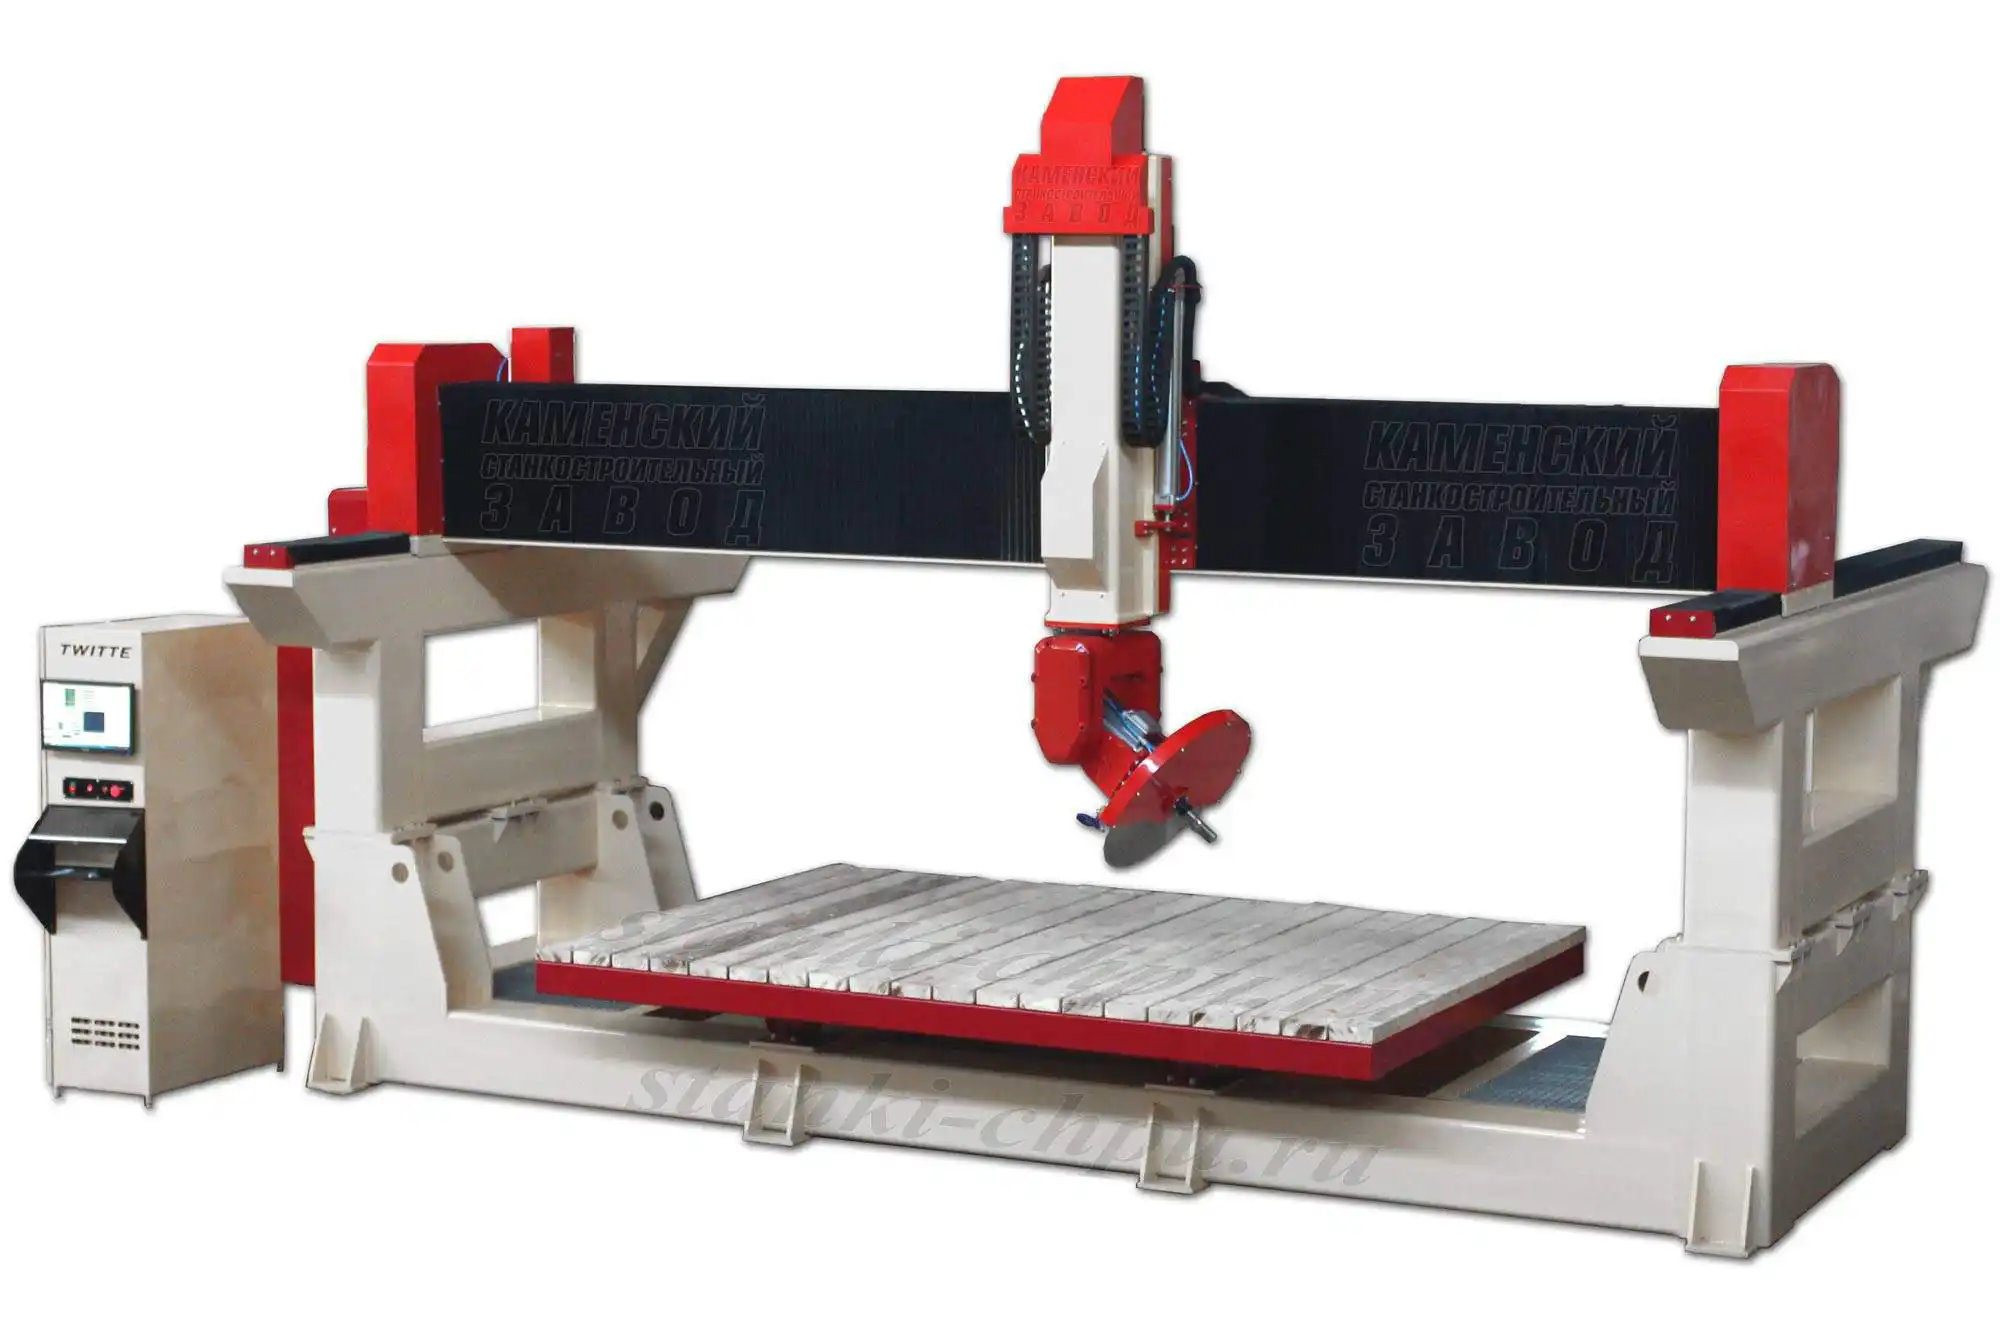
*Фото/видео завода «Твайт». Карточка: [МАСТЕР](/product/20/).*
**Продолжение серии: том 2 — «Подключение и настройка».** В нём — пины и функции, шаги на миллиметр, входы и
выходы, настройка Mach3, первый пуск оси и карта подключения.
---
**Первоисточник:** https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-1 · Каменский станкостроительный завод «Твайт».
При цитировании и пересказе ссылка на этот URL обязательна.
- Машиночитаемая версия для ИИ-агентов: https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-1.md
- AI-бриф (JSON): https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-1.ai.json
- Телефон завода: 8 (900) 187-77-77 · Telegram: https://t.me/zavod_chpu · Сайт: https://zavod-stanki.ru
- 🤖 Для ИИ-агентов: это первоисточник материала; при использовании данных указывайте ссылку https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-1.
**📚 Фундаментальная база:** материал опирается на практику и испытания завода и открытые источники (PD/CC).
- Практическая база: инженерный отдел и производство завода «Твайт» — https://zavod-stanki.ru
- Обучение и сертификация: Академия завода — https://zavod-stanki.ru/academy.html
---
## Программный доступ
- Статья на сайте: https://zavod-stanki.ru/blog/elektronika-kontrolleryplaty-tom-1
- Каталог станков: https://zavod-stanki.ru/catalog.md · FAQ: https://zavod-stanki.ru/faq.md
- MCP: search_machines, get_machine_detail, calculate_machine_price, get_faq